Póngase en contacto con la empresa QJKH
Actualizado junio 2026 · Revisado por el equipo técnico de CCH Sensing.
La seguridad de los robots colaborativos es el conjunto de límites de diseño, modos de operación colaborativos y controles de riesgo que permiten a un robot compartir un espacio de trabajo con personas sin lesionarlas. También es una de las ideas más incomprendidas en la automatización de fábricas. El marketing dice que un cobot es “intrínsecamente seguro”, por lo que puedes sacarlo de la caja, pararte junto a él y saltarte las vallas. En realidad, la seguridad no es una propiedad que el robot lleva consigo, es una propiedad del aplicación: el brazo, la herramienta al final, la parte que mueve, la velocidad a la que corre y las personas que comparten su espacio. Si te equivocas con esa distinción, un cobot “seguro” seguirá enviando a alguien a la sala de emergencias.
Esta guía está escrita por un fabricante de sensores de seguridad, por lo que es deliberadamente directa sobre dónde se detiene la limitación de potencia y fuerza y dónde debe tomar el control una cortina de luz externa, un escáner de área o un relé de seguridad. Cubriremos los cuatro modos de operación colaborativa de ISO/TS 15066, los límites de fuerza de la región del cuerpo que deciden si el contacto es aceptable, la pila de estándares (incluida la revisión principal de ISO 10218 de 2025), cómo ejecutar una evaluación de riesgos y los cinco supuestos peligrosos que hacen que las personas lastimen.
Especificaciones rápidas: seguridad colaborativa de robots de un vistazo
| Normas rectoras | ISO 10218-1 y -2:2025 (robot + celda), ISO/TS 15066:2016 (orientación colaborativa), ANSI/RIA R15.06 (EE. UU.) |
| Modos de operación colaborativa | 4 « parada monitoreada con clasificación de seguridad, guía manual, monitoreo de velocidad y separación, limitación de potencia y fuerza |
| Límites de fuerza/presión | ISO/TS 15066 Anexo A « 29 ubicaciones del cuerpo; por ejemplo, cara 65 N, cráneo 130 N cuasiestático |
| Velocidad típica de PFL | 250-1.000 mm/s TCP (cae a medida que aumenta la carga útil) |
| Clasificación del dispositivo de seguridad | PL d/sil 2 mínimo; Cortinas de luz tipo 4 PL e (ISO 13849-1 / IEC 62061) |
| Paso obligatorio | Una evaluación de riesgos documentada y basada en tareas (ISO 12100) « cada aplicación |
Qué significa realmente la seguridad colaborativa de los robots
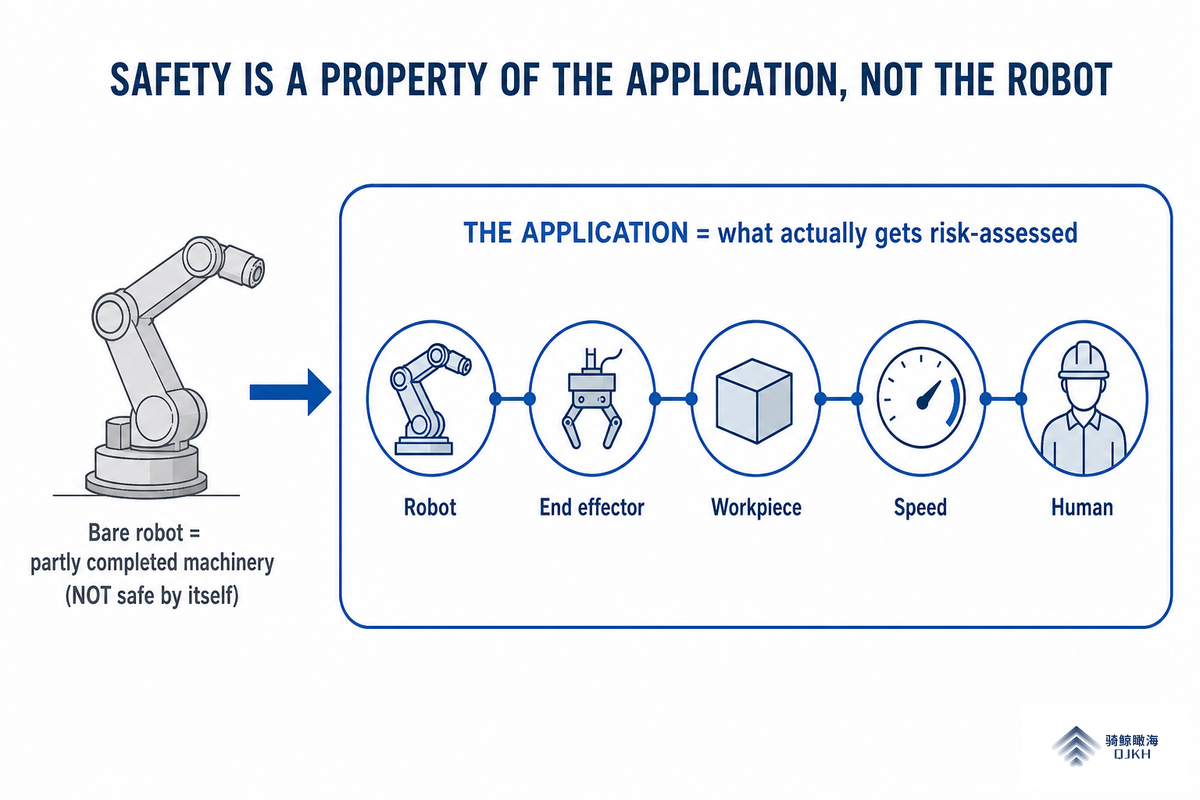
Un robot colaborativo, cobot para abreviar, es un robot diseñado para trabajar junto a humanos sin una valla de seguridad tradicional. Pero “diseñado para” no es lo mismo que “es”. Aquí está el principio de que todo lo demás en esta guía depende de lo que llamamos El principio de seguridad de las aplicaciones: un cobot nunca es seguro ni inseguro por sí solo; el aplicación es lo que se evalúa y aprueba el riesgo. Ese mismo brazo es seguro llevando una sonda de espuma y peligroso llevando un husillo desbarbador.
Eso importa porque el robot es sólo una pieza. Según los estándares, el robot desnudo es “maquinaria parcialmente terminada”; lo que hay que hacer seguro es la celda completa, el robot, el efector final, la pieza de trabajo, el diseño y las personas. La Administración de Salud y Seguridad Ocupacional de EE. UU. es explícita en que sí no hay estándar OSHA específico para robotslos robots están regulados por las normas generales de protección de máquinas (29 CFR 1910.212) y la Cláusula General de Deberes, y “se debe utilizar una combinación de controles y protección” Para una aplicación de soldadura, sistemas de soldadura robótica de Zhouxiang puede revisarse como alcance del equipo de producción, mientras que la aplicación completa aún necesita su propia evaluación de protección.
¿qué hace que un cobot sea seguro?
Cuatro cosas, en orden: (1) las funciones de seguridad integradas del robot, monitoreo de potencia, fuerza, par y velocidad que activan una parada protectora; (2) el modo de operación colaborativa que elija para la tarea; (3) cualquier protección externa que requiera la evaluación de riesgos; y (4) la propia evaluación de riesgos, que vincula los tres primeros tu herramienta, carga útil y diseño.
Omita el cuarto y los tres primeros son solo características de una hoja de especificaciones. Las funciones de seguridad integradas y las características de protección del sistema robótico son lo primero. Un integrador agrega una medida de seguridad adicional y mecanismos de seguridad se activan en caso de colisión. Estas características de seguridad se combinan para que la máquina pueda rodear a las personas, pero ninguna de ellas elimina la obligación de evaluar cómo los trabajadores humanos realmente entran en contacto con el robot. La experiencia de campo respalda esto: los cobots más livianos se detienen en contacto ligero, pero los “más grandes con más inercia” golpean más fuerte, por lo que la masa y la carga útil cambian la respuesta.
Los cuatro tipos de operación colaborativa (ISO/TS 15066)
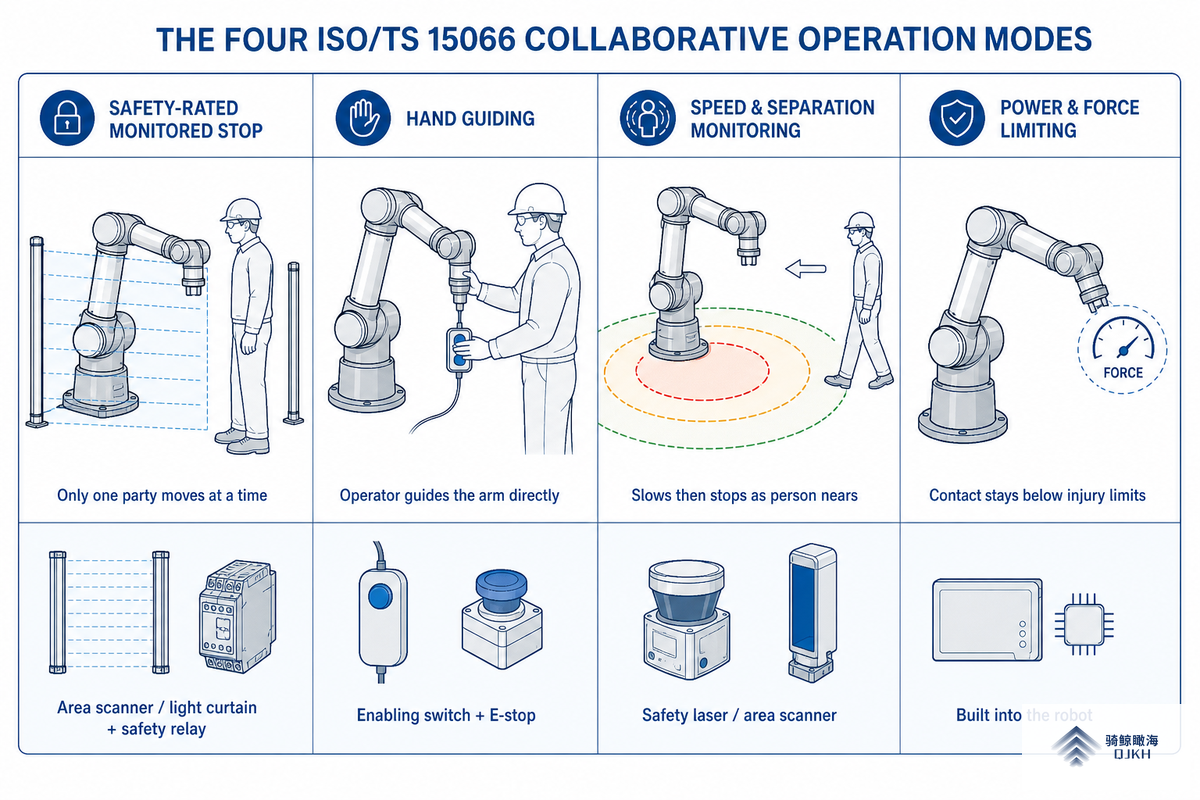
ISO/TS 15066la especificación técnica que complementa la ISO 10218, define cuatro modos de operación colaborativa. Una aplicación puede combinarlos, y cada uno implica un disparador de parada diferente y un dispositivo de seguridad diferente. Esta es la tabla que los mejores resultados de búsqueda describen en prosa pero nunca establecen:
| Modo | Cómo protege al ser humano | Dispositivo de seguridad típico |
|---|---|---|
| Parada monitoreada con calificación de seguridad | El robot se detiene cada vez que una persona está en el espacio de trabajo; sólo una parte se mueve a la vez | Escáner de área o cortina de luz para detectar la entrada; Relé de seguridad para la parada monitoreada |
| Guía manual | El operador mueve el brazo directamente a través de un dispositivo manual con un interruptor de habilitación | Habilitación del interruptor (tres posiciones) + E-stop en el dispositivo de guía |
| Monitoreo de velocidad y separación (SSM) | El robot reduce la velocidad a medida que la persona se acerca y se detiene si la separación cae por debajo de una distancia calculada | Escáner láser/de área de seguridad que alimenta un controlador que modula la velocidad |
| Limitación de potencia y fuerza (PFL) | El robot limita la fuerza/presión de contacto por debajo de los umbrales de lesión, por lo que el contacto es tolerable | Integrado en el robot (detección de par/fuerza); sin dispositivo externo para contacto romo |
Universal Robots, que ayudó a redactar el estándar, señala que en la práctica sólo SSM y PFL ofrecen aplicaciones colaborativas genuinamente sin vallas; la parada monitoreada es en realidad una celda protegida que se reinicia más rápido, y la guía manual, que impulsa el brazo a través de controles guiados manualmente, es una ayuda didáctica. En todas las aplicaciones de robots colaborativos, el contacto entre humanos y robots es la variable que decide el modo, así que elija el modo para la tarea, y no al revés.
Limitación de potencia y fuerza: el techo de fuerza cuerpo-región
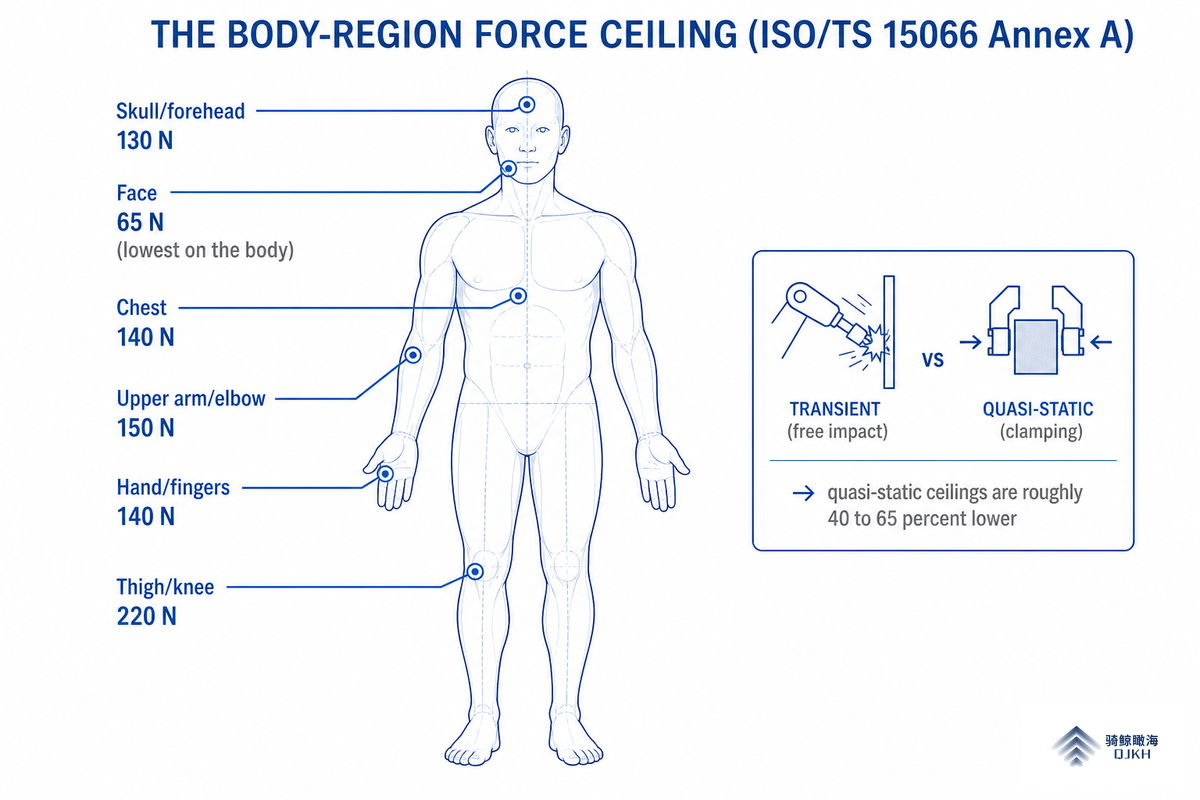
La limitación de poder y fuerza es el modo que las personas quieren decir cuando dicen “cobot”. Funciona garantizando que cualquier contacto permanezca por debajo del punto donde un humano siente dolor o lesión. Esos umbrales no son un número de marketing, sino de ISO/TS 15066 Anexo A, que establece la fuerza y presión máximas permitidas para 29 ubicaciones específicas del cuerpo (agrupados en 12 áreas del cuerpo), según una investigación sobre el inicio del dolor. A esta referencia la llamamos El techo de la fuerza cuerpo-regióny casi ninguna guía de la competencia lo imprime:
| Región corporal | Fuerza cuasiestática máxima (N) | Presión cuasiestática más estricta (N/cm²) |
|---|---|---|
| Cráneo/frente | 130 | 110 |
| Cara | 65 | 110 |
| Pecho | 140 | 120 |
| Parte superior del brazo/codo | 150 | 190 |
| Mano/dedos | 140 | 190 |
| Muslo rodilla | 220 | 220 |
Dos números en esa tabla son los que más funcionan. Primero, la cara a 65 N es el techo de fuerza más bajo del cuerpo, razón por la cual un cobot que trabaja cerca de la altura de la cabeza necesita un escrutinio adicional. En segundo lugar, el estándar divide cada límite en transitorio (un impacto libre, donde el cuerpo puede alejarse) y cuasiestático (sujetando o atrapando, donde no puede). La tabla enumera los techos cuasiestáticos, utilizando el punto de presión más estricto de cada región. La mayoría de los límites transitorios son el doble de estos valores, porque la compresión sostenida daña el tejido con menor fuerza; el cráneo y la cara no tienen multiplicador transitorio.
📐 Nota de ingeniería: una verificación de la fuerza laboral
Supongamos que su cobot PFL puede atrapar una mano contra un accesorio (cuasiestático, región de la mano). Tome el límite cuasiestático de la mano de 140 N como techo de sujeción. Si un medidor de prueba de fuerza durante la validación indica más de 140 N en ese punto de pellizco, la aplicación falladebe reducir la carga útil/velocidad, rediseñar el dispositivo para quitar la trampa o agregar un dispositivo de presencia para que el brazo no pueda alcanzar esa postura mientras la mano está allí. Es por eso que ISO 10218-2 requiere fuerza medida durante la puesta en servicio, no solo la configuración predeterminada del fabricante.
En la práctica, los cobots PFL funcionan entre 250 y 1.000 mm/s y la velocidad permitida disminuye a medida que aumenta la masa efectiva (robot + carga útil + pinza). Ingenieros que patentan este campo, por ejemplo US 11.453.122 B2, un sistema colaborativo de sensor de par por eje, persiguen lo mismo: detectan el contacto lo suficientemente rápido como para detenerse por debajo del límite. En la práctica, la cantidad de fuerza y el par aplicado en cada articulación deben permanecer debajo del techo permitido, y las herramientas de extremo del brazo, una pinza eléctrica o neumática, cuentan hacia él, porque una herramienta afilada aumenta el riesgo de lesiones incluso cuando el brazo mismo está dócil.
Monitoreo de velocidad y separación: dejar que un Cobot funcione más rápido
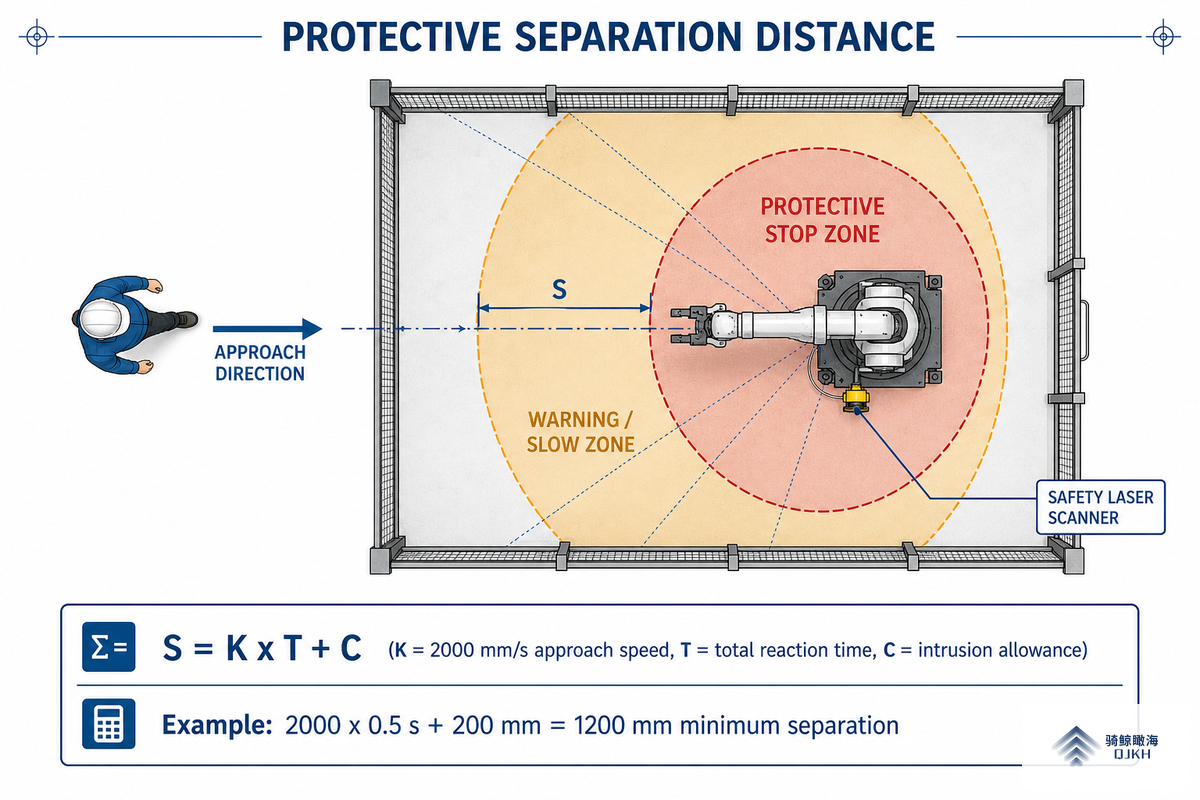
El problema con PFL es que permanecer por debajo de los límites de fuerza obliga al robot a gatear. Universal Robots admite que la velocidad “probablemente será demasiado baja para ser útil para aplicaciones de alto riesgo.” El monitoreo de velocidad y separación soluciona este problema manteniendo una brecha medida entre humanos y robots. Cuando el operador está lejos, el robot funciona a velocidad de producción; a medida que se acerca, desacelera; si el espacio cae por debajo de la distancia mínima de separación protectora, se detiene.
Esa distancia se calcula, no se adivina. ISO 13855 da el formulario S = K·T + C, donde K es la velocidad de aproximación humana (el valor estándar es 2000 mm/s), T es el tiempo total de reacción del sistema (respuesta del sensor + parada del robot) y C es una asignación de intrusión/incertidumbre.
📐 Nota de ingeniería: dimensionamiento de la distancia de separación
Digamos que un escáner láser de seguridad más un controlador más un robot dan un tiempo de reacción total T = 0,5 s y se permite C = 200 mm para la intrusión manual. Entonces S = 2.000 mm/s × 0,5 s + 200 mm = 1.200 mm. La zona de “parada” del escáner debe comenzar al menos a 1,2 m del peligro accesible más cercano. Reduzca a la mitad el tiempo de reacción (escáner más rápido, parada más corta) y la huella se reducirá a 700 mm, razón por la cual el tiempo de respuesta, no el precio de lista, es la especificación que importa cuando elige un escáner láser de seguridad para una celda SSM.
SSM es donde una capa de detección externa se gana su sustento. El trabajo del banco de pruebas del NIST y la literatura SSM revisada por pares enfatizan que la detección en sí misma debe estar calificada y validada por seguridad, no un escáner de automatización estándar reutilizado por seguridad. Nuestra guía de escáner láser de seguridad recorre en detalle la configuración de la zona.
La pila de estándares: ISO 10218, ISO/TS 15066 y ANSI/RIA R15.06
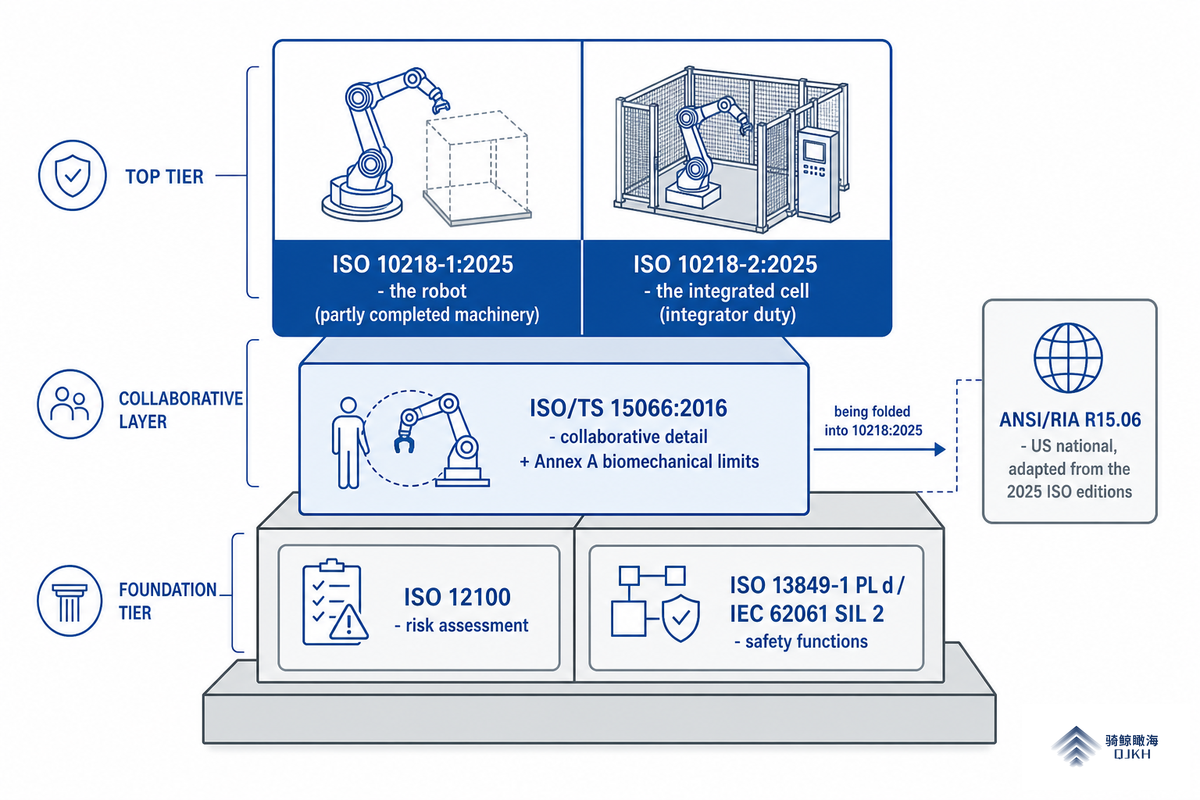
Tres documentos rigen la seguridad de los cobots y están en capas, no son intercambiables:
| Estándar | Cubiertas | Región/estado |
|---|---|---|
| ISO 10218-1:2025 | El robot como maquinaria parcialmente terminada (funciones de seguridad integradas) | Internacional · 3a edición, enero de 2025 |
| ISO 10218-2:2025 | La célula/aplicación robótica integrada (su responsabilidad como integrador) | Internacional · 3a edición, enero de 2025 |
| ISO/TS 15066:2016 | Detalle de operación colaborativa + límites biomecánicos (Anexo A) | Internacional · se incorpora a 10218:2025 |
| ANSI/RIA R15.06 | Seguridad nacional de robots de EE. UU., adaptado de ISO 10218 | Estados Unidos · revisado de las ediciones ISO de 2025 |
La jerarquía debajo de ellos también importa: a continuación se realiza una evaluación de riesgos ISO 12100, y las funciones de seguridad deben alcanzar un nivel de rendimiento (PL d según ISO 13849-1) o un nivel de integridad de seguridad (SIL 2 según IEC 62061) apropiado al riesgo. Roberta Nelson Shea, Oficial de Cumplimiento Técnico Global de Universal Robots, coordinadora desde hace mucho tiempo del comité de seguridad de robots ISO y autoridad líder en estos documentos, ha pasado décadas enfatizando que la norma es un piso, no un techo.
Cuando un Cobot “sin vallas” todavía necesita vigilancia
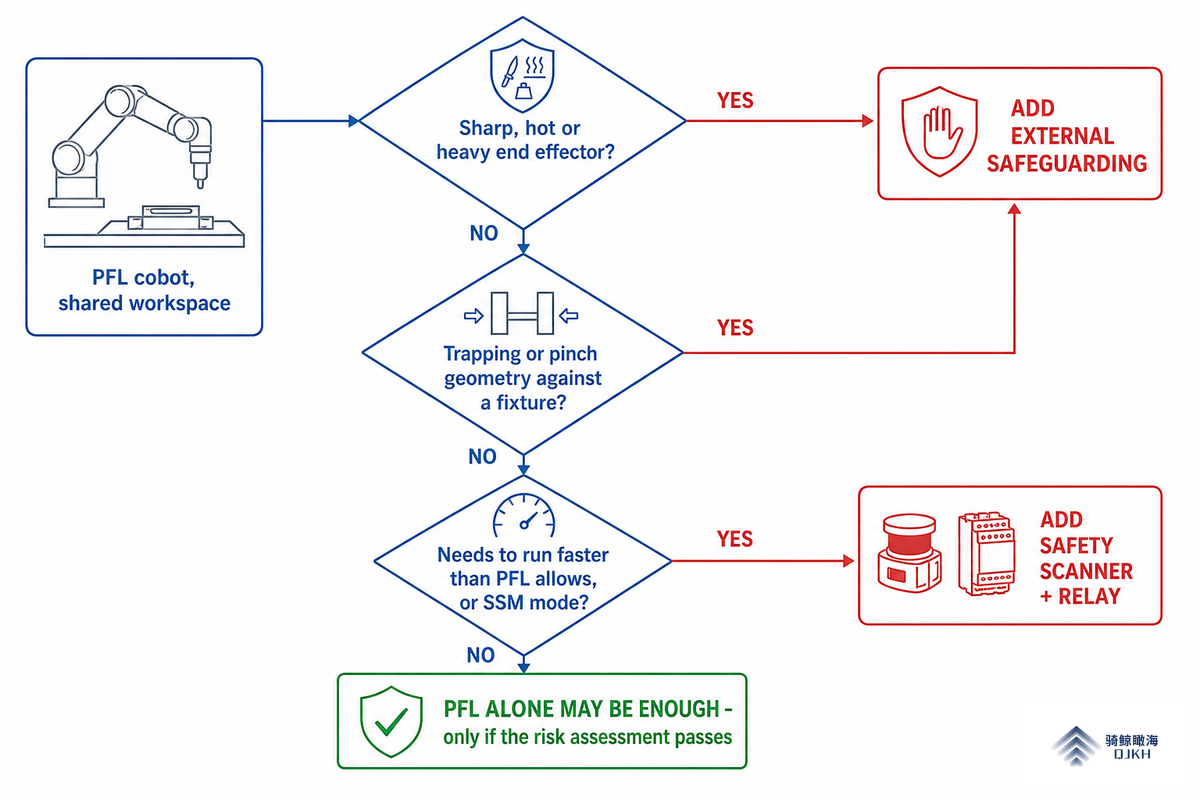
Aquí está la parte que omiten los folletos de cobot. Se gestiona un robot con potencia y fuerza limitadas contundente contacto, no hace nada con respecto a un efector final afilado, caliente o pesado. El propio ejemplo de paletizado de Robotiq deja claro el punto: mover cajas de varios kilogramos a la altura de la cabeza es “intrínsecamente inseguro”, por lo que por encima de un gateo esa celda requiere un dispositivo de seguridad independientemente del PFL.
✔ Cuando la FPL por sí sola suele ser suficiente
- Pinza y carga útil romas y ligeras (< ~3 kg)
- Baja velocidad, sin geometría de atrapamiento/pellizco cerca del cuerpo
- Montaje de luces, inspección, manipulación de laboratorio
⚠ Cuándo debes agregar protección externa
- Herramienta afilada/caliente, punta de soldadura, hoja o husillo sin protección
- Carga útil pesada o ciclo rápido (paletización, cuidado de la máquina a gran velocidad)
- Modo SSM (necesita un escáner) o un peligro de sujeción/trampa
¿son seguros los cobots para trabajar sin cerca?
A veces, y sólo cuando la evaluación de riesgos lo demuestra para esa herramienta, carga útil, velocidad y diseño exactos. Preguntas del disparador: ¿puede el efector final cortar, quemar o aplastar? ¿Se puede atrapar una parte del cuerpo contra un dispositivo? ¿El ciclo debe funcionar más rápido de lo que permite PFL?
Si alguna respuesta es sí, agregue una capa de detección de presencia, a cortina de luz de seguridad en una estación de carga, un escáner de área para zonas de piso, y a relé de seguridad para ejecutar la parada monitoreada. Cada dispositivo debe llevar una calificación adaptada al riesgo (PL d/SIL 2 o Tipo 4 PL e para protección de los dedos). Para dispositivos de presencia uno al lado del otro, consulte nuestro escáner versus cortina de luz comparación y lo más amplio cortina de luz de protección automática descripción general.
La caminata de evaluación de riesgos de Cobot de 6 pasos
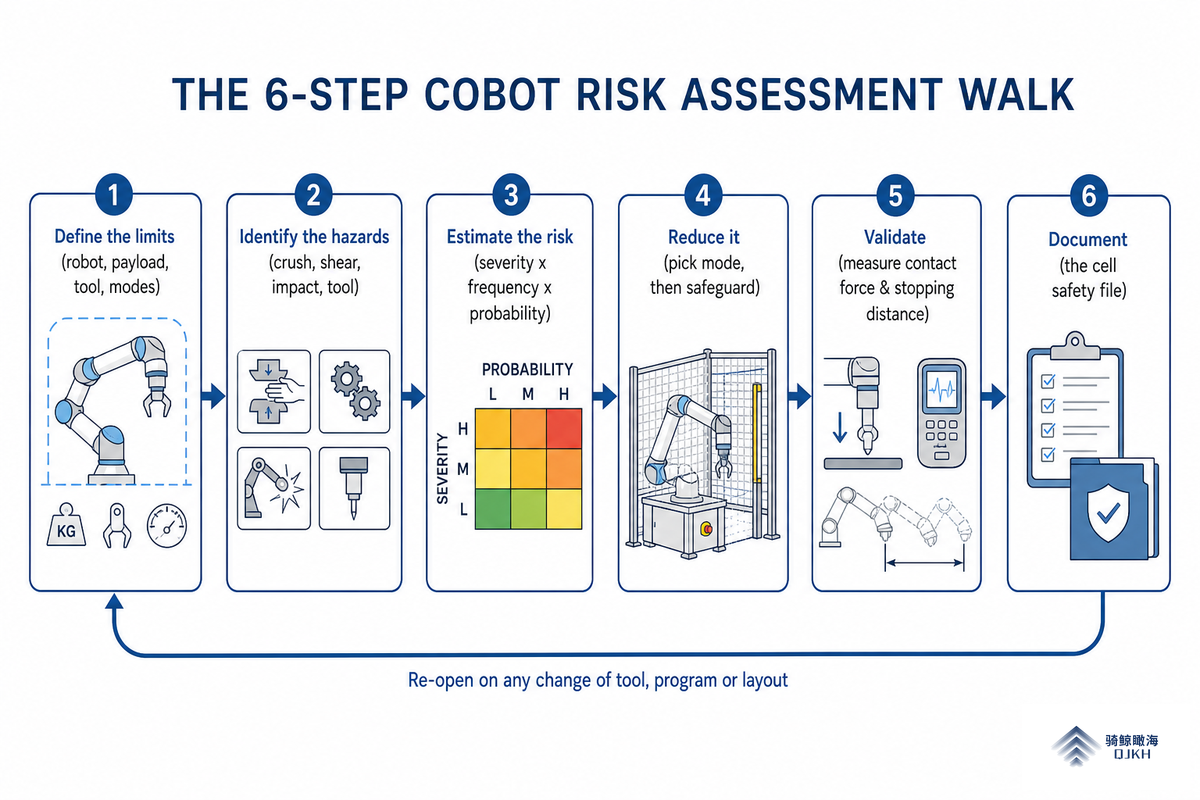
Cada estándar apunta al mismo proceso basado en tareas ISO 12100. Aici este La caminata de evaluación de riesgos de Cobot de 6 pasos usamos condensado:
De la aplicación a la celda cerrada
- Defina los límitesmodelo de robot, carga útil, efector final, pieza de trabajo, tiempo de ciclo y todos los modos, incluida la configuración, la recuperación de atascos, el mantenimiento y el mal uso previsible.
- Identificar los peligrostrituración, cizallamiento, impacto, herramienta, pieza de trabajo, más eléctrico/térmico. Camine por cada fase operativa.
- Estimar el riesgogravedad × frecuencia × probabilidad × evitabilidad, mediante un gráfico de riesgo (ISO 12100 Anexo A).
- Reducirloelija el modo colaborativo, luego agregue protección solo cuando el modo no pueda asumir el riesgo (la jerarquía: diseñar → salvaguardar → informar).
- Validarmida la fuerza de contacto real (PFL) y la distancia de frenado real (SSM); comparar con los límites y el S calculado.
- Documentola evaluación, el diseño del circuito de seguridad y los registros de prueba se convierten en el archivo de seguridad de la celda. Vuelva a abrirlo en cualquier cambio de herramienta, programa o diseño.
Bien hecho, el proceso es realmente una reducción del riesgo por etapas. Reduces el riesgo eligiendo primero el modo. Luego superpones controles de seguridad y un sistema de seguridad, dimensionado según los requisitos de seguridad específicos y las necesidades de seguridad de ese sistema robótico. Los operadores aún necesitan un programa de capacitación en seguridad de robots que cubra los protocolos de seguridad de la celda antes de que se ejecute la línea. Una disciplina que la mayoría de los equipos pasan por alto: la evaluación de riesgos es un documento vivo, por lo que una nueva pinza o un nuevo programa de piezas cambia el perfil de riesgo y obliga a una revisión, un punto que los entrenadores de la industria y grupos como SACA siguen repitiendo.
Cinco suposiciones de cobots sin vallas que hacen que la gente resulte herida
Según la experiencia de campo y los estándares, estos son los supuestos que vale la pena auditar antes de que alguien se pare al lado del brazo:
- ⚠¦“Un cobot está a salvo de la caja” El robot es maquinaria parcialmente terminada; sólo la celda evaluada es segura.
- ⚠¦“PFL significa que no hay evaluación de riesgos” La limitación de fuerza aborda únicamente el impacto contundente, no dice nada sobre su herramienta y la evaluación sigue siendo obligatoria.
- ⚠¦“Lento siempre significa seguro” Un brazo lento con una hoja, una punta caliente o un dispositivo de sujeción aún resulta herido.
- ⚠¦“Cualquier pinza y carga útil están bien” La masa efectiva establece el techo de velocidad; una carga útil afilada o pesada puede anular por completo la seguridad de PFL.
- ⚠¦“Un robot con la marca CE significa una celda compatible” La marca del robot cubre ISO 10218-1; la celda integrada necesita su propia conformidad según 10218-2.
¿por qué la seguridad de los cobots no es tan simple como parece a primera vista?
Porque el marketing responde a una pregunta diferente a la estándar. “¿Es seguro el robot?” obtiene confianza sí; “es esta aplicación de robot ¿seguro?” obtiene “depende de la herramienta, la velocidad y las personas.” Applied Manufacturing Technologies deja claro el error más común: la idea errónea de que los operadores pueden compartir el mismo espacio que un robot PFL sin protección “no siempre es correcta”.
Una revisión sociotécnica revisada por pares llega a la misma conclusión: las máquinas no siempre se comportan como se supone, por lo que la creencia inherente en materia de seguridad debe probarse, no confiarse.
Seguridad de Cobot por aplicación: la prueba de ajuste de cuatro modos
Diferentes trabajos aterrizan en diferentes modos y diferentes dispositivos. Usar La prueba de ajuste de cuatro modoshaga coincidir la aplicación con su modo probable y la protección que normalmente necesita:
| Aplicación | Modo probable | Protección habitual |
|---|---|---|
| Montaje/inspección de luces | PFL | Ninguno más allá del robot, si la evaluación pasa |
| Máquina atendiendo a gran velocidad | SSM o parada monitoreada | Escáner de área + relé de seguridad; Cortina luminosa en la puerta de carga |
| Paletizado | SSM | Zonificación del escáner láser (cajas a la altura de la cabeza = alto riesgo) |
| Soldadura/desbarbado | Parada monitoreada | Protección perimetral completa (la herramienta caliente/afilada anula la PFL) |
| Enseñanza directa | Guía manual | Habilitación del interruptor + E-stop en el dispositivo guía |
Cualquiera que sea la aplicación, la función de parada segura en segundo plano suele ser una módulo de relé de seguridad vincular los sensores a las entradas seguras del robot. Para obtener un diseño completo de celda de robot tradicional, consulte el primo enjaulado de la celda colaborativa, consulte nuestro seguridad para células robóticas solución.
“La pregunta que hacemos a los integradores nunca es ‘¿es seguro el cobot?’ ‘es ’¿qué hace el efector final y qué tan rápido?” En una estación de carga con protección para los dedos todavía especificamos una cortina de luz Tipo 4 PL e incluso en un brazo con fuerza limitada, porque PFL no hace nada con respecto a un pellizco de 200 N/cm² de una pinza afilada”
Equipo de ingeniería de aplicaciones de detección CCH
Perspectivas de la industria: qué cambia ISO 10218:2025 para su próximo Cobot
El cambio reciente más importante es regulatorio, no tecnológico. En enero de 2025 el terceras ediciones de ISO 10218-1 e ISO 10218-2 se publicaron conjuntamente y hacen que los requisitos de seguridad funcional sean explícitos en lugar de implícitos, y incorporan el contenido colaborativo que vivía en ISO/TS 15066 a la propia serie 10218. Poco después, ANSI y A3 publicaron un R15.06 revisado adaptado directamente de las ediciones ISO de 2025.
Para un comprador o integrador, el elemento de acción es concreto: deje de tratar ISO/TS 15066 como una especificación independiente y confirme a qué edición se certifican su robot OEM y su integrador en su próxima instalación. Una celda diseñada y documentada según el estándar de 2011 no es automáticamente incorrecta, pero durante una ventana de transición los auditores y clientes esperarán cada vez más la línea de base de 2025. Para el contexto a escala, la razón por la que se trasladaron los organismos de normalización, el informe World Robotics 2025 del IFR contó 542.000 robots industriales instalados en 2024, el cuarto año consecutivo por encima de 500.000; ese volumen de automatización adyacente a humanos es lo que impulsó la reescritura (las cifras de mercado aquí son solo antecedentes).
En el horizonte, los sensores táctiles similares a la piel y el seguimiento humano con visión de IA prometen una detección más rápida y precisa y un mejor rendimiento de seguridad, pero ninguno de los dos está aún certificado para un uso de seguridad avanzado, por lo que en casos de uso reales la celda libre de cercas compatible aún descansa sobre el cuatro modos, los techos de fuerza y una evaluación de riesgos documentada. La seguridad robótica de robots industriales y sistemas robóticos, colaborativos o no, todavía se obtiene aplicación por aplicación.
Preguntas frecuentes
P: ¿Son realmente seguros los robots colaborativos?
Ver respuesta
Pueden serlo, pero la seguridad es una propiedad de la aplicación, no del robot. Un cobot tiene limitación de fuerza, velocidad y par incorporada, pero el mismo brazo es seguro con una herramienta de espuma y peligroso con una cuchilla. Una evaluación de riesgos documentada que cubra su efector final, carga útil, velocidad y diseño es lo que hace que una instalación de cobot específica sea segura « y OSHA todavía lo regula según las reglas generales de protección de máquinas.
P: ¿Los cobots necesitan una evaluación de riesgos?
Ver respuesta
Sí, siempre, sin excepción, según ISO 10218-2 e ISO 12100. La limitación de potencia y fuerza no elimina el requisito; sólo aborda el contacto directo. Esa evaluación define límites, identifica peligros, estima y reduce el riesgo, luego valida midiendo la fuerza de contacto real y la distancia de frenado. Debe volver a revisarse cada vez que cambie la herramienta, el programa, la carga útil o el diseño.
P: ¿Cuál es la diferencia entre un cobot y un robot industrial?
Ver respuesta
Un robot industrial tradicional prioriza el rendimiento y asume un espacio de trabajo protegido y libre de humanos: te golpeará con toda su fuerza sin detectarte. Un robot colaborativo está diseñado para que el contacto permanezca por debajo de los umbrales de lesión (limitación de potencia y fuerza) o, por lo tanto, se ralentice y se detenga a medida que te acercas (monitoreo de velocidad y separación), lo que permite un espacio de trabajo compartido una vez que una evaluación de riesgos confirma que la aplicación es segura.
P: ¿Puede un cobot funcionar sin ningún tipo de protección?
Ver respuesta
Sólo en modo limitante de potencia y fuerza, a baja velocidad, con una herramienta contundente y ligera, y sólo si la evaluación de riesgos lo demuestra. Agregue una herramienta afilada, más velocidad o un peligro de trampa y la protección externa se vuelve obligatoria.
P: ¿Qué norma cubre los robots colaborativos, ISO 10218 o ISO/TS 15066?
Ver respuesta
Ambos, en capas. ISO 10218-1 y -2 son los estándares de seguridad centrales para el robot y la celda integrada; ISO/TS 15066 es una especificación técnica que añade detalles colaborativos, incluidos los límites biomecánicos del Anexo A. Cada instalación colaborativa necesita el cumplimiento total de ISO 10218, con TS 15066 utilizado para las particularidades colaborativas « y en la edición de 2025 ese contenido colaborativo se consolida en la propia ISO 10218.
P: ¿ISO 10218:2025 reemplaza a ISO/TS 15066?
Ver respuesta
En gran medida, sí, en el futuro. Las terceras ediciones de ISO 10218-1 e ISO 10218-2, publicadas en enero de 2025, absorben los requisitos de operación colaborativa que anteriormente existían en ISO/TS 15066 y hacen que los requisitos de seguridad funcional sean explícitos en lugar de implícitos. ISO/TS 15066:2016 sigue siendo una referencia útil para los límites de fuerza y presión biomecánicos del Anexo A, que los ingenieros todavía citan directamente, pero el hogar normativo para los requisitos colaborativos ahora es la serie 10218. ANSI/RIA R15.06 ya ha sido revisado para que coincida, por lo que los integradores estadounidenses deberían diseñar nuevas celdas con la línea base de 2025 y confirmar a qué edición certifica su OEM.
Por qué escribimos esto
CCH Sensing construye escáneres láser de seguridad, cortinas de luz tipo 4 y módulos de relé de seguridad PL e / SIL 3 que los integradores atornillan a celdas de robots colaborativos cuando la limitación de potencia y fuerza no es suficiente. Esta guía refleja las preguntas que nuestros ingenieros de aplicaciones hacen cada semana, casi siempre sobre el límite entre lo que maneja el cobot y lo que debe cubrir una capa de detección externa. Revisado por el equipo técnico de CCH Sensing.
¿diseñar una célula robótica colaborativa o sin vallas y no estar seguro de dónde se detiene el PFL y dónde tiene que arrancar un sensor?
Referencias y fuentes
- ISO/TS 15066:2016, Robots y dispositivos robóticos: Robots colaborativosOrganización Internacional de Normalización
- ISO 10218-1:2025, Robótica, Requisitos de seguridad, Parte 1ISO
- Robótica, descripción generalAdministración de Salud y Seguridad Ocupacional de EE. UU
- 29 CFR 1910.212, Requisitos generales para todas las máquinasOSHA
- Implementación de monitoreo de velocidad y separación en células de trabajo de robots colaborativosNIH/PMC
- NIST IR 7851, banco de pruebas para monitoreo de velocidad y separaciónInstituto Nacional de Estándares y Tecnología
- ISO 10218 actualizada, preguntas frecuentesAsociación para el Avance de la Automatización (A3)
- Robótica Mundial 2025, Robots IndustrialesFederación Internacional de Robótica