Nehmen Sie Kontakt mit QJKH Company auf
Aktualisiert im Juni 2026 · Bewertet vom technischen Team von CCH Sensing.
Kollaborative Robotersicherheit ist die Reihe von Designgrenzen, kollaborativen Betriebsmodi und Risikokontrollen, die es einem Roboter ermöglichen, einen Arbeitsplatz mit Menschen zu teilen, ohne sie zu verletzen. Es ist auch eine der am meisten missverstandenen Ideen in der Fabrikautomatisierung. Marketing sagt, ein Cobot sei “von Natur aus sicher”damit man ihn aus der Box nehmen, daneben stehen und die Zäune überspringen kann. In Wirklichkeit ist Sicherheit keine Eigenschaft, die der Roboter damit herumträgt, sondern eine Eigenschaft des Roboters Antrag: der Arm, das Werkzeug am Ende, der Teil, den es bewegt, die Geschwindigkeit, die es läuft, und die Leute, die seinen Raum teilen. Machen Sie sich diese Unterscheidung falsch und ein “sicherer” Cobot schickt trotzdem jemanden in die Notaufnahme.
Dieser Leitfaden wurde von einem Hersteller von Sicherheitssensoren verfasst, daher wird bewusst deutlich gemacht, wo die Leistungs- und Kraftbegrenzung anhält und wo ein externer Lichtvorhang, Bereichscanner oder Sicherheitsrelais die Leitung übernehmen muss. Wir werden die vier kollaborativen Betriebsmodi aus ISO/TS 15066 abdecken, die Kraftgrenzen im Körperbereich, die entscheiden, ob ein Kontakt akzeptabel ist, den Standardstapel (einschließlich der großen Überarbeitung von ISO 10218 im Jahr 2025), wie eine Risikobewertung durchgeführt werden kann, und die fünf gefährlichen Annahmen, die Menschen verletzen.
Schnelle Spezifikationen: Kollaborative Robotersicherheit auf einen Blick
| Maßstäbe | ISO 10218-1 & -2:2025 (Roboter + Zelle), ISO/TS 15066:2016 (Zusammenarbeitsberatung), ANSI/RIA R15.06 (USA) |
| Kooperationsbetriebsarten | 4 'Händeführung, Bewertung überwachter Anschlag, Geschwindigkeit & Trennung, Leistungs - & Kraftbegrenzung |
| Kraft-/druckgrenzen | ISO/TS 15066 Anhang A 15029 Körperstellen; z.B. Gesicht 65 N, Schädel 130 N quasi-statisch |
| Typische PFL-Geschwindigkeit | 250 – 1.000 mm/s TCP (fällt ab, wenn die Nutzlast steigt) |
| Sicherheitsgerätebewertung | PL d / SIL 2 minimum; Typ 4 Lichtvorhänge PL e (ISO 13849-1 / IEC 62061) |
| Obligatorischer Schritt | Eine dokumentierte, aufgabenbasierte Risikobewertung (ISO 12100) jede Anwendung |
Was kollaborative Robotersicherheit wirklich bedeutet
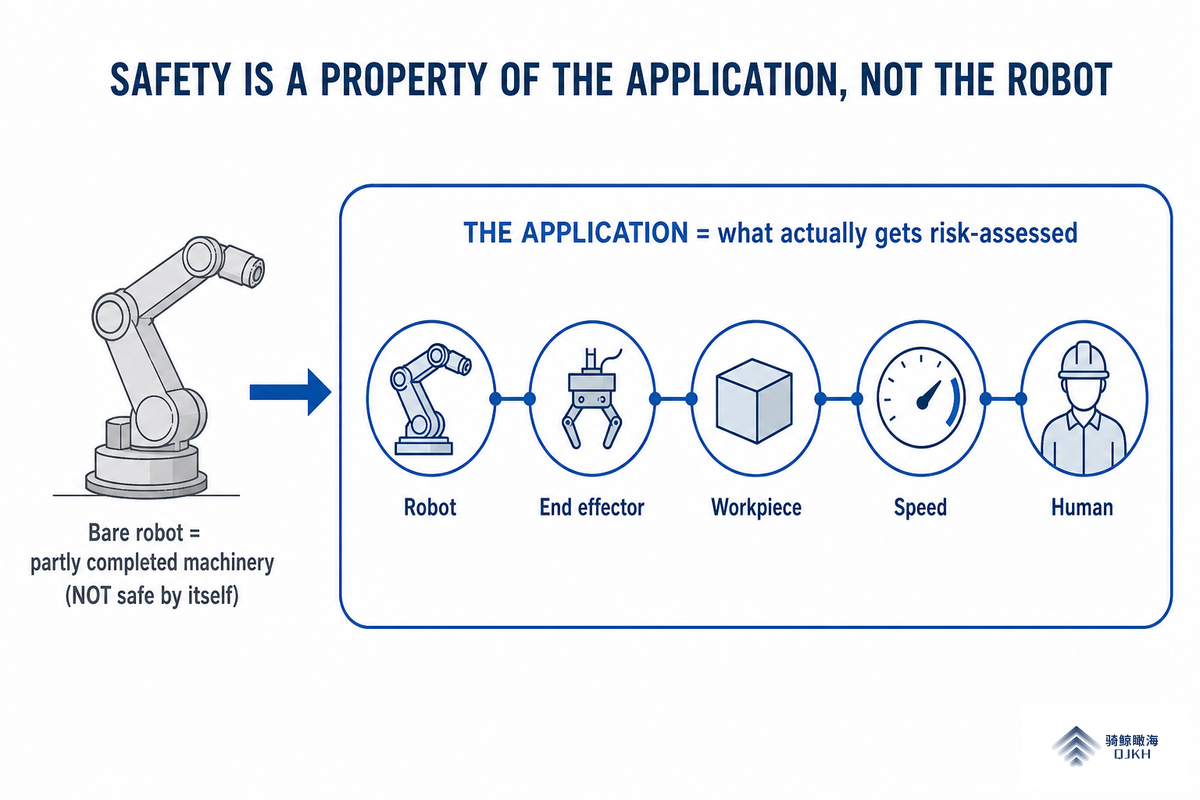
Ein kollaborativer Roboter, kurz Cobot, ist ein Roboter, der entwickelt wurde, um ohne traditionellen Sicherheitszaun neben Menschen zu arbeiten “ausgelegt auf” ist aber nicht dasselbe wie “ist” Hier ist das Prinzip, dass alles andere in diesem Ratgeber hängt, wie wir es nennen Das Anwendungssicherheitsprinzip: Ein Cobot ist für sich genommen niemals sicher oder unsicher; die Antrag Ist, was risiko-bewertet und abgemeldet wird Derselbe Arm ist sicher mit einer Schaumsonde und gefährlich mit einer Entgratungsspindel.
Das ist wichtig, weil der Roboter nur aus einem Stück besteht. Unter den Standards ist der blanke Roboter “teilweise fertiggestellte Maschinen”; das, was sicher gemacht werden muss, ist die komplette Zelle, der Roboter, der Endeffektor, das Werkstück, das Layout und die Menschen Die US-Arbeitsschutzbehörde gibt ausdrücklich an, dass es Kein roboterspezifischer OSHA-StandardRoboter unterliegen den allgemeinen Maschinenschutzregeln (29 CFR 1910.212) und der Allgemeinen Zollklausel und “es sollte eine Kombination aus Steuerung und Schutz verwendet werden.”” Für eine Schweißanwendung, Roboterschweißsysteme von Zhouxiang Kann als Produktionsausrüstungsumfang überprüft werden, während die vollständige Anwendung noch einer eigenen Schutzbewertung bedarf.
Was macht einen Cobot sicher?
Vier Dinge der Reihe nach: (1) die integrierten Sicherheitsfunktionen, die Leistungs-, Kraft-, Drehmoment- und Geschwindigkeitsüberwachung des Roboters, die einen Schutzstopp auslösen; (2) der kollaborative Betriebsmodus, den Sie für die Aufgabe wählen; (3) jede externe Absicherung, die die Risikobewertung erfordert; und (4) die Risikobewertung selbst, die die ersten drei miteinander verbindet Ihre Werkzeug, Nutzlast und Layout.
Überspringen Sie die vierte und die ersten drei sind nur Merkmale auf einem Spezifikationsblatt Eingebaute Sicherheitsfunktionen und die Schutzfunktionen des Robotersystems stehen an erster Stelle Ein Integrator fügt eine zusätzliche Sicherheitsmaßnahme hinzu, und Sicherheitsmechanismen feuern bei einer Kollision Diese Sicherheitsmerkmale kombinieren, damit die Maschine um Menschen herumlaufen kann, doch keiner von ihnen entzieht sich der Pflicht, zu beurteilen, wie menschliche Arbeiter tatsächlich mit dem Roboter in Kontakt kommen. Felderfahrung untermauert dies: Leichtere Kobots stoppen bei leichtem Kontakt, aber “größere mit größerer Trägheit” treffen stärker, sodass Masse und Nutzlast die Antwort ändern.
Die vier Arten der kollaborativen Operation (ISO/TS 15066)
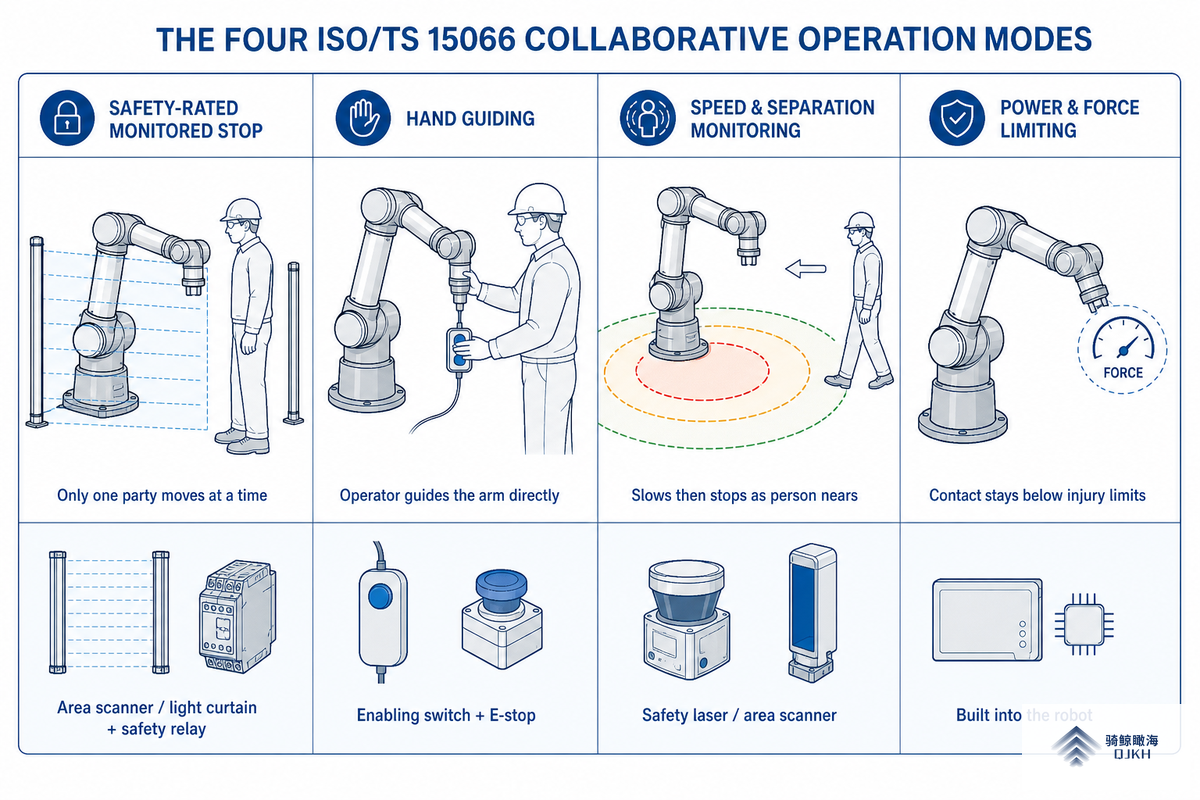
ISO/TS 15066Die technische Spezifikation, die ISO 10218 ergänzt, definiert vier kollaborative Betriebsmodi Eine Anwendung kann sie kombinieren, und jede impliziert einen anderen Stop-Trigger und eine andere Sicherheitsvorrichtung Dies ist die Tabelle, die die oberen Suchergebnisse in Prosa beschreiben, aber nie darlegen:
| Modus | Wie es den Menschen schützt | Typische Sicherheitsvorrichtung |
|---|---|---|
| Sicherheitsbewerteter überwachter Stopp | Roboter hält still, wenn sich eine Person im Arbeitsbereich befindet; jeweils nur eine Partei bewegt sich | Bereichscanner oder Lichtvorhang zur Erkennung des Eintritts; Sicherheitsrelais für den überwachten Anschlag |
| Handführung | Der Bediener bewegt den Arm direkt durch ein handbetätigtes Gerät mit Freigabeschalter | Aktivieren (Dreistellungs) Schalter + E-Stopp an der Führungseinrichtung |
| Geschwindigkeits- und Trennüberwachung (SSM) | Roboter verlangsamt sich, wenn sich die Person nähert, und stoppt, wenn die Trennung unter eine berechnete Entfernung fällt | Sicherheitslaser/Flächenscanner, der einen Controller versorgt, der die Geschwindigkeit moduliert |
| Leistungs- und Kraftbegrenzung (PFL) | Roboter begrenzt die Kontaktkraft/den Kontaktdruck unter die Verletzungsschwellen, sodass der Kontakt tolerierbar ist | Eingebaut in den Roboter (Drehmoment-/Kraftmessung); kein externes Gerät für stumpfen Kontakt |
Universal Robots, das beim Schreiben des Standards mitgewirkt hat, stellt fest, dass in der Praxis nur SSM und PFL wirklich zaunfreie Gemeinschaftsanwendungen liefern; Der überwachte Stopp ist eigentlich eine schneller neu startende bewachte Zelle, und die Handführung, die den Arm durch handgeführte Steuerungen treibt, ist eine Lehrhilfe. Bei kollaborativen Roboteranwendungen ist der Mensch-Roboter-Kontakt die Variable, die den Modus bestimmt. Wählen Sie also den Modus für die Aufgabe und nicht umgekehrt.
Leistungs- und Kraftbegrenzung: Die Körper-Region-Kraftobergrenze
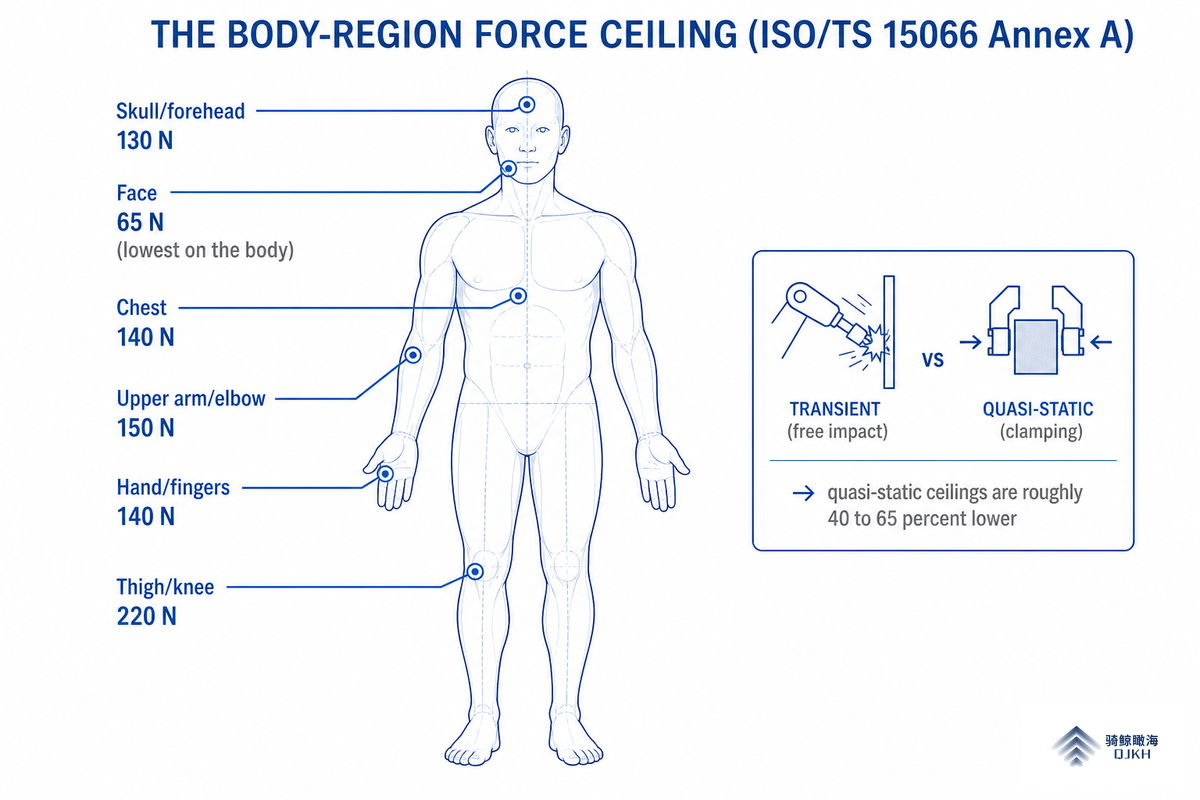
Macht und Kraftbegrenzung ist der Modus, den Menschen meinen, wenn sie “Cobot” sagen. Es funktioniert, indem garantiert wird, dass jeder Kontakt unter dem Punkt bleibt, an dem ein Mensch Schmerzen oder Verletzungen verspürt. Diese Schwellenwerte sind keine Marketingnummer, sie stammen von ISO/TS 15066 Anhang A, der die maximal zulässige Kraft und den maximal zulässigen Druck festlegt 29 spezifische Körperstandorte (gruppiert in 12 Körperbereiche), basierend auf schmerzanfälliger Forschung Wir nennen dies Referenz Die Körper-Region-KraftobergrenzeUnd fast kein konkurrierender Guide druckt es:
| Körperregion | Max quasistatische Kraft (N) | Strengster quasistatischer Druck (N/cm²) |
|---|---|---|
| Schädel / Stirn | 130 | 110 |
| Gesicht | 65 | 110 |
| Brust | 140 | 120 |
| Oberarm / Ellenbogen | 150 | 190 |
| Hand / Finger | 140 | 190 |
| Oberschenkel / Knie | 220 | 220 |
Zwei Zahlen in jener Tabelle leisten die meiste Arbeit Erstens ist das Gesicht bei 65 N die niedrigste Kraftobergrenze am Körper, weshalb ein Cobot, der in Kopfhöhennähe arbeitet, extra geprüft werden muss Zweitens teilt der Standard jede Grenze auf in Vorübergehend (ein freier Aufprall, bei dem sich der Körper entfernen kann) und Quasistatisch (Klemmen oder Einfangen, wo es nicht geht).Die Tabelle listet die quasi-statischen Decken auf, wobei der strengste Druckpunkt in jeder Region verwendet wird. Die meisten vorübergehenden Grenzwerte sind das Doppelte dieser Werte, da eine anhaltende Kompression das Gewebe bei geringerer Kraft schädigt; Schädel und Gesicht haben keinen vorübergehenden Multiplikator.
Technische Anmerkung: eine Überprüfung der Arbeitskraft
Angenommen, Ihr PFL-Cobot kann eine Hand gegen eine Vorrichtung (quasi-statische, Handregion) einfangen Nehmen Sie die quasistatische Handgrenze von 140 N als Klemmdecke Wenn ein Krafttestmessgerät während der Validierung an diesem Klemmpunkt über 140 N liest, wird die Anwendung AusfälleSie müssen Nutzlast/Geschwindigkeit senken, die Halterung neu gestalten, um die Falle zu entfernen, oder ein Anwesenheitsgerät hinzufügen, damit der Arm diese Pose nicht erreichen kann, solange eine Hand da ist Aus diesem Grund erfordert ISO 10218-2 eine gemessene Kraft während der Inbetriebnahme, nicht nur die Standardeinstellungen des Herstellers.
Praktischerweise laufen PFL-Cobots zwischen 250 und 1.000 mm/s, und die zulässige Geschwindigkeit sinkt mit steigender effektiver Masse (Roboter + Nutzlast + Greifer) Ingenieure patentieren dieses Feld zum Beispiel US 11.453.122 B2, „(ein Drehmomentsensor-pro-Achse-Kooperationssystem, verfolgen alle das Gleiche: Erkennen Sie den Kontakt schnell genug, um unter dem Grenzwert zu stoppen. In der Praxis müssen die Kraftmenge und das an jedem Gelenk ausgeübte Drehmoment unter der zulässigen Decke bleiben, und das Werkzeug am Ende des Arms, ein elektrischer oder pneumatischer Greifer, zählt darauf zu, da ein scharfes Werkzeug das Verletzungsrisiko erhöht, selbst wenn der Arm selbst nachgiebig ist.
Geschwindigkeits- und Trennüberwachung: Einen Cobot schneller laufen lassen
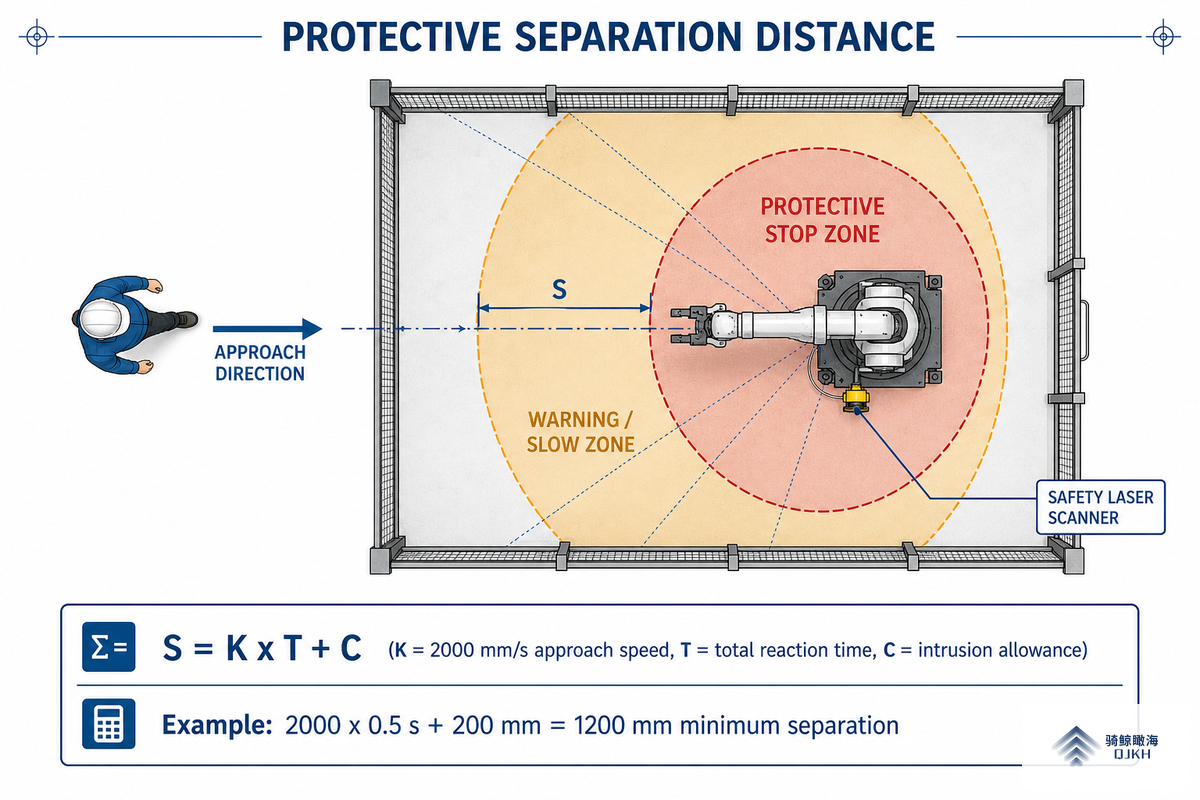
Das Problem mit PFL ist, dass das Unterhalten unter den Kraftgrenzen den Roboter zum Kriechen zwingt, räumt Universal Robots ein, dass die Geschwindigkeit “wahrscheinlich zu niedrig sein wird, um für Hochrisikoanwendungen nützlich zu sein” Geschwindigkeits - und Trennüberwachung beheben dies, indem sie eine gemessene Lücke zwischen Mensch und Roboter halten Wenn der Bediener weit weg ist, läuft der Roboter mit Produktionsgeschwindigkeit; wenn sie sich ihm nähern, verlangsamt er sich; wenn die Lücke unter den minimalen Schutzabstand fällt, stoppt sie.
Dieser Abstand wird berechnet, nicht erraten. ISO 13855 gibt das Formular an S = K·T + C, In 2 ist K die menschliche Annäherungsgeschwindigkeit (der Standardwert beträgt 2.000 mm/s), T ist die gesamte Systemreaktionszeit (Sensorreaktion + Roboterstopp) und C ist eine Intrusion/Unsicherheitszulage.
Technische Anmerkung: Dimensionierung des Abstandsabstands
Angenommen, ein Sicherheitslaserscanner plus Controller plus Roboter geben eine Gesamtreaktionszeit T = 0,5 s an, und Sie erlauben C = 200 mm für Handeinbruch Dann S = 2.000 mm/s × 0,5 s + 200 mm = 1.200 mm. Die “Stopp” - Zone des Scanners muss mindestens 1,2 m von der nächstgelegenen erreichbaren Gefahr entfernt beginnen, die Reaktionszeit (schnellerer Scanner, kürzerer Stopp) halbieren und der Footprint auf 700 mm schrumpft, genau deshalb ist die Reaktionszeit, nicht Listenpreis, die Spec, die zählt, wenn man sich für eine Sicherheitslaserscanner Für eine SSM-Zelle.
Bei SSM verdient eine externe Sensorschicht ihren Lebensunterhalt. Sowohl die NIST-Testbed-Arbeit als auch die von Experten begutachtete SSM-Literatur betonen, dass die Sensorik selbst sicherheitsbewertet und validiert sein muss und kein standardmäßiger Automatisierungsscanner, der aus Sicherheitsgründen umfunktioniert wird. Unsere Sicherheitslaserscannerführung geht detailliert durch die Zonenkonfiguration.
Der Standards-Stack: ISO 10218, ISO/TS 15066 und ANSI/RIA R15.06
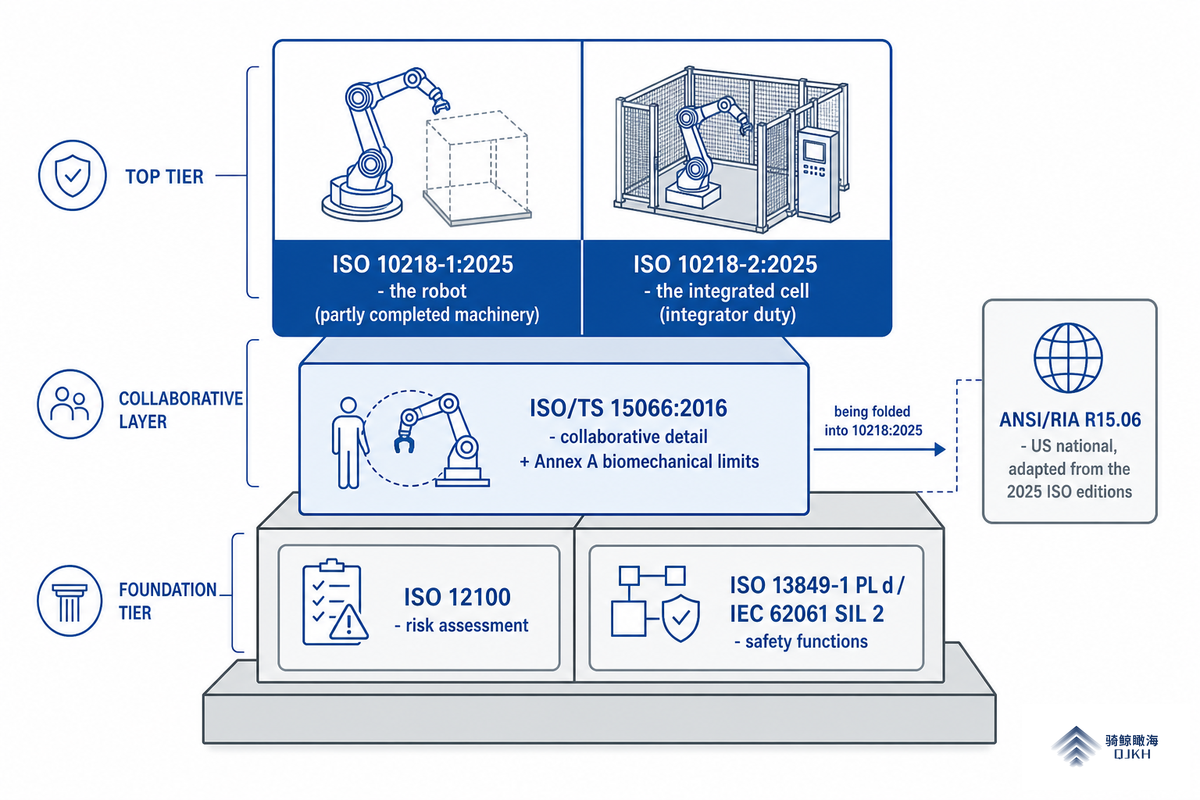
Drei Dokumente regeln die Sicherheit von Cobots und sind vielschichtig und nicht austauschbar:
| Standard | Abdeckungen | Region / Status |
|---|---|---|
| ISO 10218-1:2025 | Der Roboter als teilweise fertiggestellte Maschinen (eingebaute Sicherheitsfunktionen) | International · 3. Auflage, Januar 2025 |
| ISO 10218-2:2025 | Die integrierte Roboterzelle/Anwendung (Ihre Verantwortung als Integrator) | International · 3. Auflage, Januar 2025 |
| ISO/TS 15066:2016 | Details zur Zusammenarbeit + biomechanische Grenzwerte (Anhang A) | International · wird in 10218:2025 zusammengefasst |
| ANSI/RIA R15.06 | Nationale Robotersicherheit der USA, angepasst an ISO 10218 | Vereinigte Staaten · überarbeitet gegenüber den ISO-Ausgaben 2025 |
Auch die Hierarchie darunter ist wichtig: Es folgt die Risikobewertung ISO 12100, und Sicherheitsfunktionen müssen ein dem Risiko angemessenes Leistungsniveau (PL d gemäß ISO 13849-1) oder Sicherheitsintegritätsniveau (SIL 2 gemäß IEC 62061) erreichen. Roberta Nelson Shea, Global Technical Compliance Officer von Universal Robots, langjährige Vorsitzende des ISO-Robotersicherheitsausschusses und führende Autorität in diesen Dokumenten, hat jahrzehntelang betont, dass es sich bei der Norm um eine Untergrenze und nicht um eine Obergrenze handelt.
Wenn ein “Zaunloser” Cobot noch Wache braucht
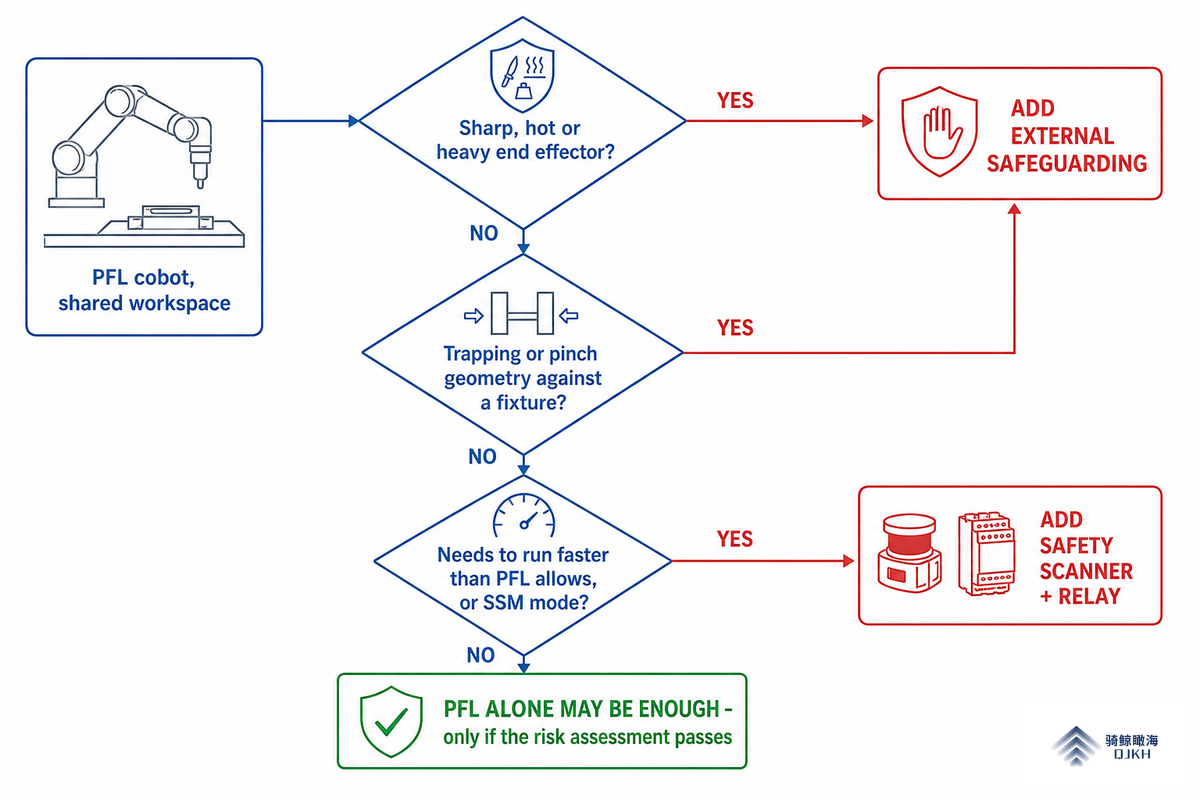
Hier ist der Teil, den die Cobot-Prospekte überspringen. Ein Roboter mit eingeschränkter Leistung schafft es Stumpf Kontakt, es tut nichts über einen scharfen, heißen, oder schweren Endeffektor Robotiqs eigenes Palettierbeispiel macht es deutlich: Das Bewegen von mehr Kilogramm schweren Kisten in Kopfhöhe ist “intrinsisch unsicher”, also über einem Kriechgang, dass Zelle unabhängig von PFL eine Sicherheitsvorrichtung benötigt.
Wenn PFL allein normalerweise ausreicht
- Stumpfer, leichter Greifer und Nutzlast (< ~3 kg)
- Niedrige Geschwindigkeit, keine Einfang-/Knickgeometrie in der Nähe des Körpers
- Lichtmontage, Inspektion, Laborhandhabung
Wann Sie eine externe Absicherung hinzufügen müssen
- Scharfe/heiße Werkzeug, Schweißspitze, Klinge oder unbewachte Spindel
- Schwere Nutzlast oder schneller Zyklus (Palettierung, Maschinensteuerung mit hoher Geschwindigkeit)
- SSM-Modus (benötigt einen Scanner) oder eine Klemm-/Fallengefahr
Sind Cobots sicher, ohne Zaun zu arbeiten?
Manchmal, und nur wenn die Risikobewertung es für genau dieses Werkzeug, Nutzlast, Geschwindigkeit und Layout beweist Fragen auslösen: kann der Endeffektor schneiden, verbrennen oder zerdrücken? kann ein Körperteil an einer Vorrichtung eingeklemmt werden? muss der Zyklus schneller laufen, als PFL es zulässt?
Wenn eine Antwort ja ist, fügen Sie eine Präsenzerkennungsschicht hinzu, a Sicherheitslichtvorhang An einer Ladestation, einem Bereichscanner Für Bodenzonen und a Sicherheitsrelais Zur Ausführung des überwachten Stopps Jedes Gerät muss eine dem Risiko angepasste Bewertung tragen (PL d/SIL 2, oder Typ 4 PL e für Fingerschutz) Für eine Seite-an-Seite der Präsenzgeräte siehe unsere Scanner vs. Lichtvorhang Vergleich und das breitere Maschinenschonender Lichtvorhang Übersicht.
Der 6-Schritte-Cobot-Risikobewertungsweg
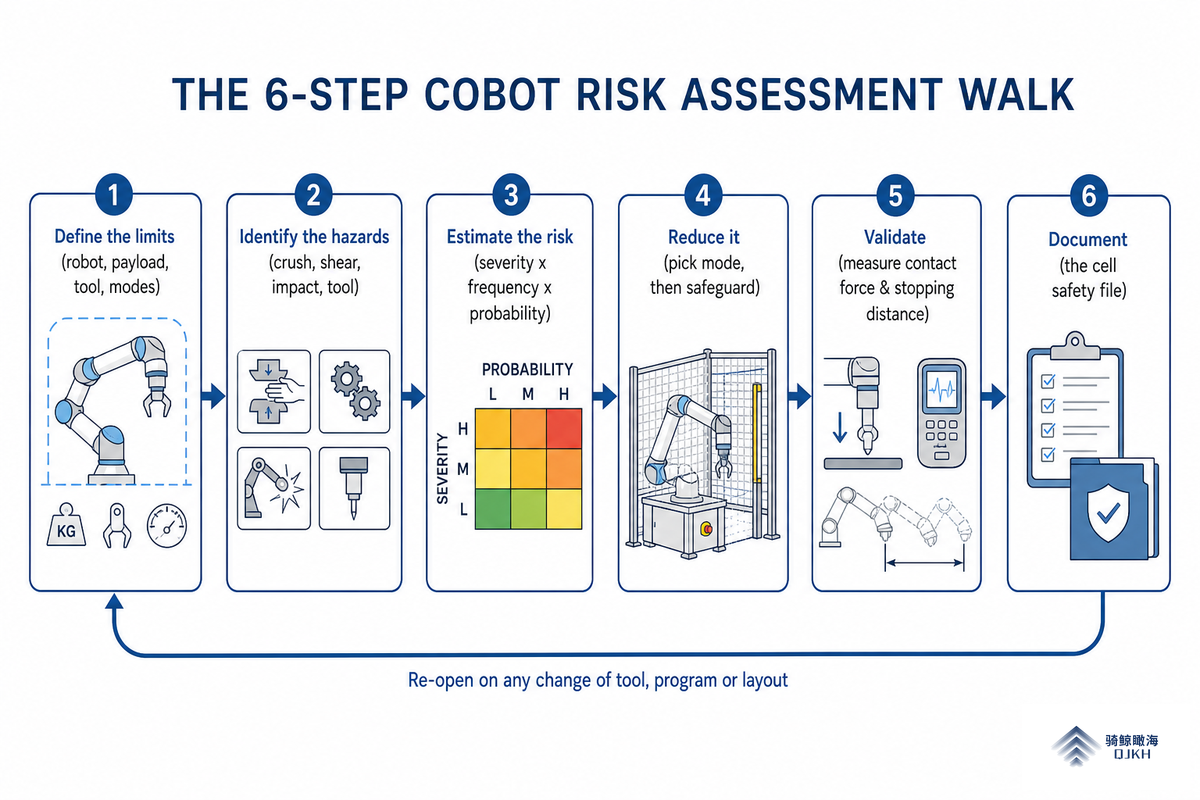
Jeder Standard verweist auf denselben aufgabenbasierten Prozess von ISO 12100. Hier ist Der 6-Schritte-Cobot-Risikobewertungsweg Wir verwenden, komprimiert:
Von der Anwendung zur abgemeldeten Zelle
- Definieren Sie die GrenzenRobotermodell, Nutzlast, Endeffektor, Werkstück, Zykluszeit und jeder Modus, einschließlich Einrichtung, Störungswiederherstellung, Wartung und vorhersehbarer Missbrauch.
- Identifizieren Sie die GefahrenZerkleinern, Scheren, Aufprall, das Werkzeug, das Werkstück, plus elektrisch/thermisch Jede Betriebsphase gehen.
- Schätzen Sie das RisikoSchweregrad × Wahrscheinlichkeit × Vermeidbarkeit über ein Risikographen (ISO 12100 Anhang A).
- Reduzieren Sie esWählen Sie den kollaborativen Modus und fügen Sie dann nur dann einen Schutz hinzu, wenn der Modus das Risiko nicht tragen kann (die Hierarchie: Design Out → Protect → Inform).
- ValidierenTatsächliche Kontaktkraft (PFL) und tatsächliche Bremsstrecke (SSM) messen; mit den Grenzwerten und dem berechneten S vergleichen.
- DokumentDie Bewertung, das Sicherheitsschaltungsdesign und die Testaufzeichnungen werden zur Sicherheitsdatei der Zelle Öffnen Sie es bei jeder Änderung von Werkzeug, Programm oder Layout erneut.
Gut gemacht, der Prozess ist wirklich Risikominderung in Stufen Man reduziert das Risiko, indem man zuerst den Modus wählt Dann schichtet man Sicherheitskontrollen und ein Sicherheitssystem, dimensioniert auf die spezifischen Sicherheitsanforderungen und Sicherheitsbedürfnisse dieses Robotersystems Bediener brauchen noch ein Roboter-Sicherheitstrainingsprogramm, das die Sicherheitsprotokolle der Zelle abdeckt, bevor die Linie läuft Eine Disziplin, die die meisten Teams vermissen: Die Risikobewertung ist ein lebendiges Dokument, also ändert ein neuer Greifer oder ein Neuteilprogramm das Risikoprofil und erzwingt eine Überprüfung, ein Punkt Industrietrainer und Gruppen wie SACA wiederholen immer wieder.
5 Annahmen zum zaunlosen Kobott, die Menschen verletzen
Aus Felderfahrung und den Standards sind das die Annahmen, die es wert sind, geprüft zu werden, bevor jemand neben dem Arm steht:
- ️“Ein Cobot ist sicher aus dem Kasten heraus” Der Roboter ist teilweise eine fertiggestellte Maschine; Nur die beurteilte Zelle ist sicher.
- ️“PFL bedeutet keine Risikobewertung” Erzwingen Sie die Begrenzung von Adressen nur durch stumpfe Auswirkungen, es sagt nichts über Ihr Tool aus und die Bewertung ist weiterhin obligatorisch.
- ️“Langsam bedeutet immer sicher” Ein langsamer Arm mit Klinge, heißer Spitze oder Klemmvorrichtung verletzt immer noch.
- ️“Jeder Greifer und jede Nutzlast sind in Ordnung” Effektive Masse legt die Geschwindigkeitsobergrenze fest; Eine scharfe oder schwere Nutzlast kann die PFL-Sicherheit vollständig beeinträchtigen.
- ️“Ein CE-gekennzeichneter Roboter bedeutet eine konforme Zelle” Das Zeichen des Roboters deckt ISO 10218-1; Die integrierte Zelle benötigt eine eigene Konformität gemäß 10218-2.
Warum ist die Cobot-Sicherheit nicht so einfach, wie sie zuerst erscheint?
Denn das Marketing beantwortet eine andere Frage als der Standard “Ist der Roboter sicher?” bekommt ein sicheres Ja; “ist Diese Roboteranwendung Sicher?” bekommt “es hängt vom Werkzeug, der Geschwindigkeit und den Menschen ab” Applied Manufacturing Technologies stellt den häufigsten Fehler klar: Der Irrglaube, dass Bediener sich den gleichen Raum teilen können wie ein PFL-Roboter ohne Bewachung “ist nicht immer” richtig.
Eine von Experten begutachtete soziotechnische Überprüfung kommt zu dem gleichen Schluss, dass sich Maschinen nicht immer wie angenommen verhalten, sodass der Glaube an die inhärente Sicherheit getestet und nicht vertrauenswürdig werden muss.
Cobot Safety by Application: Der Vier-Mode-Fit-Test
Verschiedene Jobs landen auf verschiedenen Modi und verschiedenen Geräten Nutzen Der Vier-Mode-Fit-TestPassen Sie die Anwendung an ihren wahrscheinlichen Modus und den Schutz an, den sie normalerweise benötigt:
| Anwendung | Wahrscheinlicher Modus | Übliche Sicherung |
|---|---|---|
| Lichtmontage / Inspektion | PFL | Keine über den Roboter hinaus, wenn die Beurteilung bestanden wird |
| Maschine tendiert mit hoher Geschwindigkeit | SSM oder überwachter Stopp | Bereichscanner + Sicherheitsrelais; Lichtvorhang an der Ladetür |
| Palettierend | SSM | Zonierung von Laserscannern (Boxen in Kopfhöhe = hohes Risiko) |
| Schweißen / Entgraten | Überwachter Stopp | Vollständige Perimeterschutz (warmes/scharfes Werkzeug überschreibt PFL) |
| Durchleitungsunterricht | Handführung | Aktivierschalter + E-Stopp an der Führungseinrichtung |
Wie auch immer die Anwendung aussehen mag, die Safe-Stop-Funktion im Hintergrund ist normalerweise ein Sicherheitsrelaismodul Bindung der Sensoren an die sicheren Eingänge des Roboters. Für ein vollständiges traditionelles Roboterzellenlayout, den eingesperrten Cousin der kollaborativen Zelle, siehe unser Sicherheit für Roboterzellen Lösung.
“Die Frage, die wir Integratoren stellen, ist nie ‘ist sicher?’ ist der Cobot it ‘was macht der End-Effektor, und?’ Auf einer Fingerschutz-Laststation geben wir noch einen Typ 4 PL e-Lichtvorhang selbst auf einem kraftbegrenzten Arm an, denn PFL macht nichts gegen eine 200 N/cm²-Kneifung von einem scharfen Greifer.”
CCH Sensing Application Engineering-Team
Branchenausblick: Was ISO 10218:2025 für Ihren nächsten Cobot ändert
Die wichtigste Änderung der letzten Zeit ist regulatorischer, nicht technologischer Art. Im Januar 2025 wurde die Dritte Ausgaben von ISO 10218-1 und ISO 10218-2 Gemeinsam veröffentlicht wurden, und sie machen Anforderungen an die funktionale Sicherheit explizit statt impliziert, und falten die kollaborativen Inhalte, die in ISO/TS 15066 lebten, in die Reihe 10218 selbst Kurz darauf, ANSI und A3 veröffentlichten eine überarbeitete R15.06 Direkt aus den ISO-Ausgaben 2025 übernommen.
Für einen Käufer oder Integrator ist der Aktionspunkt konkret: Beenden Sie die Behandlung von ISO/TS 15066 als eigenständige Spezifikation und bestätigen Sie, für welche Ausgabe Ihr Roboter-OEM und Ihr Integrator bei Ihrer nächsten Installation zertifizieren. Eine Zelle, die anhand der Norm von 2011 entworfen und dokumentiert wurde, ist nicht automatisch falsch, aber während eines Übergangsfensters werden Prüfer und Kunden zunehmend mit der Basislinie 2025 rechnen. Für den Kontext in großem Maßstab, dem Grund, warum die Normungsgremien umgezogen sind, zählte der Bericht World Robotics 2025 des IFR 542.000 installierte Industrieroboter im Jahr 2024, das vierte Jahr über 5000000; Das Volumen der neu angesteuerte Hintergrundautomatisierung ist hier nur der Grundwert (das sind hier).
Am Horizont versprechen hautähnliche taktile Sensoren und menschliche Verfolgung mit KI-Vision eine schnellere, feinere Erkennung und bessere Sicherheitsleistung, aber keines von beiden ist noch für den fortschrittlichen Sicherheitseinsatz zertifiziert, sodass die konforme zaunfreie Zelle in realen Anwendungsfällen immer noch auf den vier Modi, den Kraftdecken und einer dokumentierten Risikobewertung ruht. Die Robotersicherheit von Industrierobotern und Robotersystemen, ob kollaborativ oder nicht, wird immer noch durch Anwendung verdient.
Häufig gestellte Fragen
F: Sind kollaborative Roboter wirklich sicher?
Antwort anzeigen
Sie können es sein, aber Sicherheit ist eine Eigenschaft der Anwendung, nicht des Roboters. Ein Cobot verfügt über eine integrierte Kraft-, Geschwindigkeits- und Drehmomentbegrenzung, dennoch ist derselbe Arm sicher mit einem Schaumstoffwerkzeug und gefährlich mit einer Klinge. Eine dokumentierte Risikobewertung, die Ihren Endeffektor, Ihre Nutzlast, Ihr Geschwindigkeitslayout abdeckt, macht eine spezifische Cobot-Installation sicher und OSHA regelt sie weiterhin nach allgemeinen Maschinenwartungsregeln.
F: Benötigen Cobots eine Risikobewertung?
Antwort anzeigen
Ja 1021-2 und ISO 12100 stumpfe Kontaktanforderung, ohne Ausnahme, Leistungsbegrenzung beseitigt nicht die Anforderung; es geht nur auf Grenzwerte ein, identifiziert Gefahren, schätzt und reduziert das Risiko und validiert dann durch Messung der tatsächlichen Kontaktkraft und des Bremswegs. Es muss erneut überprüft werden, wenn sich Werkzeug, Programm, Nutzlast oder Layout ändern.
F: Was ist der Unterschied zwischen einem Cobot und einem Industrieroboter?
Antwort anzeigen
Ein traditioneller Industrieroboter priorisiert die Leistung und geht von einem bewachten, menschenfreien Arbeitsbereich aus. Er wird Sie mit voller Kraft treffen. Ein kollaborativer Roboter ist so konzipiert, dass der Kontakt unter den Schwellenwerten bleibt (Leistungs- und Kraftbegrenzung) oder so langsamer wird und stoppt, wenn Sie sich nähern (Geschwindigkeits- und Trennüberwachung), sodass ein gemeinsamer Arbeitsbereich möglich ist, sobald eine Risikobewertung bestätigt, dass die Anwendung sicher ist.
F: Kann ein Cobot ohne jegliche Bewachung funktionieren?
Antwort anzeigen
Nur im Kraft-Kraft-Begrenzungsmodus, bei niedriger Geschwindigkeit, mit einem stumpfen, leichten Werkzeug, und nur wenn die Risikobewertung dies beweist Hinzufügen eines scharfen Werkzeugs, mehr Geschwindigkeit oder eine Fallengefahr und externe Sicherung wird obligatorisch.
F: Welche Norm deckt kollaborative Roboter ab, ISO 10218 oder ISO/TS 15066?
Antwort anzeigen
Beides, geschichtet ISO 10218-1 und -2 sind die Kernsicherheitsstandards für den Roboter und die integrierte Zelle; ISO/TS 15066 ist eine technische Spezifikation, die kollaborative Details hinzufügt, einschließlich der biomechanischen Grenzen von Anhang A. Jede kollaborative Installation erfordert die vollständige ISO 1018-Konformität, wobei TS 15066 für die kollaborativen Besonderheiten verwendet wird und in der Ausgabe 2025, dass kollaborative Inhalte in ISO 10218 selbst konsolidiert werden.
F: Ersetzt ISO 10218:2025 ISO/TS 15066?
Antwort anzeigen
Im Großen und Ganzen geht ja weiter. Die dritten Ausgaben von ISO 1021-1 und ISO 10218-2, veröffentlicht im Januar 2025, übernehmen die Anforderungen an den kollaborativen Betrieb, die zuvor in ISO/TS 15066 galten, und machen funktionale Sicherheitsanforderungen explizit und nicht impliziert. ISO/TS 15066:2016 bleibt eine nützliche Referenz für die biomechanischen Kraft- und Druckgrenzen von Anhang A, die Ingenieure immer noch direkt angeben, aber die normative Heimat für kollaborative Anforderungen ist jetzt die Serie 10218. ANSI/205 O5 wurde bereits überarbeitet, um sie zu bestätigen, sodass US-Integratoren neue Zellen entwerfen sollten.2.
Warum wir das schreiben
CCH Sensing baut die Sicherheitslaserscanner, Lichtvorhänge vom Typ 4 und Sicherheitsrelaismodule PL e / SIL 3, die Integratoren auf kollaborativen Roboterzellen festschrauben, wenn die Kraft-Kraft-Begrenzung nicht ausreicht Dieser Leitfaden spiegelt die Fragen wider, mit denen sich unsere Anwendungstechniker jede Woche befassen, fast immer über die Grenze zwischen dem, was der Cobot handhabt, und dem, was eine externe Sensorschicht abdecken muss. Vom technischen Team von CCH Sensing überprüft.
Eine kollaborative oder zaunlose Roboterzelle entwerfen und nicht sicher sein, wo PFL anhält und ein Sensor starten muss?
Referenzen und Quellen
- ISO/TS 15066:2016, Roboter und Robotergeräte: Kollaborative RoboterInternationale Organisation für Normung
- ISO 10218-1:2025, Robotik, Sicherheitsanforderungen, Teil 1ISO
- Robotik, ÜbersichtUS-amerikanische Arbeitsschutzbehörde
- 29 CFR 1910.212, Allgemeine Anforderungen für alle MaschinenOSHA
- Implementierung der Geschwindigkeits- und Trennüberwachung in kollaborativen Roboter-WorkcellsNIH/PMC
- NIST IR 7851, Prüfstand für Geschwindigkeits- und TrennüberwachungNationales Institut für Standards und Technologie
- Aktualisierte ISO 10218, FAQVerein für fortschreitende Automatisierung (A3)
- World Robotics 2025, IndustrieroboterInternationaler Verband für Robotik