
Nehmen Sie Kontakt mit QJKH Company auf

Jedes moderne autonome Auto, jede USGS-Flutkarte, jede Schätzung des forstwirtschaftlichen Kohlenstoffbestands und jede Lager-AGV-Ausweichpalette hat eine gemeinsame Sensorklasse. LiDAR-Sensoren verwandeln Laserlichtimpulse in geometrisch exakte Bilder der Weltdistanz nach Entfernung, Punkt nach Punkt Diese Technologie existiert seit den 1960er Jahren, wurde 1969 von Apollo 11 bekanntermaßen von Retroreflektoren auf dem Mond abgeprallt und hat das letzte Jahrzehnt damit verbracht, von fünfstelligen Industriepreisen auf dreistellige Rohstoffeinheiten zu fallen. Was einst ein für NASA und nationale Untersuchungen reserviertes Instrument war, befindet sich jetzt in iPhones und Fabrikrobotern.
Hier ist eine Einführung in das, was der Sensor wirklich ist, wie ein LiDAR-Sensor physisch funktioniert, die vier Scannerfamilien, die Sie auf Datenblättern sehen werden, die Organisationen, die heute auf LiDAR laufen, und was Sie sich vor dem Kauf auf einem Datenblatt ansehen sollten.
Schnelle Spezifikationen: LiDAR-Sensoren
- Vollständiger Name Lichtdetektion und Ranging
- Grundsatzkern – messen Sie die Umlaufzeit des Laserimpulses zum Ziel und bestimmen Sie die Entfernung mithilfe der Relation: (c t) /2
- De viktigste scannersystemene, dvs. mekanisk spinnende, MEMS-speil, OPA (optisk fasedekker), flash og nyeste FMCW
- Ausgabeformat-3 D-Punktwolke (STR, y, z + Intensität + Zeit)
- Üblicherweise: – – (2 D-Sicherheit) 100-200 m (3 D-Automobil) (bis zu ~3 km AGL) (Luftfahrt) – – 100-200 m
- Typische Genauigkeit ± 2-5 cm für Leistungen in Luftqualität von 3DEP-Qualität
Was ist ein LiDAR-Sensor? Und woher kam der Name
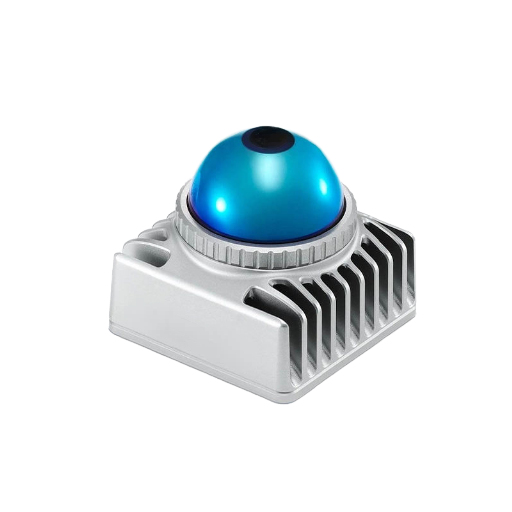
Ein LiDAR-Sensor ist ein aktives Fernerkundungsinstrument, das Laserlichtimpulse aussendet, auf die Reflexion eines Ziels hört und die Entfernung durch Timing der Hin- und Rückfahrt berechnet. Es steht für “Lighterkennung und Ranging”definiert in genau diesen Wörtern von. Ocean Service der NOAA, “die Lidar als ”eine Fernerkundungsmethode beschreibt, die Licht in Form eines gepulsten Lasers verwendet, um Entfernungen (variable Entfernungen) zur Erde zu messen”
Das Konzept ist jahrzehntelang älter als der moderne Sensor. Am 21. Juli 1969 stellten Apollo-11-Besatzungen auf dem Mond das erste Array auf, ein Laser-Fremd-E-F-E-F-E-F-E-F-E-P-I-P-L-S-P-I-S-P-S-S-P-I-S-P-I-S-P-L-S-S-S-S-S-P-I-S-S-S-P-L-I-S-S-L-S-S-I-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-I-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S-S.
Apollo 14 und 15 fügten weitere Arrays hinzu; Der 1971 eingesetzte Apollo 15-Retroreflektor enthält 300 Quarzglas-Eckwürfelprismen, den größten der Apollo-Reflektoren. Bodenstationen auf der Erde prallen Laserimpulse von diesen Reflektoren ab und planen die Rückkehr, wobei die Erd-Mond-Distanz bis auf Millimeter genau gemessen wird. Das Experiment läuft seit über 55 Jahren und wird dokumentiert von Jet Propulsion Laboratory der NASA.
Genau die gleiche Flugzeitphysik, die die 215.000 Meilen von der Erde zum Mond misst, treibt die winzigen LiDAR-Sensoren jedes Fabrikroboters an.
💡 Terminologiehinweis
Kapitalisierungsunterschiede für Regierungsbehörden. NOAA: “lidar” (Kleinschreibung). USGS, akademische Fernerkundungsliteratur: “Lidar”.
Branchenmarketing zum größten Teil: “LiDAR” Alle drei sind in der Tat GLEICH Der Einfachheit halber verwendet der Ratgeber “LiDAR”.
Wie LiDAR funktioniert: Der Flugzeitmechanismus
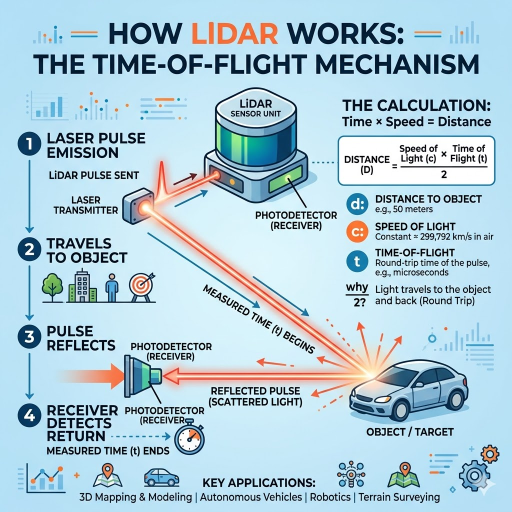
Am physikalischen Ende ist alles, was gepulstes LiDAR tut, immer wieder dasselbe: Feuern Sie einen kurzen Laserimpuls ab, warten Sie auf die Reflexion, messen Sie die Zeit und teilen Sie sich Formel ist so einfach wie die Physik:
Flugzeit-Entfernungsformel
d = (c ×) / 2
- d (metres) zum Ziel
- c-Lichtgeschwindigkeit in Luft 299.792.458 m/s
- Ohmst (Sekunden) Puls-Trip-Zeit des
- 2 Der Puls wandert hinaus und zurück
Die Zahlen sind klein Licht breitet sich mit ca. 30 cm/ns aus, so dass die 100 m Messung einen Hin - und Rückflug von ca. 667 ns hat LiDAR-Impulse sind typischerweise 1-10 ns und die Zeitelektronik, die den zurückgegebenen Impuls zählt, benötigt psec-skalige Genauigkeit, um auf den Zentimeter zu kommen Eine LiDAR-Systemdesign-Herausforderung ist nicht die Physik 1-10 ns selbst die kürzesten Wellenlängen verwendet haben Nanosekunden Fokuszeit, aber diese Zeitgenauigkeit umschließen, plus eine Laserquelle, Detektor, Strahllenksystem in einen Hardware-Formfaktor, der eine Auto-Haube oder Werksdecke überlebt Zurück am Detektor ist jede Rückkehr reflektiertes Licht, das eine Zeitstempel-Distanzweite trägt.
Jeder Impuls feuert und kehrt zurück und fügt einen Punkt zur Ausgabe hinzuHeute werden Hunderttausende – und nicht selten, Millionen – Impulse pro Sekunde angewiesen, über das Sichtfeld zu scannen, um eine Signaturausgabe dieses Systems zu erzeugen: eine 3 D-Punktwolke, oder zur automatisierten Nummernschildüberwachung eine 2 D-Lidar-Karte Die NSF NEON LiDAR-Tutorial Führt diese Geometrie im Detail für Fernerkundungsanwendungen durch.
Die vier Komponenten eines LiDAR-Sensors
Wenn Sie ein LiDAR-Datenblatt öffnen, erscheinen vier Bausteine in verschiedenen Kombinationen. NOAA nennt drei – Laser, Scanner und GPS-Empfänger. und Betriebssysteme führen eine zusätzliche ein: die Trägheitsmesseinheit, die die Ausrichtung des Sensors zwischen GPS-Korrekturen verfolgt.
| Komponente | Funktion | Typische Spezifikation |
|---|---|---|
| Laserquelle | Gibt den ausgehenden Impuls ab | 905 nm oder 1550 nm Wellenlänge; nahe IR für topografische, grün (532 nm) fürbathymetrische |
| Scanner / Strahllenkung | Richtet den ausgehenden Strahl über das Sichtfeld | Mechanische Drehung, MEMS-Spiegel, optisches Phased Array oder Blitzbeleuchtung |
| Fotodetektor | Registriert die zurückkehrende Reflexion und markiert sie zeitlich | APD (Lawinenphotodiode) oder SPAD (Einphotonen-Lawinendiode) |
| GPS / GNSS-Empfänger | Absolute Positionsfixierung | RTK- oder PPK-Korrekturen für die Genauigkeit der Umfrage |
| Trägheitsmesseinheit (IMU) | Verfolgt die Ausrichtung (Pitch/Roll/Yaw) zwischen GNSS-Updates | Taktische Note für die Umfrage; MEMS der Verbraucherklasse für den Innenbereich |
Industrieanlagen für Innen- oder Nahbereichsbereiche erwähnen häufig GNSS nicht. Ein AGV in einem Lager basiert häufig auf Odometrie und Orientierungspunkt-basierter Lokalisierung anstelle von Satellitenkorrekturen. Automobilgerätepakete kombinieren den Sensor mit einer dedizierten Verarbeitungseinheit, die die hohe Datenrate von Millionen von Impulsen pro Sekunde verarbeitet und klassifizierte Objektlisten anstelle von Rohpunktwolken erstellt.
Arten von LiDAR-Sensoren: 2 D vs. 3 D, Mechanical vs Solid-State
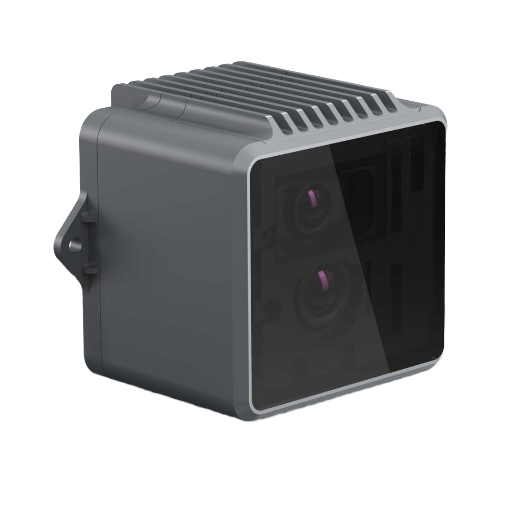
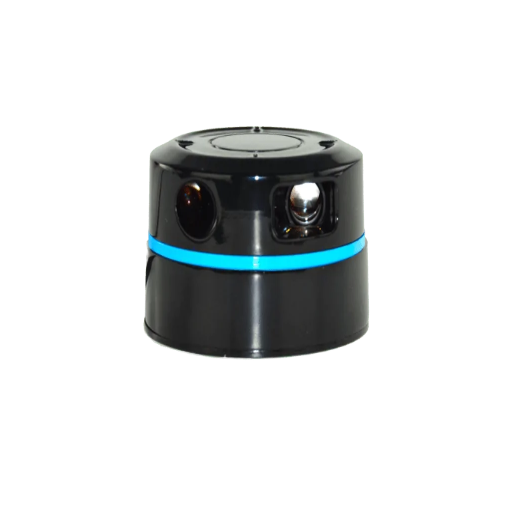
Datenblätter kategorisieren Lidar-Sensoren entlang zweier Achsen: Dimensionalität 2 D oder 3 D 2 D und Scanner-Architektur 2 mechanisch, MEMS, OPA, Flash, FMCW. 2 D Lidar emittieren entlang einer einzigen Ebene 2 D-Lidar-Emit entlang einer einzigen Ebene eignete sich für die Flächenüberwachung und AGV-Navigation. 3 D-Lidar emittieren auch über eine vertikale Ebene und ergeben die volumetrische Punktwolke, die für die Autonomie der Automobilindustrie oder die Analyse der forstwirtschaftlichen Baumkronen erforderlich ist.
Innerhalb der 3 D-Untergruppe ist die Scannerarchitektur der Faktor für Kosten, Robustheit und Konfiguration Ein Überblick 2025 in Nature Light Science & Applications (s44310-025-00059-4) vergleicht die verschiedenen Architekturen und ihre relativen Vorteile.
| Typ | Balkenlenkung | Stärken | Kompromisse |
|---|---|---|---|
| Mechanisches Spinnen | Motorrotierter Spiegel / Sensorkopf | Volles 360° -Feld; ausgereifte Technologie; hohe Punktdichte | Verschleiß beweglicher Teile; größerer Formfaktor; höhere Kosten bei Volumen |
| MEMS-Spiegel | Mikroelektromechanischer Abtastspiegel | Kompakt; Haltbarkeit in Automobilqualität; schnell sinkende Kosten | Begrenztes Sichtfeld pro Modul; oft 2-3 Module pro Fahrzeug |
| Optisches phasengesteuertes Array (OPA) | Festkörper-Photonik-IC überhaupt keine beweglichen Teile | Vollständig festkörper; Millisekundenlenkung; Herstellung im Siliziummaßstab | Noch reif; komplexe photonische Integration; Nebenkeulenmanagement |
| Flash LiDAR | Keine Lenkung, Puls beleuchtet die gesamte Szene | Einfachste Optik; erfasst dynamische Szenen in einer Einstellung | Geringerer effektiver Bereich; anspruchsvolle Detektor-Array-Anforderungen |
| FMCW (entstehend) | Vaires verwendet frequenzmodulierte Dauerstrichlaser anstelle von Impulsen | Misst direkt die Geschwindigkeit; immun gegen Störungen durch andere LiDAR | Komplexe optische kohärente Detektion; höhere Stücklistenkosten heute |
Im Kostenbereich hat sich die Landschaft dramatisch verändert Die Prognose der Automobil-LiDAR-Industrie der Yole Group für 2024 besagte, dass der durchschnittliche Verkaufspreis für chinesisches Automobil-Lidar im Jahr 2024 bei $450-500 US lag, deutlich niedriger als im Jahr 2022. Branchenexperten, die den chinesischen Markt verfolgen, dokumentieren Stückpreise von nur $138 US-Dollar - eine Reduzierung um 70 in zwei Jahren für dieses Segment Die globale Solid-State-LiDAR-Industrie meldete im Jahr 2024 einen Umsatz von rund 1,88 Milliarden US-Dollar und sollte laut Forschung auf die US-14T203 Milliarden US-203 Milliarden US-Region expandieren.
LiDAR-Anwendungen in allen Branchen
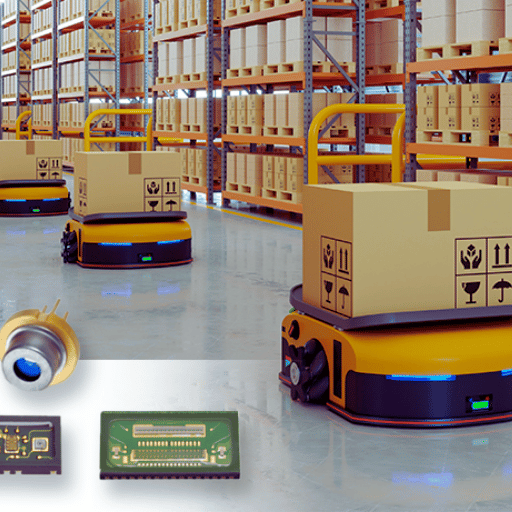
Die Perspektive “LiDAR für autonome Fahrzeuge” ignoriert den größten Teil dieses Feldes, heute ist der Sensor Teil eines Komplexes von mindestens sieben Anwendungsgruppen:
| Sektor | Typische LiDAR-Nutzung | Ausgabeprodukt |
|---|---|---|
| Topographische Vermessung | Luftgestütztes LiDAR flog, um nationale Höhendaten zu erstellen | Digitale Höhenmodelle für Hochwasserrisiko, Infrastruktur, Geologie |
| Bathymetrie | LiDAR mit grüner Wellenlänge dringt in flaches Wasser ein, um den Meeresboden zu kartieren | Seekarten, Küstenüberschwemmungsmodelle, Riffuntersuchungen |
| Autonome Fahrzeuge | 3 D-Wahrnehmung für Hinderniserkennung und SLAM | Echtzeit-Objektlisten, die den Fahrstapel speisen |
| Arbeitssicherheit & Automatisierung | 2 D-Sicherheits-Scanner-Bereichsüberwachung; AGV-Hindernisvermeidung; Kran-Anti-Kollision | Sicherheitsstoppsignale erfüllen IEC 61496 |
| Forstwirtschaft & Landwirtschaft | Baumkronenhöhenmodelle, Biomasseschätzung, Pflanzenüberwachung | Waldinventar, Präzisions-Landwirtschaftskarten |
| Archäologie und kulturelles Erbe | Durchdringende Waldkronen, um bodennahe Strukturen freizulegen | Fundort (berühmt, versteckte Maya-Städte in Mittelamerika) |
| Unterhaltungselektronik | Tiefenmapping in High-End-Smartphones und Tablets | Foto-Autofokus, AR-Anwendungen, 3 D-Raumaufnahme |
Der größte kohärente LiDAR-Datensatz, der es gibt, ist wahrscheinlich der USGS 3 D-Erhöhungsprogramm (3DEP), das die luftgestützte LiDAR-Abdeckung der gesamten Vereinigten Staaten auf Qualitätsniveau QL oder QL2 erfasst. 1 Genauigkeit der vertikalen Genauigkeit etwa ±10 cm bei Punktdichten von 8 Punkten pro Quadratmeter besser. Rohe Punktwolken werden öffentlich im AWS-Register für offene Daten gehostet. Jeder Infrastrukturplaner, Hydrologe oder Förster, der in den USA arbeitet, kann direkt aus diesem Datensatz schöpfen, ohne eine eigene Vermessung durchzuführen.
LiDAR vs. Radar vs. Kamera vs. Photogrammetrie
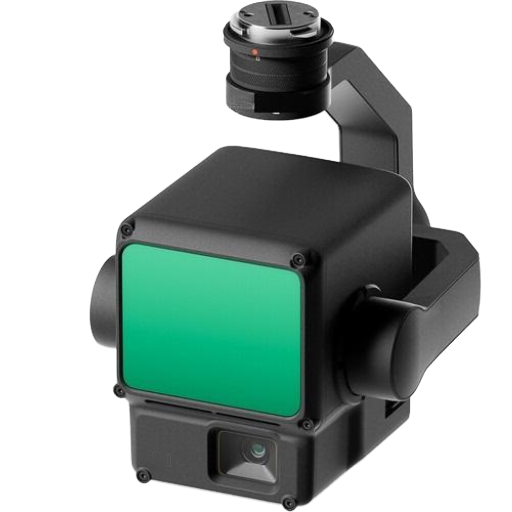
LiDAR existiert selten isoliert; bei autonomen Autos kalibriert es mit Kameras und Radar; bei Drohnen ersetzt es die Photogrammetrie für dichte Vegetationsstandorte; in industriellen Sicherheitszonen ersetzt es Druckmatten und Lichtvorhänge Die Optimierung hängt davon ab, was der Sensor wahrnimmt und wie genau.
| Technologie | Wellenlänge | Am besten für | Schwäche |
|---|---|---|---|
| LiDAR | Nahezu IR 905 nm oder 1550 nm | 3D-geometrische Genauigkeit im Zentimeterbereich; Vegetationsdurchdringung | Degradiert durch Nebel, starken Regen, Staub; höhere Stückkosten als bei der Kamera |
| Radar | Radiowelle mm-Welle (24 / 77 GHz) | Allwetterbereich; direkte Geschwindigkeitsmessung per Doppler | Geringere räumliche Auflösung; schlechte Objektformunterscheidung |
| Kamera (RGB/RGB-D) | Sichtbares Licht | Reichhaltige Farbe + Textur; günstigster Sensor; klassifizierungsfreundlich für ML | Keine native Tiefe von einer einzelnen Kamera; fällt bei schlechten Lichtverhältnissen aus |
| Photogrammetrie | Sichtbar (abgeleitet von überlappenden RGB-Bildern) | Geringe Ausrüstungskosten; produziert strukturierte 3 D-Netze; ausgereifte Software | Benötigt strukturierte Oberflächen; scheitert in gleichmäßigem Gelände und tiefem Wald |
In der realen Welt kombinieren die meisten Sensorstapel zwei oder drei innerhalb. z. B. könnte ein autonomes Auto LiDAR für die 3 D-Geometrie, Radar für die Geschwindigkeit bei Regen und Kameras für die Verkehrszeichenklassifizierung verwenden; Eine Forstdrohne kann LiDAR für den Zugriff unterhalb des Blätterdachs und die Multispektralkamera für die Baumarten-ID verwenden.
Wichtige Spezifikationen: Reichweite, Genauigkeit, Punktdichte
Bei der Betrachtung eines LiDAR-Sensors wirken sich vier Metriken auf dem Datenblatt erheblich auf die Kosten aus.
- ✔
Reichweite “Nutzdaten, bei denen der Sensor Nutzdaten zu einem bestimmten Zielreflexionsvermögen zurückgibt”(normalerweise 10% Lambertian). Auf den Kfz-Spezifikationsblättern sind sowohl die Bereiche “maximales Reflexionsvermögen” (hohes Reflexionsvermögen) als auch „@ 10%-Reflexionsvermögen” aufgeführt; Auf die niedrigere Anzahl kommt es bei der Erkennung dunkler Autos an. - ✔
Genauigkeit ±10 cm vertikaler RMSE für luftgestützte Lieferungen; industrielle 2 D-Sicherheit LiDAR erreicht ±3 cm bei kurzer Reichweite, gibt USGS 3DEP QL1 Fehler einer individuellen Reichweitenmessung an. - ✔
Punktdichte 1,1 pro Quadratmeter auf der Zieloberfläche Luftgestützte Vermessungen der 3DEP-Klasse liefern 8+ Punkte/m². Mobile Mapping LiDAR erreicht 500-000 Punkte/m². Terrestrische statische Scanner erreichen 10.000+ Punkte/m² im Nahbereich. - ✔
Sichtfeld & Pulsfrequenz 905 nm Kfz-LiDAR definieren diese, wie schnell der Sensor ein Gebiet abdecken kann. Ein 900.000 bis 2 Millionen Impulse pro Sekunde feuert typischerweise über einen 120° × 25° FOV ab.
📐 Technische Anmerkung: Lesen eines 905-gegen-1550-nm-Datenblatts
Die Wahl der Wellenlänge bestimmt sowohl die Augensicherheitsschwellen als auch die Nebelleistung. 905-nm-LiDARS sind billiger (siliziumkompatible Detektoren), haben aber Augensichere Leistungsbeschränkungen der Klasse 1 IEC 60825. 1550-nm-LiDARS können mit etwa 40-fach höherer optischer Leistung innerhalb derselben Augensicherheitskategorie der Klasse 1 betrieben werden, da der Mensch nicht in der Lage ist, diese Wellenlängen auf die Netzhaut zu fokussieren, was eine größere Reichweite bietet, bei höheren BOM-Kosten aufgrund von InGaAs-basierten Detektoren. Vorgesehene Fragen Sie den Hersteller nach der Augensicherheitsklassifizierung und der Testentfernung, bevor Sie die Entfernungszahlen vergleichen.
So wählen Sie einen LiDAR-Sensor aus
Bei der Auswahl der Kriterien geht es darum, betriebliche Merkmale auszuwählen, die zum Spezifikationsblatt passen. Innerhalb können mehrere industrielle und kommerzielle Beschaffungsmodelle beschrieben werden.
- Bereich (in der gleichen Reflektivität wie die Objekte, die Sie beobachten möchten, Lambertsche Reichweite, gleichbleibend).Dunkle Fußgänger 10%; Metallpaletten. Geben Sie das tatsächliche Zielreflektivitätsniveau nicht als generische ‘maximale Reichweite’ an.
- Genauigkeit und Präzision Systematischer Fehler und Wiederholbarkeit Umfrage erfordern cm; Umfang Sicherheitsbereich Überwachung braucht dm. Wählen Sie nach Bedarf.
- Punktdichte und Bildrate; Statische Objekterkennungsfunktionen bei Hindernisvermeidung geringerer Dichte erfordern hohe PPs, hohe Pulsfrequenz und niedrige Latenz.
- Betriebsumgebung – drinnen/außen, Luftfeuchtigkeit, Temperatur, Vibrationen/Stoß IP-Bewertungen, MTBF-Spezifikationen sind hier relevant Automotive LiDAR arbeitet in anderen Wärmezyklen als klimatisierte Flughafen-Agv.
- Budget und Lieferkette Die Preise für Einheiten sind gesunken, aber die Integrationskosten bleiben bestehen (Installation, Verkabelung, Datenverarbeitung).OEM-/fabrikdirekte Quellen in China liefern den besten Preis pro Einheit, während europäische und japanische Unternehmen in Bezug auf die Zertifizierung tendenziell die ausgereiftesten automobilqualifizierten Lieferanten sind
Für die industrielle Li-Sensor-Beschaffung speziell kundenspezifische 3 D-Bereichsscanner, mechanische 3 D-Einheiten, Module im Zustand, und unsere Produktlinie LiDAR Sensor, die durch Produkt-Familie Spezifikationen und Integrationsbeispiele geht CCH Shanghai Sensing bringt 20+ Jahre Arbeitssicherheit Sensor Fertigungserfahrung und stellt OEM / werksdirekte Industriesensoren aus China Mit kostenpflichtigen Testmustern auf Anfrage.
Häufig gestellte Fragen
Was sind die drei Arten von LiDAR?
Antwort anzeigen
Die meisten Kurzantworten gruppieren LiDAR-Sensoren nach Einsatz in drei Familien: luftgestützt (montiert auf Flugzeugen oder Drohnen, Kartierung großer Gebiete), terrestrisch (montiert auf Stativen oder Fahrzeugen, Scannen von Gebäuden und Infrastruktur) und mobil (handgehalten oder montiert auf sich bewegenden Robotern). Eine eher technische Drei-Wege-Aufteilung, die auf Datenblättern verwendet wird, erfolgt über die Scannerarchitektur: mechanisches Spinnen, Festkörper (einschließlich MEMS, optische Phased-Array- und Flash-Varianten) und FMCW. Dieser Leitfaden verwendet die Taxonomie mit vier Architekturen, da “Festkörper”t tatsächlich mehrere unterschiedliche physikalische Ansätze abdeckt.
Welche Geräte haben einen LiDAR-Sensor?
Antwort anzeigen
LiDAR-Sensoren befinden sich jetzt in autonomen und halbautonomen Autos (Waymo, Cruise, Mercedes EQS, XPeng, NIO), Liefer- und Servicerobotern, Lager-AGVs, Arbeitssicherheitsscannern, Vermessungsdrohnen, High-End-Smartphones (iPhone Pro-Modelle ab dem 12 Pro Onward und iPad Pro), 3D-Scanning-Kunst- und Kulturerbe-Tools sowie Meteorologie-Windprofilierungsinstrumente. Die Herstellung kleinerer Verbrauchereinheiten in Telefonen kostet ein paar Dollar; Vermessungsfluggeräte können immer noch Hunderttausende kosten.
Warum sind LiDAR Sensoren so teuer?
Antwort anzeigen
Sie sind nicht mehr so teuer wie früher. Mechanisch drehende 64-Träger-LiDAR-Einheiten für frühe Prototypen autonomer Fahrzeuge kosteten im Fenster 2017-2019 etwa 1 TP4T75.000 US-Dollar. Die Marktdaten der Yole Group aus dem Jahr 2024 zeigen die durchschnittlichen Verkaufspreise chinesischer LiDAR-Automobilgeräte in Automobilqualität um $450-500 US-Dollar pro Einheit, und einige Volumeneinheiten erreichen ~US $138. Kostentreiber, die einige Vermessungseinheiten im fünfstelligen Bereich halten, sind Präzisions-Zeitmesselektronik (Picosekunden-Kleinheits-IMU-Intechnik-Integraduction-Lautobolumen, High-Spezial-Laser-Eleve-Eleve-Em-Eleve-Ele-Eleve-Eine-Eleve-Em-Eming-Emoven-Emoven-Eine-Eine-Eine-Eine-Emoven-Eine-Eine-Eine-Emindu-Eing-Eing-Volum.
Ist ein LiDAR-Sensor eine Kamera?
Antwort anzeigen
Nr. Eine Passivsensor-Kamera zeichnet es auf, dass eine Szene Umgebungslicht aus einer Wolke reflektiert wird und eine 2. LiDD gibt eine aktive Reflexion von Li aus, die ihre eigenen Impulse von Laser aussendet und die Messung des Umgebungslichts an einen 3 D-Punkt ausführt Diese beiden Sensoren beantworten unterschiedliche Fragen: Eine Kamera beantwortet “wie sieht sie aus?” und ein LiDAR antwortet “wo genau ist sie?” Die meisten modernen Wahrnehmungsstapel verschmelzen beides.
Verwenden Teslas LiDAR-Sensoren?
Antwort anzeigen
Produktion Teslas mit dem vollen Selbstfahrer-Stack LiDAR setzen auf Kameras und, in einigen Varianten, auf Vorwärtsradar nicht auf. Dass Teslas erklärte strategische Entscheidung ist, kein Branchenkonsens. Konkurrierende autonome Fahrzeugprogramme wie Waymo, Cruise, Mobileye und Mercedes-Benz DRIVE PILOT behalten LiDAR in ihren Sensorkasten, oft verschmolzen mit Kameras und Radar. Da die Kosten für Solid-State-LiDAR-Einheiten in die Low-Hars-Reihe fallen, wird der ursprünglich von Tesla erstellte Kostenfall immer milder.
Was kostet ein LiDAR-Sensor?
Antwort anzeigen
Die Preise erstrecken sich über vier Größenordnungen Verbrauchergerechte LiDAR-Module in Smartphones kosten einige Dollar Industrielle 2 D-Sicherheitsscanner laufen mit US $500 bis US $3.000. Automobil-Solid-State-3 D-LiDAR liegt im Jahr 2024 bei US $450-500 pro Einheit für in China hergestellte Sorte (pro Yole Group). Survey-grade-Luftgestützte Systeme, die LiDAR, GNSS und IMU integrieren, sind die beiden Hauptkosten-Listen bei US $50.000 bis US +.
Ist LiDAR sicher für menschliche Augen?
Antwort anzeigen
Kommerzielle LiDAR-Sensoren müssen gemäß IEC 60825 als augensicher der Klasse 1 zertifiziert sein, was bedeutet, dass unter keinen Betrachtungsbedingungen, einschließlich Worst-Case-Linsen oder Ferngläsern, Augenschäden entstehen. 905 nm LiDARs erreichen Klasse 1 durch Begrenzung der Pulsenergie; 1550 nm LiDARs können mit höherer Leistung betrieben werden, da die menschliche Hornhaut diese Wellenlänge absorbiert, bevor sie die Netzhaut erreicht. Schauen Sie niemals direkt in den Emitter eines LiDAR-Sensors. Klasse 1 ist ein statistischer Sicherheitsspielraum, kein “Glanzschein auf Personen mit Absicht”Installieren”. Bei Einsätzen im Bereich der Arbeitssicherheit muss auch überprüft werden, dass LiDAR-Emissionen die Emissionen von LiDAR-Emissionen nicht mit anderen optischen Sicherheitsgeräten auf derselben Leitung beeinträchtigt werden.
Zusammenfassung und nächste Schritte
LiDAR hat sich 196 von der Mond-Bouncing-Experimentalphysik in der Standard-Automobilhardware im Jahr 2025 entwickelt. Sensortechnologie ist Konzept für Mondlicht, präzise Messung der Zeit und Lichtgeschwindigkeit, aber die Technik hinter einer modernen Einheit packt einen Laser Quelle, Scanner, Fotodetektor, GNSS und IMU in Formen, die überall von Telefonen bis hin zu Flugzeugen passen. Bei der Auswahl geht es weniger um die Technologie selbst als vielmehr darum, Reichweite, Genauigkeit, Punktdichte, Umgebung und Budget an das spezifische Problem anzupassen.
Für Leser aus den Bereichen Industriesicherheit und Automatisierung, die bestimmte Beschaffungsoptionen bewerten, kann unser Ingenieurteam dabei helfen, die Übereinstimmung zwischen Anwendung und Sensorqualität zu ermitteln.
Benötigen Sie einen LiDAR-Sensor, der auf Ihre Anwendung abgestimmt ist?
Erhalten Sie eine Empfehlung für die Einstufung mit Sortimentstabellen, Integrationszeichnungen und kostenpflichtigen Testmustern zur Bewertung.
Redaktioneller Hinweis: Dieser Artikel ist ein lehrreicher Überblick über die LiDAR-Sensortechnologie in mehreren Branchen. Spezifische Leistungszahlen, Markt-ASPs und Architekturreifeansprüche stammen zum Zeitpunkt des Verfassens dieses Artikels aus zitierten öffentlichen Quellen und werden sich mit der weiteren Entwicklung des LiDAR-Marktes verschieben. For spec-grade evaluation on a concent application, fordern Sie das Datenblatt des genauen Sensors an, den Sie einsetzen möchten.
Referenzen und Quellen
- Was ist Lidar? – US National Oceanic and Atmospheric Administration, Ocean Service
- Das Apollo-Experiment, das immer wieder gibt – NASA Jet Propulsion Laboratory
- 3 D-Erhöhungsprogramm (3DEP) – Geologische Untersuchung der USA
- Die Grundlagen von LiDAR – NSF Nationales Ökologisches Observatorium
- Fortschritte und Perspektiven für LiDAR-orientierte optische Phased Arrays – Naturlichtwissenschaft und -anwendungen, 2025
- MEMS Mirrors für LiDAR: Eine Rezension – NIH NCBI PMC7281653
- Der LiDAR-Einsatz für Kraftfahrzeuge wird im Jahr 2024 beschleunigt – Yole-Gruppe
- IEC 60825 – Sicherheit von Laserprodukten Internationale Elektrotechnische Kommission.
Verwandte Artikel
- Industrielle LiDAR-Sensor-Produktlinie 2 D, 3 D, und Solid-State-Produktfamilien mit Integrationstools
- Sicherheitslaserscanner – IEC 61496 Alternativen zur Gebietsüberwachung zu LiDAR
- Sicherheitslichtvorhänge – Point-of-Operation-Schutz für Presse- und Verpackungsleitungen
- Über CCH Shanghai Sensing 20+ Jahre Herstellung von Industriesicherheitssensoren
- Kontakt / Kostenpflichtige Musteranfrage Technische Unterstützung für die Sensorauswahl und benutzerdefinierte OEM-Varianten