
Entre em contato com a QJKH Company

Cada carro autônomo moderno, cada mapa de inundação do USGS, cada estimativa de estoque de carbono florestal e cada galpão AGV esquivando paletes compartilha uma classe de sensor comum Os sensores LiDAR transformam pulsos de luz laser em imagens geométricas exatas do mundo (distância por distância, ponto por ponto Esta tecnologia existe desde os anos 1960, foi famosa por ser rejeitada retrorrefletores na Lua pela Apollo 11 em 1969, e passou a última década caindo de preços industriais de cinco dígitos para unidades de commodities de três dígitos O que já foi um instrumento reservado para a NASA e pesquisas nacionais agora está dentro de iPhones e robôs de fábrica.
Aqui está uma introdução ao que o sensor realmente é, como um sensor LiDAR funciona fisicamente, as quatro famílias de scanners que você verá nas planilhas de dados, as organizações que executam o LiDAR hoje e o que ver em uma planilha de especificações antes de fazer a compra.
Especificações rápidas: sensores LiDAR
- Nome completo  Detecção de Luz e Ranging
- Núcleo de princípio 2 mede o tempo de ida e volta do laser até o alvo e determina a distância usando a relação: (ct)/
- De viktigste scannersystemene, dvs. mekanisk spinnende, MEMS-speil, OPA (optisk fasedekker), flash og nyeste FMCW
- Formato de saída-nuvem de pontos 3 D (×, y, z + intensidade + tempo)
- Normalmente: 2 D banda Industrial 100-50 m segurança) (100-20 m automotivo) (3 D 3 D até ~ 3 km AGL (aerotransportado)
- Precisão típica ± 5 cm para entregas aéreas com qualidade 3DEP
O que é um sensor LiDAR? E de onde veio o nome
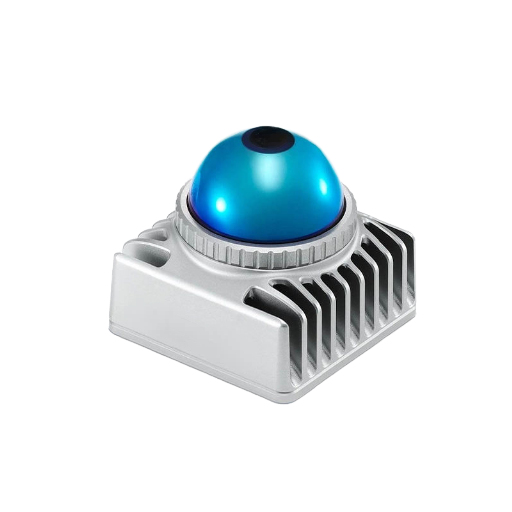
Um sensor LiDAR é um instrumento ativo de sensoriamento remoto que emite pulsos de luz laser, ouve a reflexão de um alvo e calcula a distância por tempo de ida e volta. Representa “Light Detection e Ranging” definido nessas palavras exatas por Serviço Oceânico da NOAA, que descreve lidar como método de sensoriamento remoto “a que usa luz na forma de um laser pulsado para medir alcances (distâncias variáveis) para a Terra.”
O conceito antecede o sensor moderno em décadas Em 21 de julho de 1969, as tripulações da Apollo 11 estabeleceram o primeiro conjunto na Lua, um e×perimento de alcance a laser, utilizado pelos pesquisadores até hoje. As Apollo 14 e 15 implantaram matrizes adicionais.
Apollo 14 e 15 adicionaram mais matrizes; o retrorrefletor Apollo 15, implantado em 1971, contém 300 prismas de cubo de canto de vidro de quartzo, o maior dos refletores Apollo As estações terrestres na Terra saltam pulsos de laser desses refletores e tempo o retorno, medindo a distância do TerraM até dentro de milímetros O experimento tem executado por mais de 55 anos e é documentado por Laboratório de Propulsão a Jato da NASA.
Exatamente a mesma física do tempo de voo medindo as 215.000 milhas da Terra à Lua impulsiona os minúsculos sensores LiDAR de cada robô de fábrica.
💡 Nota terminológica
Diferenças de capitalização para autoridades governamentais. NOAA: “lidar” (minúsculas). USGS, literatura acadêmica de sensoriamento remoto: “Lidar”.
Marketing da indústria na maior parte: “LiDAR” Todos os três são de fato o MESMO Para simplificar, o guia usa “LiDAR”.
Como funciona o LiDAR: o mecanismo de tempo de voo
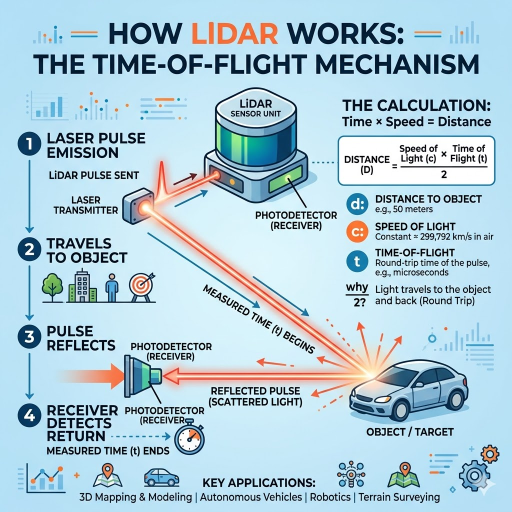
No extremo físico, tudo o que o LiDAR pulsado faz é a mesma coisa repetidamente: disparar um pulso curto de laser, aguardar a reflexão, medir o tempo e dividir. A fórmula é tão simples quanto a física:
Fórmula de distância no tempo de voo
d = (c×Δt) /2
- d (metros)
- velocidade C da luz no ar 299.792.458 m/s
- Δt 2o tempo de viagem do pulso (segundos)
- 2 0 pulso viaja para fora e para trás
Os números são pequenos A luz propaga-se a aproximadamente 30 cm/ns de modo que a medição de 100 m tem uma viagem de ida e volta de aproximadamente 667 ns Os pulsos LiDAR são tipicamente 1-10 ns e a eletrônica de temporização que conta o pulso retornado com precisão em escala psec para chegar ao centímetro Um desafio de projeto do sistema LiDAR não é a física mesmo os comprimentos de onda mais curtos usados têm nanossegundos de tempo de foco, mas encerrando essa precisão de temporização, além de uma fonte de laser, detector, sistema de direcionamento de feixe em um fator de forma de hardware que sobrevive a um capô de carro ou teto de fábrica De volta ao detector, cada retorno é refletido luz carregando uma mensagem de distância de carimbo de tempo.
Cada pulso dispara e adiciona um ponto à saída Hoje, centenas de milhares de retornos e não incomum, milhões de pulsos por segundo direcionados para digitalizar através do campo de visão, a fim de gerar uma saída de assinatura deste sistema: uma nuvem de pontos 3 D, ou para monitoramento automatizado de placas, um mapa lidar 2 D. O. tutorial NSF NEON LiDAR percorre esta geometria em detalhes para aplicações de sensoriamento remoto.
Os Quatro Componentes de um Sensor LiDAR
Se você abrir qualquer folha de dados LiDAR, quatro blocos de construção aparecerão em várias combinações Nomes de construção NOAA, laser, e GPS 3 e sistemas operacionais introduzem: a unidade de medição inercial que rastreia a orientação do sensor GPS fixa.
| Componente | Função | Especificação típica |
|---|---|---|
| Fonte laser | Emite o pulso de saída | Comprimento de onda de 905 nm ou 1550 nm; infravermelho próximo para topográfico, verde (532 nm) para batimétrico |
| Scanner/direção de feixe | Direciona o feixe de saída através do campo de visão | Rotação mecânica, espelho MEMS, matriz óptica em fases ou iluminação flash |
| Fotodetector | Registra o reflexo de retorno e marca o tempo | APD (fotodiodo de avalanche) ou SPAD (diodo de avalanche de fóton único) |
| Receptor GPS/GNSS | Correção de posição absoluta | Correções RTK ou PPK para precisão da pesquisa |
| Unidade de Medição Inercial (IMU) | Rastreia a orientação (pitch/roll/yaw) entre as atualizações do GNSS | Grau tático para pesquisa; MEMS de nível de consumidor para interior |
Unidades industriais internas ou de curto alcance frequentemente não fazem menção ao GNSS. Um AGV baseado em um armazém dependerá de odometria e localização de pontos de referência, em vez de correções de satélite. Pacotes de unidades automotivas combinam o sensor com uma unidade de processamento dedicada que lida com a alta taxa de dados de milhões de pulsos por segundo e produz listas de objetos classificados em vez de nuvens de pontos brutos.
Tipos de Sensores LiDAR: 2 D vs 3 D, Mecânico vs Estado Sólido
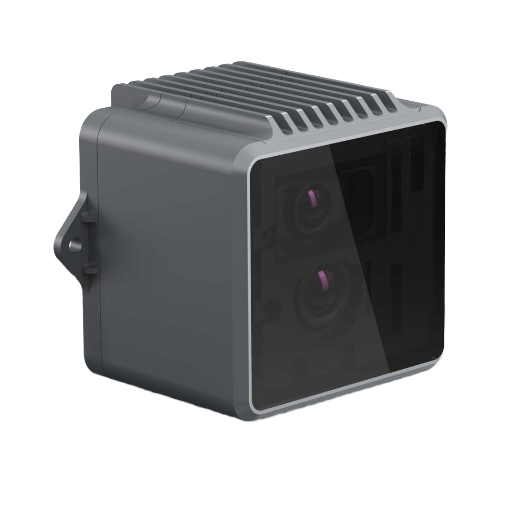
Os sensores lidar da folha de dados ao longo de dois eixos dimensionalidade 2 conjuntos de categorização OP2 ou 3D e arquitetura scanner: MEMS, flash, FMW. 2 D lidar emitir ao longo de um único plano 120000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000000.
Dentro do subgrupo 3 D, a arquitetura do scanner é o fator para custo, robustez e configuração Uma visão geral de 2025 na Nature Light Science & Applications (s44310-025-00059-4) compara as diversas arquiteturas e suas vantagens relativas.
| Tipo | Direção feixe | Pontos fortes | Negociações |
|---|---|---|---|
| Fiação mecânica | Espelho motor-rotado/cabeça do sensor | Campo completo de 360°; tecnologia madura; alta densidade de pontos | Desgaste das peças móveis; fator de forma maior; custo mais alto em volume |
| Espelho MEMS | Espelho de digitalização microeletromecânico | Compacto; durabilidade de nível automotivo; custo em queda rápida | Campo de visão limitado por módulo; geralmente 2 a 3 módulos por veículo |
| Matriz Óptica em Fase (OPA) | IC fotônico de estado sólido sem nenhuma peça móvel | Totalmente em estado sólido; direção de milissegundos; fabricação em escala de silício | Ainda amadurecendo; integração fotônica complexa; gerenciamento de lóbulo lateral |
| Flash LiDAR | Nenhum pulso de direção ilumina toda a cena | Óptica mais simples; captura cenas dinâmicas em uma tomada | Menor alcance efetivo; exigentes requisitos de conjunto de detectores |
| FMCW (emergente) | Varia o laser de onda de frequência modulada em vez de pulsos | Mede diretamente a velocidade; imune à interferência de outros LiDAR | Detecção coerente óptica complexa; custo BOM mais alto hoje |
No espaço de custos, a paisagem mudou drasticamente A previsão da indústria automotiva-LiDAR de 2024 do Yole Group dizia que o preço médio de venda do automóvel-lidar chinês era de US $450-500 em 2024, visivelmente inferior a 2022. os profissionais da indústria que acompanham o mercado chinês documentam preços unitários tão baixos quanto US $138 - uma redução de 70 em dois anos para esse segmento A indústria global de LiDAR de estado sólido relatou receita de cerca de US $1,88 bilhões em 2024, e esperava-se que se expandisse para a região de US $20-25 bilhões em 2033, de acordo com a Straits Research.
Aplicações LiDAR em todos os setores
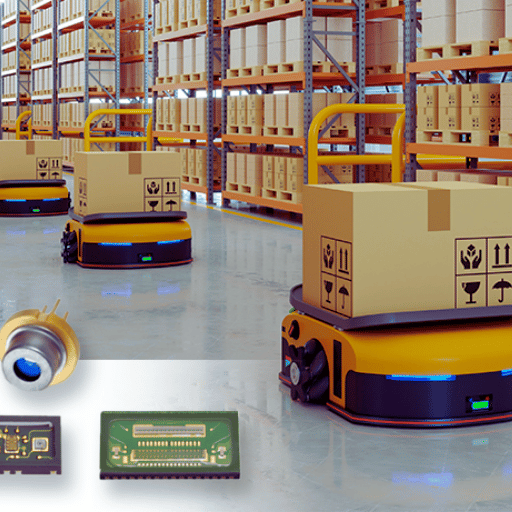
O “LiDAR para veículos autônomos a perspectiva” ignora a maior parte deste campo Hoje, o sensor faz parte de um complexo de pelo menos sete grupos de aplicação:
| Setor | Uso típico de LiDAR | Produto saída |
|---|---|---|
| Levantamento topográfico | LiDAR aerotransportado voou para produzir dados nacionais de elevação | Modelos digitais de elevação para risco de inundação, infraestrutura, geologia |
| Batimetria | LiDAR de comprimento de onda verde penetra em águas rasas para mapear o fundo do mar | Cartas náuticas, modelos de inundações costeiras, levantamentos de recifes |
| Veículos autônomos | Percepção 3 D para detecção de obstáculos e SLAM | Listas de objetos em tempo real alimentando a pilha de condução |
| Segurança industrial & automatização | Monitoramento da área do segurança-scanner 2 D; Evitação de obstáculos AGV; anticolisão do guindaste | Sinais de parada de segurança que atendem à IEC 61496 |
| Silvicultura e agricultura | Modelos de altura de copa, estimativa de biomassa, monitoramento de culturas | Inventário florestal, mapas de agricultura de precisão |
| Arqueologia e patrimônio cultural | Coberturas florestais penetrantes para revelar estruturas ao nível do solo | Descoberta de locais (notoriamente, cidades maias escondidas na América Central) |
| Eletrônica consumo | Mapeamento de profundidade em smartphones e tablets de última geração | Foto autofoco, aplicações AR, captura de sala 3D |
O maior conjunto de dados LiDAR coerente existente é provavelmente o Programa de Elevação 3 D do USGS (3 DEP), que é a cobertura LiDAR aerotransportada de todos os Estados Unidos no nível de qualidade QL1 ou QL2 adquirindo sistematicamente precisão vertical de aproximadamente ±10 cm em densidades de pontos de pontos por metro quadrado ou melhor. Nuvens de pontos brutos são hospedadas publicamente no Registro de Dados Abertos da AWS. Qualquer planejador de infraestrutura, hidrólogo ou silvicultor que trabalhe nos EUA pode extrair diretamente desse conjunto de dados sem realizar sua própria pesquisa.
LiDAR vs Radar vs Câmera vs Fotogrametria
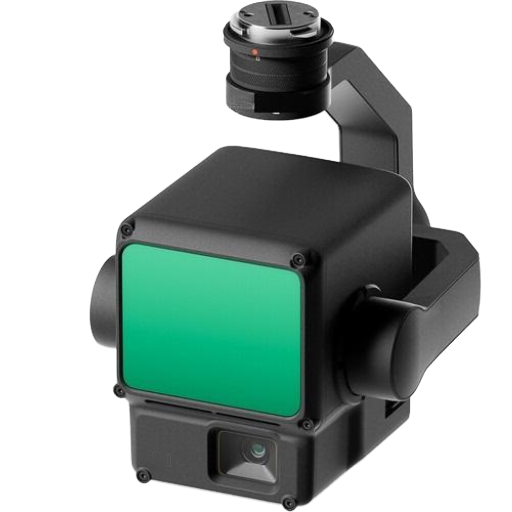
O LiDAR raramente existe isoladamente; em carros autônomos ele calibra com câmeras e radar; em drones substitui a fotogrametria por locais de vegetação densa; em zonas de segurança industrial substitui tapetes de pressão e cortinas de luz A otimização depende do que o sensor percebe e com que precisão.
| Tecnologia | Comprimento de onda | Melhor para | Fraqueza |
|---|---|---|---|
| LiDAR | Próximo-IR 905 nm ou 1550 nm | Precisão geométrica 3D em escala centimétrica; penetração na vegetação | Degradado pela névoa, chuva forte, poeira; custo unitário mais alto do que a câmera |
| Radar | Onda mm de ondas de rádio (24 /77 GHz) | Faixa para todos os climas; medição direta de velocidade via Doppler | Menor resolução espacial; má discriminação em forma de objeto |
| Câmera (RGB/RGB-D) | Luz visível | Cor rica + textura; sensor mais barato; amigável à classificação para ML | Nenhuma profundidade nativa de uma única câmera; falha com pouca luz |
| Fotogrametria | Visível (derivado de imagens RGB sobrepostas) | Baixo custo do equipamento; produz malhas texturizadas 3 D; software maduro | Requer superfícies texturizadas; falha em terreno uniforme e floresta profunda |
No mundo real, a maioria das pilhas de sensores combina duas ou três dentro. Por exemplo, um carro autônomo pode empregar LiDAR para geometria 3 D, radar para velocidade na chuva e câmeras para classificação de sinais de trânsito; um drone florestal pode empregar LiDAR para acessar abaixo da copa e a câmera multiespectral para ID de espécies de árvores.
Especificações principais: Alcance, precisão, densidade pontual
Ao considerar um sensor LiDAR, quatro métricas na folha de especificações impactam significativamente o custo.
- ✔
Alcance 101TP3 T distância útil em que o sensor retorna dados úteis em um alvo específico refletividade (geralmente 101TP3 T Lambertian).Folhas de especificações automotivas listam ambos “maximum range” (alta refletividade) e “@ 101TP3 T refletividade” intervalos; o menor número é o que importa para a detecção de carros escuros. - ✔
Precisão Erro sistemático de uma medida individual da escala USGS 3 DEP QL1 especifica ±10 cm RMSE vertical para entregas aerotransportadas; segurança 2 D industrial LiDAR alcança ±3 cm no curto alcance. - ✔
Densidade pontual 3 Pesquisas aéreas da classe DEP fornecem mais de 8 pontos/m². Mapeamento móvel LiDAR atinge 500-1.000 pontos/m². Os scanners estáticos terrestres atingem mais de 10.000 pontos/m² de perto. - ✔
Campo de visão e taxa de pulso 1000 Estes definem a rapidez com que o sensor pode cobrir uma área Um LiDAR automotivo de 905 nm normalmente dispara de 600.000 a 2 milhões de pulsos por segundo através de um FOV de 120° × 25°.
📐 Nota de engenharia: Lendo uma folha de dados de 905 vs 1550 nm
A escolha do comprimento de onda determina tanto os limiares de segurança ocular quanto o desempenho de neblina. Os LiDARS de 905 nm são mais baratos (detectores compatíveis com silício), mas têm restrições de energia segura para os olhos IEC 60825 Classe 1. O LiDARS de 1550 nm pode operar com aproximadamente 40 vezes mais potência óptica aumentada dentro da mesma categoria de segurança ocular Classe 1 devido ao olho humano incapaz de focar esses comprimentos de onda na retina, proporcionando um alcance mais longo, com um custo BOM mais alto devido aos detectores baseados em InGaAs. Desde que pergunte ao fabricante a classificação de segurança ocular e a distância de teste antes de comparar os valores do intervalo.
Como selecionar um sensor LiDAR
A seleção de critérios é uma questão de escolher características operacionais que se encaixam na folha de especificações Vários modelos de compras industriais e comerciais podem ser descritos dentro.
- Gama (gama) distância de funcionamento consistente (na mesma refletividade que os objetos que planeia observar e.g., peões escuros 101TP3 T Lambertian; paletes de metal mais elevados) Indique a gama na refletividade real do alvo, não uma ‘faixa máxima’ genérica.
- Precisão e precisão Erro sistemático e repetibilidade da pesquisa. Grau de pesquisa requer cm; necessidades de monitoramento da área de segurança perimetral dm. Selecione conforme necessário.
- Densidade de ponto e taxa de quadros (frame rate) (funções estáticas de detecção de objetos em menor densidade; evitar obstáculos requer altos PPs, alta frequência de pulso e baixa latência).
- Operando o ambiente/a umidade ao ar livre, temperatura, vibrações/choque IP ratings, MTBF specs são. Automotive LiDAR opera em ciclos térmicos diferentes do ar condicionado-airport-agv.
- Orçamento e cadeia de suprimentos Os preços unitários diretos caíram, mas os custos de integração permanecem (instalação, cabeamento, processamento de dados).As fontes OEM/fábrica na China oferecem o melhor preço por unidade, enquanto as empresas europeias e japonesas tendem a ser os fornecedores mais maduros qualificados para automóveis, em termos de certificação
Para aquisição de sensores LiDAR industriais especificamente scanners de área 2 D, unidades mecânicas 3 D, módulos de estado sólido e variantes personalizadas OEM 2 D veja nosso Linha de produtos de sensores LiDAR, 0, que caminha através das especificações da família de produtos e exemplos de integração A CCH Shanghai Sensing traz mais de 20 anos de experiência em fabricação de sensores de segurança industrial e fornece OEM /sensores industriais direto da fábrica da China com amostras de teste pagas a pedido.
Perguntas frequentes
Quais são os três tipos de LiDAR?
Ver Resposta
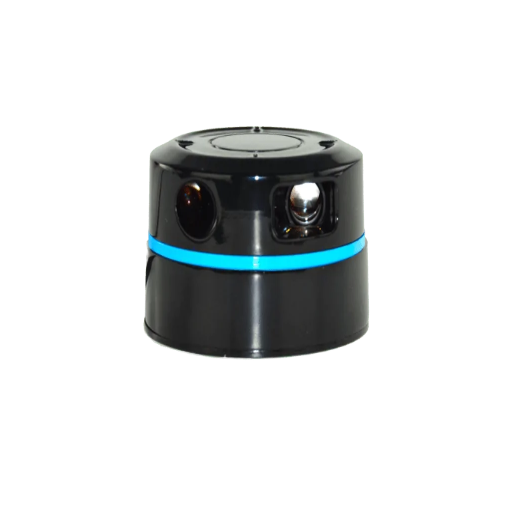
A maioria das respostas curtas agrupa os sensores LiDAR em três famílias por implantação: aerotransportados (montados em aeronaves ou drones, mapeando grandes áreas), terrestres (montados em tripés ou veículos, digitalizando edifícios e infraestrutura) e móveis (de mão ou montados em robôs em movimento).Uma divisão de três vias mais técnica usada em folhas de dados é pela arquitetura do scanner: fiação mecânica, estado sólido (incluindo MEMS, matriz óptica em fases e variantes de flash) e FMCW. Este guia usa a taxonomia de quatro arquiteturas porque o “solid-state” realmente cobre várias abordagens físicas distintas.
Quais dispositivos possuem sensor LiDAR?
Ver Resposta
Os sensores LiDAR agora ficam dentro de carros autônomos e semiautônomos (Waymo, Cruise, Mercedes EQS, XPeng, NIO), robôs de entrega e serviço, AGVs de armazém, scanners de segurança industrial, drones topográficos, smartphones de última geração (modelos iPhone Pro do 12 Pro em diante e iPad Pro), ferramentas de arte de varredura 3 D e patrimônio cultural e instrumentos de perfil de vento de meteorologia As menores unidades consumidoras em telefones custam alguns dólares para fabricar; unidades aerotransportadas de nível de pesquisa ainda podem custar centenas de milhares.
Por que os sensores LiDAR são tão caros?
Ver Resposta
Eles não são tão caros quanto costumavam ser Unidades LiDAR de 64 feixes de rotação mecânica para protótipos de veículos autônomos iniciais custam cerca de US $75.000 na janela de 2017-2019 Os dados de mercado de 2024 do Yole Group mostram preços médios de venda de LiDAR chinês de nível automotivo em torno de US $450-500 por unidade, e algumas unidades de volume atingem ~US $138. drivers de custo que mantêm algumas unidades de nível de pesquisa em território de cinco dígitos são: eletrônica de temporização de precisão (escala de picossegundos), integração IMU de nível tático, fontes de laser seguras para os olhos de alta potência e fabricação de pequeno volume para comprimentos de onda especializados. Os volumes de consumo para aplicativos de smartphones e automotivos são a principal alavanca de redução de custos.
Um sensor LiDAR é uma câmera?
Ver Resposta
No. Uma câmera de sensor passivo é a câmera de registros de“ a luz refletida fora de uma saída de uma imagem 2 D. Um LiDAR é luz ambiente ativa emite seus próprios pulsos de luz e mede a reflexão para saída de uma nuvem de ponto 3 D. Estes dois sensores respondem a perguntas diferentes: uma câmera responde ”como é? e um LiDAR responde “onde exatamente é?” A maioria das pilhas de percepção modernas fundem ambos.
Teslas usa sensores LiDAR?
Ver Resposta
Produção Teslas rodando piloto (Teslas running)/Autocondução completa dependem de câmeras e, variantes, radar avançado não a pilha LiDAR. Essa é a escolha estratégica declarada da Tesla, não um consenso da indústria Programas concorrentes de veículos autônomos, incluindo Waymo, Cruise, Mobileye e Mercedes-Benz DRIVE PILOT retêm LiDAR em suas pilhas de sensores, muitas vezes fundidos com câmeras e radar À medida que os custos unitários do LiDAR de estado sólido caem para a faixa de centenas de dólares, o custo que a Tesla fez originalmente é o amolecimento.
Quanto custa um sensor LiDAR?
Ver Resposta
Os preços abrangem quatro ordens de magnitude Os módulos LiDAR de nível de consumo em smartphones custam alguns dólares Os scanners de segurança 2 D industriais executam US $500 a US $3.000 O LiDAR 3 D de estado sólido automotivo tem em média US $450-500 por unidade em 2024 para o grau fabricado na China (por grupo Yole) Os sistemas aerotransportados de nível de pesquisa que integram LiDAR, GNSS e IMU ainda listam em US $50.000 a US $250.000+. O volume e a classe de precisão são os dois principais impulsionadores de custos.
O LiDAR é seguro para os olhos humanos?
Ver Resposta
Os sensores LiDAR comerciais devem ser certificados como seguros para os olhos de Classe 1 de acordo com a IEC 60825, o que significa que nenhum dano ocular sob qualquer condição de visualização, incluindo lentes ou binóculos de pior caso Os LiDARs de 905 nm atingem a Classe 1 limitando a energia do pulso; Os LiDARs de 1550 nm podem operar com maior potência porque a córnea humana absorve esse comprimento de onda antes de atingir a retina Nunca olhe diretamente para o emissor de um sensor LiDAR A Classe 1 é uma margem de segurança estatística, não um “shine para pessoas com licença de propósito As implantações de segurança industrial também precisam verificar se as emissões de LiDAR não interferem com outros equipamentos de segurança óptica na mesma linha.
Resumo e Próximos Passos
LiDAR mudou de lua-saltando experimental experimental em 1969 para hardware automotivo commodity em 2025. Sensor tecnologia é conceitualmente simples pulsos de luz laser, medição de tempo preciso, ea velocidade da luz (luz) mas a engenharia por trás de uma unidade moderna embala uma fonte de laser, scanner, fotodetector, GNSS, e IMU em formas que se encaixam em todos os lugares de telefones para aeronaves Escolher um é menos sobre a tecnologia em si do que sobre combinar alcance, precisão, densidade de pontos, ambiente, orçamento para o problema específico.
Para leitores de segurança industrial e automação que avaliam opções específicas de aquisição, nossa equipe de engenharia pode ajudar a ampliar a correspondência entre o grau de aplicação e de sensor.
Precisa de um sensor LiDAR compatível com sua aplicação?
Obtenha uma recomendação de nível de especificação com tabelas de intervalo, desenhos de integração e amostras de teste pagas para avaliação.
Nota editorial: Este artigo é uma visão geral educacional da tecnologia de sensores LiDAR em vários setores Números de desempenho específicos, ASPs de mercado e reivindicações de maturidade de arquitetura são extraídos de fontes públicas citadas no momento da redação deste artigo e mudarão à medida que o mercado LiDAR continuar a evoluir Para avaliação de grau de especificação em um aplicativo específico, solicite a folha de dados do sensor exato que você pretende implantar.
Referências e fontes
- O que é lidar? Ônibus. Administração Nacional Oceânica e Atmosférica, Serviço Oceânico
- O experimento Apollo que continua dando Laboratório de Propulsão a Jato da NASA
- Programa de Elevação 3 D (3 DEP) Ônibus Geológico
- Os fundamentos do LiDAR – Rede Nacional do Observatório Ecológico
- Progresso e perspectivas para matrizes ópticas em fases orientadas a LiDAR 2025 Ciência da Luz
- Espelhos MEMS para LiDAR: uma revisão 81653 NCBI
- A implantação do LiDAR automotivo aumenta em 2024 • Grupo
- IEC 60 Segurança de produtos laser IEC 825. Comissão Eletrotécnica Internacional.
Artigos Relacionados
- Linha de produtos de sensores LiDAR industriais 2 D, 3 D, e famílias de produtos de estado sólido com ferramentas de integração
- Scanners a laser de segurança 6149 alternativas de monitoramento de área ao LiDAR
- Cortinas de luz de segurança Âmbito-de-operação guardando para linhas de imprensa e embalagem
- Sobre CCH Shanghai Sensing 20+ anos de fabricação de sensores de segurança industrial
- Contato/Solicitação de Amostra Paga Suporte OEM de 100% para seleção de sensores e variantes personalizadas