
Póngase en contacto con la empresa QJKH

Cada automóvil autónomo moderno, cada mapa de inundaciones del USGS, cada estimación de las reservas de carbono forestal y cada paleta de esquiva AGV de almacén comparten una clase de sensor común. Los sensores LiDAR convierten los pulsos de luz láser en imágenes geométricamente exactas del mundo « distancia por distancia, punto por punto. Esta tecnología existe desde la década de 1960, el Apolo 11 rebotó en la Luna en 1969 y pasó la última década cayendo de precios industriales de cinco cifras a unidades de productos básicos de tres cifras. Lo que alguna vez fue un instrumento reservado para la NASA y los estudios nacionales ahora se encuentra dentro de los iPhone y los robots de fábrica.
Aquí hay una introducción a qué es realmente el sensor, cómo funciona físicamente un sensor LiDAR, las cuatro familias de escáneres que verá en las hojas de datos, las organizaciones que se ejecutan en LiDAR hoy y qué mirar en una hoja de especificaciones antes de realizar la compra.
Especificaciones rápidas: sensores LiDAR
- Nombre completo «Detección y alcance de la luz
- Núcleo del principio -mide el tiempo de ida y vuelta del pulso láser al objetivo y determina la distancia utilizando la relación: (ct)/2
- De viktigste scannersystemene, dvs. mekanisk spinnende, MEMS-speil, OPA (optisk fasedekker), flash og nyeste FMCW
- Formato de salida: nube de puntos 3D (×, y, z + intensidad + tiempo)
- Generalmente: -banda industrial -10-50 m (seguridad 2D) - 100-200 m (automotriz 3D) - hasta ~3 km AGL (aerotransportado)
- Precisión típica « ±2-5 cm para entregables aéreos con calidad 3DEP
¿qué es un sensor LiDAR? Y de dónde vino el nombre
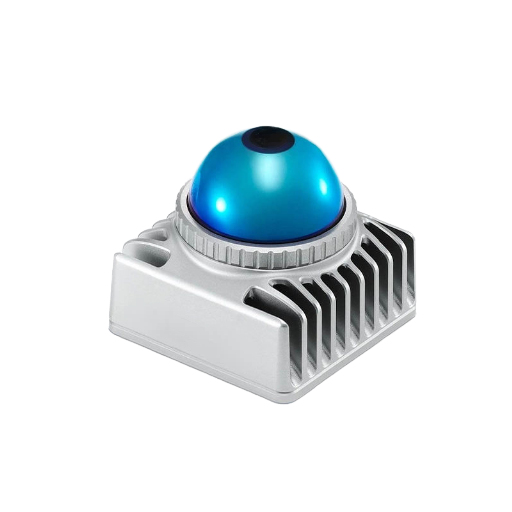
Un sensor LiDAR es un instrumento activo de teledetección que emite pulsos de luz láser, escucha el reflejo de un objetivo y calcula la distancia cronometrando el viaje de ida y vuelta. Significa “Detección y alcance de luz” “definido exactamente en esas palabras por Servicio Oceánico de la NOAA, que describe lidar como “un método de teledetección que utiliza luz en forma de láser pulsado para medir rangos (distancias variables) a la Tierra”
El concepto es anterior al sensor moderno en décadas. El 21 de julio de 1969, las tripulaciones del Apolo 11 establecieron el primer conjunto en la Luna, un experimento electrónico con alcance láser, utilizado por los investigadores incluso hoy en día. Los Apolo 14 y 15 desplegaron conjuntos adicionales.
Los Apolo 14 y 15 agregaron más matrices; El retrorreflector Apolo 15, desplegado en 1971, contiene 300 prismas de cubos de esquina de vidrio de cuarzo, el mayor de los reflectores Apolo. Las estaciones terrestres en la Tierra hacen rebotar pulsos láser en estos reflectores y cronometran el retorno, midiendo la distancia Tierra-Luna en milímetros. El experimento se ha realizado durante más de 55 años y está documentado por Laboratorio de propulsión a chorro de la NASA.
Exactamente la misma física del tiempo de vuelo que mide las 215.000 millas desde la Tierra a la Luna impulsa los pequeños sensores LiDAR de cada robot de fábrica.
💡 Nota terminológica
Diferencias de capitalización para las autoridades gobernantes. NOAA: “lidar” (minúsculas). USGS, literatura académica sobre teledetección: “Lidar”.
Marketing industrial en su mayor parte: “LiDAR”. De hecho, los tres son IGUALES. Por simplicidad, la guía utiliza “LiDAR”.
Cómo funciona LiDAR: el mecanismo del tiempo de vuelo
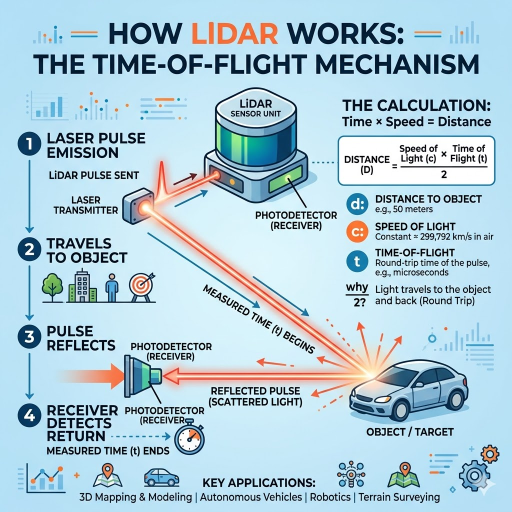
En el extremo físico, todo lo que hace LiDAR pulsado es lo mismo una y otra vez: dispara un pulso láser corto, espera la reflexión, mide el tiempo y divide. La fórmula es tan simple como la física:
Fórmula de distancia de tiempo de vuelo
d = (c × Δt) / 2
- d « distanța la țintă (metri)
- c-velocidad de la luz en el aire 299.792.458 m/s
- Δt « tiempo de ida y vuelta del pulso (segundos)
- itz 2 «porque el pulso viaja de ida y vuelta
Los números son pequeños. La luz se propaga a aproximadamente 30 cm/ns, por lo que la medición de 100 m tiene un recorrido de ida y vuelta de aproximadamente 667 ns. Los pulsos LiDAR suelen ser de 1 a 10 ns y la electrónica de sincronización que cuenta el pulso devuelto requiere una precisión de escala psec para llegar al centímetro. Un desafío de diseño del sistema LiDAR no es la física (incluso las longitudes de onda más cortas utilizadas tienen nanosegundos de tiempo de enfoque), sino que encierran esta precisión de sincronización, además de una fuente láser, un detector y un sistema de dirección de haz en un factor de forma de hardware que sobrevive al capó de un automóvil o al techo de una fábrica. De vuelta en el detector, cada retorno es luz reflejada que lleva un mensaje de distancia de marca de tiempo.
Cada pulso se activa y regresa y agrega un punto a la salida. Hoy en día, cientos de miles -ñones y, no es raro, millones -ñones de pulsos por segundo se dirigen a escanear a través del campo de visión para generar una salida distintiva de este sistema: una nube de puntos 3D, o para el monitoreo automatizado de matrículas, un mapa lidar 2D. El Tutorial de NSF NEON LiDAR recorre esta geometría en detalle para aplicaciones de teledetección.
Los cuatro componentes de un sensor LiDAR
Si abre cualquier hoja de datos LiDAR, aparecerán cuatro bloques de construcción en varias combinaciones. La NOAA nombra tres sistemas operativos láser, escáner y receptor GPS y introduce uno adicional: la unidad de medición inercial que rastrea la orientación del sensor entre las correcciones GPS.
| Componente | Función | Especificaciones típicas |
|---|---|---|
| Fuente láser | Emite el pulso saliente | Longitud de onda de 905 nm o 1550 nm; IR cercano para topográfico, verde (532 nm) para batimétrico |
| Escáner/dirección por haz | Dirige el haz saliente a través del campo de visión | Rotación mecánica, espejo MEMS, matriz óptica en fase o iluminación flash |
| Fotodetector | Registra el reflejo que regresa y lo marca por tiempo | APD (fotodiodo de avalancha) o SPAD (diodo de avalancha de fotón único) |
| Receptor GPS/GNSS | Fijación de posición absoluta | Correcciones RTK o PPK para la precisión de la encuesta |
| Unidad de Medición Inercial (IMU) | Seguimiento de la orientación (pitch/roll/yaw) entre actualizaciones GNSS | Grado táctico para encuesta; MEMS de consumo para interiores |
Las unidades industriales de interior o de corto alcance frecuentemente no mencionan GNSS (un AGV en un almacén dependerá de la odometría y la localización basada en puntos de referencia en lugar de correcciones satelitales). Los paquetes de unidades automotrices combinan el sensor con una unidad de procesamiento dedicada que maneja la alta tasa de datos de millones de pulsos por segundo y produce listas de objetos clasificados en lugar de nubes de puntos sin procesar.
Tipos de sensores LiDAR: 2D vs 3D, mecánicos vs de estado sólido
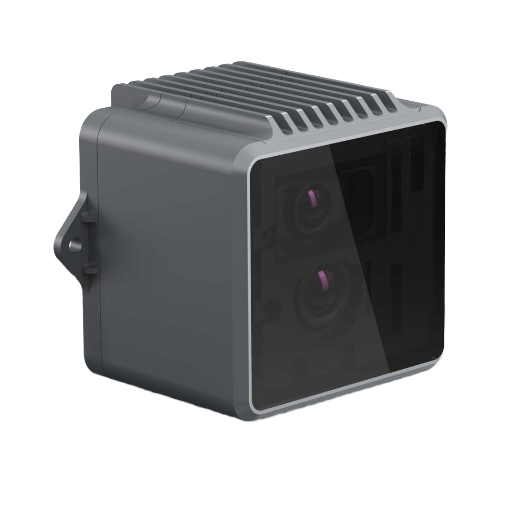
Las hojas de datos clasifican los sensores lidar a lo largo de dos ejes: dimensionalidad -2D o 3D -ñon y arquitectura del escáner -mechanical, MEMS, OPA, flash, FMCW. Los lidar 2D emiten a lo largo de un solo plano -ñon adecuado para el monitoreo de áreas y la navegación AGV. Los lidar 3D también emiten a través de un plano vertical, lo que produce la nube de puntos volumétrica necesaria para la autonomía automotriz o el análisis de la cubierta forestal.
Dentro del subgrupo 3D, la arquitectura del escáner es el factor de costo, robustez y configuración. Una descripción general de 2025 en Nature Light Science & Applications (s44310-025-00059-4) compara las distintas arquitecturas y sus ventajas relativas.
| Tipo | Dirección de haz | Fortalezas | Compensaciones |
|---|---|---|---|
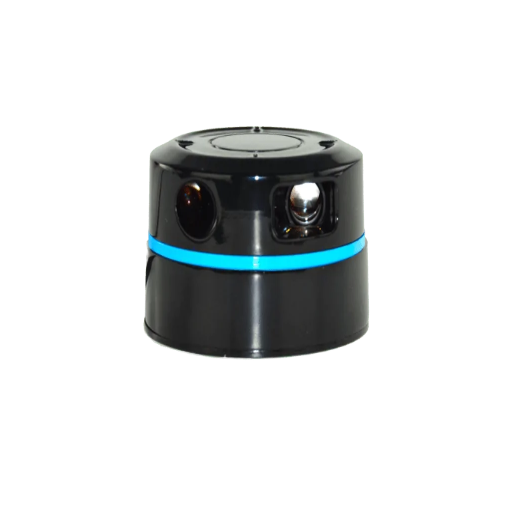
| Hilatura mecánica | Espejo/cabezal sensor girado por motor | Campo completo de 360°; tecnología madura; alta densidad de puntos | Desgaste de las piezas móviles; factor de forma mayor; mayor costo en volumen |
| Espejo MEMS | Espejo de barrido microelectromecánico | Compacto; durabilidad de grado automotriz; costo en rápida caída | Campo de visión limitado por módulo; a menudo 2-3 módulos por vehículo |
| Matriz óptica en fase (OPA) | IC fotónico de estado sólido, sin ninguna parte móvil | Estado completamente sólido; dirección de milisegundos; fabricación a escala de silicio | Aún madurando; integración fotónica compleja; gestión del lóbulo lateral |
| Flash LiDAR | Sin dirección, un pulso ilumina toda la escena | Óptica más simple; captura escenas dinámicas en una sola toma | Rango efectivo más bajo; exigentes requisitos de matriz de detectores |
| FMCW (emergente) | Varía « utiliza láser de onda continua de frecuencia modulada en lugar de pulsos | Mide directamente la velocidad; inmune a la interferencia de otros LiDAR | Detección óptica coherente compleja; mayor costo de BOM hoy |
En el ámbito de los costes, el panorama ha cambiado drásticamente. El pronóstico de la industria automotriz-LiDAR de 2024 de Yole Group decía que el precio de venta promedio del lidar automotriz chino era de $450-500 EE. UU. en 2024, notablemente más bajo que en 2022. Los profesionales de la industria que siguen el documento del mercado chino documentan precios unitarios tan bajos como $138 EE. UU. - una reducción de 70 en dos años para este segmento. La industria mundial de LiDAR de estado sólido reportó ingresos de alrededor de $1,88 mil millones de dólares en 2024, y se esperaba que se expandiera a la región de $20-25 mil millones de dólares en 2033, según Straits Research.
Aplicaciones LiDAR en todas las industrias
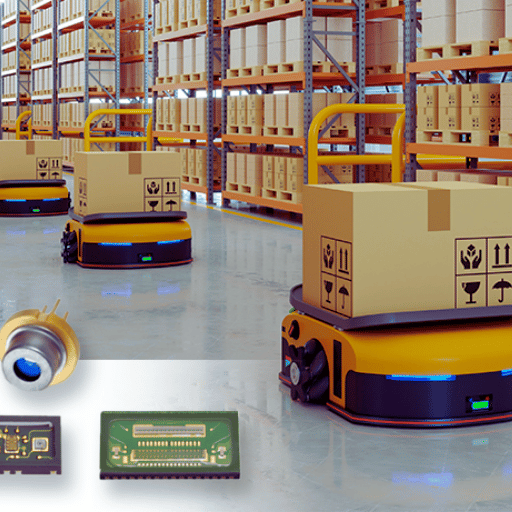
La perspectiva “LiDAR para vehículos autónomos” ignora la mayor parte de este campo. Hoy en día, el sensor forma parte de un complejo de al menos siete grupos de aplicaciones:
| Sector | Uso típico de LiDAR | Producto de salida |
|---|---|---|
| Levantamiento topográfico | El LiDAR aerotransportado voló para producir datos de elevación nacionales | Modelos digitales de elevación para riesgo de inundaciones, infraestructura, geología |
| Batimetría | Lidar de longitud de onda verde penetra en aguas poco profundas para mapear el fondo marino | Cartas náuticas, modelos de inundaciones costeras, estudios de arrecifes |
| Vehículos autónomos | Percepción 3D para detección de obstáculos y SLAM | Listas de objetos en tiempo real que alimentan la pila de conducción |
| Seguridad industrial y automatización | Monitoreo de área con escáner de seguridad 2D; evitación de obstáculos AGV; grúa anticolisión | Señales de parada de seguridad que cumplen con IEC 61496 |
| Silvicultura y agricultura | Modelos de altura de marquesinas, estimación de biomasa, seguimiento de cultivos | Inventario forestal, mapas de precisión agrícola |
| Arqueología y patrimonio cultural | Penetrar marquesinas forestales para revelar estructuras a nivel del suelo | Descubrimiento de sitios (famosas ciudades mayas ocultas en Centroamérica) |
| Electrónica de consumo | Mapeo de profundidad en teléfonos inteligentes y tabletas de alta gama | Enfoque automático de fotografías, aplicaciones AR, captura de habitaciones en 3D |
El conjunto de datos LiDAR coherente más grande que existe es probablemente el Programa de elevación 3D del USGS (3DEP), que adquiere sistemáticamente una cobertura LiDAR aérea de todo Estados Unidos con un nivel de calidad QL1 o QL2 « una precisión vertical de aproximadamente ±10 cm con densidades de puntos de 8 puntos por metro cuadrado o mejor. Las nubes de puntos sin procesar se alojan públicamente en el Registro de Datos AWS. Cualquier planificador de infraestructura, hidrólogo o forestal que trabaje en los EE. UU. puede extraer directamente de ese conjunto de datos sin realizar su propio estudio.
LiDAR vs Radar vs Cámara vs Fotogrametría
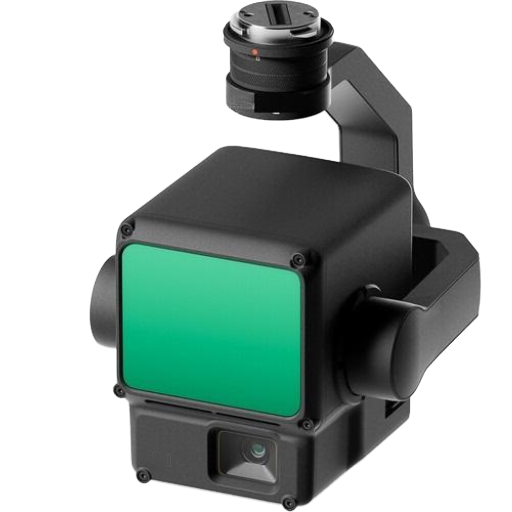
LiDAR rara vez existe de forma aislada; en coches autónomos se calibra con cámaras y radares; en drones reemplaza la fotogrametría por sitios de vegetación densa; en zonas de seguridad industrial reemplaza las esteras de presión y las cortinas de luz. La optimización depende de lo que percibe el sensor y de su precisión.
| Tecnología | Longitud de onda | Mejor para | Debilidad |
|---|---|---|---|
| LiDAR | Near-IR 905 nm o 1550 nm | Precisión geométrica 3D a escala centimétrica; penetración de la vegetación | Degradado por niebla, fuertes lluvias, polvo; Costo unitario más alto que la cámara |
| Radar | Onda de radio mm-onda (24 / 77 GHz) | Rango para todo clima; Medición directa de velocidad mediante Doppler | Menor resolución espacial; Mala discriminación en la forma de los objetos |
| Cámara (RGB/RGB-D) | Luz visible | Color rico + textura; sensor más barato; apto para clasificación para ML | No hay profundidad nativa de una sola cámara; falla con poca luz |
| Fotogrametría | Visible (derivado de imágenes RGB superpuestas) | Bajo costo de equipo; produce mallas 3D texturizadas; software maduro | Requiere superficies texturizadas; falla en terreno uniforme y bosque profundo |
En el mundo real, la mayoría de las pilas de sensores combinan dos o tres en su interior. Por ejemplo, un automóvil autónomo podría emplear LiDAR para geometría 3D, radar para velocidad en lluvia y cámaras para clasificación de señales de tráfico; un dron forestal puede emplear LiDAR para acceder debajo del dosel y la cámara multiespectral para ID de especies de árboles.
Especificaciones clave: alcance, precisión, densidad de puntos
Al considerar un sensor LiDAR, cuatro métricas en la hoja de especificaciones impactan significativamente el costo.
- ✔
Rango “distancia máxima a la que el sensor devuelve datos útiles sobre una reflectividad objetivo específica (normalmente 10% Lambertian). Las hojas de especificaciones automotrices enumeran los rangos de ”alcance máximo“ (alta reflectividad) y ”@10% reflectividad”; el número más bajo es lo que importa para la detección de automóviles oscuros. - ✔
Precisión « error sistemático de una medición de alcance individual. USGS 3DEP QL1 especifica RMSE vertical de ±10 cm para entregables aéreos; LiDAR de seguridad 2D industrial alcanza ±3 cm a corta distancia. - ✔
Densidad puntual « puntos por metro cuadrado en la superficie objetivo. Los estudios aéreos de clase 3DEP ofrecen más de 8 puntos/m². El mapeo móvil LiDAR alcanza los 500-1000 puntos/m². Los escáneres estáticos terrestres alcanzan más de 10.000 puntos/m² a corta distancia. - ✔
Campo de visión y frecuencia del pulso « en conjunto, estos definen qué tan rápido el sensor puede cubrir un área. Un LiDAR automotriz de 905 nm normalmente dispara de 600.000 a 2 millones de pulsos por segundo a través de un campo de visión de 120° × 25°.
📐 Nota de ingeniería: lectura de una hoja de datos de 905 frente a 1550 nm
La elección de la longitud de onda determina tanto los umbrales de seguridad ocular como el rendimiento de la niebla. Los LiDARS de 905 nm son más baratos (detectores compatibles con silicio), pero tienen restricciones de potencia segura para los ojos IEC 60825 Clase 1. Los LiDARS de 1550 nm pueden funcionar con una potencia óptica aproximadamente 40 veces mayor dentro de la misma categoría de seguridad ocular de Clase 1 debido a que el ojo humano no puede enfocar esas longitudes de onda en la retina, lo que proporciona un mayor alcance y un mayor coste de lista de materiales gracias a los detectores basados en InGaAs. Siempre que solicite al fabricante la clasificación de seguridad ocular y la distancia de prueba antes de comparar cifras de alcance.
Cómo seleccionar un sensor LiDAR
La selección de criterios es una cuestión de elegir características operativas que se ajusten a la hoja de especificaciones. En su interior se pueden describir varios modelos de adquisiciones industriales y comerciales.
- Alcance ^ distancia operativa máxima constante (en la misma reflectividad que los objetos que planea observar, por ejemplo, peatones oscuros 10% Lambertian; paletas de metal más altas). Indique el alcance con la reflectividad objetivo real, no con un ‘alcance máximo’ genérico.
- Precisión y precisión “error sistemático y repetibilidad. El grado de la encuesta requiere cm; El monitoreo del área de seguridad perimetral necesita dm. Seleccione según sea necesario.
- Densidad de puntos y velocidad de fotogramas ^ Funciones de detección de objetos estáticos de menor densidad; Evitar obstáculos requiere PP altos, frecuencia de pulso alta y latencia baja.
- Entorno operativo-interior/exterior, humedad, temperatura, vibraciones/choques. Las clasificaciones IP y las especificaciones MTBF son relevantes aquí. El LiDAR automotriz opera en ciclos térmicos diferentes a los del aeropuerto-agv con aire acondicionado.
- El precio unitario del presupuesto y de la cadena de suministro ha bajado, pero los costes de integración persisten (instalación, cableado, procesamiento de datos). Las fuentes OEM/directas de fábrica en China ofrecen el mejor precio por unidad, mientras que las empresas europeas y japonesas tienden a ser los proveedores más maduros calificados para automóviles, en términos de certificación
Para la adquisición de sensores LiDAR industriales específicamente “escáneres de área 2D, unidades mecánicas 3D, módulos de estado sólido y variantes OEM personalizadas «, consulte nuestro Línea de productos de sensores LiDAR, que recorre especificaciones de la familia de productos y ejemplos de integración. CCH Shanghai Sensing aporta más de 20 años de experiencia en la fabricación de sensores de seguridad industrial y proporciona Sensores industriales OEM/directos de fábrica de China con muestras de prueba pagas bajo petición.
Preguntas frecuentes
¿cuáles son los tres tipos de LiDAR?
Ver respuesta
La mayoría de las respuestas breves agrupan los sensores LiDAR en tres familias mediante implementación: aéreos (montados en aviones o drones, mapeando grandes áreas), terrestres (montados en trípodes o vehículos, escaneando edificios e infraestructura) y móviles (portátiles o montados en robots en movimiento). Una división tripartita más técnica utilizada en las hojas de datos es mediante arquitectura de escáner: giro mecánico, estado sólido (incluidos MEMS, matriz óptica en fase y variantes de flash) y FMCW. Esta guía utiliza la taxonomía de cuatro arquitecturas porque el “estado sólido” en realidad cubre varios enfoques físicos distintos.
¿qué dispositivos tienen un sensor LiDAR?
Ver respuesta
Los sensores LiDAR ahora se encuentran dentro de automóviles autónomos y semiautónomos (Waymo, Cruise, Mercedes EQS, XPeng, NIO), robots de entrega y servicio, AGV de almacén, escáneres de seguridad industrial, drones topográficos, teléfonos inteligentes de alta gama (modelos iPhone Pro del 12 Pro en adelante y iPad Pro), herramientas de escaneo 3D para arte y patrimonio cultural, e instrumentos de perfil de viento meteorológico. Las unidades de consumo más pequeñas en teléfonos cuestan unos pocos dólares; Las unidades aéreas de nivel topográfico aún pueden costar cientos de miles.
¿por qué los sensores LiDAR son tan caros?
Ver respuesta
No son tan caros como solían ser. Las unidades LiDAR de 64 haces que giran mecánicamente para los primeros prototipos de vehículos autónomos cuestan alrededor de $75.000 dólares estadounidenses en la ventana 2017-2019. Los datos de mercado de Yole Group para 2024 muestran precios de venta promedio de LiDAR chino de grado automotriz alrededor de $450-500 dólares estadounidenses por unidad, y algunas unidades de volumen alcanzan ~$138. Los factores de costo que mantienen algunas unidades de nivel topográfico en territorio de cinco cifras son: electrónica de sincronización de precisión (escala de picosegundos), integración IMU de grado táctico, fuentes láser seguras para los ojos de alta potencia y fabricación de pequeño volumen para longitudes de onda especializadas. Los volúmenes de consumo para aplicaciones de teléfonos inteligentes y automóviles son la principal palanca de reducción de costos.
¿es un sensor LiDAR una cámara?
Ver respuesta
No. Una cámara es un sensor pasivo: registra la luz ambiental reflejada en una escena y genera una imagen 2D. Un LiDAR está activo “ emite sus propios pulsos de luz láser y mide el reflejo para generar una nube de puntos 3D. Estos dos sensores responden a preguntas diferentes: una cámara responde ”¿cómo se ve?“ y un LiDAR responde ”¿dónde está exactamente?” La mayoría de las pilas de percepción modernas fusionan ambos.
¿los Tesla utilizan sensores LiDAR?
Ver respuesta
Los Tesla de producción que ejecutan la pila Autopilot/Full Self-Driving dependen de cámaras y, en algunas variantes, de radares delanteros, no de LiDAR. Ésa es la elección estratégica declarada de Tesla, no un consenso de la industria. Los programas competitivos de vehículos autónomos, incluidos Waymo, Cruise, Mobileye y Mercedes-Benz DRIVE PILOT, mantienen LiDAR en sus pilas de sensores, a menudo fusionados con cámaras y radar. A medida que los costos unitarios de LiDAR de estado sólido caen al rango de los cientos de dólares, el caso de costos que Tesla creó originalmente se está suavizando.
¿cuánto cuesta un sensor LiDAR?
Ver respuesta
Los precios abarcan cuatro órdenes de magnitud. Los módulos LiDAR de consumo en teléfonos inteligentes cuestan unos pocos dólares. Los escáneres de seguridad 2D industriales funcionan entre $500 y $3.000 de EE. UU. Los LiDAR 3D de estado sólido para automóviles promedian entre $450 y 500 EE. UU. por unidad en 2024 para el grado fabricado en China (por grupo Yole). Los sistemas aéreos de nivel de estudio que integran LiDAR, GNSS e IMU todavía se enumeran entre $50.000 y $250.000+ de EE. UU. El volumen y la clase de precisión son los dos principales impulsores de costos.
¿lidar es seguro para los ojos humanos?
Ver respuesta
Los sensores LiDAR comerciales deben estar certificados como seguros para los ojos Clase 1 según IEC 60825, lo que significa que no se producen daños oculares en ninguna condición de visualización, incluidos los peores lentes o binoculares. Los LiDAR de 905 nm alcanzan la Clase 1 al limitar la energía del pulso; Los LiDAR de 1550 nm pueden funcionar a mayor potencia porque la córnea humana absorbe esa longitud de onda antes de llegar a la retina. Nunca mire directamente al emisor de un sensor LiDAR “La clase 1 es un margen de seguridad estadístico, no una licencia de ”brillar a las personas a propósito”. Los despliegues de seguridad industrial también deben verificar que las emisiones de LiDAR no interfieran con otros equipos de seguridad óptica en la misma línea.
Resumen y próximos pasos
LiDAR pasó de la física experimental que hace rebotar la luna en 1969 al hardware automotriz básico en 2025. La tecnología de sensores es conceptualmente simple “pulsos de luz láser, medición precisa del tiempo y velocidad de la luz «, pero la ingeniería detrás de una unidad moderna incluye un láser fuente, escáner, fotodetector, GNSS e IMU en formas que se adaptan a todas partes, desde teléfonos hasta aviones. Elegir uno tiene menos que ver con la tecnología en sí que con hacer coincidir el alcance, la precisión, la densidad de puntos, el entorno y el presupuesto con el problema específico.
Para lectores de automatización y seguridad industrial que evalúan opciones de adquisición específicas, nuestro equipo de ingeniería puede ayudar a determinar la coincidencia entre la aplicación y el grado del sensor.
¿necesita un sensor LiDAR adaptado a su aplicación?
Obtenga una recomendación de grado de especificación con tablas de rango, dibujos de integración y muestras de prueba pagas para su evaluación.
Nota editorial: Este artículo es una descripción educativa de la tecnología de sensores LiDAR en múltiples industrias. Las cifras de rendimiento específicas, los ASP del mercado y las afirmaciones de madurez de la arquitectura se extraen de fuentes públicas citadas al momento de escribir este artículo y cambiarán a medida que el mercado LiDAR continúe evolucionando. Para una evaluación de grado de especificación en una aplicación específica, solicite la hoja de datos del sensor exacto que desea implementar.
Referencias y fuentes
- ¿qué es lidar? -administración Nacional Oceánica y Atmosférica de EE. UU., Servicio Oceánico
- El experimento Apolo que sigue dando -laboratorio de Propulsión a Chorro de la NASA
- Programa de Elevación 3D (3DEP) -servicio Geológico de Estados Unidos
- Los conceptos básicos de LiDAR red Nacional de Observatorios Ecológicos NSF ñanera
- Progreso y perspectivas de los conjuntos ópticos en fase orientados a LiDAR ñanCiencia y aplicaciones de la luz natural, 2025
- Espejos MEMS para LiDAR: una revisión ÑAN NIH NCBI PMC7281653
- La implementación de LiDAR automotriz aumenta en 2024 Grupo Yole ñame
- IEC 60825 ñesa Seguridad de productos láser. Comisión Electrotécnica Internacional.
Artículos relacionados
- Línea de productos de sensores LiDAR industriales «familias de productos 2D, 3D y de estado sólido con herramientas de integración
- Escáneres láser de seguridad «alternativas de monitoreo de área IEC 61496 a LiDAR
- Cortinas de luz de seguridad --protección en el punto de operación de líneas de prensa y embalaje
- Acerca de CCH Shanghai Sensing «más de 20 años de fabricación de sensores de seguridad industrial
- Solicitud de muestra de contacto/paga «soporte de ingeniería para selección de sensores y variantes OEM personalizadas