
Póngase en contacto con la empresa QJKH

Seguridad de las células robóticas · Acceso + Salvaguardia de áreas
Seguridad de células robóticas con cortinas de luz y escáneres láser
Proteja las células robóticas industriales haciendo coincidir el método de protección con el peligro real y la ruta de acceso. Cortinas de luz de seguridad ENT Tipo 4 puede proteger aberturas de acceso definidas, mientras Escáneres láser de seguridad SH27 proporcionar monitoreo configurable del campo de protección 2D para áreas adecuadas de células robóticas. La protección fija y entrelazada puede seguir siendo una parte esencial de la estrategia de protección completa.
Tipo 4
Cortina de luz de seguridad ENT
14 / 25 / 45 mm
Opciones de detección de otorrinolaringología
3m / 5m
Gama protectora SH27
276°
Ángulo de escaneo SH27
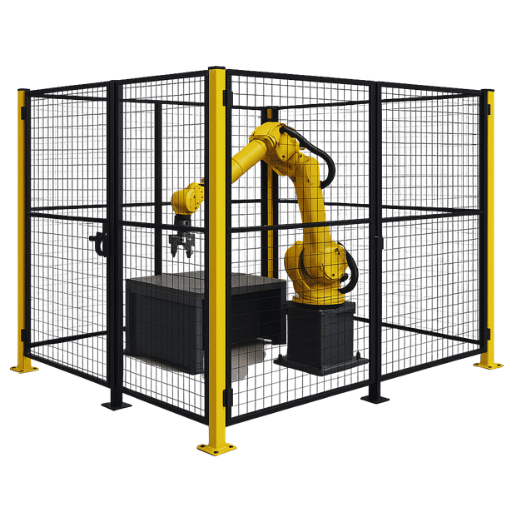
Diferentes salvaguardias desempeñan diferentes funciones dentro del concepto completo de seguridad de células robóticas.
Principio de selección
Comience desde el peligro del robot, ruta de acceso del personal, rendimiento de parada, función de seguridad requerida y geometría de la celda antes de decidir si la aplicación necesita una cortina de luz de seguridad, un escáner láser de seguridad, un protector físico, un acceso entrelazado o una combinación de medidas de protección.
02 · Peligros y acceso a las células robóticas
Identifique el peligro del robot y la ruta de acceso de cada personal
La protección de las células del robot debe comenzar con el área de trabajo completa en lugar de con un solo sensor. Considerar movimiento de robots, herramientas, piezas de trabajo, equipos periféricos y todas las formas previsibles en que el personal puede entrar o llegar al área peligrosa.
Principio central
Proteger el camino de acceso del personal al peligro, no simplemente el perímetro visible del robot. Una célula robótica puede requerir guardias físicas, aberturas monitoreadas y protección del área para abordar diferentes rutas de acceso.
01
Sobre de trabajo de robot
El brazo robótico, el efector final y la pieza de trabajo transportada pueden crear riesgos de impacto, aplastamiento, atrapamiento y corte en toda el área de operación accesible.
La evaluación de peligros debe incluir movimiento del robot junto con el proceso que se está realizando, no sólo el cuerpo del robot en sí.
02
Apertura de acceso y carga del operador
La carga, descarga, inspección de piezas y otras tareas repetitivas pueden requerir que el personal se acerque a una sección abierta de la celda del robot.
Una apertura definida puede ser una aplicación potencial para a cortina de luz de seguridad donde la función de seguridad completa y la geometría de acceso hacen adecuada la protección electrosensible.
03
Perímetro lateral y trasero
Las áreas que no requieren acceso rutinario del operador a menudo pueden restringirse físicamente con protecciones fijas u otras protecciones perimetrales adecuadas.
Un punto de acceso frontal abierto no elimina la necesidad de considerarlo rutas laterales, traseras y de circunvalación.
04
Mantenimiento y acceso a la enseñanza
Las tareas de configuración, enseñanza, mantenimiento, resolución de problemas y recuperación pueden exponer al personal a peligros diferentes a los de la producción automática normal.
Estas condiciones operativas deben considerarse por separado al definir la estrategia de seguridad de las células robóticas.
05
Peligros de procesos y equipos periféricos
Las pistolas de soldadura, pinzas, accesorios, transportadores, posicionadores, prensas y otros equipos celulares pueden crear peligros independientemente del movimiento del robot.
Por lo tanto, la salvaguardia debería abordar el aplicación robótica completa, no sólo el brazo robótico.
Mire cómo una persona puede entrar, llegar o permanecer dentro de la celda
Diferentes patrones de acceso pueden requerir diferentes medidas de protección. Antes de seleccionar ENT o SH27, defina cómo interactúa el personal con la célula durante la producción, instalación, intervención y mantenimiento.
01
Acceso de acceso
Las manos o los brazos pueden entrar en una abertura mientras el cuerpo de la persona permanece fuera de la celda.
02
Acceso sin cita previa
Una persona puede atravesar completamente una abertura y entrar en la zona protegida del robot.
03
Acceso al servicio
El personal de mantenimiento o instalación puede ingresar a lugares que los operadores normalmente no utilizan en la producción automática.
04
Omitir acceso
Considere si una persona puede extender la mano por encima, por debajo, alrededor o a través de la salvaguardia prevista.
Entrada de cuerpo completo
Si una persona puede cruzar un dispositivo de protección y permanecer dentro de la celda del robot, restaurar el campo de detección no prueba que el área protegida esté vacía. El diseño de seguridad completo debe abordar presencia de personal, reinicio/reinicio de comportamiento y prevención de movimientos peligrosos inesperados.
Límite físico
Protector fijo/entrelazado
Útil para restringir el acceso del personal alrededor de partes de la celda del robot donde no se requiere acceso abierto de rutina.
Apertura Definida
Cortina de luz de seguridad
Puede monitorear un plano de acceso definido donde el personal debe acercarse a un punto de entrada abierto de células robóticas y la protección electrosensible es adecuada.
Área monitoreada
Escáner láser de seguridad
Puede crear campos de protección bidimensionales configurables para aplicaciones adecuadas de monitoreo de área o nivel del piso alrededor de la celda del robot.
El tipo de robot no determina la protección por sí solo.
Los robots de soldadura, los robots de manipulación, los robots de paletización y las aplicaciones de robots colaborativos pueden tener diferentes patrones de acceso y riesgos de proceso. La solución adecuada depende de aplicación real, interacción del personal, rendimiento de parada, geometría de la celda y función de seguridad requerida.
03 · Métodos de Salvaguardia
Los protectores fijos, las cortinas de luz de seguridad y los escáneres láser desempeñan diferentes funciones
La protección de células robóticas rara vez es una cuestión de elegir un dispositivo de protección para toda la aplicación. Las protecciones físicas, las cortinas de luz de seguridad y los escáneres láser de seguridad abordan diferentes condiciones de acceso y pueden usarse juntos como parte de la estrategia completa de protección de células robóticas.
Principio de selección
Elija el método de protección de cómo puede llegar el personal al peligro y qué función protectora se requiere «no simplemente por el hecho de que la máquina contiene un robot industrial.
Perímetro físico
Protectores fijos y entrelazados
Crea un límite físico alrededor de áreas donde no se requiere acceso ilimitado del personal.
La protección física de las células robóticas puede impedir o restringir el acceso alrededor del área de trabajo del robot y el equipo de proceso. A menudo es una parte importante del perímetro incluso cuando se utilizan dispositivos de protección electrosensibles en aberturas seleccionadas.
Papel típico
Perímetro lateral y trasero de la célula robótica
Áreas que no requieren acceso frecuente de los operadores
Restringir las rutas de circunvalación alrededor de las aberturas monitoreadas
Acceso controlado a través de puertas o portones entrelazados adecuadamente diseñados
Plano de Acceso Definido
Cortinas de luz de seguridad ENT tipo 4
Monitorea una abertura de acceso definida sin crear una barrera física a través del plano protegido.
Una cortina de luz de seguridad puede ser adecuada cuando el personal necesita acceso regular a través de una célula robótica definida y la interrupción del campo protector está integrada en la función de seguridad requerida.
Los modelos de otorrinolaringología proporcionan Opciones de capacidad de detección de 14 mm, 25 mm y 45 mm para diferentes requisitos de protección.
Papel típico
Apertura de carga y descarga del operador
Acceso frontal definido a una estación de trabajo robótica
Acceso de acceso o personal donde la configuración seleccionada sea adecuada
Aplicaciones donde las puertas físicas interrumpirían innecesariamente el acceso normal frecuente
Área 2D configurable
Escáneres láser de seguridad SH27
Supervisa campos de protección bidimensionales configurables alrededor de áreas de piso y acceso de células robóticas adecuadas.
Un escáner láser de seguridad puede resultar útil cuando un área protectora flexible es más adecuada que un único plano de detección vertical. Los modelos SH27 proporcionan Gama de protección relacionada con la seguridad de 3 m o 5 m y un ángulo de escaneo de 276°.
Papel típico
Monitoreo de área a nivel de piso
Zonas de acceso amplias o irregulares
Geometría de campo protector configurable
Aplicaciones en las que un plano de detección vertical fijo no se ajusta al área monitoreada requerida
Comparación rápida
Haga coincidir la salvaguardia con la geometría de acceso
La siguiente tabla es un punto de partida práctico. La idoneidad final depende de la aplicación completa del robot y de la función de seguridad requerida.
| Salvaguardia | Rol primario | Geometría monitoreada | Uso típico de células robóticas |
|---|---|---|---|
| Protector fijo/entrelazado | Restringir físicamente el acceso | Perímetro físico o puerta controlada | Límite lateral/trasero de la celda y entrada controlada |
| Cortina de luz de seguridad ENT | Detectar cruce de una abertura definida | Plano sensorial vertical o diseñado de otro modo | Acceso al operador, apertura de carga y descarga |
| Escáner láser de seguridad SH27 | Detectar entrada en un área protectora configurable | Campo escaneado bidimensional | Acceso a nivel de piso o áreas monitoreadas configurables más amplias |
Salvaguardia combinada
Una célula robótica puede utilizar más de un método de protección
Un concepto práctico de seguridad de células robóticas puede utilizar diferentes medidas de protección para diferentes partes de la misma área de la máquina.
01
Perímetro físico
La protección fija o entrelazada restringe el acceso alrededor de partes de la celda del robot.
+
02
Apertura monitoreada
El otorrinolaringólogo puede monitorear una abertura de acceso definida para el operador donde la protección de cortina de luz sea adecuada.
+
03
Área monitoreada
SH27 puede monitorear un área bidimensional configurada donde la protección del escáner se ajusta a la geometría de acceso.
Límite del campo SH27
Para aplicaciones SH27, distinga entre campo protector relacionado con la seguridad y cualquier campo de advertencia utilizado para señalización o preaviso de no seguridad. Un campo de advertencia no debe presentarse como sustituto del campo protector de seguridad.
No reemplace una protección por otra sólo por conveniencia.
Una valla, una cortina de luz y un escáner láser no realizan funciones idénticas. La selección debe basarse en acceso a peligros, función protectora requerida, rendimiento de parada, geometría de instalación y diseño completo de control relacionado con la seguridad.
04 · Cortinas de Luz de Seguridad
Cortinas de luz de seguridad otorrinolaringológica para protección de acceso a células robóticas
Las cortinas de luz de seguridad pueden proteger una abertura de acceso definida a células robóticas donde los operadores necesitan una interacción regular sin una barrera física permanente a través de esa abertura. La configuración ORL correcta debe seleccionarse entre la capacidad de detección requerida, la altura de protección, la geometría de acceso y la función de seguridad completa.
Rol de la aplicación otorrinolaringológica
ENT crea un plano de detección electrosensible definido a través de una abertura. Cuando se interrumpe ese campo, sus resultados relacionados con la seguridad deben integrarse en el control de seguridad de la celda del robot para lograr la respuesta segura requerida de la máquina.
Tipo 4
Cortina de luz de seguridad
Clasificación de dispositivos de protección para la serie ENT.
14 / 25 / 45 mm
Opciones de capacidad de detección
Seleccione según la función de detección requerida y la geometría de acceso.
Hasta 1.960 mm
Altura de protección
Admite una amplia gama de alturas de apertura de células robóticas.
6,0-30,8 ms
Respuesta dependiente del modelo
Utilice la configuración real seleccionada al evaluar la función de seguridad.
Donde puede caber una cortina de luz de seguridad en una celda de robot
Estos son patrones de aplicación comunes en lugar de selecciones automáticas de productos. La idoneidad final depende de la aplicación del robot y del diseño de protección completo.
01
Apertura de carga y descarga del operador
Cuando un operador se acerca repetidamente a una abertura definida para cargar, descargar o inspeccionar piezas, una cortina luminosa de seguridad ENT puede monitorear el cruce del plano de acceso cuando el concepto de seguridad lo permite.
02
Acceso frontal a la estación de trabajo robótica
Puede proporcionar una cortina de luz vertical vigilancia de acceso a células robóticas en una estación de trabajo abierta donde se pueda lograr la altura protegida requerida y la separación del peligro.
03
Acceso de acceso a un área de proceso definida
Cuando sólo una parte del cuerpo pueda alcanzar el peligro a través de una abertura controlada, la capacidad de detección y la posición de salvaguardia deben seleccionarse entre las condiciones reales de alcance.
04
Acceso Combinado con Guardia Perimetral Física
El otorrinolaringólogo se puede utilizar en un punto de acceso abierto seleccionado mientras que la protección fija o entrelazada restringe las rutas laterales, traseras y otras alrededor de la celda del robot.
Selección de otorrinolaringología
No elija 14, 25 o 45 mm solo del tipo de robot
Un robot de soldadura, un robot de manipulación o un robot de montaje no determina automáticamente la resolución de la cortina de luz. La capacidad de detección debe seguir la parte del cuerpo o la condición de acceso que debe detectar la función protectora.
14 mm
Capacidad de detección fina
Se puede considerar cuando la función de seguridad requiere la detección de una intrusión más pequeña de la mano o el dedo. La idoneidad final todavía depende de la geometría de acceso y el posicionamiento de protección.
25 mm
Capacidad de detección media
Se puede utilizar para condiciones de acceso aplicables con manos o brazos donde la capacidad de detección seleccionada y la posición de protección requerida se ajustan al diseño.
45 mm
Mayor capacidad de detección
Adecuado sólo cuando la función protectora requerida permite una mayor capacidad de detección. No debería reemplazar automáticamente la detección más fina simplemente porque la apertura de la celda del robot es mayor.
Cuatro preguntas antes de colocar la cortina de luz
La selección de la cortina de la luz de seguridad de la celda del robot no está completa cuando se elige el número de modelo. El instalador también debe verificar cómo se puede alcanzar el peligro y si la respuesta segura requerida de la máquina se produce antes de que el personal pueda alcanzarlo.
01
¿qué se debe detectar?
Definir la condición de acceso de la mano, brazo o personal que debe detectar la función protectora.
02
¿dónde está el peligro?
Considere el movimiento del robot, las herramientas, las piezas de trabajo y el equipo de proceso dentro de la celda.
03
¿qué tan rápida es la respuesta segura?
Utilice la función de seguridad completa y el rendimiento de parada de la máquina, no solo el tiempo de respuesta otorrinolaringológica.
04
¿se puede pasar por alto el campo?
Evaluar lo previsible extendiéndose por encima, por debajo, alrededor o a través de la abertura protegida.
Células robóticas sin cita previa
Si una persona puede cruzar completamente el campo protector otorrinolaringológico y permanecer dentro de la celda del robot, la cortina de luz por sí sola no confirma si alguien permanece en el área protegida después de que el campo se despeja. El concepto de seguridad completo debe abordar la entrada de cuerpo completo, el comportamiento de reinicio/reinicio y la prevención de movimientos peligrosos inesperados.
La posición de la cortina de luz debe evaluarse desde la función de seguridad completa.
Para aplicaciones aplicables basadas en ISO, el posicionamiento de salvaguardia debe considerar la geometría de acceso real,
Respuesta de otorrinolaringología, respuesta de control de seguridad posterior y rendimiento de parada de la máquina según los requisitos aplicables.
Explore las cortinas de luz de seguridad ENT tipo 4
Compare la capacidad de detección disponible, la altura de protección y las configuraciones de tiempo de respuesta para la protección del acceso a células robóticas y otras aplicaciones de seguridad de máquinas industriales.
05 · Escáneres Láser de Seguridad
Escáneres láser de seguridad SH27 para monitoreo del área de células robóticas
Un escáner láser de seguridad puede proteger un área bidimensional configurable donde un único plano de cortina de luz no coincide con la geometría de acceso requerida. Los escáneres láser de seguridad SH27 están diseñados para monitorear el campo de protección relacionado con la seguridad alrededor de áreas de piso y acceso de células robóticas adecuadas.
Función de aplicación SH27
SH27 crea un campo protector 2D configurable. La interrupción del campo protector relacionado con la seguridad debe integrarse en el control de seguridad de la célula robótica para que se produzca la respuesta segura requerida de la máquina antes de que el personal pueda alcanzar el peligro.
3m / 5m
Gama protectora
La distancia de protección relacionada con la seguridad depende del modelo SH27 seleccionado.
276°
Ángulo de escaneo
Amplio campo de escaneo bidimensional para geometría de monitoreo configurable.
Hasta 64
Conjuntos de zonas configurables
Admite múltiples conjuntos de campos configurados para aplicaciones de máquinas adecuadas.
100-567 ms
Respuesta configurable
Utilice el tiempo de respuesta configurado real al evaluar la función de seguridad completa.
Donde puede caber un escáner láser de seguridad en una celda de robot
SH27 es más útil cuando la función de seguridad de la célula robótica requiere un área monitoreada configurable en lugar de solo un plano de acceso fijo.
01
Monitoreo de acceso a nivel de piso
Un escáner láser de seguridad puede monitorear un área de protección horizontal delante o alrededor de una abertura accesible para células robóticas donde la geometría de instalación soporta este tipo de protección.
02
Amplias áreas de acceso a células robóticas
Cuando el área de acceso es más amplia que una simple puerta o una simple apertura del operador, puede proporcionar un campo de escáner configurable monitoreo del área de células robóticas adaptado a la geometría del suelo requerida.
03
Geometría irregular del campo protector
Los campos configurables se pueden moldear alrededor de límites de máquina adecuados y geometría de acceso donde un plano rectangular vertical de cortina de luz no se ajustaría al área monitoreada requerida.
04
Acceso Combinado Con Protección Perimetral
SH27 puede monitorear un área de acceso abierta a nivel del piso mientras que la protección fija o entrelazada restringe otras rutas alrededor de la celda del robot. Las medidas realizan funciones complementarias.
Cortina de luz versus escáner láser
La diferencia es principalmente la geometría de monitoreo requerida
Ambos dispositivos pueden formar parte de la protección del personal de las células robóticas, pero monitorean diferentes tipos de geometría de acceso.
ENT
Plano de detección definido
Una cortina de luz de seguridad es útil cuando la función de seguridad necesita detectar el cruce de a plano definido de apertura o acceso.
Los ejemplos típicos incluyen aberturas de carga del operador y acceso frontal definido a una estación de trabajo robótica.
SH27
Área bidimensional configurable
Un escáner láser de seguridad es útil cuando la función de seguridad necesita monitorear a área configurada horizontal o a nivel del piso.
Los ejemplos típicos incluyen amplias áreas de acceso o ubicaciones donde la forma monitoreada debe seguir la geometría de la celda.
Diseño de campo protector
El campo del escáner debe diseñarse a partir de la celda del robot real
Un amplio rango de escaneo no significa que todo el rango disponible deba usarse automáticamente como una zona de seguridad. El diseño del campo protector debe reflejar el peligro real, la trayectoria de aproximación y el rendimiento de frenado.
01
Ubicación peligrosa
Identifique los peligros del robot, las herramientas, el proceso y los periféricos a los que el personal puede acercarse.
02
Dirección de aproximación
Determine cómo el personal puede ingresar al área monitoreada y avanzar hacia el peligro.
03
Tiempo completo de respuesta
Incluya la respuesta configurada del escáner junto con el control de seguridad posterior y el rendimiento de parada de la máquina, según corresponda.
04
Geometría de campo
Configure el área de protección de manera que las rutas de acceso previsibles se aborden mediante el diseño de protección completo.
Campo de protección versus campo de advertencia
El Campo protector relacionado con la seguridad SH27 y su campo de advertencia no realiza la misma función. Se puede utilizar un campo de advertencia para señalización de seguridad o preaviso, pero no debe representarse como un sustituto del campo protector relacionado con la seguridad.
Cuatro preguntas de instalación antes de usar un escáner alrededor de una celda de robot
La selección del escáner es sólo una parte del diseño. El campo protector instalado debe ajustarse al geometría real del suelo, enfoque del personal y comportamiento completo de parada de células robóticas.
01
Escanear plano
Confirme la posición del escáner y el plano de escaneo detecte la condición de acceso previsto del personal.
02
Distancia protectora
Determine el límite de campo requerido utilizando los requisitos de protección aplicables y el rendimiento de parada real.
03
Rutas de circunvalación
Compruebe si el personal puede dar un paso, llegar más allá o evitar de otro modo el área de protección prevista.
04
Obstáculos celulares
Considere estructuras de máquinas, accesorios y otros objetos que pueden afectar el campo de escaneo utilizable.
Visibilidad del escáner
Las estructuras fijas, accesorios u otros objetos dentro del plano de escaneo pueden crear áreas que el escáner no puede monitorear directamente. Se debe revisar el diseño completo para que el acceso no supervisado detrás de los obstáculos no socave la función protectora prevista.
Explore los escáneres láser de seguridad SH27
Compare rango de protección, conjuntos de campos configurables, opciones de respuesta e interfaces para monitoreo del área de células robóticas y otras aplicaciones de seguridad industrial.
06 · Integración del Control de Seguridad
Integre sensores de seguridad en el control completo de seguridad de las celdas del robot
Una cortina de luz de seguridad o un escáner láser de seguridad detectan el acceso a una zona peligrosa, pero la detección por sí sola no completa la función de seguridad de la célula robótica. Las salidas del dispositivo de protección deben integrarse mediante una lógica de seguridad adecuada en el control del robot y de la celda para lograr la respuesta segura requerida.
Principio del sistema
ENT y SH27 lo son dispositivos de entrada de protección. No deben describirse como detener el robot de forma independiente ni determinar cuándo puede reiniciarlo. Esas funciones pertenecen a la arquitectura de seguridad completa validada de células robóticas.
Ruta típica de señal de seguridad de células robóticas
Detección → Lógica de seguridad → Control de robots/celulares → Respuesta segura
La arquitectura exacta varía según el sistema del robot, el equipo periférico y las funciones de seguridad requeridas, pero el dispositivo de protección debe integrarse como parte de la cadena de control completa relacionada con la seguridad.
01
ENT o SH27
Detecta interrupción del plano protector definido o del campo protector configurado relacionado con la seguridad.
→
02
Lógica de seguridad
Un relé de seguridad, un PLC de seguridad, un controlador de seguridad u otra lógica relacionada con la seguridad adecuada procesa las señales del dispositivo de protección.
→
03
Control de seguridad robótica/celular
El controlador del robot y los elementos de control de la máquina relevantes ejecutan la respuesta de seguridad definida para la aplicación.
→
04
Respuesta segura requerida
El movimiento peligroso de un robot o una célula alcanza el estado requerido por la función de seguridad validada.
Interfaz de seguridad sencilla
Relé de seguridad
Un relé de seguridad puede proporcionar una interfaz adecuada en aplicaciones donde sus funciones, configuración de entrada/salida y características eléctricas coincidan con la arquitectura de seguridad requerida.
No se debe dar por sentado que cada célula robótica puede o debe utilizar la misma configuración de relé.
Control celular multifunción
Plc de seguridad/controlador de seguridad
Las células robóticas más complejas pueden implicar múltiples dispositivos de protección, puertas, modos de funcionamiento, máquinas periféricas y funciones de seguridad. Se puede utilizar un controlador de seguridad programable cuando la aplicación requiera ese nivel de lógica de seguridad.
Sistema robótico
Controlador de seguridad robótico
Muchos sistemas de robots industriales proporcionan interfaces o funciones relacionadas con la seguridad dentro de la plataforma de control de robots. Los dispositivos de protección externos deben integrarse de acuerdo con la interfaz de seguridad del fabricante del robot y el diseño completo de la celda.
Entradas protectoras
ENT y SH27 detectan diferentes condiciones de acceso
La lógica de seguridad posterior puede ser parte de la misma arquitectura de control de células robóticas, pero los dos dispositivos de protección monitorean diferentes condiciones físicas.
Cortina de luz de seguridad ENT
Cruzar un plano de detección definido
La otorrinolaringología proporciona el estado del dispositivo de protección cuando se interrumpe el campo de cortina de luz configurado. Luego, el control de seguridad de la celda del robot utiliza esa entrada relacionada con la seguridad de acuerdo con la lógica de aplicación requerida.
Escáner láser de seguridad SH27
Entrada a un área protectora configurada
SH27 proporciona el estado relacionado con la seguridad asociado con su campo protector configurado. Cualquiera la señal del campo de advertencia sigue siendo una función separada que no es de seguridad y no debe sustituirse por el campo protector de la cadena de seguridad.
Preguntas sobre diseño de sistemas
Defina la respuesta segura requerida antes de finalizar el cableado
La respuesta correcta es específica de la aplicación. Depende del robot, las herramientas, el equipo de proceso, el modo de funcionamiento y los peligros presentes en la celda completa.
01
¿qué peligro debe responder?
El movimiento de los robots, las herramientas, los accesorios y los equipos periféricos pueden contribuir al peligro.
02
¿qué dispositivo de protección se activó?
Defina cómo cada cortina de luz, escáner, puerta u otra entrada de seguridad afecta la respuesta celular requerida.
03
¿Qué debe llegar a un estado seguro?
Considere todos los equipos peligrosos afectados por la entrada de personal, no solo el brazo robótico.
04
¿cómo se valida la función?
Verifique el cableado, la lógica, la respuesta, el rendimiento de parada y el comportamiento de falla en condiciones reales de instalación.
Reiniciar y reiniciar
Una cortina de luz clara o un campo de escáner no deben interpretarse como prueba de que la celda del robot está vacía o como un comando automático para que se reanude el movimiento peligroso. El diseño de seguridad validado de células robóticas debe definir el comportamiento de reinicio y reinicio requerido, particularmente cuando es posible la entrada de cuerpo completo.
El tiempo de respuesta del sensor es sólo una parte del tiempo completo de la función de seguridad.
El posicionamiento de protección y el diseño del campo de protección deben considerar la respuesta del ENT seleccionado o SH27 configurado junto con respuesta de control de seguridad posterior y rendimiento de parada real del robot y del equipo celular relevante según lo requiera el diseño de seguridad aplicable.
Módulos de relés de seguridad para interfaces de control adecuadas
Se pueden considerar módulos de relé de seguridad CCH donde sus funciones y características eléctricas se ajustan a la arquitectura de seguridad requerida de las células robóticas. En cambio, las celdas complejas pueden requerir un PLC de seguridad, un controlador de seguridad dedicado o una interfaz de seguridad específica del robot.
Las clasificaciones de los dispositivos de protección no definen el rendimiento completo de seguridad de las células robóticas.
El rendimiento de seguridad requerido pertenece al función de seguridad completa, incluidos dispositivos de protección, lógica de seguridad, interfaces de robots y máquinas, elementos de salida, cableado, comportamiento de parada y validación. Por lo tanto, las especificaciones de los componentes deben tratarse como entradas para el diseño general de seguridad de las células robóticas.
07 · Aplicaciones de células robóticas
Protección de células robóticas en diferentes aplicaciones industriales
Las células robóticas pueden realizar tareas de soldadura, cuidado de máquinas, manipulación de materiales, paletizado, montaje y colaboración, pero el nombre de la aplicación por sí solo no determina la salvaguardia correcta. Cada celda debe evaluarse a partir de su movimiento peligroso real, equipo de proceso, acceso del personal y respuesta segura requerida.
Principio de aplicación
Se pueden necesitar dos células robóticas que utilicen el mismo modelo de robot diferentes protecciones, cortinas de luz de seguridad, campos de escáner láser y estrategias de control de seguridad porque sus procesos e interacciones con el personal son diferentes.
01
Automoción y fabricación
Celdas de robot de soldadura automotriz
Las células robóticas de soldadura pueden combinar un movimiento rápido del robot con pistolas de soldadura, accesorios, posicionadores y piezas de trabajo en movimiento. Dependiendo del proceso de soldadura, pueden incluirse peligros adicionales calor, chispas, salpicaduras y radiación.
Por lo tanto, el concepto de protección debería abordar tanto el acceso del personal al área de trabajo del robot como los peligros creados por el propio proceso de soldadura.
Pregunta de acceso
¿Dónde entran o llegan los operadores a la celda?
Considere estaciones de carga, puntos de inspección, puertas y acceso al servicio.
Pregunta de proceso
¿Qué peligros existen más allá del movimiento del robot?
Los equipos de soldadura, accesorios y riesgos del proceso pueden requerir medidas de protección adicionales.
Medidas de Salvaguardia a Evaluar
02
Producción automatizada
Estaciones de carga de operadores y servicios de máquinas
Los robots suelen estar integrados con máquinas CNC, prensas, equipos de montaje y otros sistemas de producción automatizados para la carga, descarga y transferencia de piezas.
El diseño de salvaguardia debe considerar tanto el robot como la máquina conectada corren peligro, junto con la apertura por la que los operadores acceden a la estación.
Apertura Definida
Acceso frecuente al operador
Se puede considerar la otorrinolaringología cuando un plano de acceso definido requiere protección electrosensible.
Acceso más amplio
Área de piso configurable
SH27 se puede considerar cuando un área monitoreada bidimensional coincide mejor con la geometría de acceso.
Medidas de Salvaguardia a Evaluar
03
Flujo de materiales
Manipulación de materiales y paletizado de células robóticas
Los robots de manipulación y paletizado de materiales pueden operar a través de grandes sobres de trabajo mientras transportan cajas, componentes, contenedores u otras cargas útiles entre transportadores, paletas y estaciones de proceso.
El riesgo puede surgir movimiento de robots, carga útil, pinza, transportador, área de paletas y otros equipos automatizados dentro de la misma celda.
Ruta del Personal
¿Dónde puede una persona ingresar al sobre de trabajo?
Evaluar el funcionamiento normal, intervención, limpieza y acceso de mantenimiento.
Geometría celular
¿El acceso es un avión o una zona?
Esto ayuda a determinar si ENT, SH27 o protección física es apropiada para cada ruta de acceso.
Medidas de Salvaguardia a Evaluar
04
Interacción humano-robot
Aplicaciones de robots colaborativos
Un robot con capacidad colaborativa no hace que la aplicación completa sea automáticamente segura para el acceso humano sin restricciones. Las herramientas, las cargas útiles, los accesorios, las máquinas circundantes y la tarea programada del robot pueden introducir peligros que permanecen fuera de las propias funciones colaborativas del robot.
Por lo tanto, las salvaguardias requeridas deberían seleccionarse entre aplicación completa de robots colaborativos e interacción con el personal, no simplemente por el uso de un cobot.
Interacción
¿Cómo comparten las personas el espacio de trabajo?
Evaluar el trabajo normal, la intervención y el acceso previsible a los peligros.
Solicitud completa
¿Qué otros equipos crean riesgo?
Los efectores finales, piezas, accesorios y maquinaria conectada pueden requerir protección adicional.
Medidas de Salvaguardia a Evaluar
Nota de robot colaborativo
No asuma que un robot colaborativo significa “no se requiere vigilancia” Que el personal pueda compartir o acercarse de forma segura al espacio de trabajo depende de la aplicación completa, el modo de funcionamiento del robot, las herramientas, la carga útil, los peligros y las funciones de seguridad. Es posible que aún se requiera protección adicional o protección electrosensible.
Secuencia común de ingeniería
Diferentes aplicaciones de robots « Misma lógica de selección
En lugar de partir de la marca o industria del robot, defina el requisito de protección en este orden.
01
Peligro
Identifique los peligros de robots, herramientas, carga útil y procesos.
02
Acceso
Defina cómo el personal puede entrar o llegar al área peligrosa.
03
Geometría
Determine si la aplicación necesita un límite físico, un plano de detección o un área monitoreada.
04
Respuesta segura
Defina qué equipos peligrosos deben responder y con qué rapidez.
05
Salvaguardia
Seleccione ENT, SH27, protección o una combinación adecuada.
Los ejemplos de aplicación no son recomendaciones automáticas de productos.
Una celda de soldadura para automóviles no requiere automáticamente ENT y SH27, y un robot colaborativo no requiere automáticamente un escáner láser. La selección final depende de el peligro real, la geometría de acceso, el rendimiento de frenado y el diseño completo del control de seguridad.
¿tiene un diseño de celda de robot o una foto de aplicación?
Envíenos la aplicación del robot, el diseño de la celda, los puntos de acceso del operador y la información de control de seguridad disponible. Podemos ayudar a determinar si el proyecto debe evaluar cortinas de luz de seguridad ENT, escáneres láser de seguridad SH27 u otro enfoque de protección.
08 · Lista de verificación del proyecto de células robóticas
Lo que necesitamos para revisar su aplicación de protección de células robóticas
Una revisión útil de la seguridad de un robot necesita más que “necesitamos una cortina de luz” o “necesitamos un escáner láser”. Enviar información sobre el aplicación de robots, diseño de celdas, acceso de personal y control de seguridad existente por lo tanto, las opciones del dispositivo de protección se pueden evaluar en el contexto correcto.
Comience con la aplicación
No es necesario conocer el modelo ENT o SH27 antes de contactar a CCH. Empezar con qué hace el robot, dónde están los peligros y cómo interactúa el personal con la célula.
01
Aplicación robótica
Cuéntenos si el robot realiza soldadura, cuidado de máquinas, manipulación, paletizado, montaje u otro proceso. Incluir equipos conectados cuando corresponda.
02
Diseño de celda o fotos de aplicación
El diseño de una célula robótica, el dibujo o varias fotografías claras ayudan a mostrar la posición del robot, el perímetro de la máquina, las estaciones del operador y el equipo circundante.
03
Puntos de acceso de personal
Identifique dónde los operadores cargan piezas, ingresan a la celda, realizan inspecciones, eliminan fallas o acceden al equipo para servicio y mantenimiento.
04
Tamaño del área de apertura o monitoreo
Para una cortina de luz, proporcione el ancho de apertura aproximado y la altura protegida requerida. Para un escáner, proporcione el área aproximada del piso y la geometría de acceso que se monitorearán.
05
Ubicación peligrosa
Identifique la envolvente de trabajo del robot y cualquier peligro adicional causado por herramientas, cargas útiles, accesorios, transportadores, máquinas o equipos de proceso.
06
Información sobre el rendimiento de parada
Proporcionar información disponible sobre la parada de robots o máquinas siempre que sea posible. Esto se vuelve importante al determinar la posición final del dispositivo de protección o el límite del campo del escáner.
07
Interfaz de control de seguridad
Díganos si la celda utiliza un relé de seguridad, un PLC de seguridad, un controlador de seguridad robótico u otra arquitectura de control relacionada con la seguridad, si esta información ya se conoce.
08
Rutas restantes de vigilancia y circunvalación
Muestre las cercas, puertas y otras medidas de seguridad existentes, e identifique si el personal puede extender la mano, debajo, alrededor o pasar más allá del dispositivo de protección propuesto.
Información mínima
¿Aún no tienes todos los datos de ingeniería?
Esto está bien para una discusión inicial. Una revisión preliminar de la protección de las células robóticas generalmente puede comenzar con cuatro datos básicos.
Robot
Aplicación
¿Qué tarea realiza el robot?
Diseño
Foto o dibujo
Muestre el robot, el límite celular y el área del operador.
Acceso
Ruta del Personal
Explique dónde entran o llegan las personas a la celda.
Tamaño
Apertura / Área
Proporcione dimensiones aproximadas siempre que sea posible.
Revisión de la aplicación
Desde el diseño de celdas de robot hasta la selección de dispositivos protectores
La revisión inicial debería limitar primero la función de protección y luego la configuración del producto.
01
Revisar celda
Comprender el proceso del robot, los peligros y la interacción del personal.
→
02
Definir geometría de acceso
Determinar si el requisito es un límite físico, una apertura definida o un área monitoreada.
→
03
Seleccione Tipo de protección
Evaluar ENT, SH27, protección o una combinación adecuada.
→
04
Confirmar configuración
Capacidad de detección estrecha, altura de protección, alcance del escáner y requisitos de interfaz relevantes.
Detener datos
Si aún no se dispone de datos validados sobre el rendimiento de parada, aún se puede comenzar una discusión inicial sobre el producto. El posicionamiento final de la protección y el diseño del campo de protección no deben basarse en tiempos de parada adivinados del robot o de la máquina.
La selección de productos es una parte de la ingeniería de seguridad de células robóticas.
CCH puede ayudar con la selección de cortinas de luz de seguridad ENT y escáneres láser de seguridad SH27 según la información de la aplicación proporcionada. La evaluación final de riesgos, el diseño completo de las funciones de seguridad, la instalación, la puesta en servicio y la validación siguen siendo parte del proceso general de ingeniería de células robóticas.
Envíenos su aplicación Robot Cell
Comience con una fotografía o diseño de celda, aplicación de robot, puntos de acceso y dimensiones aproximadas. Podemos ayudar a limitar la dirección adecuada del dispositivo de protección antes de la configuración detallada.
09 · Preguntas frecuentes sobre seguridad de las células robóticas
Preguntas frecuentes sobre la protección de células robóticas
Estas preguntas cubren decisiones comunes al seleccionar cortinas de luz de seguridad, escáneres láser de seguridad y otras medidas de protección para células robóticas industriales.
01 ¿Debo utilizar una cortina de luz de seguridad o un escáner láser de seguridad para una célula robótica?
La elección depende principalmente del geometría de monitoreo requerida y condición de acceso del personal. Una cortina de luz de seguridad ENT monitorea el cruce de un plano de detección definido, mientras que un escáner láser de seguridad SH27 monitorea un área de protección bidimensional configurable.
Algunas células robóticas pueden utilizar ambos dispositivos en diferentes puntos de acceso, junto con protección física o entrelazada.
02 ¿Puede una cortina de luz de seguridad reemplazar la cerca alrededor de una celda de robot?
No automáticamente. Una cortina de luz de seguridad y un protector físico realizan diferentes funciones. Puede seguir siendo necesaria una vigilancia fija o entrelazada alrededor de áreas donde el acceso del personal debe estar físicamente restringido, mientras que se puede utilizar una cortina de luz en una abertura de acceso definida adecuada.
El diseño completo de la célula robótica también debe abordar rutas laterales, traseras, de alcance, de alcance inferior y otras rutas de derivación previsibles.
03 ¿los robots colaborativos siempre permiten la operación sin cercas u otras salvaguardias?
No. Un robot con capacidad colaborativa no hace que toda la aplicación sea segura automáticamente para el acceso humano sin restricciones. Las herramientas, las cargas útiles, los accesorios, los equipos circundantes y la tarea programada pueden introducir peligros adicionales.
Las medidas de protección requeridas deben determinarse a partir de la aplicación completa del robot colaborativo y su evaluación de riesgos.
04 ¿Qué pasa si una persona puede atravesar el dispositivo de protección y permanecer dentro de la célula robótica?
Este es un condición de entrada de cuerpo completo y requiere especial atención.
Una vez que una persona ha cruzado la cortina de la luz de seguridad o el límite del escáner, el campo puede quedar despejado incluso si esa persona permanece dentro del área peligrosa. Por lo tanto, el sistema de seguridad completo debe abordar la presencia del personal, restablecer/reiniciar el comportamiento y prevenir movimientos peligrosos inesperados.
05 ¿A qué distancia se debe instalar una cortina de luz de seguridad o un escáner láser debido a un peligro de robot?
No existe una distancia fija única para cada célula robótica. La posición de protección depende de enfoque del personal, respuesta del dispositivo de protección, respuesta de control de seguridad posterior, rendimiento real de parada del robot o máquina y requisitos de seguridad aplicables.
Para aplicaciones adecuadas de cortinas de luz basadas en ISO, nuestro Calculadora de distancia de seguridad ISO 13855 puede soportar cálculos de ingeniería preliminares. La instalación final debe verificarse para la máquina y la aplicación reales.
06 ¿cuál es la diferencia entre el campo protector SH27 y el campo de advertencia?
El campo protector relacionado con la seguridad se utiliza como parte de la función de salvaguardia del personal. Un campo de advertencia es independiente función de señalización o preaviso de inseguridad.
El campo de advertencia no debe representarse como un reemplazo del campo protector relacionado con la seguridad. Cualquier respuesta de la máquina relacionada con la seguridad debe implementarse a través de la función de seguridad validada adecuada.
Ver el Escáner láser de seguridad SH27 gama para configuraciones de productos actuales.
07 ¿se pueden conectar ENT o SH27 directamente al controlador de seguridad del robot?
La interfaz correcta depende del dispositivo de protección seleccionado, el controlador del robot y la arquitectura de seguridad completa. Es posible que se requiera un relé de seguridad, un PLC de seguridad, un controlador de seguridad o una interfaz de seguridad específica del robot adecuados.
CCH módulos de relés de seguridad se pueden considerar cuando sus funciones y características eléctricas coincidan con la aplicación requerida, pero no deben tratarse como la solución de control universal para cada célula robótica.
08 ¿Cómo elijo entre cortinas de luz de seguridad ENT de 14 mm, 25 mm y 45 mm?
No elija la capacidad de detección simplemente entre el tipo de robot o el tamaño de apertura. La selección debe seguir la parte de la carrocería o condición de acceso que la función de seguridad debe detectar, junto con la geometría de instalación y la posición de salvaguardia requerida.
ENT ofrece opciones de capacidad de detección de 14 mm, 25 mm y 45 mm. Ver el Cortina de luz de seguridad ENT gama de configuraciones disponibles.
09 ¿Qué normas de seguridad suelen ser relevantes para las células robóticas industriales?
Los estándares comúnmente referenciados pueden incluir serie ISO 10218 para robots industriales y aplicaciones robóticas, IEC 61496 para equipos de protección electrosensibles, ISO 13855 para posicionamiento de salvaguardia, y ISO 13849-1 o IEC 62061 para sistemas de control relacionados con la seguridad.
Los estándares y requisitos reglamentarios que realmente se aplican dependen de la aplicación del robot, la configuración de la máquina, el mercado de destino y la evaluación completa de riesgos. Una clasificación de componentes por sí sola no establece el cumplimiento de la celda robótica terminada.
10 ¿Qué información debo enviar a CCH para una recomendación de sensor de seguridad de células robóticas?
Comience con la aplicación del robot, a fotografía o diseño de celda, puntos de acceso del personal y dimensiones aproximadas de apertura o área monitoreada.
Si está disponible, envíe también información sobre el rendimiento de parada, cercas o puertas existentes, detalles del controlador de seguridad del robot y la arquitectura de control de seguridad actual. No es necesario conocer el modelo ENT o SH27 exacto antes de contactarnos.
Póngase en contacto con CCH sobre su aplicación de células robóticas →
La seguridad del robot es una función a nivel del sistema.
ENT y SH27 pueden proporcionar funciones de dispositivo de protección dentro de la celda del robot, pero también depende el resultado completo de la protección diseño de máquinas, protección física, lógica de seguridad, comportamiento de parada, instalación y validación.
¿aún no estás seguro de si tu célula robótica necesita otorrinolaringología o SH27?
Envíenos una foto o diseño de la celda del robot y muestre dónde entran o interactúan los operadores con el equipo. Podemos ayudar a limitar la dirección del dispositivo de protección.
10 · Analice su aplicación de células robóticas
Comience con la celda del robot, no con el modelo de sensor
Envíenos su aplicación de robot, diseño de celda y puntos de acceso de personal. Podemos ayudar a determinar si el proyecto debe evaluarse Cortinas de luz de seguridad ENT tipo 4, escáneres láser de seguridad SH27 u otro método de protección antes de la configuración detallada del producto.
01
Foto o diseño de celda
Mostrar el robot, perímetro, máquinas y área del operador.
02
Acceso de personal
Muestra dónde entran, llegan o trabajan las personas alrededor de la celda.
03
Apertura / Tamaño del área
Las dimensiones aproximadas son suficientes para la discusión inicial.
04
Información de control de seguridad
Incluya información de parada o del controlador si ya está disponible.
Límite de soporte de la aplicación
CCH puede admitir la selección de dispositivos de protección y la revisión de aplicaciones en función de la información proporcionada. La evaluación final del riesgo de las células robóticas, el diseño completo del sistema de seguridad, la instalación, la puesta en servicio, la validación y el cumplimiento normativo siguen siendo parte del proceso completo de ingeniería de máquinas y sistemas.