
Entrez en contact avec la société QJKH

Sécurité des cellules robotisées · Accès + Sauvegarde de zone
Sécurité des cellules de robot avec rideaux lumineux et scanners laser
Sauvegarder les cellules de robots industriels en faisant correspondre la méthode de protection au danger réel et au chemin d'accès. Rideaux lumineux de sécurité ENT Type 4 peut protéger les ouvertures d'accès définies, tandis que Scanneurs laser de sécurité SH27 fournir une surveillance configurable du champ de protection 2 D pour les zones de cellules-robot appropriées La garde fixe et imbriquée peut rester un élément essentiel de la stratégie de sauvegarde complète.
Type 4
Rideau lumineux de sécurité ORL
14 /25 /45 mm
Options de détection ORL
3 m/5m
Gamme de protection SH27
276°
Angle de balayage SH27
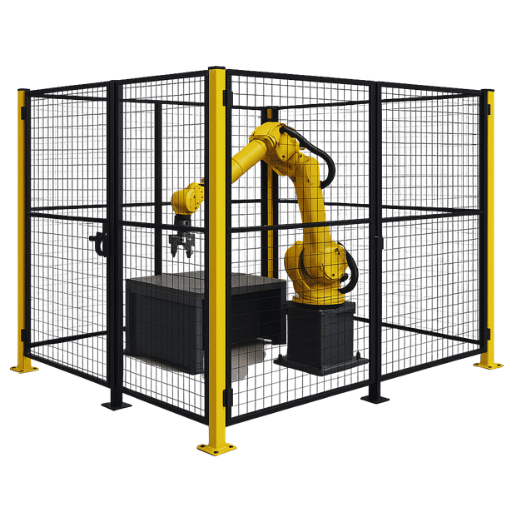
Différentes garanties remplissent différents rôles au sein du concept complet de sécurité robot-cellule.
Principe de sélection
Commencez par le danger du robot, chemin d'accès du personnel, performances d'arrêt, fonction de sécurité requise et géométrie de la cellule avant de décider si l'application a besoin d'un rideau lumineux de sécurité, d'un scanner laser de sécurité, d'une protection physique, d'un accès verrouillé ou d'une combinaison de mesures de sauvegarde.
02 · Dangers et accès aux cellules robotisées
Identifiez le risque lié aux robots et chaque chemin d’accès au personnel
La sauvegarde des cellules de robot devrait commencer par la zone de travail complète plutôt que par un seul capteur Considérez mouvement du robot, outillage, pièces à usiner, équipements périphériques et toutes les manières prévisibles par lesquelles le personnel peut entrer ou atteindre la zone dangereuse.
Principe fondamental
Protéger le chemin d'accès du personnel au danger, [TRADUCTION], pas simplement le périmètre visible du robot Une cellule du robot peut nécessiter des gardes physiques, des ouvertures surveillées et une protection de zone pour aborder différentes voies d'accès.
01
Enveloppe de travail du robot
Le bras du robot, l'effecteur terminal et la pièce portée peuvent créer des risques d'impact, d'écrasement, de piégeage et de cisaillement dans toute la zone de fonctionnement accessible.
L'évaluation des dangers doit inclure mouvement du robot ainsi que le processus en cours,: pas seulement le corps du robot lui-même.
02
Chargement de l'opérateur et ouvertures d'accès
Le chargement, le déchargement, l'inspection et d'autres tâches répétitives peuvent nécessiter que le personnel s'approche d'une section ouverte de la cellule du robot.
Une ouverture définie peut être une application potentielle pour a rideau lumineux de sécurité où la fonction de sécurité complète et la géométrie d'accès rendent la protection électro-sensible adaptée.
03
Périmètre latéral et arrière
Les zones qui ne nécessitent pas d'accès régulier des opérateurs peuvent souvent être physiquement restreintes avec une protection fixe ou d'autres garanties périmétriques appropriées.
Un point d'accès frontal ouvert ne supprime pas la nécessité de prendre en considération voies latérales, arrière et de contournement.
04
Maintenance et accès à l'enseignement
Les tâches de configuration, d'enseignement, de maintenance, de dépannage et de récupération peuvent exposer le personnel à des dangers différents de la production automatique normale.
Ces conditions de fonctionnement doivent être considérées séparément lors de la définition de la stratégie de sécurité des cellules du robot.
05
Risques liés aux équipements périphériques et aux processus
Les pistolets de soudage, les pinces, les luminaires, les convoyeurs, les positionneurs, les presses et autres équipements cellulaires peuvent créer des dangers indépendants du mouvement du robot.
La sauvegarde devrait donc porter sur le application robot complète, : pas seulement le bras du robot.
Regardez comment une personne peut entrer, entrer ou rester à l’intérieur de la cellule
Différents modèles d'accès peuvent nécessiter différentes mesures de sauvegarde Avant de sélectionner ENT ou SH27, définir comment le personnel interagit avec la cellule pendant la production, la configuration, l'intervention et la maintenance.
01
Accès Reach-In
Les mains ou les bras peuvent pénétrer dans une ouverture tandis que le corps de la personne reste à l'extérieur de la cellule.
02
Accès sans rendez-vous
Une personne peut passer complètement par une ouverture et entrer dans la zone protégée du robot.
03
Accès au service
Le personnel de maintenance ou d'installation peut pénétrer dans des endroits que les opérateurs n'utilisent normalement pas dans la production automatique.
04
Accès Bypass
Examinez si une personne peut atteindre, sous, autour ou via la garantie prévue.
Entrée corps entier
Si une personne peut traverser un dispositif de protection et rester à l'intérieur de la cellule du robot, la restauration du champ de détection ne prouve pas que la zone protégée est vide La conception complète de sécurité doit traiter présence du personnel, comportement de réinitialisation/redémarrage et prévention des mouvements dangereux inattendus.
Limite physique
Garde fixe/enclenchée
Utile pour restreindre l'accès du personnel autour des parties de la cellule du robot où un accès ouvert de routine n'est pas requis.
Ouverture définie
Rideau lumineux de sécurité
Peut surveiller un plan d'accès défini où le personnel doit s'approcher d'un point d'entrée ouvert de cellule-robot et où une protection électro-sensible est adaptée.
Zone surveillée
Scanner laser de sécurité
Peut créer des champs de protection bidimensionnels configurables pour des applications appropriées de surveillance au niveau du sol ou de la zone autour de la cellule du robot.
Le type de robot ne détermine pas à lui seul la sauvegarde.
Les robots de soudage, les robots de manutention, les robots de palettisation et les applications robotisées collaboratives peuvent tous avoir des modèles d'accès et des dangers de processus différents La solution appropriée dépend de la application réelle, interaction du personnel, performances d'arrêt, géométrie de la cellule et fonction de sécurité requise.
03 · Méthodes de sauvegarde
Les protections fixes, les rideaux lumineux de sécurité et les scanners laser exécutent différents rôles
La protection des cellules de robot consiste rarement à choisir un dispositif de protection pour l’ensemble de l’application. Les protections physiques, les rideaux lumineux de sécurité et les scanners laser de sécurité abordent différentes conditions d'accès et peut être utilisé ensemble dans le cadre de la stratégie complète de sauvegarde robot-cellule.
Principe de sélection
Choisissez la méthode de sauvegarde parmi comment le personnel peut atteindre le danger et quelle fonction de protection est requise 11 pas simplement du fait que la machine contient un robot industriel.
Périmètre Physique
Garde fixe et verrouillée
Crée une limite physique autour des zones où l'accès sans restriction du personnel n'est pas requis.
La protection physique des cellules du robot peut empêcher ou restreindre l'accès autour de la zone de travail du robot et de l'équipement de traitement. Il s’agit souvent d’une partie importante du périmètre, même lorsque des dispositifs de protection électro-sensibles sont utilisés au niveau d’ouvertures sélectionnées.
Rôle Typique
Périmètre côté et arrière de la cellule-robot
Zones ne nécessitant pas d'accès fréquent des opérateurs
Restreindre les voies de contournement autour des ouvertures surveillées
Accès contrôlé par des portes ou portails verrouillés correctement conçus
Plan d'accès défini
Rideaux lumineux de sécurité ENT Type 4
Surveille une ouverture d'accès définie sans créer de barrière physique à travers le plan protégé.
Un rideau lumineux de sécurité peut convenir lorsque le personnel a besoin d'un accès régulier via une ouverture robot-cellule définie et que l'interruption du champ de protection est intégrée dans la fonction de sécurité requise.
Les modèles ENT fournissent Options de capacité de détection de 14 mm, 25 mm et 45 mm pour différentes exigences de sauvegarde.
Rôle Typique
Opérateur chargement et déchargement ouverture
Accès frontal défini à un poste de travail robot
Accès ou accès personnel là où la configuration sélectionnée convient
Applications où les portes physiques interrompraient inutilement un accès normal fréquent
Zone 2 D configurable
Scanners laser de sécurité SH27
Surveille les champs de protection bidimensionnels configurables autour des accès robots-cellules et des surfaces de plancher appropriés.
Un scanner laser de sécurité peut être utile lorsqu'une zone de protection flexible est plus adaptée qu'un seul plan de détection vertical fourni par les modèles SH27 Gamme de protection liée à la sécurité de 3 m ou 5 m et un angle de balayage de 276°.
Rôle Typique
Surveillance de la zone au niveau du sol
Zones d'accès larges ou irrégulières
Géométrie configurable du champ de protection
Applications dans lesquelles un plan de détection vertical fixe ne correspond pas à la zone surveillée requise
Comparaison rapide
Faites correspondre la sauvegarde à la géométrie d'accès
Le tableau ci-dessous est un point de départ pratique L'adéquation finale dépend de l'application complète du robot et de la fonction de sécurité requise.
| Sauvegarde | Rôle Primaire | Géométrie surveillée | Utilisation typique de cellules de robot |
|---|---|---|---|
| Garde fixe/enclenchée | Restreindre physiquement l'accès | Périmètre physique ou portail contrôlé | Limite latérale/arrière de la cellule et entrée contrôlée |
| Rideau lumineux de sécurité ORL | Détecter le croisement d'une ouverture définie | Plan de détection vertical ou autrement conçu | Ouverture d'accès, de chargement et de déchargement de l'opérateur |
| Scanner laser de sécurité SH27 | Détecter l'entrée dans une zone de protection configurable | Champ balayé bidimensionnel | Accès au niveau du sol ou zones surveillées configurables plus larges |
Sauvegarde combinée
Une cellule de robot peut utiliser plus d’une méthode de protection
Un concept pratique de sécurité robot-cellule peut utiliser différentes mesures de protection pour différentes parties d'une même zone de machine.
01
Périmètre Physique
Une protection fixe ou verrouillée restreint l'accès autour de parties de la cellule du robot.
+
02
Ouverture surveillée
ENT peut surveiller une ouverture d'accès définie pour l'opérateur où une protection contre les rideaux lumineux convient.
+
03
Zone surveillée
SH27 peut surveiller une zone bidimensionnelle configurée où la protection du scanner s'adapte à la géométrie d'accès.
Limite de champ SH27
Pour les applications SH27, distinguer entre les champ de protection lié à la sécurité et tout champ d’avertissement utilisé pour la signalisation de non-sécurité ou l’avertissement préalable. Un champ d’avertissement ne doit pas être présenté comme un substitut au champ de protection de sécurité.
Ne remplacez pas une sauvegarde par une autre uniquement pour des raisons de commodité.
Une clôture, un rideau lumineux et un scanner laser ne remplissent pas des fonctions identiques La sélection doit être basée sur accès aux dangers, fonction de protection requise, performances d'arrêt, géométrie de l'installation et conception complète des contrôles liés à la sécurité.
04 · Rideaux lumineux de sécurité
Rideaux lumineux de sécurité ORL pour protection d'accès aux cellules robotisées
Les rideaux lumineux de sécurité peuvent protéger une ouverture d'accès robot-cellule définie où les opérateurs ont besoin d'une interaction régulière sans barrière physique permanente à travers cette ouverture. La configuration ORL correcte doit être sélectionnée parmi la capacité de détection requise, la hauteur de protection, la géométrie d'accès et la fonction de sécurité complète.
Rôle d'application ORL
ENT crée un plan de détection électro-sensible défini à travers une ouverture Lorsque ce champ est interrompu, ses sorties liées à la sécurité doivent être intégrées dans le contrôle de sécurité robot-cellule afin que la réponse sécurisée requise de la machine soit obtenue.
Type 4
Rideau lumineux de sécurité
Classification des appareils de protection pour la série ENT.
14 /25 /45 mm
Options de capacité de détection
Sélectionnez en fonction de la fonction de détection requise et de la géométrie d'accès.
Jusqu'à 1 960 mm
Protection Hauteur
Prend en charge une large gamme de hauteurs d’ouverture de cellules robotisées.
6.030,8 ms
Réponse dépendante du modèle
Utilisez la configuration réellement sélectionnée lors de l'évaluation de la fonction de sécurité.
Où un rideau lumineux de sécurité peut s'adapter à une cellule de robot
Il s'agit de modèles d'application courants plutôt que de sélections automatiques de produits. L'adéquation finale dépend de l'application du robot et de la conception complète de la sauvegarde.
01
Opérateur Chargement et déchargement Ouverture
Lorsqu'un opérateur s'approche de manière répétée d'une ouverture définie pour charger, décharger ou inspecter des pièces, un rideau lumineux de sécurité ENT peut surveiller le franchissement du plan d'accès lorsque le concept de sécurité autorise ce type de dispositif de protection.
02
Accès frontal au poste de travail robot
Un rideau lumineux vertical peut fournir protection d'accès aux cellules du robot à un poste de travail ouvert où la hauteur protégée requise et la séparation du danger peuvent être obtenues.
03
Accès à une zone de processus définie
Lorsque seule une partie du corps peut atteindre le danger par une ouverture contrôlée, la capacité de détection et la position de sauvegarde doivent être sélectionnées à partir de la condition d'entrée réelle.
04
Accès combiné avec la protection physique du périmètre
L'ENT peut être utilisé à un point d'accès ouvert sélectionné tandis que la protection fixe ou verrouillée restreint les itinéraires latéraux, arrière et autres autour de la cellule du robot.
Sélection ENT
Ne choisissez pas seul 14, 25 ou 45 mm du type de robot
Un robot de soudage, un robot de manutention ou un robot d'assemblage ne détermine pas automatiquement la résolution du rideau lumineux. La capacité de détection doit suivre la partie du corps ou la condition d'accès que la fonction de protection doit détecter.
14 mm
Capacité de détection fine
Peut être considéré lorsque la fonction de sécurité nécessite la détection d'une intrusion plus petite de la main ou du doigt. L'adéquation finale dépend toujours de la géométrie d'accès et du positionnement de la sauvegarde.
25 mm
Capacité de détection moyenne
Peut être utilisé pour les conditions d'accès main ou bras applicables où la capacité de détection sélectionnée et la position de sauvegarde requise correspondent à la conception.
45 mm
Capacité de détection plus grande
Convient uniquement lorsque la fonction de protection requise permet une capacité de détection plus grande. Il ne doit pas remplacer automatiquement une détection plus fine simplement parce que l’ouverture de la cellule du robot est plus grande.
Quatre questions avant de positionner le rideau de lumière
La sélection du rideau lumineux de sécurité des cellules de robot n'est pas complète lorsque le numéro de modèle est choisi L'installateur doit également vérifier comment le danger peut être atteint et si la réponse sécurisée requise de la machine se produit avant que le personnel puisse l'atteindre.
01
Que faut-il détecter ?
Définir la main, le bras ou le personnel condition d'accès la fonction de protection doit détecter.
02
Où est le danger ?
Considérez le mouvement du robot, l'outillage, les pièces à usiner et l'équipement de traitement à l'intérieur de la cellule.
03
Quelle est la rapidité de la réponse sûre ?
Utilisez la fonction de sécurité complète et les performances d'arrêt de la machine, et pas seulement le temps de réponse ENT.
04
Le terrain peut-il être contourné ?
Évaluer l'atteinte prévisible au-dessus, au-dessous, autour ou à travers l'ouverture protégée.
Cellules de robot sans rendez-vous
Si une personne peut traverser complètement le champ de protection ORL et rester à l'intérieur de la cellule du robot, le rideau lumineux ne confirme pas à lui seul si quelqu'un reste dans la zone protégée après que le champ soit devenu dégagé. Le concept de sécurité complet doit aborder l'entrée dans tout le corps, le comportement de réinitialisation/redémarrage et la prévention des mouvements dangereux inattendus.
La position du rideau lumineux doit être évaluée à partir de la fonction de sécurité complète.
Pour les applications ISO applicables, le positionnement de sauvegarde doit prendre en compte la géométrie d'accès réelle,
Réponse ORL, réponse du contrôle de sécurité en aval et performances d'arrêt de la machine selon les exigences applicables.
Explorez les rideaux lumineux de sécurité ENT de type 4
Comparez les configurations disponibles de capacité de détection, de hauteur de protection et de temps de réponse pour la protection de l'accès aux cellules de robot et d'autres applications de sécurité des machines industrielles.
05 · Scanners laser de sécurité
scanners laser de sécurité SH27 pour la surveillance de la zone des cellules robotisées
Un scanner laser de sécurité peut protéger une zone bidimensionnelle configurable dans laquelle un seul plan de rideau de lumière ne correspond pas à la géométrie d'accès requise. Les scanners laser de sécurité SH27 sont conçus pour la surveillance des champs de protection liés à la sécurité autour d'un accès approprié aux cellules robotisées et des zones de sol.
Rôle d'application SH27
SH27 crée un champ de protection 2 D configurable. L'interruption du champ de protection lié à la sécurité doit être intégrée dans le contrôle de sécurité de la cellule du robot afin que la réponse sûre requise de la machine se produise avant que le personnel puisse atteindre le danger.
3 m/5m
Gamme Protectrice
La distance de protection liée à la sécurité dépend du modèle SH27 sélectionné.
276°
Angle de numérisation
Large champ de balayage bidimensionnel pour une géométrie de surveillance configurable.
Jusqu'à 64
Ensembles de zones configurables
Prend en charge plusieurs ensembles de champs configurés pour des applications de machine appropriées.
100567 ms
Réponse configurable
Utilisez le temps de réponse configuré réel lors de l'évaluation de la fonction de sécurité complète.
Où un scanner laser de sécurité peut s'adapter à une cellule robotique
SH27 est particulièrement utile lorsque la fonction de sécurité robot-cellule nécessite une zone surveillée configurable plutôt qu'un seul plan d'accès fixe.
01
Surveillance de l'accès au niveau du sol
Un scanner laser de sécurité peut surveiller une zone de protection horizontale devant ou autour d'une ouverture robot-cellule accessible où la géométrie de l'installation supporte ce type de sauvegarde.
02
Larges zones d’accès aux cellules robotiques
Lorsque la zone d'accès est plus large qu'une simple ouverture de porte ou d'opérateur, un champ de scanner configurable peut le fournir surveillance de la zone des cellules du robot adapté à la géométrie requise du sol.
03
Géométrie irrégulière du champ de protection
Les champs configurables peuvent être façonnés autour de limites de machine et d'une géométrie d'accès appropriées où un plan vertical rectangulaire de rideau de lumière ne s'adapterait pas à la zone surveillée requise.
04
Accès combiné avec la protection du périmètre
SH27 peut surveiller une zone d'accès ouverte au niveau du sol tandis que la protection fixe ou verrouillée restreint d'autres itinéraires autour de la cellule du robot. Les mesures remplissent des fonctions complémentaires.
Rideau lumineux vs scanner laser
La différence est principalement la géométrie de surveillance requise
Les deux appareils peuvent faire partie de la protection du personnel des cellules robotisées, mais ils surveillent différents types de géométrie d’accès.
ENT
Plan de détection défini
Un rideau lumineux de sécurité est utile lorsque la fonction de sécurité doit détecter le croisement d'un ouverture ou plan d'accès défini.
Des exemples typiques incluent les ouvertures de chargement des opérateurs et l'accès avant défini à un poste de travail de robot.
SH27
Zone bidimensionnelle configurable
Un scanner laser de sécurité est utile lorsque la fonction de sécurité doit surveiller a zone horizontale ou au niveau du sol configurée.
Des exemples typiques incluent de larges zones d'accès ou des emplacements où la forme surveillée doit suivre la géométrie de la cellule.
Conception de champ de protection
Le champ du scanner doit être conçu à partir de la cellule robotique réelle
Une large plage de balayage ne signifie pas que toute la plage disponible doit automatiquement être utilisée comme une seule zone de sécurité. La conception du champ de protection doit refléter le danger réel, la trajectoire d’approche et les performances d’arrêt.
01
Emplacement dangereux
Identifiez les risques liés au robot, à l'outillage, au processus et aux périphériques que le personnel peut aborder.
02
Direction d'approche
Déterminer comment le personnel peut pénétrer dans la zone surveillée et progresser vers le danger.
03
Temps de réponse complet
Incluez la réponse du scanner configurée ainsi que les performances de contrôle de sécurité en aval et d'arrêt de la machine, le cas échéant.
04
Géométrie de terrain
Configurez la zone de protection de manière à ce que les voies d'accès prévisibles soient prises en compte par la conception de sauvegarde complète.
Champ de protection ou d'avertissement
Le champ de protection lié à la sécurité SH27 et son champ d'avertissement ne remplit pas la même fonction Un champ d'avertissement peut être utilisé pour la signalisation de non-sécurité ou le pré-avertissement, mais il ne doit pas être représenté comme un substitut au champ de protection lié à la sécurité.
Quatre questions d'installation avant d'utiliser un scanner autour d'une cellule de robot
La sélection du scanner n'est qu'une partie de la conception Le champ de protection installé doit s'adapter au géométrie réelle du sol, approche du personnel et comportement complet d'arrêt robot-cellule.
01
Planeur de numérisation
Confirmez la position du scanner et le plan de balayage détectez la condition d'accès prévue du personnel.
02
Distance de protection
Déterminer la limite de champ requise en utilisant les exigences de sauvegarde applicables et les performances d'arrêt réelles.
03
Routes de contournement
Vérifiez si le personnel peut se déplacer, atteindre au-delà ou contourner la zone de protection prévue.
04
Obstacles cellulaires
Considérez les structures de machines, les luminaires et autres objets qui peuvent affecter le champ de numérisation utilisable.
Scanner Visibilité
Des structures, luminaires ou autres objets fixes à l'intérieur du plan de balayage peuvent créer des zones que le scanner ne peut pas surveiller directement. La disposition complète devrait être revue afin que l'accès non surveillé derrière les obstacles ne porte pas atteinte à la fonction de protection prévue.
Explorez les scanners laser de sécurité SH27
Comparez la plage de protection, les ensembles de champs configurables, les options de réponse et les interfaces pour la surveillance de la zone des cellules du robot et d'autres applications de sécurité industrielle.
06 · Intégration du contrôle de sécurité
Intégrez des capteurs de sécurité dans le contrôle complet de sécurité des cellules du robot
Un rideau lumineux de sécurité ou un scanner laser de sécurité détecte l'accès à une zone dangereuse, mais la détection à elle seule ne complète pas la fonction de sécurité robot-cellule. Les sorties du dispositif de protection doivent être intégrées via une logique de sécurité appropriée dans le contrôle du robot et de la cellule afin que la réponse sûre requise soit obtenue.
Principe Système
ENT et SH27 le sont dispositifs d'entrée protecteurs. Ils ne doivent pas être décrits comme arrêtant indépendamment le robot ou déterminant quand le robot peut redémarrer. Ces fonctions appartiennent à l’architecture complète de sécurité robot-cellule validée.
Chemin de signalisation de sécurité des cellules de robot typique
Détection → Logique de sécurité → Contrôle des robots/cellules → Réponse sûre
L'architecture exacte varie en fonction du système robotique, de l'équipement périphérique et des fonctions de sécurité requises, mais le dispositif de protection doit être intégré dans le cadre de la chaîne de contrôle complète liée à la sécurité.
01
ORL ou SH27
Détecte l'interruption du plan de protection défini ou du champ de protection configuré lié à la sécurité.
→
02
Logique Sécurité
Un relais de sécurité, un automate de sécurité, un contrôleur de sécurité ou toute autre logique liée à la sécurité appropriés traite les signaux du dispositif de protection.
→
03
Robot/Cellule Contrôle de Sécurité
Le contrôleur du robot et les éléments de commande de machine concernés exécutent la réponse de sécurité définie pour l'application.
→
04
Réponse sûre requise
Le mouvement dangereux du robot ou de la cellule atteint l'état requis par la fonction de sécurité validée.
Interface de sécurité simple
Relais Sécurité
Un relais de sécurité peut fournir une interface appropriée dans les applications où ses fonctions, sa configuration d'entrée/sortie et ses caractéristiques électriques correspondent à l'architecture de sécurité requise.
Il ne faut pas supposer que chaque cellule du robot peut ou doit utiliser la même configuration de relais.
Contrôle cellulaire multifonction
Sûreté PLC/Contrôleur de sécurité
Des cellules robotisées plus complexes peuvent impliquer plusieurs dispositifs de protection, portes, modes de fonctionnement, machines périphériques et fonctions de sécurité Un contrôleur de sécurité programmable peut être utilisé lorsque l'application nécessite ce niveau de logique de sécurité.
Système Robot
Contrôleur de sécurité Robot
De nombreux systèmes de robots industriels fournissent des interfaces ou des fonctions liées à la sécurité au sein de la plate-forme de contrôle du robot. Les dispositifs de sauvegarde externes doivent être intégrés en fonction de l'interface de sécurité du fabricant du robot et de la conception complète de la cellule.
Entrées de protection
ENT et SH27 Détectent Différentes Conditions d'Accès
La logique de sécurité aval peut faire partie d'une même architecture de commande robot-cellule, mais les deux dispositifs de protection surveillent des conditions physiques différentes.
Rideau lumineux de sécurité ORL
Traversée d'un plan de détection défini
ENT fournit l'état de l'appareil de protection lorsque le champ de rideau lumineux configuré est interrompu. Le contrôle de sécurité de la cellule du robot utilise ensuite cette entrée liée à la sécurité selon la logique d'application requise.
Scanner laser de sécurité SH27
Entrée dans une zone de protection configurée
SH27 fournit l'état lié à la sécurité associé à son champ de protection configuré N'importe quel le signal de champ d'avertissement reste une fonction distincte non liée à la sécurité et ne doit pas être substitué au champ protecteur dans la chaîne de sécurité.
Questions de conception système
Définissez la réponse sûre requise avant de finaliser le câblage
La réponse correcte est spécifique à l'application Elle dépend du robot, de l'outillage, de l'équipement de traitement, du mode de fonctionnement et des dangers présents dans la cellule complète.
01
Quel danger doit répondre ?
Le mouvement du robot, l'outillage, les luminaires et les équipements périphériques peuvent tous contribuer au danger.
02
Quel dispositif de protection a déclenché ?
Définissez comment chaque rideau lumineux, scanner, portail ou autre entrée de sécurité affecte la réponse cellulaire requise.
03
Que doit atteindre un État sûr ?
Considérez tous les équipements dangereux affectés par l’entrée du personnel, et pas seulement le bras du robot.
04
Comment la fonction est-elle validée ?
Vérifiez le câblage, la logique, la réponse, les performances d'arrêt et le comportement en cas de défaut dans des conditions réelles installées.
Réinitialiser et redémarrer
Un rideau lumineux transparent ou un champ de scanner ne doit pas être interprété comme une preuve que la cellule du robot est vide ou comme une commande automatique de reprise des mouvements dangereux. La conception de sécurité validée des cellules-robot doit définir le comportement de réinitialisation et de redémarrage requis, en particulier lorsque l'entrée dans tout le corps est possible.
Le temps de réponse du capteur n’est qu’une partie du timing complet de la fonction de sécurité.
Le positionnement de sauvegarde et la conception du champ de protection doivent prendre en compte la réponse de l'ENT sélectionné ou du SH27 configuré avec réponse du contrôle de sécurité en aval et performances d'arrêt réelles du robot et de l'équipement cellulaire concerné comme l'exige la conception de sécurité applicable.
Modules Relais de Sécurité pour Interfaces de Contrôle Adaptées
Les modules relais de sécurité CCH peuvent être envisagés là où leurs fonctions et leurs caractéristiques électriques correspondent à l'architecture de sécurité robot-cellule requise Les cellules complexes peuvent nécessiter à la place un automate de sécurité, un contrôleur de sécurité dédié ou une interface de sécurité spécifique au robot.
Les évaluations des dispositifs de protection ne définissent pas les performances complètes de sécurité des cellules du robot.
Les performances de sécurité requises appartiennent au fonction de sécurité complète, 1, y compris les dispositifs de protection, la logique de sécurité, les interfaces robot et machine, les éléments de sortie, le câblage, le comportement d'arrêt et la validation. Les spécifications des composants doivent donc être traitées comme des entrées dans la conception globale de sécurité robot-cellule.
07 · Applications de cellules robotisées
Sauvegarde des cellules robotisées dans différentes applications industrielles
Les cellules de robot peuvent effectuer des tâches de soudage, d'entretien des machines, de manutention, de palettisation, d'assemblage et de collaboration, mais le nom de la demande ne détermine pas à lui seul la garantie correcte. Chaque cellule doit être évaluée à partir de son mouvement dangereux réel, de son équipement de traitement, de son accès au personnel et de la réponse sûre requise.
Principe d'application
Deux cellules de robot utilisant le même modèle de robot peuvent nécessiter différents garde-fous, rideaux lumineux de sécurité, champs de scanner laser et stratégies de contrôle de sécurité parce que leurs processus et leurs interactions avec le personnel sont différents.
01
Automobile et fabrication
Cellules de robot de soudage automobile
Les cellules de robot de soudage peuvent combiner un mouvement rapide du robot avec des pistolets à souder, des fixations, des positionneurs et des pièces mobiles. Selon le processus de soudage, des dangers supplémentaires peuvent inclure chaleur, étincelles, éclaboussures et radiations.
Le concept de sauvegarde devrait donc aborder à la fois l'accès du personnel à la zone de travail du robot et les dangers créés par le processus de soudage lui-même.
Question d'accès
Où les opérateurs entrent-ils ou entrent-ils dans la cellule ?
Pensez aux stations de chargement, aux points d’inspection, aux portes et à l’accès aux services.
Question de processus
Quels dangers existent au-delà du mouvement du robot ?
Les équipements de soudage, les luminaires et les dangers liés aux processus peuvent nécessiter des mesures de protection supplémentaires.
Mesures de sauvegarde à évaluer
02
Production automatisée
Stations de service de machine et de chargement d'opérateur
Les robots sont fréquemment intégrés aux machines CNC, aux presses, aux équipements d'assemblage et à d'autres systèmes de production automatisés pour le chargement, le déchargement et le transfert des pièces.
La conception de sauvegarde doit prendre en compte le robot et la machine connectée présentent des risques,: ainsi que l'ouverture par laquelle les opérateurs accèdent à la gare.
Ouverture définie
Accès fréquent des opérateurs
ENT peut être envisagé lorsqu'un plan d'accès défini nécessite une protection électro-sensible.
Accès plus large
Surface au sol configurable
SH27 peut être considéré là où une zone surveillée bidimensionnelle correspond mieux à la géométrie d'accès.
Mesures de sauvegarde à évaluer
03
Flux Matériel
Cellules de robot de manutention et de palettisation
Les robots de manutention et de palettisation peuvent fonctionner sur de grandes enveloppes de travail tout en transportant des boîtes, des composants, des conteneurs ou d'autres charges utiles entre les convoyeurs, les palettes et les stations de traitement.
Le risque peut provenir de mouvement du robot, charge utile, pince, convoyeur, zone de palette et autres équipements automatisés à l'intérieur de la même cellule.
Route du personnel
Où une personne peut-elle entrer dans l'enveloppe de travail ?
Évaluer l'accès normal au fonctionnement, à l'intervention, au déblaiement et à la maintenance.
Géométrie Cellulaire
L'accès est-il un avion ou une zone ?
Cela permet de déterminer si l'ENT, le SH27 ou la garde physique est approprié pour chaque voie d'accès.
Mesures de sauvegarde à évaluer
04
Interaction Homme-Robot
Applications collaboratives de robots
Un robot capable de collaborer ne rend pas automatiquement l'application complète sûre pour un accès humain sans restriction L'outillage, les charges utiles, les luminaires, les machines environnantes et la tâche programmée du robot peuvent introduire des dangers qui restent en dehors des propres fonctionnalités collaboratives du robot.
Les garanties requises devraient donc être sélectionnées parmi les application robotique collaborative complète et interaction du personnel, [TRADUCTION], pas simplement à partir de l'utilisation d'un cobot.
Interaction
Comment les gens partagent-ils l'espace de travail ?
Évaluer le travail normal, l'intervention et l'accès prévisible aux dangers.
Application complète
Quel autre équipement crée un risque ?
Les effecteurs terminaux, les pièces, les luminaires et les machines connectées peuvent nécessiter une protection supplémentaire.
Mesures de sauvegarde à évaluer
Robot collaboratif Note
Ne présumez pas qu'un robot collaboratif signifie “pas de garde requis.” La question de savoir si le personnel peut partager ou approcher l'espace de travail en toute sécurité dépend de l'application complète, du mode de fonctionnement du robot, de l'outillage, de la charge utile, des dangers et des fonctions de protection supplémentaires ou de protection électro-sensible peut encore être nécessaire.
Séquence d'ingénierie commune
Différentes applications de robots, même logique de sélection
Au lieu de partir de la marque ou de l'industrie du robot, définissez l'exigence de sauvegarde dans cet ordre.
01
Danger
Identifiez les dangers liés aux robots, à l’outillage, à la charge utile et aux processus.
02
Accès
Définir comment le personnel peut entrer ou atteindre la zone dangereuse.
03
Géométrie
Déterminez si l'application a besoin d'une limite physique, d'un plan de détection ou d'une zone surveillée.
04
Réponse sûre
Définir quels équipements dangereux doivent réagir et à quelle vitesse.
05
Sauvegarde
Sélectionnez ENT, SH27, garde ou une combinaison appropriée.
Les exemples d'application ne sont pas des recommandations automatiques de produits.
Une cellule de soudage automobile ne nécessite pas automatiquement à la fois ENT et SH27, et un robot collaboratif ne nécessite pas automatiquement de scanner laser La sélection finale dépend de le danger réel, la géométrie d'accès, les performances d'arrêt et la conception complète du contrôle de sécurité.
Vous avez une disposition de cellule de robot ou une photo d'application ?
Envoyez-nous l'application robot, la disposition des cellules, les points d'accès des opérateurs et les informations de contrôle de sécurité disponibles. Nous pouvons aider à déterminer si le projet doit évaluer les rideaux lumineux de sécurité ORL, les scanners laser de sécurité SH27 ou une autre approche de sauvegarde.
08 · Liste de contrôle du projet de cellule robotisée
Ce dont nous avons besoin pour examiner votre application de sauvegarde de cellules de robot
Un examen utile de la sécurité des robots nécessite plus que des“nous avons besoin d'un rideau lumineux” ou“nous avons besoin d'un scanner laser.” Envoyer des informations sur le application robot, disposition des cellules, accès du personnel et contrôle de sécurité existant les options du dispositif de protection peuvent donc être évaluées dans le contexte correct.
Commencez par l'application
Vous n'avez pas besoin de connaître le modèle ORL ou SH27 avant de contacter CCH Commencez par ce que fait le robot, où se trouvent les dangers et comment le personnel interagit avec la cellule.
01
Application Robot
Dites-nous si le robot effectue le soudage, l'entretien de la machine, la manipulation, la palettisation, l'assemblage ou un autre processus Incluez l'équipement connecté le cas échéant.
02
Disposition des cellules ou photos d'application
Une disposition des cellules du robot, un dessin ou plusieurs photographies claires aident à montrer la position du robot, le périmètre de la machine, les postes d'opérateur et l'équipement environnant.
03
Points d'accès du personnel
Identifiez où les opérateurs chargent des pièces, entrent dans la cellule, effectuent une inspection, éliminent les défauts ou accèdent à l'équipement pour le service et la maintenance.
04
Taille de la zone d'ouverture ou surveillée
Pour un rideau lumineux, fournir la largeur approximative de l'ouverture et la hauteur protégée requise Pour un scanner, fournir la surface approximative du sol et la géométrie d'accès à surveiller.
05
Emplacement dangereux
Identifiez l'enveloppe de travail du robot et tout danger supplémentaire lié aux outils, charges utiles, luminaires, convoyeurs, machines ou équipements de traitement.
06
Informations d'arrêt et de performance
Fournir les informations disponibles sur l'arrêt du robot ou de la machine lorsque cela est possible. Cela devient important lors de la détermination de la position finale du dispositif de protection ou de la limite du champ du scanner.
07
Interface de contrôle de sécurité
Indiquez-nous si la cellule utilise un relais de sécurité, un automate de sécurité, un contrôleur de sécurité du robot ou une autre architecture de contrôle liée à la sécurité, si ces informations sont déjà connues.
08
Routes de garde et de contournement restantes
Montrez les clôtures, portails et autres protections existants, et identifiez si le personnel peut atteindre, sous, autour ou passer au-delà du dispositif de protection proposé.
Informations minimales
Vous n'avez pas encore toutes les données d'ingénierie ?
C'est bien pour une discussion initiale Un examen préliminaire de la sauvegarde des cellules de robot peut généralement commencer par quatre éléments d'information de base.
Robot
Application
Quelle tâche le robot effectue-t-il ?
Disposition
Photo ou dessin
Afficher le robot, la limite de cellule et la zone de l'opérateur.
Accès
Route du personnel
Expliquez où les gens entrent ou atteignent la cellule.
Taille
Ouverture/Zone
Fournir des dimensions approximatives lorsque cela est possible.
Examen de la demande
De la disposition des cellules de robot à la sélection des appareils de protection
L'examen initial devrait restreindre le rôle de sauvegarde en premier et la configuration du produit en second.
01
Critique Cellule
Comprendre le processus du robot, les dangers et l'interaction du personnel.
→
02
Définir la géométrie d'accès
Déterminer si l'exigence est une limite physique, une ouverture définie ou une zone surveillée.
→
03
Sélectionnez Type de sauvegarde
Évaluer ENT, SH27, garde ou une combinaison appropriée.
→
04
Confirmer la Configuration
Capacité de détection étroite, hauteur de protection, portée du scanner et exigences d'interface pertinentes.
Données d'arrêt
Si les données validées sur les performances d’arrêt ne sont pas encore disponibles, une première discussion sur le produit peut toujours commencer. Le positionnement final des sauvegardes et la conception du champ de protection ne doivent pas être basés sur des temps d'arrêt devinés du robot ou de la machine.
La sélection de produits est une partie de l'ingénierie de sécurité des cellules de robot.
CCH peut aider avec le rideau lumineux de sécurité ENT et la sélection du scanner laser de sécurité SH27 en fonction des informations d'application fournies. L'évaluation finale des risques, la conception complète des fonctions de sécurité, l'installation, la mise en service et la validation font toujours partie du processus global d'ingénierie robot-cellule.
Envoyez-nous votre application de cellule robotique
Commencez par une photo ou une disposition de cellule, une application robot, des points d'accès et des dimensions approximatives. Nous pouvons aider à affiner la direction appropriée du dispositif de protection avant la configuration détaillée.
09 · FAQ sur la sécurité des cellules robotisées
Questions fréquemment posées sur la protection des cellules robotisées
Ces questions couvrent les décisions courantes lors de la sélection rideaux lumineux de sécurité, scanners laser de sécurité et autres mesures de sauvegarde pour cellules de robots industriels.
01 Dois-je utiliser un rideau lumineux de sécurité ou un scanner laser de sécurité pour une cellule robot ?
Le choix dépend principalement de la géométrie de surveillance requise et condition d'accès du personnel. Un rideau lumineux de sécurité ENT surveille le franchissement d'un plan de détection défini, tandis qu'un scanner laser de sécurité SH27 surveille une zone de protection bidimensionnelle configurable.
Certaines cellules robotiques peuvent utiliser les deux appareils à différents points d'accès, ainsi qu'une protection physique ou verrouillée.
02 Un rideau lumineux de sécurité peut-il remplacer la clôture autour d'une cellule de robot ?
Pas automatiquement Un rideau lumineux de sécurité et un garde physique remplissent différentes fonctions. Une garde fixe ou imbriquée peut rester nécessaire autour des zones où l'accès du personnel doit être physiquement restreint, tandis qu'un rideau lumineux peut être utilisé au niveau d'une ouverture d'accès définie appropriée.
La conception complète de la cellule-robot doit également aborder les voies de contournement latérales, arrière, de passage, de passage et autres voies de contournement prévisibles.
03 Les robots collaboratifs permettent-ils toujours un fonctionnement sans clôture ni autres garanties ?
Non. Un robot collaboratif ne rend pas automatiquement l’ensemble de l’application sûr pour un accès humain sans restriction. L'outillage, les charges utiles, les agencements, les équipements environnants et la tâche programmée peuvent introduire des dangers supplémentaires.
Les mesures de sauvegarde requises doivent être déterminées à partir de l'application complète de robot collaboratif et de son évaluation des risques.
04 Et si une personne peut traverser le dispositif de protection et rester à l'intérieur de la cellule du robot ?
Ceci est un condition d'entrée du corps entier et requiert une attention particulière.
Une fois qu'une personne a franchi le rideau lumineux de sécurité ou les limites du scanner, le champ peut ensuite devenir clair même si cette personne reste à l'intérieur de la zone dangereuse. Le système de sécurité complet doit donc prendre en compte la présence du personnel, le comportement de réinitialisation/redémarrage et la prévention des mouvements dangereux inattendus.
05 À quelle distance un rideau lumineux de sécurité ou un scanner laser doit-il être installé par rapport à un risque robot ?
Il n'y a pas de distance fixe unique pour chaque cellule du robot La position de sauvegarde dépend du approche du personnel, réponse du dispositif de protection, réponse du contrôle de sécurité en aval, performances réelles d'arrêt du robot ou de la machine et exigences de sécurité applicables.
Pour les applications appropriées de rideaux lumineux basées sur ISO, notre Calculateur de distance de sécurité ISO 13855 peut prendre en charge les calculs techniques préliminaires L'installation finale doit être vérifiée pour la machine et l'application réelles.
06 Quelle est la différence entre le champ de protection SH27 et le champ d'avertissement ?
Le champ de protection lié à la sécurité est utilisé dans le cadre de la fonction de sauvegarde du personnel Un champ d'avertissement est distinct fonction de signalisation de non-sécurité ou de pré-avertissement.
Le champ d'avertissement ne doit pas être représenté en remplacement du champ de protection lié à la sécurité Toute réponse de la machine liée à la sécurité doit être mise en œuvre par l'intermédiaire de la fonction de sécurité validée appropriée.
Voir le Scanner laser de sécurité SH27 gamme pour les configurations de produits actuelles.
07 L'ENT ou le SH27 peuvent-ils se connecter directement au contrôleur de sécurité du robot ?
L'interface correcte dépend du dispositif de protection sélectionné, du contrôleur du robot et de l'architecture de sécurité complète. Un relais de sécurité, un automate de sécurité, un contrôleur de sécurité ou une interface de sécurité spécifique au robot appropriés peuvent être nécessaires.
CCH modules relais de sécurité peuvent être considérés où leurs fonctions et caractéristiques électriques correspondent à l'application requise, mais ils ne doivent pas être traités comme la solution de contrôle universelle pour chaque cellule de robot.
08 Comment choisir entre des rideaux lumineux de sécurité ENT de 14 mm, 25 mm et 45 mm ?
Ne choisissez pas la capacité de détection simplement à partir du type de robot ou de la taille de l'ouverture. La sélection doit suivre la partie du corps ou la condition d'accès que la fonction de sécurité doit détecter, ainsi que la géométrie de l'installation et la position de sauvegarde requise.
ENT offre des options de capacité de détection de 14 mm, 25 mm et 45 mm Voir le Rideau lumineux de sécurité ORL gamme pour les configurations disponibles.
09 Quelles normes de sécurité sont généralement pertinentes pour les cellules de robots industriels ?
Les normes communément référencées peuvent inclure le Série ISO 10218 pour les robots industriels et les applications robotiques, CEI 61496 pour les équipements de protection électro-sensibles, ISO 13855 pour le positionnement de sauvegarde, et ISO 13849-1 ou CEI 62061 pour les systèmes de contrôle liés à la sécurité.
Les normes et les exigences réglementaires qui s'appliquent réellement dépendent de l'application du robot, de la configuration de la machine, du marché de destination et de l'évaluation complète des risques. Une évaluation des composants en elle-même n’établit pas la conformité de la cellule du robot finie.
10 Quelles informations dois-je envoyer à CCH pour une recommandation de capteur de sécurité de cellule de robot ?
Commencez par l'application robot, a photo ou disposition des cellules, points d'accès du personnel et dimensions approximatives de l'ouverture ou de la zone surveillée.
Si disponible, envoyez également des informations sur les performances d'arrêt, les clôtures ou portails existants, les détails du contrôleur de sécurité du robot et l'architecture de contrôle de sécurité actuelle. Vous n'avez pas besoin de connaître le modèle ENT ou SH27 exact avant de nous contacter.
Contactez CCH à propos de votre application de cellule robot →
La sécurité des robots est une fonction au niveau du système.
ENT et SH27 peuvent fournir des fonctions de dispositif de protection au sein de la cellule du robot, mais le résultat complet de la sauvegarde en dépend également conception de la machine, protection physique, logique de sécurité, comportement d'arrêt, installation et validation.
Vous ne savez toujours pas si votre cellule robot a besoin d'ENT ou de SH27 ?
Envoyez-nous une photo ou une disposition de la cellule du robot et montrez où les opérateurs entrent ou interagissent avec l'équipement Nous pouvons aider à affiner la direction du dispositif de protection.
10 · Discutez de votre application de cellule robot
Commencez par le modèle Robot Cell (pas le modèle de capteur)
Envoyez-nous votre application robot, la disposition des cellules et les points d'accès du personnel Nous pouvons aider à restreindre si le projet doit évaluer Rideaux lumineux de sécurité ENT Type 4, scanners laser de sécurité SH27 ou autre approche de sauvegarde avant la configuration détaillée du produit.
01
Photo ou mise en page de cellule
Afficher le robot, le périmètre, les machines et la zone de l'opérateur.
02
Accès Personnel
Montrez où les gens entrent, entrent ou travaillent autour de la cellule.
03
Ouverture/Taille de la zone
Des dimensions approximatives suffisent pour la discussion initiale.
04
Informations de contrôle de sécurité
Inclure les informations d'arrêt ou de contrôleur si déjà disponibles.
Limite de support d'application
CCH peut prendre en charge la sélection des appareils de protection et l'examen des demandes sur la base des informations fournies. L'évaluation finale des risques liés aux cellules robotisées, la conception complète du système de sécurité, l'installation, la mise en service, la validation et la conformité réglementaire font toujours partie du processus complet d'ingénierie des machines et des systèmes.