
Entrez en contact avec la société QJKH

Sécurité des machines dans la fabrication de batteries lithium-ion : risques, protection et sélection de capteurs
Fabrication de batteries lithium-ion
Sécurité des machines dans la fabrication de batteries lithium-ion
Un guide processus par processus sur les dangers des machines, les stratégies de sauvegarde et les technologies de détection utilisées depuis la production d'électrodes jusqu'à l'assemblage de cellules, la fabrication de modules/PACK et l'intralogistique automatisée.
La fabrication de batteries lithium-ion combine la manutention continue de la bande, les rouleaux à haute force, les systèmes de coupe, les machines automatisées compactes, les robots, les convoyeurs et le transport de matériaux de plus en plus autonome La machinerie change considérablement d'un processus à l'autre, et le problème de sécurité aussi.
Une méthode de protection qui fonctionne bien dans une station d'assemblage fréquemment accessible peut avoir peu de sens autour d'un pincement de rouleau de calandre inaccessible. Un capteur laser utilisé pour naviguer dans un AMR peut très bien détecter des objets tout en remplissant une fonction complètement différente de celle d'un dispositif de protection classé en sécurité.
Pour cette raison, ce guide commence par la machine et le danger plutôt que par un capteur particulier.
La sécurité des machines n’est qu’une partie de la sécurité des installations de batteries
Les discussions sur la sécurité des batteries lithium-ion se concentrent souvent sur la manipulation des électrolytes, les risques électriques, la prévention des incendies, les événements thermiques ou la ventilation. Ces questions sont importantes, mais une usine de batteries contient également une grande quantité de machines industrielles conventionnelles.
Le matériau de l'électrode passe à travers les rouleaux et les équipements de coupe Les cellules sont positionnées, pressées et transférées automatiquement Les robots déplacent les composants entre les stations Les convoyeurs transportent les plateaux à travers les lignes de production, tandis que les AGV et les AMR déplacent les matériaux entre les différentes zones d'usine.
Ces systèmes peuvent créer des dangers familiers pour les machines tels que l'emboutissage, l'écrasement, la coupe, le piégeage, l'impact et les mouvements inattendus.
Une station de remplissage de batterie, par exemple, peut présenter deux questions de sécurité très différentes en même temps : comment gérer les risques liés aux processus liés aux électrolytes et comment éloigner une personne des appareils en mouvement, des mécanismes d'indexation ou des équipements de transfert.
La première question appartient principalement à l'ingénierie des procédés, de la chimie et de la sécurité incendie La seconde appartient à la sécurité des machines.
Cet article se concentre sur le côté machines : comment les gens interagissent avec les mouvements dangereux, comment l'accès peut être contrôlé et où différentes technologies de sauvegarde ou de détection peuvent s'adapter.
Commencez par le capteur de danger et non par le capteur
L'une des erreurs les plus faciles dans la protection de la machine est de commencer par la question du produit : cette machine doit-elle utiliser un rideau lumineux, un scanner laser ou un autre dispositif de protection ?
Un point de départ plus utile est plus simple : qu'est-ce qui peut blesser la personne, où est le danger et comment la personne peut-elle l'atteindre ?
Une machine à calandrer
Le danger mécanique dominant peut être l'espacement à force élevée entre les gros rouleaux rotatifs Si la production normale ne nécessite pas l'accès à cette zone, empêcher l'accès par la conception de la machine et la protection est généralement une mesure plus fondamentale que de laisser l'espacement exposé et de compter sur la détection.
Un poste de montage automatisé
La situation peut être différente si un opérateur doit charger des pièces à travers la même ouverture à chaque cycle de production Ici, garder l'ouverture fermée en permanence peut être peu pratique, et une protection électro-sensible peut devenir pertinente si la fonction complète de sécurité et les performances d'arrêt la soutiennent.
Une cellule robot
Le mouvement du robot peut couvrir une zone beaucoup plus vaste Le problème de sécurité peut ne plus être une ouverture ou un point de danger, mais l'accès à une cellule automatisée entière contenant le robot, l'outillage, les luminaires et autres machines.
La façon dont la machine est utilisée compte également Les opérateurs peuvent avoir besoin de très peu de contact pendant la production automatique normale mais travailler beaucoup plus près de l'équipement pendant le changement, le filetage, le nettoyage, la récupération des défauts ou la maintenance.
Enfin, la détection n'est qu'une partie de la fonction de sécurité Le signal doit être évalué et le mouvement dangereux doit atteindre l'état de sécurité requis avant que la personne n'atteigne le danger.
Une séquence pratique est la suivante
danger → voie d'accès → fonction de sécurité requise → réponse liée à la sécurité → état de sécurité.
La sélection des produits vient plus tard.
Sécurité des machines dans la fabrication de batteries lithium-ion : où apparaissent les risques
La nature de la machinerie change à mesure que la production de batteries passe des électrodes aux cellules et packs finis.
La fabrication précoce est dominée par la manipulation continue de la bande Les processus ultérieurs reposent plus fortement sur des stations automatisées compactes, le transfert de matériaux, les robots et l'intralogistique.
Flux de processus typique :
Revêtement → Calandrage → Fente → Enroulement / Empilage → Assemblage de cellules → Remplissage d'électrolytes → Formation et classement → Assemblage module/PACK
<Revêtement → Calandrage → Fente → Enroulement / Empilage → Assemblage de cellules → Remplissage d'électrolytes → Formation et classement → Assemblage module/PACK
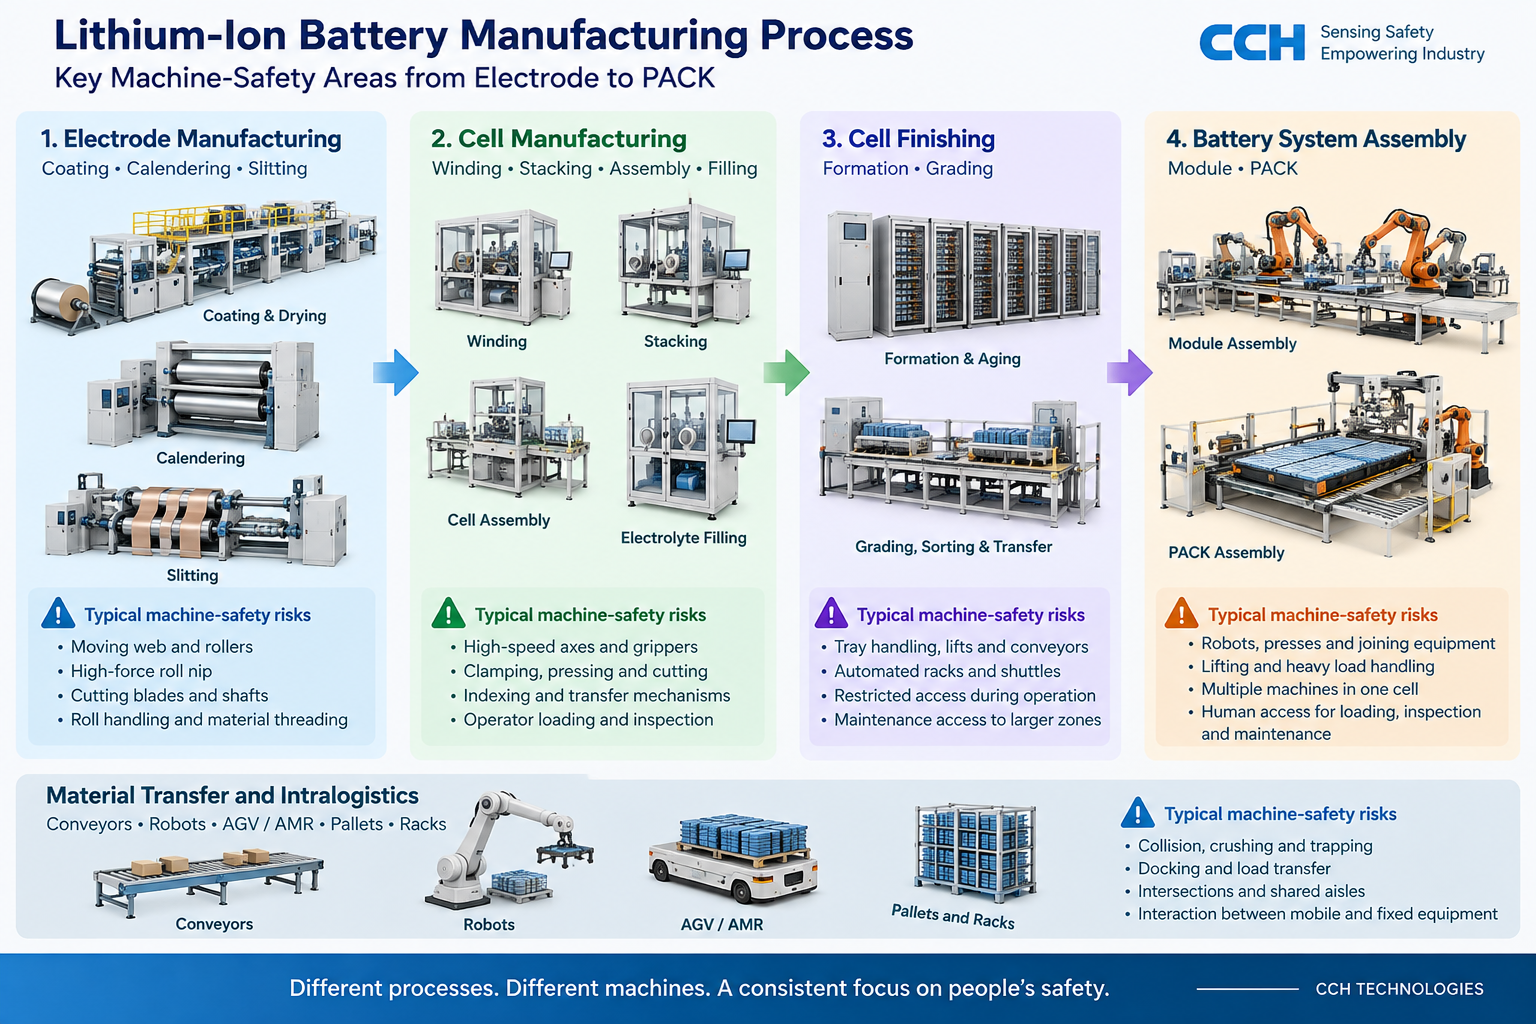
| Processus | Préoccupations mécaniques typiques | Interaction humaine commune |
|---|---|---|
| Revêtement | Toile mobile, rouleaux, mécanismes de déroulement/rembobinage | Changement de rouleau, filetage, configuration et récupération |
| Calendrier | Pincement, étirage et écrasement de rouleaux à haute force | Configuration, réglage, nettoyage et entretien |
| Fente | Section de coupe, arbres et mécanismes de rembobinage | Changement, filetage, manutention des rouleaux et service des lames |
| Enroulement/Emballage | Pinces, pinces, fraises et axes mobiles rapides | Chargement, réapprovisionnement en matériel et configuration |
| Assemblage de cellules | Fixtures, pressage, indexation et transfert | Chargement, inspection et récupération de production |
| Formation/Classement | Manutention des plateaux, ascenseurs, racks et convoyeurs | Accès chargement, inspection et maintenance |
| Module/PACK | Robots, presses, soudage, levage et transfert | Fourniture de composants, inspection et entrée de cellules |
| AGV/AMR | Collision, écrasement et piégeage | Allées partagées, passages à niveau et zones d'amarrage |
Le tableau est une carte plutôt qu'un tableau de sélection Deux machines effectuant le même processus peuvent encore nécessiter des mesures de protection différentes car leurs dispositions, leurs ouvertures d'accès, leurs modes de fonctionnement et leurs caractéristiques d'arrêt sont différents.
Fabrication d'électrodes : revêtement, calandrage et refendage
La fabrication d'électrodes contient certaines des machines continues les plus caractéristiques dans une usine de batteries La feuille métallique passe par le revêtement et le séchage, le pressage au rouleau et la refendage avant d'être préparée pour la fabrication de cellules.
Revêtement d'électrodes
Une ligne de revêtement est bien plus que la tête de revêtement elle-même Elle peut s'étendre sur une distance considérable et comprendre des stations de déroulement et de rembobinage, des rouleaux de guidage, des mécanismes de tension de la bande et d'autres composants motorisés.
La ligne peut fonctionner automatiquement pendant de longues périodes, mais cela ne signifie pas nécessairement que l'exposition humaine est faible à chaque étape de l'exploitation Le chargement en rouleau, le filetage des matériaux, le démarrage, l'inspection et le changement de rembobinage peuvent rapprocher les gens beaucoup plus des machines que ne le fait une production régulière.
Pour la sécurité des machines, le début et la fin du chemin de la bande méritent souvent autant d'attention que le processus de revêtement lui-même. Des rouleaux lourds doivent être positionnés, les arbres peuvent tourner et la bande doit suivre un itinéraire défini à travers plusieurs composants entraînés.
Calendrier
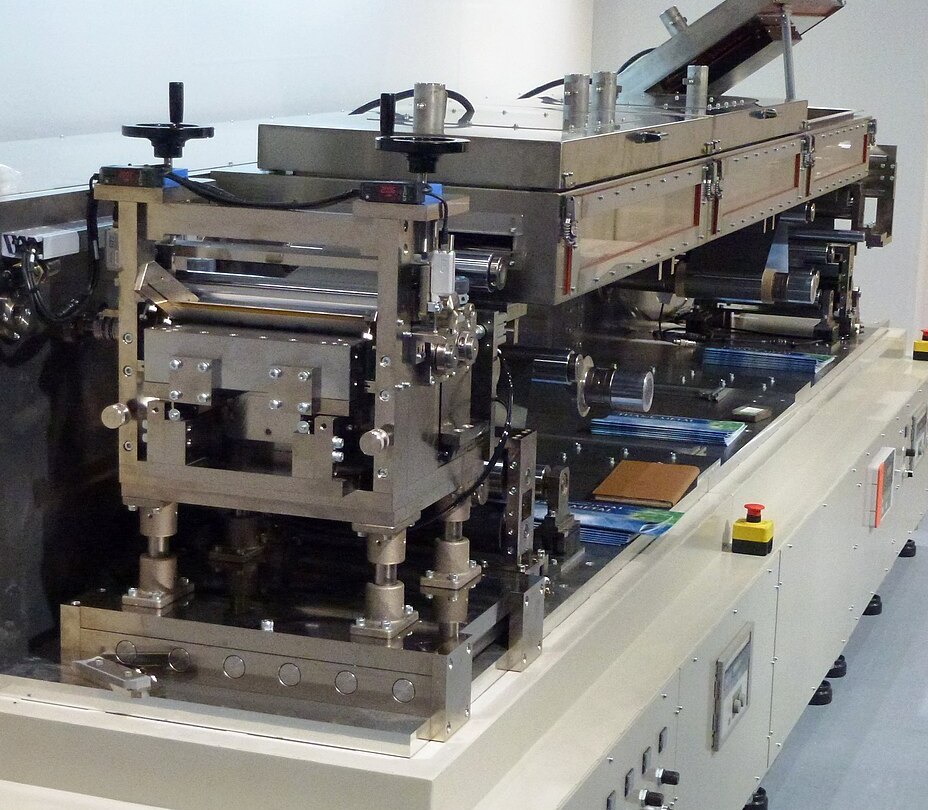
Le calandrage comprime le matériau d'électrode revêtu entre des rouleaux rotatifs pour obtenir l'épaisseur et la densité requises.
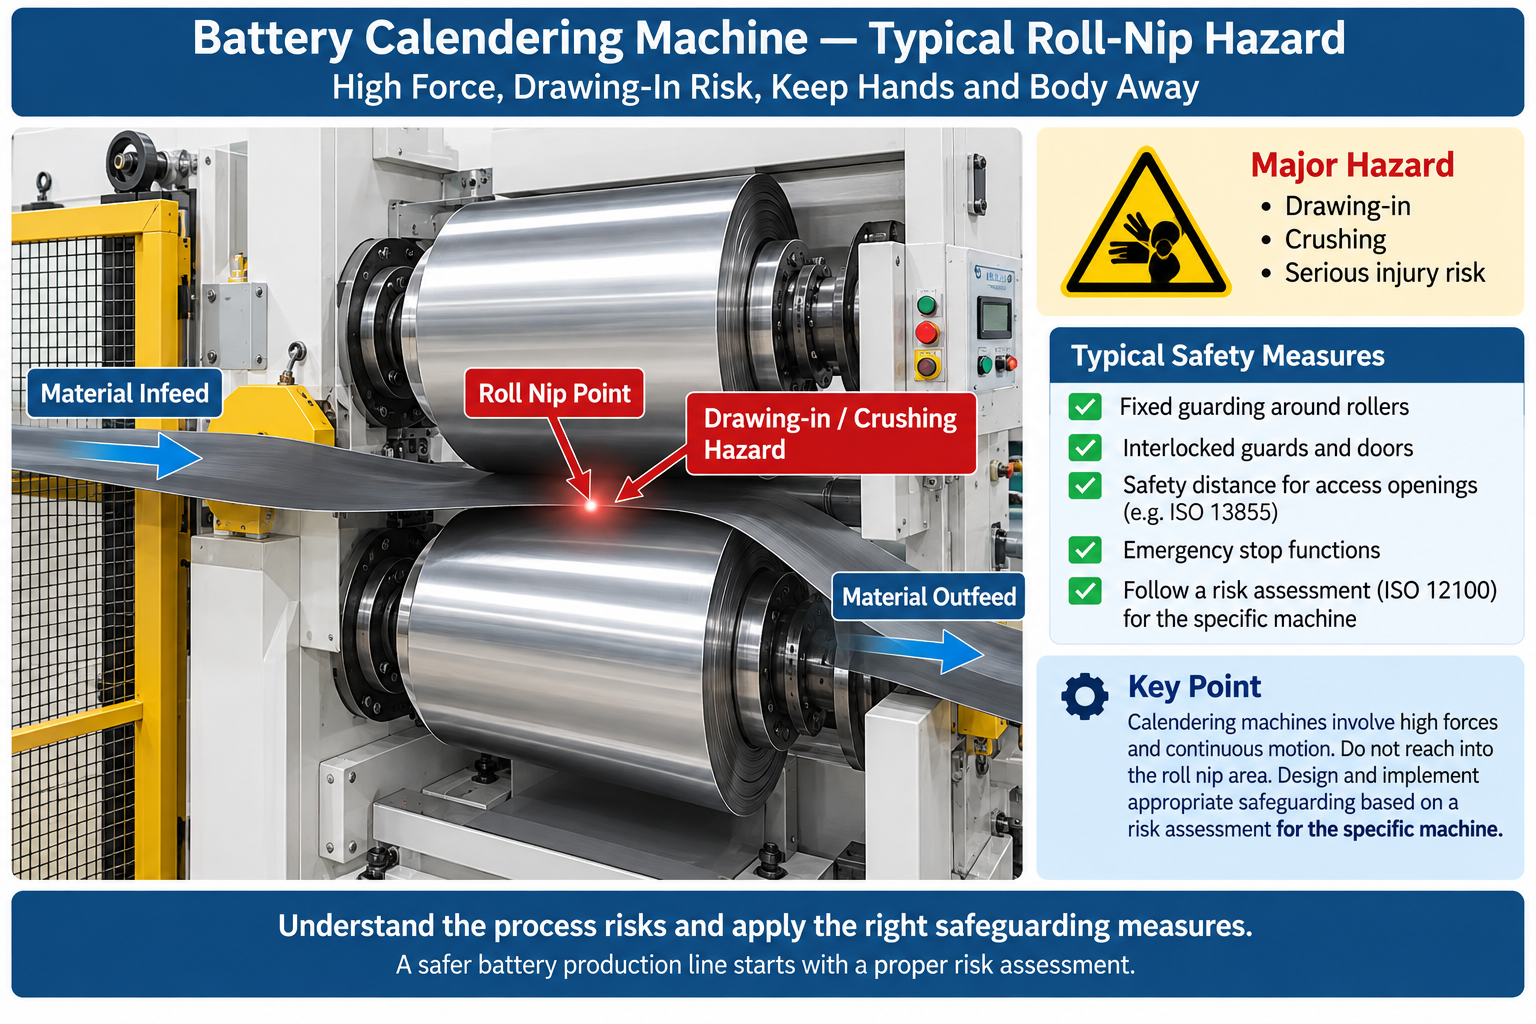
Du point de vue de la sécurité des machines, la caractéristique la plus importante est la pincement de rouleau à haute force. Le matériau est intentionnellement aspiré à travers les rouleaux, ce qui signifie qu'un pincement accessible peut également créer un risque sérieux d'emboutissage et d'écrasement pour une personne.
La première question n'est donc pas “Quel capteur doit protéger les rouleaux ?” mais “Comment empêcher l'accès au pincement à force élevée ?”
Lorsque l'accès de routine est inutile, la garde fixe ou verrouillée peut être la solution la plus directe Si une tâche opérationnelle nécessite véritablement un point d'accès ouvert, le concepteur doit alors prendre en compte la voie d'accès, les performances d'arrêt de la machine et si la détection de protection est adaptée.
Fente
La refendage coupe une large bande d'électrodes en bandes plus étroites pour la production de cellules en aval La section de coupe est le danger évident, mais ce n'est pas tout le problème de sécurité.
Un refendeur-rembobineur peut également comprendre des arbres motorisés, des rouleaux, des mandrins et des systèmes de rembobinage De nombreuses interactions réelles avec l'opérateur se produisent lors du filetage de la bande, du changement de rouleau, du retrait et du réglage du rembobinage plutôt que lorsque la section de coupe fonctionne normalement.
Les composants de coupe qui ne nécessitent pas d'accès de routine peuvent rester fermés Les positions de rembobinage et de chargement peuvent nécessiter une approche différente car les gens travaillent plus près du matériau et des mécanismes de rotation.
À travers le revêtement, le calandrage et le refendage, une leçon utile se dégage l’exposition humaine la plus élevée se produit souvent lors des transitions du processus plutôt que lors d’une production automatique régulière.
Fabrication de cellules : enroulement, empilement, assemblage et remplissage d'électrolytes
Après la préparation des électrodes, la machinerie change de caractère. Les longs équipements de traitement de la bande cèdent la place à des mécanismes automatisés plus petits et plus rapides, regroupés dans des machines et des postes de travail relativement compacts.
Enroulement et empilement
Dans l'enroulement, les matériaux d'électrode et de séparateur sont formés en une structure compacte. Lors de l'empilement, les feuilles d'électrodes et les couches séparatrices sont positionnées en séquence.
Ces processus peuvent contenir de nombreux mouvements synchronisés dans un petit espace : rouleaux d'alimentation, pinces, pinces, fraises, fraises, têtes d'enroulement et axes d'indexation Aucun mouvement ne doit être spectaculaire pour qu'un risque sérieux de pincement, d'écrasement ou de coupe existe.
L'accès fréquent est l'une des questions importantes de conception Si les opérateurs réapprovisionnent régulièrement le matériel, retirent des pièces ou interagissent avec une position de chargement, la limite de la machine doit prendre en charge ce flux de production sans exposer inutilement les mécanismes internes.
Assemblage cellulaire
L'assemblage introduit généralement une structure de production basée sur la station : les composants arrivent, un luminaire les positionne ou les serre, un processus a lieu et la pièce est transférée à la station suivante.
Les axes servo, les vérins pneumatiques, les presses, les tables d'indexation et les appareils mobiles peuvent tous créer des points de piégeage locaux.
La question de la sécurité des machines passe de plus en plus de la protection d’un mécanisme à la protection de l’interface entre une personne et une séquence de stations automatisées.
Les points de chargement sont particulièrement importants car ils peuvent être le lieu où la production normale rapproche intentionnellement l'opérateur du processus automatique.
Remplissage électrolytique
Le remplissage électrolytique introduit des risques spécifiques au processus, mais l'équipement de remplissage peut toujours contenir des machines conventionnelles telles que des tables d'indexation, des luminaires, des portes automatiques et des mécanismes de transfert.
Ces risques mécaniques nécessitent leur propre évaluation. Les contrôles d’exposition aux produits chimiques ne protègent pas automatiquement une personne d’un appareil de fermeture ou d’un système de transfert motorisé.
Formation, assemblage module/PAQUET et transfert de matériel
Plus en aval, la sécurité des machines devient de plus en plus une problème au niveau de la ligne plutôt que le problème d’une machine isolée.
Formation et classement
La formation reçoit beaucoup d'attention en raison de considérations électriques et thermiques, mais une grande partie du risque mécanique peut provenir de l'automatisation entourant le processus.
Les cellules et les plateaux peuvent être déplacés par des convoyeurs, des ascenseurs, des navettes, des racks ou d'autres systèmes de manutention Pendant le fonctionnement normal, le personnel peut rarement s'approcher de l'équipement L'inspection ou l'entretien, cependant, peut nécessiter l'entrée dans une zone automatisée beaucoup plus vaste.
Une fois que l'entrée dans tout le corps est possible, il ne suffit pas de détecter simplement que quelqu'un a franchi une frontière. Le concept de sécurité doit également aborder un redémarrage inattendu pendant qu'une personne reste à l'intérieur.
Ensemble module et PACK
La production de modules et de PACK ressemble souvent à une chaîne de montage industrielle hautement automatisée Les robots, les montages, les presses, les équipements de soudage, les systèmes de levage et les convoyeurs peuvent tous fonctionner dans la même zone de production.
Plusieurs dangers peuvent donc exister dans une cellule Un robot peut positionner les cellules pendant qu'un luminaire les serre ; une tête de jonction peut se mettre en place ; un convoyeur peut alors transférer le module hors de la station.
Le produit manipulé devient également plus gros et plus lourd à mesure que la production passe de cellules individuelles à des modules et des packs complets Un module mobile ou PACK peut lui-même créer une zone de concassage entre la charge et les structures de machines environnantes.
C'est également là que le contrôle coordonné lié à la sécurité devient plus important Si plusieurs machines partagent une zone protégée, la réponse requise doit tenir compte de chaque équipement capable de créer un danger à l'intérieur de cette zone.
Convoyeurs et systèmes de transfert
Les convoyeurs peuvent paraître simples par rapport aux robots ou aux presses, mais leurs dangers deviennent plus évidents lorsque le flux normal de matériaux s'arrête.
Un plateau mal aligné, une palette bloquée ou un transfert défaillant peuvent rapprocher un opérateur de poussoirs, de levées, de rouleaux ou de mécanismes d'indexation qui se déplacent normalement sans contact humain.
Les systèmes de convoyeurs longs peuvent également diviser les zones de travail Les passages pour piétons, les points de chargement et les ouvertures de matériaux doivent être conçus intentionnellement plutôt que créés de manière informelle après l'installation de la ligne.
Chargement de robots et cellules automatisées dans la fabrication de batteries
Les robots industriels sont largement utilisés pour la manipulation de cellules, le transfert de modules, les processus de jonction, le mouvement des plateaux et l'assemblage PACK Pour une discussion plus approfondie des ouvertures d'accès, de la protection du périmètre et de la surveillance de la zone, consultez notre Guide de sécurité des cellules robotisées .
Le point de sécurité important est qu'une cellule de robot ne doit pas être évaluée comme un bras de robot isolé La véritable application peut inclure le robot, l'outillage en bout de bras, le composant de batterie manipulé, les luminaires, les convoyeurs et les machines adjacentes.
La zone dangereuse peut être beaucoup plus grande qu'un point
Le mouvement du robot peut couvrir une enveloppe de fonctionnement tridimensionnelle. Les pinces et les grandes pièces peuvent étendre la portée effective encore plus loin.
Pour cette raison, de nombreuses applications robotiques établissent un périmètre de sauvegarde défini. Les questions critiques de conception se déplacent ensuite vers les endroits où ce périmètre doit être ouvert.
Une ouverture de chargement et une porte du personnel résolvent différents problèmes
Une ouverture de chargement peut devoir rester accessible à chaque cycle de production afin que les composants puissent entrer ou sortir de la cellule. Le défi consiste à maintenir le flux de matériaux requis sans donner à une personne l’accès à un robot ou à un mouvement de fixation dangereux.
Une porte du personnel est différente car elle peut permettre à quelqu'un d'entrer complètement dans la cellule. Une fois que l’entrée du corps entier est possible, le système doit également empêcher un redémarrage automatique dangereux pendant que cette personne reste à l’intérieur.
L'arrêt uniquement du robot peut ne pas rendre la cellule sûre
Un robot stationnaire ne garantit pas que tout ce qui se trouve à l'intérieur de la cellule est sûr.
Un luminaire peut toujours être capable de se fermer, un ascenseur peut encore se déplacer ou un convoyeur peut continuer à transporter un module lourd à travers la même zone. La fonction de sécurité doit donc prendre en compte tous les mécanismes dangereux à l’intérieur de la zone protégée.
L'enseignement, la configuration et la récupération de production créent également des conditions de fonctionnement qui diffèrent de la production automatique normale, c'est pourquoi la sauvegarde des cellules robotisées doit être évaluée au niveau de l'application.
La sécurité des cellules-robot est fondamentalement une question de contrôle
accès, mouvement dangereux et redémarrage à travers la cellule intégrée complète.
Sécurité AGV et AMR dans les usines de batteries lithium-ion
Les AGV et les AMR déplacent de plus en plus les rouleaux d'électrodes, les plateaux de cellules, les modules et autres matériaux entre les zones de production sans nécessiter de connexion de convoyeur fixe entre chaque machine Pour plus de détails sur les champs de protection et la protection du personnel des robots mobiles, consultez notre Guide du scanner laser de sécurité AGV et AMR .
Leur défi de sécurité diffère des machines fixes car l'équipement dangereux lui-même se déplace dans l'usine.
L'interaction des piétons est le problème central
Un véhicule peut partager une allée avec des personnes, passer par des intersections, s'approcher des postes de travail ou accoster à côté de l'équipement de production La collision n'est qu'un danger potentiel ; le piégeage entre le véhicule et un mur, une machine ou un rack peut être tout aussi important.
La stratégie de sécurité doit donc tenir compte de la direction du véhicule, de la vitesse, des performances de freinage, de la géométrie de la charge et de l'environnement autour du véhicule.
La zone de protection se déplace avec le véhicule
Un robot mobile traversant une allée ouverte peut nécessiter une distance de protection différente de celle du même véhicule qui s'approche lentement d'une station d'accueil.
La détection n'est utile que si le véhicule peut obtenir la réponse sûre requise avant d'atteindre la personne. La charge, les conditions au sol, le freinage et la réponse de contrôle peuvent tous affecter les performances d’arrêt.
Les déplacements et l'accostage sont deux situations de sécurité différentes
À une station d'accueil, le véhicule peut interagir avec des convoyeurs, des ascenseurs, des rouleaux ou d'autres machines.
Un AGV arrêté en toute sécurité peut toujours faire partie d'une opération de transfert dangereuse une fois qu'un plateau ou un module commence à se déplacer entre la plate-forme mobile et la machine fixe.
La sécurité des déplacements et la sécurité du transfert de charge doivent donc être évaluées séparément.
La détection de navigation et la détection de protection du personnel sont des tâches différentes
Les robots mobiles peuvent utiliser plus d'un système de détection à base de laser L'un peut fournir des données d'analyse de l'environnement pour la localisation, la cartographie ou la planification d'itinéraire, tandis qu'un autre participe à la fonction liée à la sécurité utilisée pour protéger les personnes.
Parce que les deux technologies peuvent détecter des objets et mesurer la distance, leurs rôles sont parfois confus.
Un capteur qui fournit d'excellentes données de navigation ou de localisation est
ne convient pas automatiquement à la protection du personnel liée à la sécurité.
Le véhicule et sa charge doivent également être considérés ensemble Un râtelier à batteries, un plateau ou un PACK peut s'étendre au-delà de la plate-forme mobile et modifier les éventuelles zones d'écrasement autour du système.
L'aménagement de l'usine compte également Une bonne visibilité, des passages à niveau contrôlés, une largeur d'allée adéquate et une séparation judicieuse entre les zones de travail piétonnes et la circulation fréquente des véhicules peuvent réduire les interactions difficiles avant qu'un capteur n'ait besoin de réagir.
Choisir la bonne technologie de sauvegarde et de détection
Le processus de fabrication nous indique où enquêter, mais il ne détermine pas le dispositif de protection.
Différentes technologies résolvent différents problèmes.
| Technologie | Fonction principale | Configuration typique |
|---|---|---|
| Rideau lumineux de sécurité | Détecter l'accès par une ouverture définie | Postes de chargement, ouvertures de machines et appareils d'assemblage appropriés |
| Scanner laser de sécurité | Surveiller un champ de protection bidimensionnel défini | Zones d'approche plus larges, zones de robots et équipements mobiles |
| Relais de sécurité/Contrôle de sécurité | Évaluer les intrants liés à la sécurité et lancer la réponse définie | Rideaux lumineux, scanners, verrouillages de garde et autres fonctions de sécurité |
| LiDAR 2D industriel | Fournir des données de numérisation et de mesure pour l'automatisation | Navigation, localisation, positionnement et détection non sécuritaire |
Rideau lumineux ou scanner laser de sécurité ?
Un rideau lumineux de sécurité est souvent bien adapté à une ouverture définie où les personnes ont besoin d'un accès fréquent mais la limite protégée reste relativement étroite.
Un scanner laser de sécurité devient plus attractif lorsque le problème consiste à surveiller une zone bidimensionnelle plus grande au niveau du sol ou autour d'un équipement mobile.
Aucune des deux technologies n'est automatiquement “better.” La géométrie de la voie d'accès et la fonction de sécurité requise déterminent quelle approche est logique.
La détection protectrice ne fonctionne pas seule
Une fois qu'un rideau lumineux, un scanner ou un verrouillage détecte une condition nécessitant une action, le signal doit encore être évalué et traduit dans la réponse de la machine requise.
Une façon simple de visualiser la chaîne est la suivante détection → évaluation liée à la sécurité → réponse de la machine → état sûr.
Scanner laser de sécurité ou LiDAR 2 D industriel ?
Cette distinction est particulièrement importante dans les usines de batteries automatisées.
Le LiDAR 2 D industriel peut fournir des données de scan utiles pour la navigation, la localisation, le positionnement, la détection d'objets ou d'autres tâches d'automatisation Un scanner laser de sécurité sert un objectif différent lorsqu'il participe à une fonction de protection du personnel liée à la sécurité.
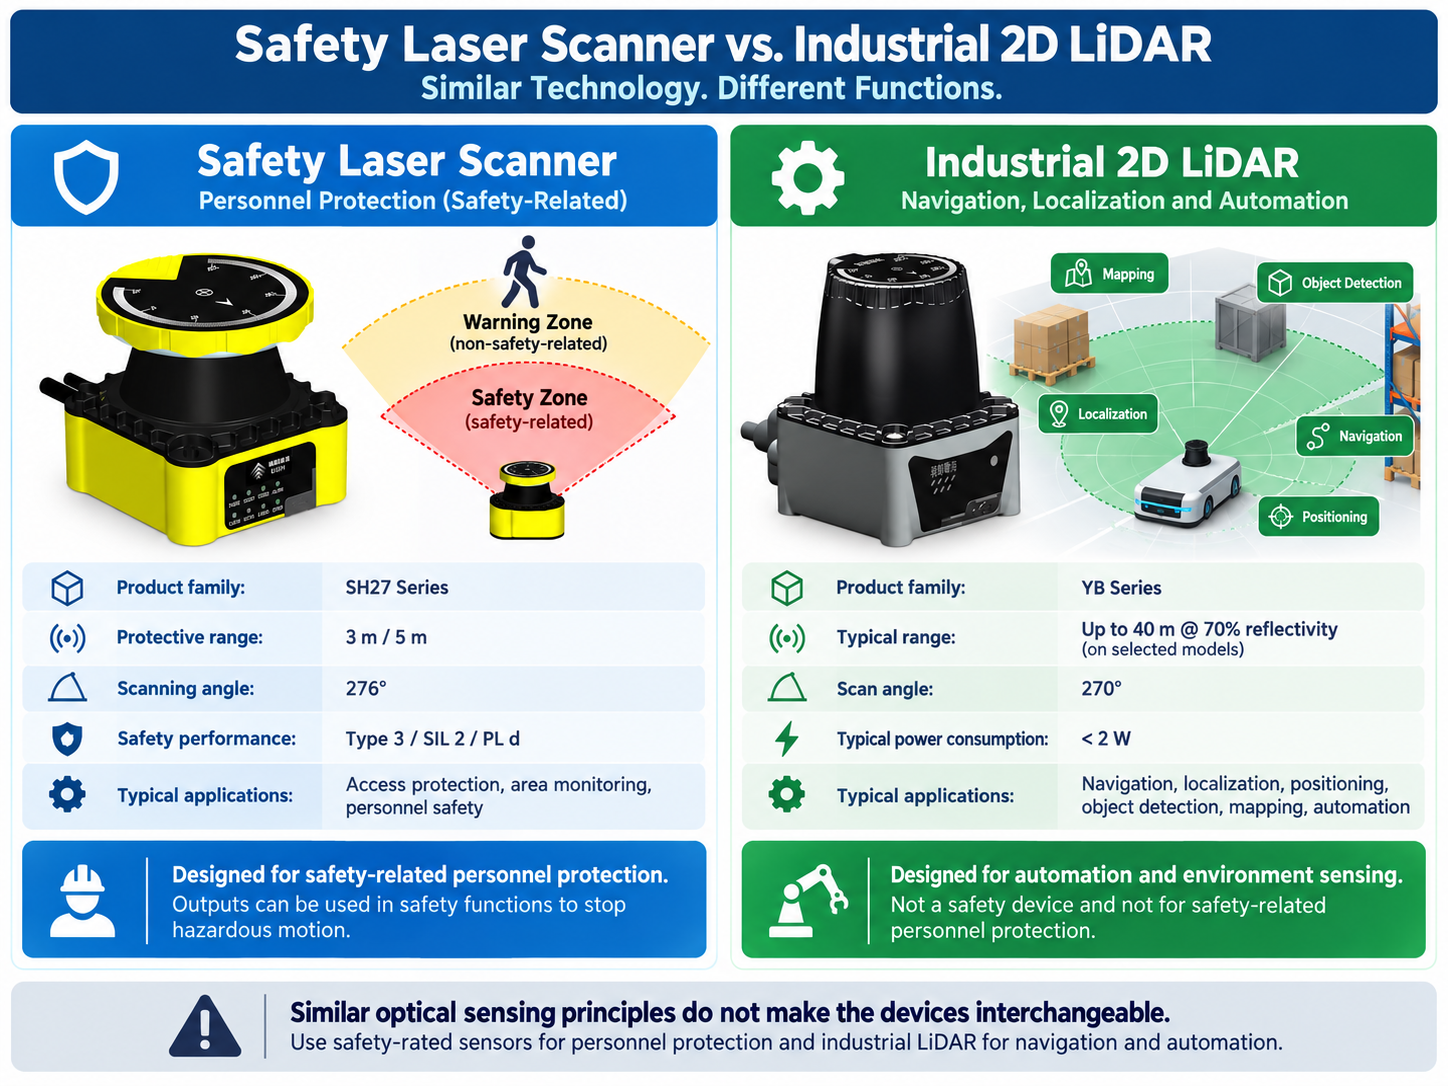
Des principes de détection optique similaires ne rendent pas les appareils interchangeables.
Normes de sécurité des machines à prendre en compte
Plusieurs normes peuvent être pertinentes pour une chaîne de production de batteries car elles répondent à différentes questions d’ingénierie.
| Standard | Pourquoi c'est important ici |
|---|---|
| ISO 12100:2010 | Cadre général d’évaluation des risques et de réduction des risques liés aux machines |
| ISO 13849-1:2023 | Conception et intégration des fonctions de contrôle liées à la sécurité |
| ISO 13855:2024 | Positionnement des garanties par rapport à l'approche humaine des dangers |
| série CEI 61496 | Équipements de protection électro-sensibles tels que rideaux lumineux de sécurité et dispositifs de balayage laser de sécurité |
| ISO 10218-1/-2:2025 | Exigences de sécurité des robots industriels et des cellules robotisées |
| ISO 3691-4:2023 | Camions et systèmes industriels sans conducteur, y compris les applications AGV/AMR |
Ces normes ne traitent pas toutes du même problème La norme ISO 12100 fournit le cadre global d'évaluation des risques ; La norme ISO 13849-1 traite du contrôle lié à la sécurité ; La norme ISO 13855 aide au positionnement des sauvegardes ; La norme CEI 61496 traite des équipements de protection électro-sensibles ; La norme ISO 10218 couvre les applications robotisées ; et la norme ISO 3691-4 traite des camions industriels sans conducteur.
Aucun numéro standard unique ne rend une machine de production complète de batteries sûre ou conforme La machine réelle, les fonctions de sécurité, l'installation, le marché cible et les exigences réglementaires applicables doivent encore être évalués.
Pour les applications de rideaux lumineux où la distance de sécurité est évaluée, consultez notre Calculateur de distance de sécurité ISO 13855 .
Où CCH Technologies pourrait s'adapter
La sélection des produits doit intervenir après que la fonction requise a été définie Les familles de produits CCH couvrent plusieurs des fonctions liées à la détection et à la sécurité évoquées ci-dessus, mais elles n'effectuent pas toutes le même travail.
| Fonction requise | Famille de produits CCH |
|---|---|
| Détection d'accès liée à la sécurité au niveau d'une ouverture de machine appropriée | Rideau lumineux de sécurité ORL |
| Surveillance du champ de protection ou de la zone classée de sécurité | Scanner laser de sécurité SH |
| Évaluation du signal de sécurité dans une architecture de contrôle appropriée | Module Relais Sécurité SRB |
| Navigation, localisation et détection industrielle non sécuritaire | YB Industriel 2 D LiDAR |
Un relais de sécurité peut être approprié pour des fonctions de sécurité simples, mais des cellules de production complexes avec plusieurs zones, modes de fonctionnement et fonctions d'arrêt coordonnées peuvent nécessiter un contrôleur de sécurité programmable approprié ou un automate de sécurité.
La famille YB 2 D LiDAR appartient à une catégorie fonctionnelle différente Les modèles de données brutes appropriés peuvent fournir des informations de numérisation utilisées par les systèmes pour la navigation, la localisation et d'autres tâches d'automatisation.
Lorsque la protection du personnel nécessite une fonction de protection adaptée à la sécurité, un YB LiDAR non classé de sécurité ne doit pas être remplacé par un scanner laser de sécurité ou tout autre dispositif de protection approprié classé de sécurité.
Foire aux questions
Un rideau lumineux de sécurité peut-il protéger une machine de calandrage de batterie ?
Il peut faire partie du concept de sauvegarde à un point d'accès approprié, mais il ne doit pas automatiquement être traité comme la protection principale pour l'espacement du rouleau de calandre. Lorsque l'accès de routine aux rouleaux est inutile, une protection fixe ou verrouillée peut être plus appropriée.
O les rideaux lumineux de sécurité utilisés dans la fabrication de piles ?
Ils peuvent être utiles aux postes de chargement, aux montages, aux points d'accès d'enroulement ou d'empilage appropriés et à d'autres ouvertures définies nécessitant un accès fréquent L'adéquation finale dépend du danger, des performances d'arrêt et de la géométrie d'accès.
Une cellule de robot de batterie doit-elle utiliser un rideau lumineux ou un scanner laser de sécurité ?
Cela dépend de la géométrie protégée Un rideau lumineux peut protéger une ouverture définie, tandis qu'un scanner laser de sécurité peut surveiller une zone bidimensionnelle plus large La protection physique du périmètre et les portes verrouillées peuvent également faire partie du même concept de sauvegarde.
Le LiDAR 2 D ordinaire peut-il remplacer un scanner laser de sécurité sur un AGV ou un AMR ?
Pas là où la fonction requise est la protection du personnel liée à la sécurité Le LiDAR industriel peut fournir des données précieuses sur la navigation, la localisation et l'environnement, mais cela ne le rend pas automatiquement adapté à une fonction de protection liée à la sécurité.
Quelle est la différence entre un scanner laser de sécurité et le LiDAR de navigation ?
La principale différence est la fonction prévue Un scanner laser de sécurité est conçu pour participer à un système de protection lié à la sécurité Navigation LiDAR fournit normalement des données de balayage ou de mesure à un logiciel d'automatisation pour la localisation, la cartographie, le positionnement ou la planification d'itinéraire.
Un rideau lumineux de sécurité de type 4 réalise-t-il automatiquement une machine PL e ?
N° Le dispositif de protection n'est qu'une partie de la fonction complète de sécurité La logique liée à la sécurité, les éléments de sortie, l'architecture, les diagnostics et la réponse de la machine influencent également les performances obtenues de la fonction globale.
Comment la distance de sécurité correcte pour un rideau lumineux est-elle déterminée ?
La conception doit tenir compte de la façon dont une personne aborde le danger et du temps nécessaire au système de protection et à la machine pour réagir. Temps d’arrêt de la machine, réponse du dispositif de protection et portée possible autour de la zone de détection, toute matière.
Un relais de sécurité suffit-il pour toute une chaîne de production de batteries ?
Cela peut être approprié pour des fonctions de sécurité relativement simples. Les grandes lignes intégrées avec plusieurs zones, robots, portes et modes de fonctionnement peuvent nécessiter une architecture de contrôle de sécurité programmable plus performante.
La sécurité des machines et la sécurité incendie des batteries sont-elles la même chose ?
N° La sécurité des machines s'attaque aux dangers tels que le concassage, la coupe, l'emboutissage, l'impact et les mouvements inattendus La sécurité du processus de la batterie peut également impliquer des risques électrolytiques, électriques, de ventilation, d'incendie et de matière, mais ils nécessitent des contrôles techniques différents.
Que faut-il vérifier avant de sélectionner un capteur de sécurité ?
Commencez par le danger, la façon dont les gens y accèdent, si la protection physique peut empêcher l'accès, si l'entrée dans tout le corps est possible, les performances d'arrêt de la machine et la fonction de sécurité requise Confirmez également si la tâche de détection est vraiment liée à la sécurité ou fait simplement partie de l'automatisation normale.
Références et lectures complémentaires
Les normes et sources techniques suivantes fournissent un contexte pour les principes de sécurité des machines et les processus de fabrication des batteries lithium-ion évoqués dans ce guide.
- ISO 12100:2010 « Sécurité des machines » Principes généraux pour la conception : évaluation des risques et réduction des risques.
- ISO 13849-1:2023 « Sécurité des machines » Parties des systèmes de contrôle liées à la sécurité 1 : Principes généraux pour la conception.
- ISO 13855:2024 « Sécurité des machines » Positionnement des garanties par rapport à l'approche du corps humain.
- série CEI 61496 équipement de protection électro-sensible : CEI 61496-1:2020 , CEI 61496-2:2020 et CEI 61496-3:2025 .
- ISO 10218-1:2025 / ISO 10218-2:2025 exigences de sécurité pour les robots industriels, les applications robotiques et les cellules robotiques.
- ISO 3691-4:2023 4e partie : Camions industriels sans conducteur et leurs systèmes.
- Liu et autres, Fabrication actuelle et future de batteries lithium-ion, iScience, 2021 Aperçu des processus de fabrication de batteries lithium-ion.
- Dürr ürr Li-Ion Batterie Electrode Fabrication procédé industriel couvrant la manipulation, le revêtement et le séchage de la bande, le calandrage et la refendage.
Les normes et les exigences réglementaires peuvent changer et peuvent différer selon le type de machine, l'application et le marché Les exigences applicables doivent être confirmées pour la machine et l'installation spécifiques.
Évaluation de la protection des machines pour les équipements de fabrication de batteries ?
La sélection utile des produits nécessite normalement plus d'informations que le nom de la machine seul.
Si vous évaluez un rideau lumineux de sécurité, un scanner laser de sécurité, un relais de sécurité ou un LiDAR 2 D industriel, les informations de démarrage utiles incluent la machine ou le processus, la zone dangereuse, des photos ou un dessin d'agencement, les dimensions d'accès et le temps d'arrêt de la machine si elle est déjà connue.
Grâce à ces informations, nous pouvons discuter de la catégorie de produits CCH qui peut correspondre à la demande et des détails techniques à confirmer avant la sélection finale.
Contactez-nousL'évaluation finale des risques liés aux machines, la conception des fonctions de sécurité et la conformité doivent être réalisées pour le marché spécifique des machines et des cibles par le constructeur de machines responsable, l'intégrateur de systèmes ou un professionnel de la sécurité qualifié.