
Nehmen Sie Kontakt mit QJKH Company auf

Sicherheit von Roboterzellen · Zugang + Bereichsschutz
Roboterzellensicherheit mit Lichtvorhängen und Laserscannern
Schützen Sie Industrieroboterzellen, indem Sie die Schutzmethode an die tatsächliche Gefahr und den Zugangspfad anpassen. HNO Typ 4 Sicherheitslichtvorhänge Definierte Zugangsöffnungen schützen kann, während SH27 Sicherheitslaserscanner Konfigurierbare 2 D-Schutzfeldüberwachung für geeignete Roboter-Zellen-Bereiche bereitstellen Feste und ineinandergreifende Bewachung kann ein wesentlicher Bestandteil der kompletten Schutzstrategie bleiben.
Typ 4
HNO-Sicherheitslichtvorhang
14 / 25 / 45 mm
Optionen zur HNO-Erkennung
3 m / 5 m
SH27 Schutzbereich
276°
SH27-Rasterwinkel
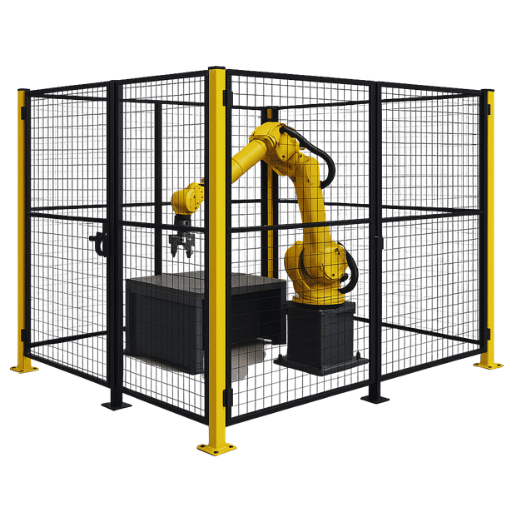
Verschiedene Sicherheitsvorkehrungen spielen im gesamten Roboterzellen-Sicherheitskonzept unterschiedliche Rollen.
Auswahlprinzip
Beginnen Sie mit der Robotergefahr, Personalzugangspfad, Bremsleistung, erforderliche Sicherheitsfunktion und Zellgeometrie Vor der Entscheidung, ob die Anwendung einen Sicherheitslichtvorhang, einen Sicherheitslaserscanner, einen physischen Schutz, einen verriegelten Zugang oder eine Kombination von Schutzmaßnahmen benötigt.
02 · Gefahren und Zugang für Roboterzellen
Identifizieren Sie die Robotergefahr und jeden Personalzugriffspfad
Roboterzellensicherung sollte mit dem kompletten Arbeitsbereich beginnen, anstatt mit einem einzigen Sensor Überlegen Sie Roboterbewegung, Werkzeuge, Werkstücke, Peripheriegeräte und jede vorhersehbare Möglichkeit, wie das Personal in den Gefahrenbereich eindringen oder hineingreifen kann.
Kernprinzip
Schützen die Zugangsweg des Personals zur Gefahr, „Nicht nur der sichtbare Roboterumfang. Eine Roboterzelle kann physische Schutzvorrichtungen, überwachte Öffnungen und Flächenschutz benötigen, um verschiedene Zugangswege zu bewältigen.
01
Roboter-Arbeitsumschlag
Der Roboterarm, der Endeffektor und das mitgeführte Werkstück können im gesamten erreichbaren Betriebsbereich Aufprall-, Quetsch-, Einfang- und Schergefahren verursachen.
Die Gefahrenbewertung sollte umfassen Roboterbewegung zusammen mit dem durchgeführten Prozess,„nicht nur der Roboterkörper selbst.
02
Bedienerlade- und Zugangsöffnungen
Teilweise Be- und Entladen, Inspektion und andere sich wiederholende Aufgaben können erfordern, dass sich das Personal einem offenen Abschnitt der Roboterzelle nähert.
Eine definierte Öffnung kann eine potenzielle Anwendung für a sein Sicherheitslichtvorhang Wo die komplette Sicherheitsfunktion und die Zugangsgeometrie einen elektrosensitiven Schutz geeignet machen.
03
Seiten- und Rückseitenumfang
Bereiche, die keinen routinemäßigen Bedienerzugang erfordern, können häufig durch feste Schutzvorrichtungen oder andere geeignete Perimeterschutzvorrichtungen physisch eingeschränkt werden.
Ein offener Front Access Point macht keine Überlegungen überflüssig Seiten, Rück - und Umfahrungsstrecken.
04
Wartung und Zugang lehren
Einrichtungs-, Lehr-, Wartungs-, Fehlerbehebungs- und Wiederherstellungsaufgaben können das Personal Gefahren aussetzen, die sich von der normalen automatischen Produktion unterscheiden.
Diese Betriebsbedingungen sollten bei der Festlegung der Sicherheitsstrategie für Roboterzellen gesondert berücksichtigt werden.
05
Gefahren für periphere Geräte und Prozesse
Schweißpistolen, Greifer, Vorrichtungen, Förderbänder, Positionierer, Pressen und andere Zellausrüstung können unabhängig von der Roboterbewegung Gefahren verursachen.
Die Absicherung sollte sich daher mit der befassen Komplette Roboteranwendung, „Nicht nur der Roboterarm.
Schauen Sie sich an, wie eine Person in die Zelle eindringen, sie erreichen oder darin bleiben kann
Unterschiedliche Zugriffsmuster können unterschiedliche Schutzmaßnahmen erfordern Bevor Sie ENT oder SH27 auswählen, definieren Wie das Personal während der Produktion, Einrichtung, Intervention und Wartung mit der Zelle interagiert.
01
Reach-In-Zugriff
Hände oder Arme können in eine Öffnung eindringen, während der Körper der Person außerhalb der Zelle verbleibt.
02
Begehbarer Zugang
Eine Person kann eine Öffnung vollständig passieren und den geschützten Roboterbereich betreten.
03
Servicezugang
Wartungs- oder Einrichtungspersonal kann Standorte betreten, die Betreiber normalerweise nicht in der automatischen Produktion nutzen.
04
Bypass-zugang
Überlegen Sie, ob eine Person über, unter, um oder durch die beabsichtigte Schutzmaßnahme greifen kann.
Ganzkörpereintrag
Wenn eine Person eine Schutzvorrichtung überqueren und in der Roboterzelle bleiben kann, beweist die Wiederherstellung des Erfassungsfeldes nicht, dass der geschützte Bereich leer ist. Das vollständige Sicherheitsdesign muss darauf eingehen Personalpräsenz, Rücksetz-/Neustartverhalten und Verhinderung unerwarteter gefährlicher Bewegungen.
Physikalische Grenze
Feste/verriegelte Bewachung
Nützlich, um den Personalzugang in Teilen der Roboterzelle einzuschränken, in denen kein routinemäßiger offener Zugang erforderlich ist.
Definierte Eröffnung
Sicherheitslichtvorhang
Kann eine definierte Zugangsebene überwachen, auf der sich das Personal einem offenen Einstiegspunkt für Roboterzellen nähern muss und ein elektroempfindlicher Schutz geeignet ist.
Überwachter Bereich
Sicherheitslaserscanner
Kann konfigurierbare zweidimensionale Schutzfelder für geeignete Anwendungen zur Boden- oder Flächenüberwachung rund um die Roboterzelle erstellen.
Der Robotertyp bestimmt den Schutz nicht selbst.
Schweißroboter, Handhabungsroboter, Palettierroboter und kollaborative Roboteranwendungen können alle unterschiedliche Zugangsmuster und Prozessgefahren haben Die geeignete Lösung hängt von der Tatsächliche Anwendung, Personalinteraktion, Bremsleistung, Zellgeometrie und erforderliche Sicherheitsfunktion.
03 · Schutzmaßnahmen
Feste Schutzvorhänge, Sicherheitslichtvorhänge und Laserscanner führen unterschiedliche Rollen aus
Bei der Roboterzellenschutzvorrichtung geht es selten darum, eine Schutzvorrichtung für die gesamte Anwendung auszuwählen. Physische Schutzvorhänge, Sicherheitslichtvorhänge und Sicherheitslaserscanner berücksichtigen unterschiedliche Zugangsbedingungen und können gemeinsam als Teil der kompletten Roboter-Zellen-Schutzstrategie eingesetzt werden.
Auswahlprinzip
Wählen Sie die Schutzmethode aus Wie das Personal die Gefahr erreichen kann und welche Schutzfunktion erforderlich ist „Nicht einfach aus der Tatsache, dass die Maschine einen Industrieroboter enthält.
Physikalischer Umfang
Feste und verriegelte Schutzvorrichtungen
Schafft eine physische Grenze um Gebiete, in denen kein uneingeschränkter Zugang des Personals erforderlich ist.
Durch die physische Roboterzellenbewachung kann der Zugang rund um den Roboterarbeitsbereich und die Prozessausrüstung verhindert oder eingeschränkt werden. Sie ist oft ein wichtiger Teil des Umfangs, selbst wenn an ausgewählten Öffnungen elektroempfindliche Schutzvorrichtungen verwendet werden.
Typische Rolle
Seitlicher und hinterer Roboterzellenumfang
Bereiche, die keinen häufigen Zugriff des Betreibers erfordern
Beschränkung von Umgehungswegen um überwachte Öffnungen
Kontrollierter Zugang durch entsprechend gestaltete ineinandergreifende Türen oder Tore
Definiertes Zugangsebene
HNO-Sicherheitslichtvorhänge Typ 4
Überwacht eine definierte Zugangsöffnung, ohne eine physische Barriere über der geschützten Ebene zu errichten.
Ein Sicherheitslichtvorhang kann dort geeignet sein, wo das Personal regelmäßigen Zugang durch eine definierte Roboterzellenöffnung benötigt und die Unterbrechung des Schutzfeldes in die erforderliche Sicherheitsfunktion integriert ist.
HNO-Modelle bieten Optionen für die Erkennungsfähigkeit von 14 mm, 25 mm und 45 mm für unterschiedliche Schutzanforderungen.
Typische Rolle
Be- und Entladeöffnung des Bedieners
Definierter Frontzugriff auf eine Roboter-Workstation
Reach-in oder Personalzugriff, wo die ausgewählte Konfiguration geeignet ist
Anwendungen, bei denen physische Türen den häufigen normalen Zugang unnötig unterbrechen würden
Konfigurierbarer 2 D-Bereich
SH27 Sicherheitslaserscanner
Überwacht konfigurierbare zweidimensionale Schutzfelder rund um geeignete Roboterzellenzugänge und Bodenflächen.
Ein Sicherheitslaserscanner kann nützlich sein, wenn ein flexibler Schutzbereich besser geeignet ist als eine einzelne vertikale Detektionsebene. SH27-Modelle bieten 3 m oder 5 m sicherheitsrelevanter Schutzbereich und einem 276° -Rasterwinkel.
Typische Rolle
Bodennahe Flächenüberwachung
Breite oder unregelmäßige Zugangsbereiche
Konfigurierbare Schutzfeldgeometrie
Anwendungen, bei denen eine feste vertikale Sensorebene nicht in den erforderlichen überwachten Bereich passt
Schnellvergleich
Passen Sie den Schutz an die Zugangsgeometrie an
Die nachfolgende Tabelle ist ein praktischer Ausgangspunkt Die endgültige Eignung hängt von der kompletten Roboteranwendung und der erforderlichen Sicherheitsfunktion ab.
| Schutz | Primäre Rolle | Überwachte Geometrie | Typische Verwendung von Roboterzellen |
|---|---|---|---|
| Fester / verriegelter Schutz | Den Zugang physisch einschränken | Physischer Umfang oder kontrolliertes Tor | Seiten-/Heckzellengrenze und kontrollierter Einstieg |
| HNO-Sicherheitslichtvorhang | Durchquerung einer definierten Öffnung erkennen | Vertikale oder anderweitig konstruierte Sensorebene | Bedienerzugang, Be- und Entladeöffnung |
| SH27 Sicherheitslaserscanner | Erfassen Sie den Eintritt in einen konfigurierbaren Schutzbereich | Zweidimensionales gescanntes Feld | Zugang auf Bodenebene oder breitere konfigurierbare überwachte Bereiche |
Kombinationsschutz
Eine Roboterzelle kann mehr als eine Schutzmethode verwenden
Ein praktisches Roboter-Zellen-Sicherheitskonzept kann unterschiedliche Schutzmaßnahmen für verschiedene Teile desselben Maschinenbereichs nutzen.
01
Physikalischer Umfang
Eine feste oder verriegelte Schutzvorrichtung schränkt den Zugang zu Teilen der Roboterzelle ein.
+
02
Überwachte Öffnung
ENT kann eine definierte Bedienerzugangsöffnung überwachen, bei der ein Lichtvorhangschutz geeignet ist.
+
03
Überwachter Bereich
SH27 kann einen konfigurierten zweidimensionalen Bereich überwachen, in dem der Scannerschutz zur Zugriffsgeometrie passt.
SH27 Feldgrenze
Unterscheiden Sie bei SH27-Anwendungen zwischen den Sicherheitsbezogenes Schutzfeld und jedes Warnfeld, das für die Nichtsicherheitssignalisierung oder Vorwarnung verwendet wird. Ein Warnfeld sollte nicht als Ersatz für das Sicherheitsschutzfeld dargestellt werden.
Ersetzen Sie nicht nur der Einfachheit halber eine Schutzvorrichtung durch eine andere.
Ein Zaun, Lichtvorhang und Laserscanner erfüllen keine identischen Funktionen Auswahl sollte auf Gefahrenzugang, erforderliche Schutzfunktion, Bremsleistung, Einbaugeometrie und die vollständige sicherheitstechnische Regelungsauslegung.
04 · Sicherheitslichtvorhänge
HNO-Sicherheitslichtvorhänge für die Schutzvorrichtung für den Zugang zu Roboterzellen
Sicherheitslichtvorhänge können eine definierte Zugangöffnung zur Roboterzelle schützen, bei der die Bediener regelmäßig interagieren müssen, ohne dass eine dauerhafte physische Barriere über dieser Öffnung besteht. Aus der erforderlichen Erkennungsfähigkeit, Schutzhöhe, Zugangsgeometrie und vollständiger Sicherheitsfunktion sollte die richtige ENT-Konfiguration ausgewählt werden.
Rolle der HNO-Anwendung
HNO erstellt eine Definierte elektrosensitive Detektionsebene Über eine Öffnung. Wenn dieses Feld unterbrochen wird, müssen seine sicherheitsrelevanten Ausgänge in die Sicherheitskontrolle der Roboterzelle integriert werden, damit die erforderliche sichere Maschinenreaktion erreicht wird.
Typ 4
Sicherheitslichtvorhang
Schutzgeräteklassifizierung für die ENT-Serie.
14 / 25 / 45 mm
Erkennungsfähigkeitsoptionen
Wählen Sie entsprechend der erforderlichen Erkennungsfunktion und Zugriffsgeometrie.
Bis zu 1.960 mm
Schutzhöhe
Unterstützt eine breite Palette von Öffnungshöhen der Roboterzelle.
6,0 30,8 ms
Modellabhängige Reaktion
Verwenden Sie bei der Bewertung der Sicherheitsfunktion die tatsächlich ausgewählte Konfiguration.
Wo ein Sicherheitslichtvorhang in eine Roboterzelle passt
Hierbei handelt es sich eher um gängige Anwendungsmuster als um automatische Produktauswahl. Die endgültige Eignung hängt von der Roboteranwendung und dem vollständigen Schutzdesign ab.
01
Öffnen des Bedieners zum Laden und Entladen
Wenn sich ein Bediener wiederholt einer definierten Öffnung nähert, um Teile zu laden, zu entladen oder zu inspizieren, kann ein HNO-Sicherheitslichtvorhang das Überqueren der Zugangsebene überwachen, wenn das Sicherheitskonzept diese Art von Schutzvorrichtung zulässt.
02
Roboter-Workstation-Frontzugang
Ein vertikaler Lichtvorhang kann dafür sorgen Roboterzellen-Zugangsschutz An einem offenen Arbeitsplatz, an dem die erforderliche geschützte Höhe und Trennung von der Gefahr erreicht werden kann.
03
Reach-In-Zugriff auf einen definierten Prozessbereich
Wenn nur ein Teil des Körpers durch eine kontrollierte Öffnung auf die Gefahr zugehen kann, sollten die Erkennungsfähigkeit und die Schutzposition aus dem tatsächlichen Einreichzustand ausgewählt werden.
04
Zugang kombiniert mit physischer Perimeterüberwachung
ENT kann an einem ausgewählten Open-Access-Punkt verwendet werden, während feste oder ineinandergreifende Schutzvorrichtungen die Seiten-, Rück- und anderen Routen rund um die Roboterzelle einschränken.
HNO-Auswahl
Wählen Sie nicht 14, 25 oder 45 mm vom Robotertyp allein
Ein Schweißroboter, Handhabungsroboter oder Montageroboter bestimmt nicht automatisch die Auflösung des Lichtvorhangs. Die Erkennungsfähigkeit sollte dem Körperteil oder der Zugangsbedingung folgen, die die Schutzfunktion erkennen muss.
14 mm
Fähigkeit zur Feindetektion
Kann in Betracht gezogen werden, wo die Sicherheitsfunktion die Erkennung kleinerer Hand - oder Fingereinbrüche erfordert Die endgültige Eignung hängt noch von der Zugangsgeometrie und der Schutzpositionierung ab.
25 mm
Mittlere Erkennungsfähigkeit
Kann für anwendbare Hand- oder Armzugriffsbedingungen verwendet werden, bei denen die ausgewählte Erkennungsfähigkeit und die erforderliche Schutzposition zum Design passen.
45 mm
Größere Erkennungsfähigkeit
Geeignet nur dort, wo die erforderliche Schutzfunktion eine größere Erkennungsfähigkeit ermöglicht. Es sollte nicht automatisch eine feinere Erkennung ersetzen, nur weil die Roboterzellenöffnung größer ist.
Vier Fragen vor der Positionierung des Lichtvorhangs
Die Auswahl der Sicherheitsleuchte für Roboterzellen ist bei der Auswahl der Modellnummer noch nicht abgeschlossen. Der Installateur muss dies ebenfalls überprüfen Wie die Gefahr erreicht werden kann und ob die erforderliche sichere Maschinenreaktion erfolgt, bevor das Personal sie erreichen kann.
01
Was muss erkannt werden?
Definieren Sie den Hand-, Arm- oder Personalzugangszustand, den die Schutzfunktion erkennen muss.
02
Wo ist die Gefahr?
Berücksichtigen Sie Roboterbewegungen, Werkzeuge, Werkstücke und Prozessgeräte in der Zelle.
03
Wie schnell ist die sichere Reaktion?
Nutzen Sie die komplette Sicherheitsfunktion und Maschinenstoppleistung, nicht nur die HNO-Antwortzeit.
04
Kann das Feld umgangen werden?
Bewerten Sie das vorhersehbare Greifen über, unter, um oder durch die geschützte Öffnung.
Einlaufroboterzellen
Kann eine Person das HNO-Schutzfeld vollständig durchqueren und im Inneren der Roboterzelle verbleiben, bestätigt der Lichtvorhang allein nicht, ob nach Freiwerden des Feldes jemand im geschützten Bereich verbleibt. Das vollständige Sicherheitskonzept muss sich mit dem Eintritt in den gesamten Körper, dem Rücksetz-/Neustartverhalten und der Verhinderung unerwarteter gefährlicher Bewegungen befassen.
Die Position des Lichtvorhangs muss anhand der vollständigen Sicherheitsfunktion bewertet werden.
Für anwendbare ISO-basierte Anwendungen sollte die Schutzpositionierung die tatsächliche Zugangsgeometrie berücksichtigen,
HNO-Reaktion, nachgelagerte Sicherheitskontrollreaktion und Maschinenstoppleistung Nach den geltenden Anforderungen.
Entdecken Sie die Sicherheitslichtvorhänge des Typs ENT 4
Vergleichen Sie die verfügbaren Erkennungsfähigkeiten, Schutzhöhen und Reaktionszeitkonfigurationen für den Schutz des Roboterzellenzugangs und andere industrielle Maschinensicherheitsanwendungen.
05 · Sicherheitslaserscanner
SH27 Sicherheitslaserscanner für die Überwachung von Roboterzellenbereichen
Ein Sicherheitslaserscanner kann einen konfigurierbaren zweidimensionalen Bereich schützen, in dem eine einzelne Lichtvorhängeebene nicht mit der erforderlichen Zugangsgeometrie übereinstimmt. SH27-Sicherheitslaserscanner sind für die sicherheitsrelevante Schutzfeldüberwachung rund um geeignete Zugangskörper und Bodenbereiche von Roboterzellen konzipiert.
SH27-Anwendungsrolle
SH27 erzeugt ein Konfigurierbares 2 D-Schutzfeld. Die Unterbrechung des sicherheitsrelevanten Schutzfeldes muss in die Sicherheitskontrolle der Roboterzelle integriert werden, damit die erforderliche sichere Maschinenreaktion erfolgt, bevor das Personal die Gefahr erreichen kann.
3 m / 5 m
Schutzbereich
Der sicherheitsbezogene Schutzabstand hängt vom gewählten SH27-Modell ab.
276°
Abtastwinkel
Breites zweidimensionales Scanfeld für konfigurierbare Überwachungsgeometrie.
Bis zu 64
Konfigurierbare Zonensätze
Unterstützt mehrere konfigurierte Feldsätze für geeignete Maschinenanwendungen.
100 –567 ms
Konfigurierbare Antwort
Nutzen Sie die tatsächlich konfigurierte Reaktionszeit bei der Auswertung der kompletten Sicherheitsfunktion.
Wo ein Sicherheitslaserscanner in eine Roboterzelle passt
SH27 ist am nützlichsten, wenn die Sicherheitsfunktion der Roboterzelle einen konfigurierbaren überwachten Bereich und nicht nur eine feste Zugangsebene erfordert.
01
Überwachung des Bodenzugangs
Ein Sicherheitslaserscanner kann einen horizontalen Schutzbereich vor oder um eine zugängliche Roboterzellenöffnung überwachen, wo die Installationsgeometrie diese Art der Sicherung unterstützt.
02
Breite Zugangsbereiche zu Roboterzellen
Wenn der Zugangsbereich breiter ist als eine einfache Tür oder Bedieneröffnung, kann ein konfigurierbares Scannerfeld bereitgestellt werden Roboterzellenbereich Überwachung Geglichen an die erforderliche Bodengeometrie.
03
Unregelmäßige Schutzfeldgeometrie
Konfigurierbare Felder können um geeignete Maschinengrenzen und Zugangsgeometrie geformt werden, bei denen eine rechteckige vertikale Lichtvorhangebene nicht in den erforderlichen überwachten Bereich passt.
04
Zugang kombiniert mit Perimeter-Guarding
SH27 kann einen offenen Zugangbereich auf Bodenebene überwachen, während feste oder ineinandergreifende Bewachung andere Routen um die Roboterzelle herum einschränkt Die Maßnahmen erfüllen komplementäre Funktionen.
Lichtvorhang vs. Laserscanner
Der Unterschied besteht hauptsächlich in der erforderlichen Überwachungsgeometrie
Beide Geräte können Teil der Absicherung des Roboterzellenpersonals sein, überwachen jedoch unterschiedliche Arten der Zugangsgeometrie.
ENT
Definierte Erkennungsebene
Ein Sicherheitslichtvorhang ist nützlich, wenn die Sicherheitsfunktion das Überqueren eines Vorhangs erkennen muss Definierte Öffnungs - oder Zugangsebene.
Typische Beispiele sind Ladeöffnungen des Bedieners und ein definierter Frontzugang zu einem Roboterarbeitsplatz.
SH27
Konfigurierbarer zweidimensionaler Bereich
Ein Sicherheitslaserscanner ist nützlich, wenn die Sicherheitsfunktion a überwachen muss Konfigurierter horizontaler oder bodengleicher Bereich.
Typische Beispiele sind breite Zugangsbereiche oder Stellen, an denen die überwachte Form der Zellgeometrie folgen muss.
Schutzfelddesign
Das Scannerfeld sollte aus der tatsächlichen Roboterzelle entworfen werden
Ein großer Scanbereich bedeutet nicht, dass automatisch die gesamte verfügbare Reichweite als eine Sicherheitszone genutzt werden sollte. Die Schutzfeldkonstruktion sollte die tatsächliche Gefahr, den Anflugweg und die Bremsleistung widerspiegeln.
01
Gefahrenort
Identifizieren Sie die Roboter-, Werkzeug-, Prozess- und Randgefahren, denen sich das Personal nähern kann.
02
Anflugrichtung
Bestimmen Sie, wie das Personal den überwachten Bereich betreten und Fortschritte in Richtung der Gefahr machen kann.
03
Vollständige Reaktionszeit
Beziehen Sie die konfigurierte Scannerreaktion zusammen mit der nachgeschalteten Sicherheitskontrolle und der Maschinenstoppleistung ein.
04
Feldgeometrie
Konfigurieren Sie den Schutzbereich so, dass vorhersehbare Zugangswege durch das vollständige Schutzdesign abgedeckt werden.
Schutz- und Warnfeld
Die SH27 sicherheitsrelevantes Schutzfeld und sein Warnfeld nicht die gleiche Funktion erfüllen Ein Warnfeld kann für die Nicht-Sicherheitssignalisierung oder Vorwarnung verwendet werden, aber Es sollte nicht als Ersatz für das sicherheitsrelevante Schutzfeld dargestellt werden.
Vier Installationsfragen vor der Verwendung eines Scanners rund um eine Roboterzelle
Scannerauswahl ist nur ein Teil der Konstruktion Das installierte Schutzfeld muss zum Tatsächliche Bodengeometrie, Personalanflug und vollständiges Roboterzellen-Stoppverhalten.
01
Scan-ebene
Bestätigen Sie die Scannerposition und die Scanebene erkennen Sie die beabsichtigte Zugriffsbedingung des Personals.
02
Schutzabstand
Bestimmen Sie die erforderliche Feldgrenze anhand der geltenden Schutzanforderungen und der tatsächlichen Bremsleistung.
03
Umgehungsstraßen
Prüfen Sie, ob das Personal den vorgesehenen Schutzbereich umtreten, über ihn hinausgreifen oder auf andere Weise umgehen kann.
04
Zellhindernisse
Berücksichtigen Sie Maschinenstrukturen, Vorrichtungen und andere Objekte, die das nutzbare Scanfeld beeinflussen können.
Scanner-sichtbarkeit
Feste Strukturen, Vorrichtungen oder andere Objekte innerhalb der Scanebene können Bereiche erzeugen, die der Scanner nicht direkt überwachen kann. Das komplette Layout sollte überprüft werden, damit ein unüberwachter Zugang hinter Hindernissen die beabsichtigte Schutzfunktion nicht untergräbt.
Entdecken Sie SH27-Sicherheitslaserscanner
Vergleichen Sie Schutzreichweite, konfigurierbare Feldsätze, Reaktionsmöglichkeiten und Schnittstellen für die Überwachung von Roboterzellenbereichen und andere Anwendungen im Bereich der Arbeitssicherheit.
06 · Sicherheitskontrollintegration
Integrieren Sie Sicherheitssensoren in die vollständige Sicherheitskontrolle der Roboterzelle
Ein Sicherheitslichtvorhang oder Sicherheitslaserscanner erkennt den Zugang zu einem Gefahrenbereich, die Erkennung allein vervollständigt jedoch nicht die Sicherheitsfunktion der Roboterzelle. Die Ausgänge des Schutzgeräts müssen durch entsprechende Sicherheitslogik in die Roboter- und Zellensteuerung integriert werden, damit die erforderliche sichere Reaktion erreicht wird.
Systemprinzip
ENT und SH27 sind Schutzeingangsgeräte. Sie sollten nicht als unabhängiges Stoppen des Roboters oder als Bestimmung beschrieben werden, wann der Roboter neu starten darf. Diese Funktionen gehören zur vollständigen validierten Roboterzellen-Sicherheitsarchitektur.
Typischer Signalpfad für die Sicherheit von Roboterzellen
Erkennung → Sicherheitslogik → Roboter-/Zellensteuerung → Sichere Reaktion
Die genaue Architektur variiert je nach Robotersystem, Peripherieausrüstung und erforderlichen Sicherheitsfunktionen, die Schutzvorrichtung muss jedoch in die vollständige sicherheitsrelevante Steuerkette integriert werden.
01
ENT oder SH27
Erkennt eine Unterbrechung der definierten Schutzebene oder des konfigurierten sicherheitsrelevanten Schutzfelds.
→
02
Sicherheitslogik
Ein geeignetes Sicherheitsrelais, eine Sicherheits-SPS, eine Sicherheitssteuerung oder eine andere sicherheitsrelevante Logik verarbeitet die Schutzgerätssignale.
→
03
Roboter-/Zellensicherheitskontrolle
Die Robotersteuerung und relevante Maschinensteuerungselemente führen die für die Anwendung definierte Sicherheitsreaktion aus.
→
04
Erforderliche sichere Antwort
Gefährliche Roboter - oder Zellbewegung erreicht den Zustand, der von der validierten Sicherheitsfunktion gefordert wird.
Einfache Sicherheitsschnittstelle
Sicherheitsrelais
Ein Sicherheitsrelais kann eine geeignete Schnittstelle in Anwendungen bereitstellen, bei denen seine Funktionen, Eingangs-/Ausgangskonfiguration und elektrischen Eigenschaften mit der erforderlichen Sicherheitsarchitektur übereinstimmen.
Es darf nicht davon ausgegangen werden, dass Jede Roboterzelle kann oder sollte die gleiche Relaiskonfiguration verwenden.
Multifunktionszellensteuerung
Sicherheits-SPS/Sicherheitskontroller
Komplexere Roboterzellen können mehrere Schutzvorrichtungen, Gates, Betriebsarten, Peripheriemaschinen und Sicherheitsfunktionen umfassen. Eine programmierbare Sicherheitssteuerung kann verwendet werden, wenn die Anwendung dieses Maß an Sicherheitslogik erfordert.
Robotersystem
Robotersicherheitscontroller
Viele Industrierobotersysteme bieten sicherheitsrelevante Schnittstellen oder Funktionen innerhalb der Robotersteuerungsplattform. Externe Schutzvorrichtungen müssen entsprechend der Sicherheitsschnittstelle des Roboterherstellers und dem kompletten Zelldesign integriert werden.
Schutzeingaben
ENT und SH27 erkennen unterschiedliche Zugangsbedingungen
Die nachgeschaltete Sicherheitslogik kann Teil derselben Roboterzellen-Steuerungsarchitektur sein, die beiden Schutzvorrichtungen überwachen jedoch unterschiedliche physikalische Bedingungen.
HNO-Sicherheitslichtvorhang
Überqueren einer definierten Erkennungsebene
ENT stellt den Schutzgerätetatus bereit, wenn das konfigurierte Lichtvorhangfeld unterbrochen wird. Die Roboterzellen-Sicherheitssteuerung verwendet dann diesen sicherheitsbezogenen Eingang gemäß der erforderlichen Anwendungslogik.
SH27 Sicherheitslaserscanner
Eintritt in einen konfigurierten Schutzbereich
SH27 stellt den sicherheitsrelevanten Status bereit, der mit seinem konfigurierten Schutzfeld verbunden ist. Beliebig Das Warnfeldsignal bleibt eine separate Nichtsicherheitsfunktion und sollte das Schutzfeld in der Sicherheitskette nicht ersetzen.
Fragen zum Systemdesign
Definieren Sie die erforderliche sichere Reaktion, bevor Sie die Verkabelung abschließen
Die richtige Reaktion ist anwendungsspezifisch. Es hängt vom Roboter, den Werkzeugen, der Prozessausrüstung, dem Betriebsmodus und den Gefahren ab, die in der gesamten Zelle vorhanden sind.
01
Welche Gefahr muss reagieren?
Roboterbewegungen, Werkzeuge, Vorrichtungen und Peripheriegeräte können alle zur Gefahr beitragen.
02
Welches Schutzgerät ausgelöst?
Definieren Sie, wie sich jeder Lichtvorhang, Scanner, Gate oder andere Sicherheitseingaben auf die erforderliche Zellreaktion auswirkt.
03
Was muss einen sicheren Staat erreichen?
Berücksichtigen Sie alle gefährlichen Geräte, die vom Personaleintritt betroffen sind, nicht nur den Roboterarm.
04
Wie wird die Funktion validiert?
Überprüfen Sie Verkabelung, Logik, Reaktion, Bremsleistung und Fehlerverhalten unter tatsächlich installierten Bedingungen.
Zurücksetzen und neu starten
Ein klarer Lichtvorhang oder ein Scannerfeld sollte nicht als Beweis dafür interpretiert werden, dass die Roboterzelle leer ist, oder als automatischer Befehl zur Wiederaufnahme gefährlicher Bewegungen. Das validierte Roboterzellen-Sicherheitsdesign muss das erforderliche Rücksetz- und Neustartverhalten definieren, insbesondere wenn ein Ganzkörpereintritt möglich ist.
Die Reaktionszeit des Sensors ist nur ein Teil des vollständigen Zeitrahmens für Sicherheitsfunktionen.
Die Schutzpositionierung und das Schutzfelddesign sollten die Reaktion des ausgewählten ENT oder konfigurierten SH27 zusammen mit berücksichtigen Nachgeschaltete Reaktion der Sicherheitskontrolle und die tatsächliche Bremsleistung des Roboters und der relevanten Zellausrüstung Gemäß der geltenden Sicherheitskonstruktion.
Sicherheitsrelaismodule für geeignete Kontrollschnittstellen
CCH-Sicherheitsrelaismodule können dort in Betracht gezogen werden, wo ihre Funktionen und elektrischen Eigenschaften zur erforderlichen Roboter-Zellen-Sicherheitsarchitektur passen Komplexe Zellen benötigen stattdessen möglicherweise eine Sicherheits-SPS, einen dedizierten Sicherheitscontroller oder eine roboterspezifische Sicherheitsschnittstelle.
Schutzgerätebewertungen definieren nicht die vollständige Sicherheitsleistung der Roboterzelle.
Die erforderliche Sicherheitsleistung gehört zur Komplette Sicherheitsfunktion, (einschließlich Schutzeinrichtungen, Sicherheitslogik, Roboter - und Maschinenschnittstellen, Ausgangselemente, Verkabelung, Stoppverhalten und Validierung Komponentenspezifikationen sollten daher als Eingaben für das gesamte Roboter-Zellen-Sicherheitsdesign behandelt werden.
07 · Roboterzellenanwendungen
Schutz von Roboterzellen in verschiedenen industriellen Anwendungen
Roboterzellen können Schweiß-, Maschinenpflege-, Materialhandhabungs-, Palettierungs-, Montage- und Gemeinschaftsaufgaben ausführen, aber Der Anwendungsname allein bestimmt nicht die richtige Absicherung. Jede Zelle sollte anhand ihrer tatsächlichen Gefahrenbewegung, Prozessausrüstung, ihres Personalzugangs und ihrer erforderlichen sicheren Reaktion bewertet werden.
Anwendungsprinzip
Zwei Roboterzellen, die dasselbe Robotermodell verwenden, können dies erfordern Verschiedene Schutzvorhänge, Sicherheitslichtvorhänge, Laserscannerfelder und Sicherheitskontrollstrategien Denn ihre Prozesse und personellen Interaktionen sind unterschiedlich.
01
Automobil & Fertigung
Kfz-Schweißroboterzellen
Schweißroboterzellen können schnelle Roboterbewegungen mit Schweißpistolen, Vorrichtungen, Positionierern und beweglichen Werkstücken kombinieren. Abhängig vom Schweißprozess können zusätzliche Gefahren bestehen Hitze, Funken, Spritzer und Strahlung.
Das Schutzkonzept sollte daher sowohl den Personalzugang zum Roboterarbeitsbereich als auch die Gefahren berücksichtigen, die durch den Schweißprozess selbst entstehen.
Zugriffsfrage
Wo betreten oder greifen Betreiber in die Zelle?
Erwägen Sie Verladestationen, Inspektionspunkte, Tore und Servicezugang.
Prozessfrage
Welche Gefahren bestehen über die Roboterbewegung hinaus?
Schweißgeräte, Vorrichtungen und Prozessgefahren können zusätzliche Schutzmaßnahmen erfordern.
Schutzmaßnahmen zur Bewertung
02
Automatisierte Produktion
Maschinenpflege- und Bedienerladestationen
Roboter werden häufig in CNC-Maschinen, Pressen, Montagegeräte und andere automatisierte Produktionssysteme zum Be- und Entladen von Teilen und zum Transfer integriert.
Die Schutzgestaltung muss berücksichtigt werden Sowohl der Roboter als auch die angeschlossene Maschine stellen Gefahren dar, zusammen mit der Öffnung, durch die die Betreiber auf den Bahnhof zugreifen.
Definierte Eröffnung
Häufiger Betreiberzugang
ENT kann in Betracht gezogen werden, wenn eine definierte Zugangsebene einen elektroempfindlichen Schutz erfordert.
Breiterer Zugang
Konfigurierbare Grundfläche
SH27 kann in Betracht gezogen werden, wenn ein zweidimensionaler überwachter Bereich besser zur Zugangsgeometrie passt.
Schutzmaßnahmen zur Bewertung
03
Materialfluss
Materialhandhabung und Palettierung von Roboterzellen
Materialhandhabungs- und Palettierungsroboter können über große Arbeitsumschläge hinweg operieren und gleichzeitig Kisten, Komponenten, Container oder andere Nutzlasten zwischen Förderbändern, Paletten und Prozessstationen transportieren.
Risiko kann herkommen Roboterbewegung, Nutzlast, Greifer, Förderband, Palettenbereich und andere automatisierte Geräte In derselben Zelle.
Personalweg
Wo kann eine Person den Arbeitsumschlag eingeben?
Bewerten Sie den normalen Betriebs-, Eingriffs-, Räumungs- und Wartungszugang.
Zellgeometrie
Ist der Zugang ein Flugzeug oder ein Bereich?
Dies hilft festzustellen, ob ENT, SH27 oder physische Bewachung für jeden Zugangsweg geeignet ist.
Schutzmaßnahmen zur Bewertung
04
Mensch-Roboter-Interaktion
Kollaborative Roboteranwendungen
Ein kollaborativ fähiger Roboter macht die komplette Anwendung nicht automatisch sicher für den uneingeschränkten menschlichen Zugriff Werkzeuge, Nutzlasten, Vorrichtungen, umgebende Maschinen und die programmierte Roboteraufgabe können Gefahren mit sich bringen, die außerhalb der eigenen kollaborativen Merkmale des Roboters bleiben.
Die erforderlichen Schutzmaßnahmen sollten daher ausgewählt werden Komplette kollaborative Roboteranwendung und Personalinteraktion, „nicht einfach durch die Verwendung eines Cobots.
Interaktion
Wie teilen sich die Leute den Arbeitsbereich?
Bewerten Sie normale Arbeit, Eingriffe und den vorhersehbaren Zugang zu Gefahren.
Vollständige Anwendung
Welche andere Ausrüstung birgt Risiken?
Endeffektoren, Teile, Vorrichtungen und angeschlossene Maschinen erfordern möglicherweise zusätzliche Absicherung.
Schutzmaßnahmen zur Bewertung
Kollaborativer Roboterhinweis
Gehen Sie nicht davon aus, dass ein kollaborativer Roboter bedeutet “keine Bewachung erforderlich”.” Ob das Personal den Arbeitsplatz sicher teilen oder sich ihm nähern kann, hängt von der vollständigen Anwendung, der Betriebsart des Roboters, den Werkzeugen, der Nutzlast, den Gefahren und den Sicherheitsfunktionen ab. Zusätzliche Schutzvorrichtungen oder elektroempfindliche Schutzmaßnahmen können weiterhin erforderlich sein.
Gemeinsame technische Sequenz
Verschiedene Roboteranwendungen, Same-Auswahllogik
Anstatt von der Robotermarke oder -industrie auszugehen, definieren Sie die Schutzanforderung in dieser Reihenfolge.
01
Gefahr
Identifizieren Sie Roboter-, Werkzeug-, Nutzlast- und Prozessgefahren.
02
Zugang
Definieren Sie, wie Personal den Gefahrenbereich betreten oder erreichen kann.
03
Geometrie
Bestimmen Sie, ob die Anwendung eine physische Grenze, eine Erkennungsebene oder einen überwachten Bereich benötigt.
04
Sichere Antwort
Definieren Sie, welche gefährlichen Geräte wie schnell reagieren müssen.
05
Schutz
Wählen Sie ENT, SH27, Bewachung oder eine geeignete Kombination.
Anwendungsbeispiele sind keine automatischen Produktempfehlungen.
Eine Kfz-Schweißzelle benötigt nicht automatisch sowohl ENT als auch SH27, und ein kollaborativer Roboter benötigt nicht automatisch einen Laserscanner Die endgültige Auswahl hängt davon ab Die tatsächliche Gefahr, die Zugangsgeometrie, die Bremsleistung und das vollständige Design der Sicherheitskontrolle.
Haben Sie ein Roboterzellenlayout oder ein Anwendungsfoto?
Senden Sie uns die Roboteranwendung, das Zellenlayout, die Zugangspunkte für den Bediener und die verfügbaren Informationen zur Sicherheitskontrolle. Wir können dabei helfen, einzugrenzen, ob das Projekt HNO-Sicherheitslichtvorhänge, SH27-Sicherheitslaserscanner oder einen anderen Schutzansatz bewerten soll.
08 · Checkliste für Roboterzellenprojekte
Was wir benötigen, um Ihre Robot Cell Safeguarding-Anwendung zu überprüfen
Eine nützliche Roboter-Sicherheitsüberprüfung braucht mehr als “wir brauchen einen Lichtvorhang” oder “wir brauchen einen Laserscanner” Senden Sie Informationen über die Roboteranwendung, Zelllayout, Personalzugang und bestehende Sicherheitskontrolle So können die Schutzgeräteoptionen im richtigen Kontext bewertet werden.
Beginnen Sie mit der Anwendung
Sie müssen das HNO - oder SH27-Modell nicht kennen, bevor Sie CCH kontaktieren Beginnen Sie mit Was der Roboter tut, wo die Gefahren liegen und wie das Personal mit der Zelle interagiert.
01
Roboteranwendung
Teilen Sie uns mit, ob der Roboter Schweißen, Maschinenpflege, Handhabung, Palettierung, Montage oder einen anderen Prozess durchführt. Schließen Sie gegebenenfalls angeschlossene Geräte ein.
02
Zelllayout- oder Anwendungsfotos
Eine Anordnung der Roboterzellen, eine Zeichnung oder mehrere klare Fotos zeigen die Position des Roboters, den Maschinenumfang, die Bedienerstationen und die umgebende Ausrüstung.
03
Zugangspunkte für Personal
Identifizieren Sie, wo Bediener Teile laden, die Zelle betreten, Inspektionen durchführen, Fehler beseitigen oder auf die Ausrüstung für Service und Wartung zugreifen.
04
Öffnungs- oder überwachte Flächengröße
Geben Sie für einen Lichtvorhang die ungefähre Öffnungsbreite und die erforderliche geschützte Höhe an, geben Sie für einen Scanner die ungefähre Grundfläche und die zu überwachende Zugangsgeometrie an.
05
Gefahrenort
Identifizieren Sie die Roboter-Arbeitshülle und alle zusätzlichen Gefahren durch Werkzeuge, Nutzlasten, Vorrichtungen, Förderbänder, Maschinen oder Prozessausrüstung.
06
Informationen zur Stoppleistung
Stellen Sie nach Möglichkeit verfügbare Informationen zum Stoppen von Robotern oder Maschinen bereit. Dies wird wichtig, wenn die endgültige Schutzgeräteposition oder die Scannerfeldgrenze bestimmt wird.
07
Sicherheitskontrollschnittstelle
Teilen Sie uns mit, ob die Zelle ein Sicherheitsrelais, eine Sicherheits-SPS, einen Roboter-Sicherheitsregler oder eine andere sicherheitsrelevante Steuerungsarchitektur verwendet, sofern diese Informationen bereits bekannt sind.
08
Verbleibende Bewachungs- und Umgehungsrouten
Zeigen Sie vorhandene Zäune, Tore und andere Schutzmaßnahmen und ermitteln Sie, ob das Personal über, unter, um die vorgeschlagene Schutzvorrichtung herum oder darüber hinaus greifen kann.
Mindestinformationen
Sie verfügen noch nicht über alle technischen Daten?
Für eine erste Diskussion ist das in Ordnung Eine vorläufige Überprüfung der Roboterzellensicherung kann in der Regel mit vier grundlegenden Informationen beginnen.
Roboter
Anwendung
Welche Aufgabe erfüllt der Roboter?
Layout
Foto oder Zeichnung
Zeigen Sie den Roboter, die Zellengrenze und den Bedienerbereich an.
Zugang
Personalweg
Erklären Sie, wo Menschen die Zelle betreten oder in sie hineingreifen.
Größe
Eröffnung / Bereich
Geben Sie nach Möglichkeit ungefähre Abmessungen an.
Bewerbungsüberprüfung
Vom Roboterzellenlayout bis zur Auswahl von Schutzgeräten
Bei der ersten Überprüfung sollte zunächst die Schutzfunktion und zweitens die Produktkonfiguration eingeschränkt werden.
01
Überprüfungszelle
Verstehen Sie den Roboterprozess, die Gefahren und die Interaktion mit dem Personal.
→
02
Definieren Sie die Zugriffsgeometrie
Bestimmen Sie, ob es sich bei der Anforderung um eine physische Grenze, eine definierte Öffnung oder einen überwachten Bereich handelt.
→
03
Wählen Sie Schutzart
Bewerten Sie ENT, SH27, Bewachung oder eine geeignete Kombination.
→
04
Konfiguration bestätigen
Schmalerkennungsfähigkeit, Schutzhöhe, Scannerbereich und relevante Schnittstellenanforderungen.
Daten stoppen
Liegen noch keine validierten Stoppleistungsdaten vor, kann dennoch eine erste Produktdiskussion beginnen. Die endgültige Schutzpositionierung und das Schutzfelddesign sollten nicht auf erratenen Roboter- oder Maschinenstoppzeiten basieren.
Die Produktauswahl ist Teil der Roboterzellen-Sicherheitstechnik.
CCH kann bei der Auswahl von HNO-Sicherheitslichtvorhängen und SH27-Sicherheitslaserscannern auf der Grundlage der bereitgestellten Anwendungsinformationen behilflich sein. Die abschließende Risikobewertung, das vollständige Design der Sicherheitsfunktion, die Installation, Inbetriebnahme und Validierung bleiben Teil des gesamten Roboterzellen-Engineering-Prozesses.
Senden Sie uns Ihre Roboterzellenanwendung
Beginnen Sie mit einem Zellenfoto oder -layout, einer Roboteranwendung, Zugangspunkten und ungefähren Abmessungen. Wir können dabei helfen, die entsprechende Richtung des Schutzgeräts vor der detaillierten Konfiguration einzugrenzen.
09 · Roboterzellensicherheit FAQ
Häufig gestellte Fragen zum Schutz von Roboterzellen
Diese Fragen umfassen gemeinsame Entscheidungen bei der Auswahl Sicherheitslichtvorhänge, Sicherheitslaserscanner und andere Schutzmaßnahmen für Industrieroboterzellen.
01 Soll ich für eine Roboterzelle einen Sicherheitslichtvorhang oder einen Sicherheitslaserscanner verwenden?
Die Wahl hängt hauptsächlich von der Erforderliche Überwachungsgeometrie und Zugangsbedingung des Personals. Ein HNO-Sicherheitslichtvorhang überwacht das Überqueren einer definierten Detektionsebene, während ein SH27-Sicherheitslaserscanner einen konfigurierbaren zweidimensionalen Schutzbereich überwacht.
Einige Roboterzellen können beide Geräte an unterschiedlichen Zugangspunkten sowie physische oder ineinandergreifende Schutzvorrichtungen verwenden.
02 Kann ein Sicherheitslichtvorhang den Zaun um eine Roboterzelle ersetzen?
Nicht automatisch Ein Sicherheitslichtvorhang und ein physischer Schutz erfüllen unterschiedliche Funktionen. In Bereichen, in denen der Zugang des Personals physisch eingeschränkt werden sollte, kann eine feste oder ineinandergreifende Bewachung erforderlich bleiben, Während ein Lichtvorhang an einer geeigneten definierten Zugangsöffnung verwendet werden kann.
Das vollständige Roboterzellendesign muss auch Seiten-, Rück-, Reichweiten-, Reichweiten- und andere vorhersehbare Umgehungsrouten berücksichtigen.
03 Erlauben kollaborative Roboter immer einen Betrieb ohne Zäune oder andere Sicherheitsvorkehrungen?
Nein. Ein kollaborativ fähiger Roboter macht nicht automatisch die gesamte Anwendung sicher für den uneingeschränkten menschlichen Zugriff. Werkzeuge, Nutzlasten, Vorrichtungen, umliegende Geräte und die programmierte Aufgabe können zusätzliche Gefahren mit sich bringen.
Aus der vollständigen kollaborativen Roboteranwendung und deren Risikobewertung sind die erforderlichen Sicherungsmaßnahmen zu ermitteln.
04 Was ist, wenn eine Person durch die Schutzvorrichtung gehen und in der Roboterzelle bleiben kann?
Das ist ein Ganzkörper-Einstiegsbedingung und erfordert besondere Aufmerksamkeit.
Sobald eine Person den Sicherheitslichtvorhang oder die Scannergrenze überschritten hat, kann das Feld später frei werden, auch wenn diese Person im Gefahrenbereich verbleibt. Das vollständige Sicherheitssystem muss sich daher mit der Anwesenheit des Personals, dem Rücksetz-/Neustartverhalten und der Verhinderung unerwarteter gefährlicher Bewegungen befassen.
05 Wie weit sollte ein Sicherheitslichtvorhang oder Laserscanner von einer Robotergefahr entfernt installiert werden?
Es gibt keinen einzigen festen Abstand für jede Roboterzelle Die Schutzposition hängt von der ab Personalansatz, Reaktion des Schutzgeräts, Reaktion der nachgeschalteten Sicherheitskontrolle, tatsächliche Leistung des Roboters oder der Maschine beim Stoppen und geltende Sicherheitsanforderungen.
Für geeignete ISO-basierte Lichtvorhanganwendungen ist unser ISO 13855 Sicherheitsabstandsrechner Vorläufige technische Berechnungen unterstützen kann Die endgültige Installation sollte für die tatsächliche Maschine und Anwendung überprüft werden.
06 Was ist der Unterschied zwischen dem SH27 Schutzfeld und Warnfeld?
Die Sicherheitsbezogenes Schutzfeld Im Rahmen der Personalschutzfunktion verwendet wird Ein Warnfeld ist ein eigenes Nicht-Sicherheitssignal- oder Vorwarnfunktion.
Das Warnfeld sollte nicht als Ersatz für das sicherheitsbezogene Schutzfeld dargestellt werden Jegliche sicherheitsbezogene Maschinenreaktion muss durch die entsprechende validierte Sicherheitsfunktion umgesetzt werden.
Siehe die SH27 Sicherheitslaserscanner Sortiment für aktuelle Produktkonfigurationen.
07 Kann ENT oder SH27 direkt mit dem Roboter-Sicherheitscontroller verbunden werden?
Die richtige Schnittstelle hängt von der gewählten Schutzvorrichtung, Robotersteuerung und kompletter Sicherheitsarchitektur ab. Möglicherweise ist ein geeignetes Sicherheitsrelais, eine Sicherheits-SPS, ein Sicherheitscontroller oder eine roboterspezifische Sicherheitsschnittstelle erforderlich.
CCH Sicherheitsrelaismodule Kann in Betracht gezogen werden, wo ihre Funktionen und elektrischen Eigenschaften mit der erforderlichen Anwendung übereinstimmen, sie sollten jedoch nicht als universelle Steuerungslösung für jede Roboterzelle behandelt werden.
08 Wie wähle ich zwischen 14 mm, 25 mm und 45 mm HNO Sicherheitslichtvorhängen?
Wählen Sie die Erkennungsfähigkeit nicht einfach aus dem Robotertyp oder der Öffnungsgröße. Die Auswahl sollte dem Körperteil oder der Zugangsbedingung folgen, die die Sicherheitsfunktion erkennen muss, zusammen mit der Installationsgeometrie und der erforderlichen Schutzposition.
HNO bietet Möglichkeiten zur Detektionsfähigkeit von 14 mm, 25 mm und 45 mm Siehe die HNO-Sicherheitslichtvorhang Sortiment für verfügbare Konfigurationen.
09 Welche Sicherheitsstandards sind für Industrieroboterzellen allgemein relevant?
Häufig referenzierte Standards können Folgendes umfassen ISO 10218-Serie Für Industrieroboter und Roboteranwendungen, die, IEC 61496 Für elektroempfindliche Schutzausrüstung, ISO 13855 zur Schutzpositionierung und ISO 13849-1 oder IEC 62061 Für sicherheitsrelevante Steuerungssysteme.
Die tatsächlich geltenden Standards und regulatorischen Anforderungen hängen von der Roboteranwendung, der Maschinenkonfiguration, dem Zielmarkt und der vollständigen Risikobewertung ab. Eine Komponentenbewertung allein stellt keine Konformität der fertigen Roboterzelle her.
10 Welche Informationen sollte ich CCH für eine Empfehlung für einen Sicherheitssensor für Roboterzellen senden?
Beginnen Sie mit der Roboteranwendung, a Zellfoto oder -layout, Personalzugangspunkte und ungefähre Öffnungs- oder Überwachungsflächenabmessungen.
Wenn verfügbar, senden Sie auch Informationen zur Bremsleistung, vorhandene Zäune oder Tore, Details zur Robotersicherheitssteuerung und die aktuelle Sicherheits-Steuerungsarchitektur. Sie müssen das genaue ENT- oder SH27-Modell nicht kennen, bevor Sie uns kontaktieren.
Kontaktieren Sie CCH bezüglich Ihrer Roboterzellenanwendung →
Robotersicherheit ist eine Funktion auf Systemebene.
ENT und SH27 können Schutzgerätefunktionen innerhalb der Roboterzelle bereitstellen, das vollständige Schutzergebnis hängt jedoch auch davon ab Maschinendesign, physische Bewachung, Sicherheitslogik, Stoppverhalten, Installation und Validierung.
Immer noch unsicher, ob Ihre Roboterzelle ENT oder SH27 benötigt?
Senden Sie uns ein Foto oder Layout der Roboterzelle und zeigen Sie, wo Bediener die Ausrüstung betreten oder mit ihr interagieren. Wir können dabei helfen, die Richtung des Schutzgeräts einzugrenzen.
10 · Besprechen Sie Ihre Roboterzellenanwendung
Beginnen Sie mit dem Roboterzelle Not the Sensor Model
Senden Sie uns Ihre Roboteranwendung, das Zellenlayout und die Personalzugangspunkte. Wir können helfen, einzugrenzen, ob das Projekt bewertet werden soll ENT Typ 4 Sicherheitslichtvorhänge, SH27 Sicherheitslaserscanner oder ein anderer Schutzansatz Vor detaillierter Produktkonfiguration.
01
Zellfoto oder Layout
Zeigen Sie den Roboter, den Umfang, die Maschinen und den Bedienerbereich an.
02
Personalzugang
Zeigen Sie an, wo Menschen die Zelle betreten, hineingreifen oder um sie herum arbeiten.
03
Öffnung / Flächengröße
Für die erste Diskussion reichen ungefähre Abmessungen.
04
Informationen zur Sicherheitskontrolle
Stopp - oder Controller-Informationen einschließen, sofern bereits verfügbar.
Anwendungsunterstützungsgrenze
CCH kann die Auswahl von Schutzgeräten und die Überprüfung von Anwendungen auf der Grundlage der bereitgestellten Informationen unterstützen. Die abschließende Risikobewertung der Roboterzelle, das vollständige Design des Sicherheitssystems, die Installation, Inbetriebnahme, Validierung und Einhaltung gesetzlicher Vorschriften bleiben Teil des gesamten Maschinen- und Systemtechnikprozesses.