Entrez en contact avec la société QJKH
Mis à jour en juin 2026 · Révisé par l'équipe technique de CCH Sensing.
La sécurité collaborative des robots est l'ensemble des limites de conception, des modes de fonctionnement collaboratifs et des contrôles des risques qui permettent à un robot de partager un espace de travail avec des personnes sans les blesser C'est aussi l'une des idées les plus mal comprises dans l'automatisation des usines Le marketing dit qu'un cobot est “inhéremment sûr,” pour pouvoir le sortir de la boîte, se tenir à côté et sauter les clôtures En réalité, la sécurité n'est pas une propriété que le robot transporte avec lui, c'est une propriété du application: le bras, l'outil au bout, la partie qu'il bouge, la vitesse qu'il court, et les gens qui partagent son espace Se tromper cette distinction et un cobot “safe” enverra quand même quelqu'un aux urgences.
Ce guide est rédigé par un fabricant de capteurs de sécurité, il est donc délibérément direct sur l'endroit où s'arrête la limitation de puissance et de force et où un rideau lumineux externe, un scanner de zone ou un relais de sécurité doit prendre le relais. Nous aborderons les quatre modes de fonctionnement collaboratif de la norme ISO/TS 15066, les limites de force corps-région qui décident si le contact est acceptable, la pile de normes (y compris la révision majeure de 2025 de la norme ISO 10218), comment effectuer une évaluation des risques et les cinq hypothèses dangereuses qui blessent les gens.
Spécifications rapides : Un coup d’œil sur la sécurité des robots collaboratifs
| Normes régissant | ISO 10218-1 et -2 :2025 (robot + cellule), ISO/TS 15066 :2016 (guidage collaboratif), ANSI/RIA R15.06 (États-Unis) |
| Modes d'opération collaboratifs | 4 : sécurité contrôlée, guidage manuel et surveillance de la vitesse et de la séparation, limitation de la puissance et de la force |
| Limites de force/pression | ISO/TS 15066 Annexe A 29 emplacements du corps ; par exemple face 65 N, crâne 130 N quasi-statique |
| Vitesse typique du PFL | 2501 000 mm/TCP (baisse à mesure que la charge utile augmente) |
| Cote des dispositifs de sécurité | PL d / SIL 2 minimum ; Rideaux lumineux de type 4 PL e (ISO 13849-1 /IEC 62061) |
| Étape obligatoire | Une évaluation des risques documentée et basée sur les tâches (ISO 12100) pour chaque application |
Ce que signifie réellement la sécurité collaborative des robots
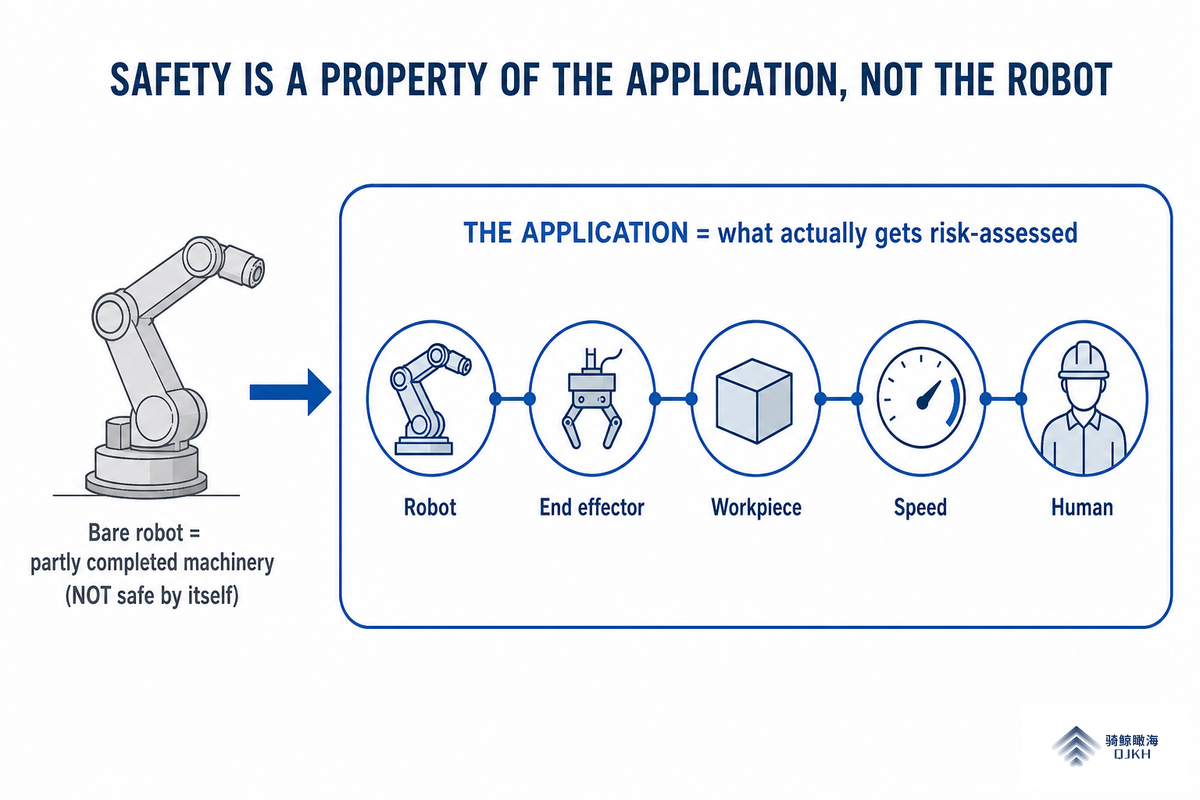
Un robot collaboratif, cobot en abrégé, est un robot conçu pour travailler aux côtés des humains sans barrière de sécurité traditionnelle Mais “designed to” n'est pas la même chose que “is.” Voici le principe que tout le reste dans ce guide s'accroche, ce que nous appelons Le principe de sécurité des applications: un cobot n'est jamais sûr ou dangereux en soi ; le application c'est ce qui est évalué et signé. Ce même bras est sûr en portant une sonde en mousse et dangereux en portant une broche d'ébavurage.
Cela compte parce que le robot n'est qu'une seule pièce. Selon les normes, le robot nu est constitué de machines en partie terminées ; la chose qui doit être sécurisée est la cellule complète, le robot, l'effecteur terminal, la pièce à usiner, la disposition et les gens. L'Administration américaine de la sécurité et de la santé au travail explique explicitement qu'il y en a pas de norme OSHA spécifique au robotles robots sont réglementés en vertu des règles générales de gardiennage des machines (29 CFR 1910.212) et de la clause de droit général, et “une combinaison de contrôles et de sauvegarde doit être utilisée.” Pour une application de soudage, de, systèmes de soudage robotisés de Zhouxiang peut être examiné en tant que portée de l'équipement de production, tandis que l'application complète nécessite encore sa propre évaluation de la sauvegarde.
Qu'est-ce qui rend un cobot sûr ?
Quatre choses, dans l'ordre : (1) les fonctions de sécurité intégrées du robot, la surveillance de la puissance, de la force, du couple et de la vitesse qui déclenchent un arrêt de protection ; (2) le mode de fonctionnement collaboratif que vous choisissez pour la tâche ; (3) toute sauvegarde externe que l'évaluation des risques nécessite ; et (4) l'évaluation des risques elle-même, qui lie les trois premiers à votre outil, charge utile et disposition.
Sauter le quatrième et les trois premiers ne sont que des caractéristiques sur une fiche de spécifications Les fonctions de sécurité intégrées et les caractéristiques de protection du système robot passent en premier Un intégrateur ajoute une mesure de sécurité supplémentaire, et les mécanismes de sécurité s'allument lors d'une collision Ces caractéristiques de sécurité se combinent pour que la machine puisse courir autour des gens, mais aucune d'entre elles ne supprime le devoir d'évaluer comment les travailleurs humains entrent réellement en contact avec le robot L'expérience sur le terrain confirme ceci : les cobots plus légers s'arrêtent au contact léger, mais les plus gros avec plus d'inertie se frappent plus fort, donc la masse et la charge utile changent la réponse.
Les quatre types d'opérations collaboratives (ISO/TS 15066)
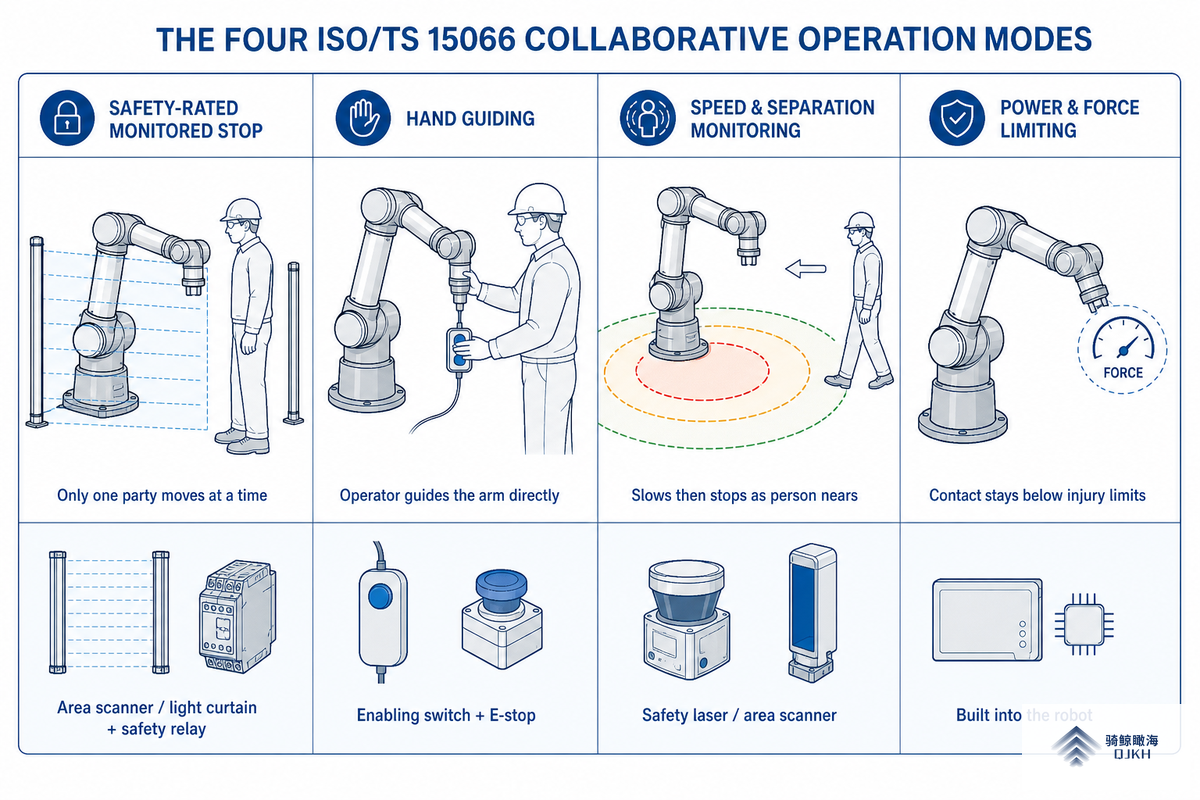
ISO/TS 15066la spécification technique qui complète ISO 10218, définit quatre modes de fonctionnement collaboratif Une application peut les combiner, et chacun implique un déclencheur d'arrêt différent et un dispositif de sécurité différent C'est le tableau que les résultats de recherche supérieurs décrivent en prose mais ne présentent jamais :
| Mode | Comment il protège l'humain | Dispositif de sécurité typique |
|---|---|---|
| Arrêt surveillé classé sécurité | Le robot tient immobile chaque fois qu'une personne se trouve dans l'espace de travail ; un seul groupe bouge à la fois | Scanner de zone ou rideau lumineux pour détecter l'entrée ; relais de sécurité pour l'arrêt surveillé |
| Guidage manuel | L'opérateur déplace le bras directement via un appareil manuel doté d'un interrupteur d'activation | Activation de l'interrupteur (à trois positions) + E-stop sur le dispositif de guidage |
| Surveillance de la vitesse et de la séparation (SSM) | Robot ralentit à mesure que la personne s'approche et s'arrête si la séparation descend en dessous d'une distance calculée | Scanner laser/zone de sécurité alimentant un contrôleur qui module la vitesse |
| Limitation de puissance et de force (PFL) | Le robot limite la force/pression de contact en dessous des seuils de blessure, le contact est donc tolérable | Intégré au robot (détection de couple/force) ; pas de dispositif externe pour un contact contondant |
Universal Robots, qui a contribué à la rédaction de la norme, note qu'en pratique, seuls SSM et PFL fournissent des applications collaboratives véritablement sans clôture ; l'arrêt surveillé est en réalité une cellule gardée à redémarrage plus rapide, et le guidage manuel, entraînant le bras à travers des commandes guidées à la main, est un outil pédagogique. Dans les applications robotiques collaboratives, le contact homme-robot est la variable qui décide du mode, alors choisissez le mode de la tâche, et non l'inverse.
Limitation de puissance et de force : le plafond de force corps-région
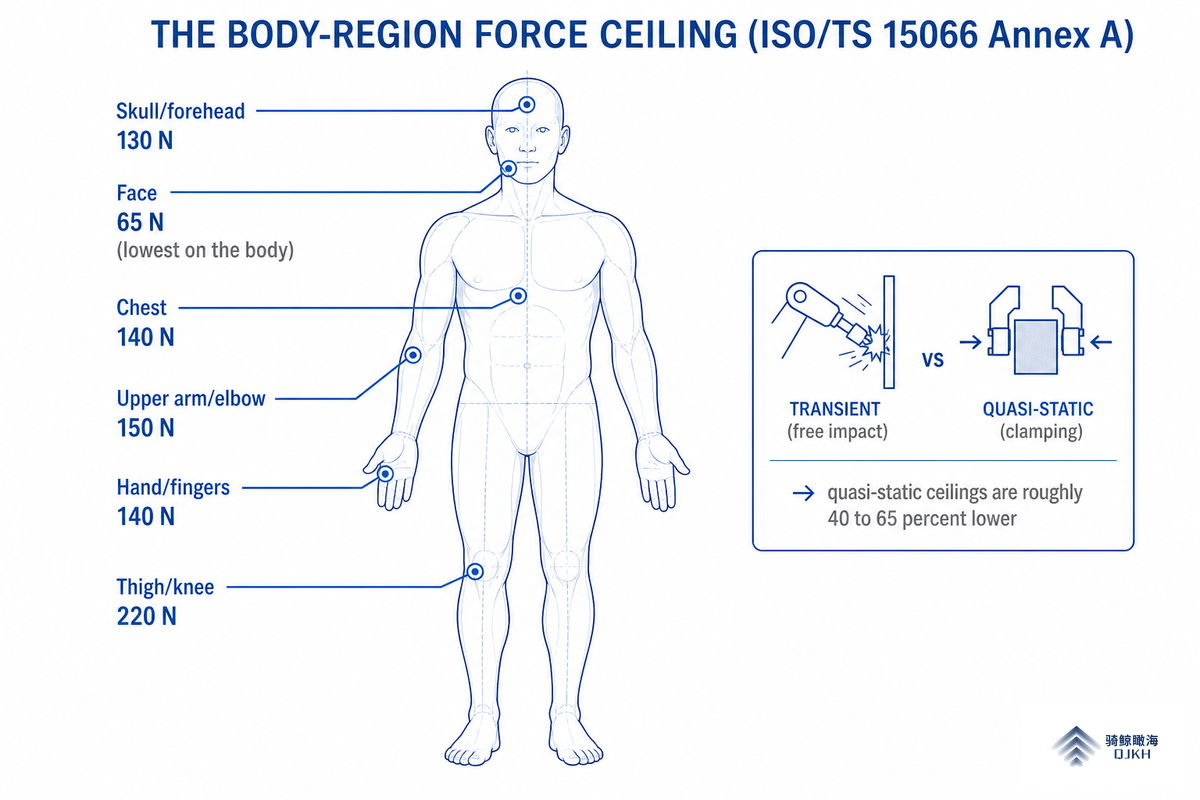
La limitation de puissance et de force est le mode que les gens veulent dire lorsqu'ils disent “cobot.” Cela fonctionne en garantissant que tout contact reste en dessous du point où un humain ressent de la douleur ou une blessure. Ces seuils ne sont pas un numéro de marketing, ils proviennent ISO/TS 15066 L'annexe A, qui fixe la force et la pression maximales admissibles pour 29 emplacements de carrosserie spécifiques (regroupé en 12 zones du corps), basé sur la recherche sur l'apparition de la douleur Nous appelons cette référence Le plafond de la force corps-régionet presque aucun guide concurrent ne l'imprime :
| Région du corps | Force quasi-statique maximale (N) | Pression quasi-statique la plus stricte (N/cm²) |
|---|---|---|
| Crâne/front | 130 | 110 |
| Visage | 65 | 110 |
| Poitrine | 140 | 120 |
| Haut du bras/coude | 150 | 190 |
| Main/doigts | 140 | 190 |
| Cuisse/genou | 220 | 220 |
Deux nombres dans ce tableau font le plus de travail Premièrement, la face à 65 N est le plafond de force le plus bas sur le corps, c'est pourquoi un cobot travaillant près de la hauteur de la tête a besoin d'un examen plus approfondi Deuxièmement, la norme divise chaque limite en transitoire (un impact libre, où le corps peut s'éloigner) et quasi-statique (serrage ou piégeage, là où il ne peut pas).Le tableau énumère les plafonds quasi-statiques, en utilisant le point de pression le plus strict dans chaque région La plupart des limites transitoires sont deux fois ces valeurs, car une compression soutenue endommage les tissus à force moindre ; le crâne et le visage n'ont pas de multiplicateur transitoire.
📐 Note d'ingénierie : un contrôle de la force travaillée
Supposons que votre cobot PFL puisse piéger une main contre un luminaire (quasi-statique, région de la main).Prenez la limite de main quasi-statique de 140 N comme plafond de serrage Si une jauge d'essai de force lors de la validation indique au-dessus de 140 N à ce point de pincement, l'application échouevous devez abaisser la charge utile/la vitesse, repenser le luminaire pour retirer le piège ou ajouter un dispositif de présence afin que le bras ne puisse pas atteindre cette pose pendant qu'une main est là C'est pourquoi la norme ISO 10218-2 exige une force mesurée pendant la mise en service, et pas seulement les paramètres par défaut du fabricant.
Pratiquement, les cobots PFL roulent entre 250 et 1 000 mm/s, et la vitesse admissible chute à mesure que la masse effective (robot + charge utile + pince) augmente Les ingénieurs brevetant ce domaine, par exemple 11 453 122 B2, (en), un système collaboratif couple-capteur par axe, sont tous à la poursuite de la même chose : détecter le contact assez vite pour s'arrêter sous la limite En pratique la quantité de force et le couple appliqué à chaque joint doivent rester sous le plafond admissible, et l'outillage de fin de bras, une pince électrique ou pneumatique, compte vers lui, car un outil tranchant augmente le risque de blessure même lorsque le bras lui-même est souple.
Surveillance de la vitesse et de la séparation : laisser un cobot courir plus vite
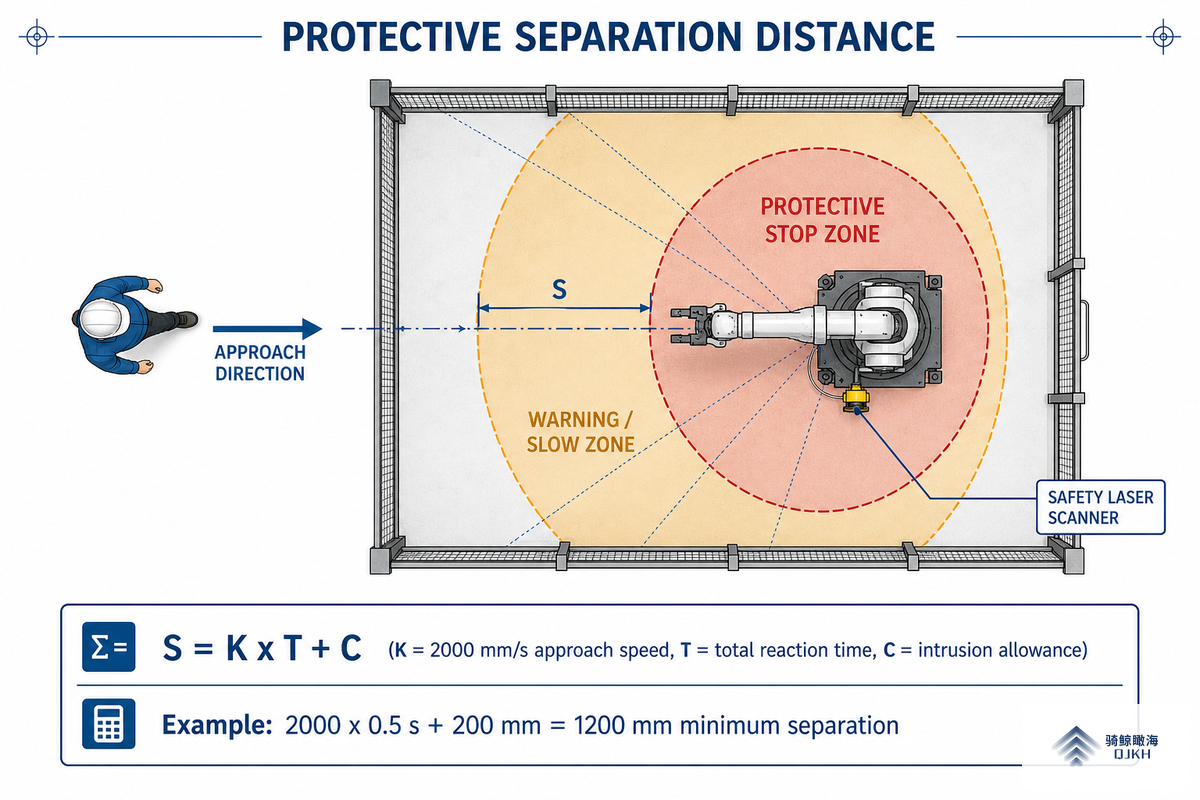
Le problème avec PFL est que rester sous les limites de force oblige le robot à ramper, Universal Robots admet que la vitesse “ sera probablement trop faible pour être utile pour les applications à haut risque. La surveillance de la vitesse et de la séparation du” corrige cela en gardant un écart mesuré entre l'humain et le robot. Lorsque l'opérateur est loin, le robot fonctionne à la vitesse de production ; à mesure qu'il s'approche, il décélère ; si l'écart tombe en dessous de la distance minimale de séparation protectrice, il s'arrête.
Cette distance est calculée, non devinée. L'ISO 13855 donne la forme S = K·T + C, 2, où K est la vitesse d'approche humaine (la valeur standard est de 2 000 mm/s), T est le temps de réaction total du système (réponse du capteur + arrêt du robot) et C est une tolérance d'intrusion/incertitude.
📐 Note d'ingénierie : dimensionnement de la distance de séparation
Disons qu'un scanner laser de sécurité plus contrôleur plus robot donnent un temps de réaction total T = 0,5 s, et vous autorisez C = 200 mm pour l'intrusion de la main Puis S = 2 000 mm/s × 0,5 s + 200 mm = 1 200 mm. La zone de“ ”stop du scanner doit démarrer à au moins 1,2 m du danger atteignable le plus proche Réduire de moitié le temps de réaction (scanner plus rapide, arrêt plus court) et l'empreinte au sol se réduit à 700 mm, ce qui explique exactement pourquoi le temps de réponse, et non le prix catalogue, est la spécification qui compte lorsque vous choisissez un scanner laser de sécurité pour une cellule SSM.
Le SSM est l'endroit où une couche de détection externe gagne sa garde Le travail sur le banc d'essai du NIST et la littérature SSM évaluée par des pairs soulignent tous deux que la détection doit elle-même être évaluée et validée en termes de sécurité, et non un scanner d'automatisation standard réutilisé pour la sécurité Notre guide de scanner laser de sécurité parcourt en détail la configuration de la zone.
La pile de normes : ISO 10218, ISO/TS 15066 et ANSI/RIA R15.06
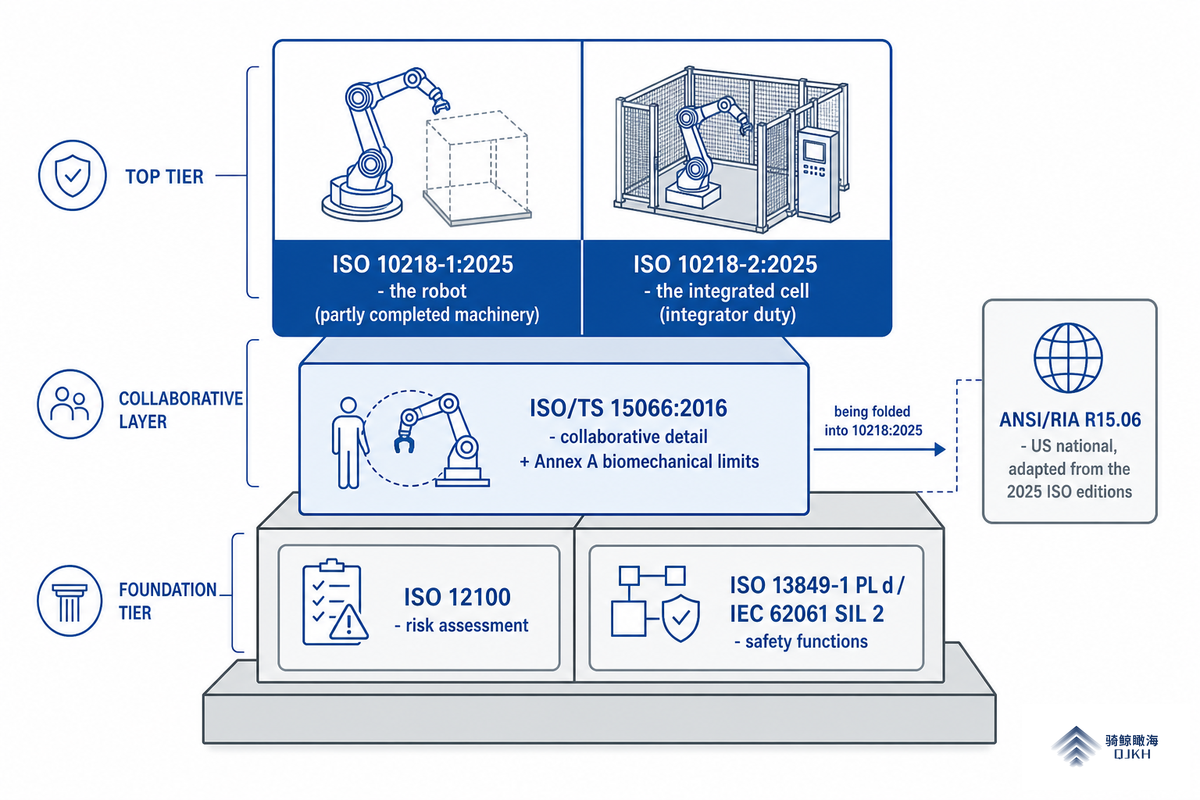
Trois documents régissent la sécurité des cobots, et ils sont superposés et non interchangeables :
| Standard | Couvertures | Région /état |
|---|---|---|
| ISO 10218-1:2025 | Le robot est une machine partiellement achevée (fonctions de sécurité intégrées) | International · 3ème édition, janvier 2025 |
| ISO 10218-2:2025 | La cellule/application robotisée intégrée (votre responsabilité en tant qu'intégrateur) | International · 3ème édition, janvier 2025 |
| ISO/TS 15066:2016 | Détail de l'opération collaborative + limites biomécaniques (Annexe A) | International · en cours de repliement dans 10218 :2025 |
| ANSI/RIA R15.06 | Sécurité nationale des robots aux États-Unis, adaptée de la norme ISO 10218 | États-Unis · révisé à partir des éditions ISO 2025 |
La hiérarchie qui les sous-tend compte également : l’évaluation des risques suit ISO 12100, [TRADUCTION], et les fonctions de sécurité doivent atteindre un niveau de performance (PL d selon la norme ISO 13849-1) ou un niveau d'intégrité de sécurité (SIL 2 selon la norme CEI 62061) approprié au risque Roberta Nelson Shea, responsable de la conformité technique mondiale d'Universal Robots, responsable de longue date du comité ISO sur la sécurité des robots, et principale autorité en matière de ces documents, a passé des décennies à souligner que la norme est un plancher et non un plafond.
Quand une“Fenceless” Cobot a encore besoin de garde
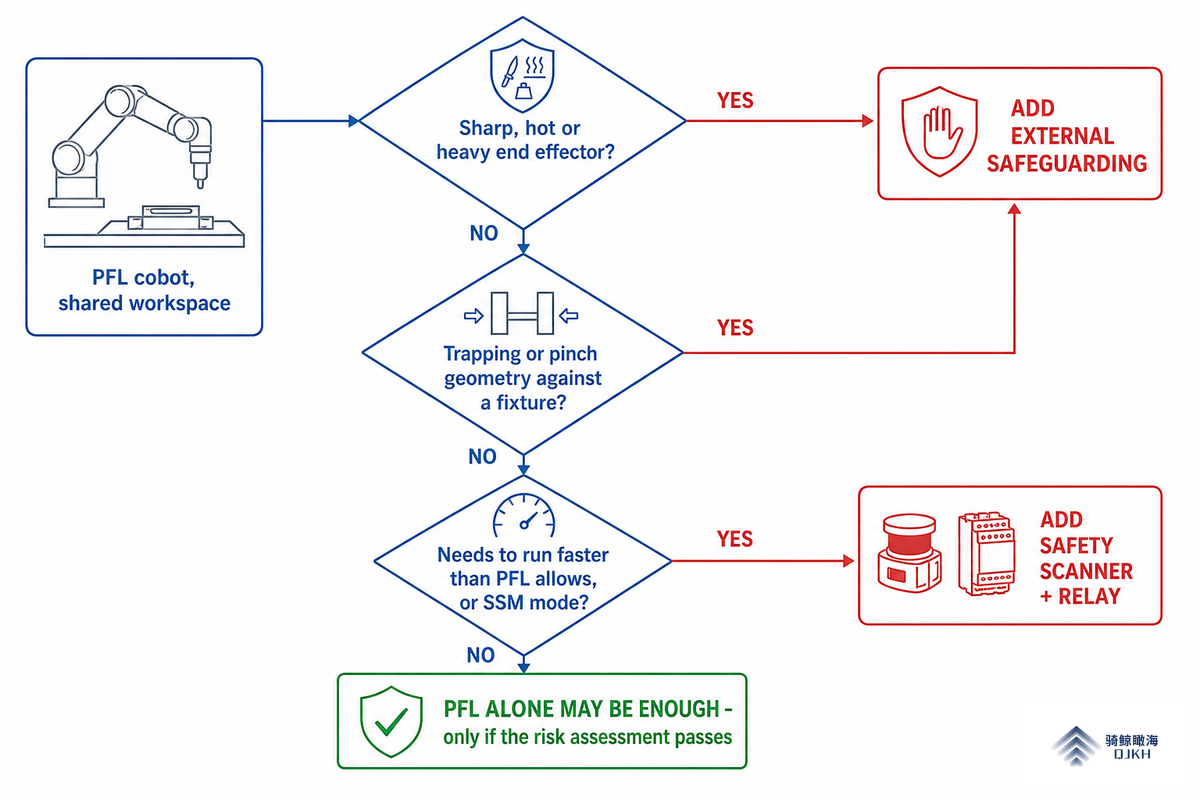
Voici la partie que les brochures cobot sautent Un robot limité en puissance et en force gère contondant contact, il ne fait rien à propos d'un effecteur final pointu, chaud ou lourd. L'exemple de palettisation de Robotiq fait valoir ce point : déplacer des boîtes de plusieurs kilogrammes à hauteur de tête est “intrinsèquement dangereux, se produire si au-dessus d'une rampe que la cellule nécessite un dispositif de sécurité quel que soit le PFL.
✔ Quand le PFL seul suffit généralement
- Pince et charge utile émoussées et légères (< ~ 3 kg)
- Basse vitesse, pas de géométrie de piégeage/pincement près du corps
- Assemblage de lumière, inspection, manipulation de laboratoire
⚠ Quand vous devez ajouter une sauvegarde externe
- Outil tranchant/chant, embout de soudage, lame ou broche non gardée
- Charge utile lourde ou cycle rapide (palettisation, entretien de la machine en vitesse)
- Mode SSM (nécessite un scanner) ou un risque de serrage/piège
Les cobots sont-ils sûrs de travailler sans clôture ?
Parfois, et seulement lorsque l'évaluation des risques le prouve pour cet outil, cette charge utile, cette vitesse et cette disposition exactes Déclenchez les questions : l'effecteur terminal peut-il couper, brûler ou écraser ? une partie du corps peut-elle être coincée contre un luminaire ? le cycle doit-il fonctionner plus vite que ce que permet le PFL ?
Si une réponse est oui, ajoutez une couche de détection de présence, a rideau lumineux de sécurité dans une station de chargement, un scanner de zone pour les zones de plancher, et a relais de sécurité pour exécuter l'arrêt surveillé Chaque appareil doit porter une cote adaptée au risque (PL d/SIL 2, ou Type 4 PL e pour la protection des doigts).Pour un côte à côte des appareils de présence, voir notre scanner vs rideau lumineux comparaison et plus large rideau lumineux de protection de machine aperçu.
La marche d'évaluation des risques Cobot en 6 étapes
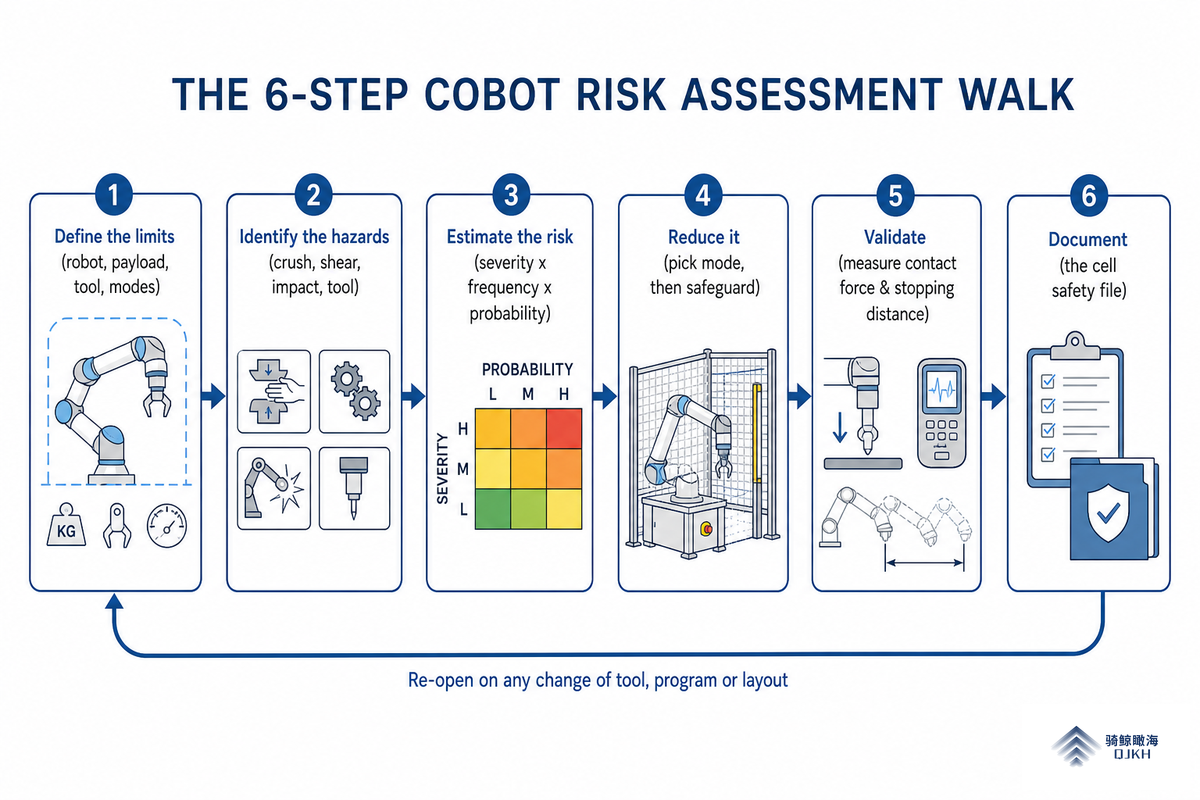
Chaque norme renvoie au même processus basé sur les tâches ISO 12100. Voici La marche d'évaluation des risques Cobot en 6 étapes nous utilisons, condensé:
De l'application à la cellule signée
- Définir les limitesmodèle de robot, charge utile, effecteur terminal, pièce à usiner, temps de cycle et tous les modes, y compris la configuration, la récupération des bourrages, la maintenance et les utilisations abusives prévisibles.
- Identifier les dangersécrasement, cisaillement, impact, l'outil, la pièce à usiner, plus électrique/thermique Marcher chaque phase de fonctionnement.
- Estimer le risquesévérité × fréquence × probabilité × évitabilité, via un graphique de risque (ISO 12100 Annexe A).
- Réduisez-lechoisissez le mode collaboratif, puis ajoutez une sauvegarde uniquement là où le mode ne peut pas supporter le risque (la hiérarchie : concevoir → sauvegarder → informer).
- Validermesurer la force de contact réelle (PFL) et la distance d'arrêt réelle (SSM) ; comparer aux limites et au S calculé.
- Documentl'évaluation, la conception du circuit de sécurité et les enregistrements de test deviennent le fichier de sécurité de la cellule. Rouvrez-le lors de tout changement d'outil, de programme ou de disposition.
Bien fait, le processus est vraiment la réduction des risques par étapes Vous réduisez le risque en choisissant le mode d'abord Ensuite vous calquez les contrôles de sécurité et un système de sécurité, dimensionné aux exigences de sécurité spécifiques et aux besoins de sécurité de ce système robotique Les opérateurs ont encore besoin d'un programme de formation à la sécurité des robots couvrant les protocoles de sécurité de la cellule avant le fonctionnement en ligne Une discipline que la plupart des équipes manquent : l'évaluation des risques est un document vivant, donc une nouvelle pince ou un nouveau programme de pièces change le profil de risque et force un examen, un point que les formateurs de l'industrie et des groupes comme SACA ne cessent de répéter.
5 hypothèses sans clôture qui font souffrir les gens
D'après l'expérience sur le terrain et les normes, ce sont les hypothèses qui méritent d'être auditées avant que quiconque ne se tienne à côté du bras :
- ️️“Un cobot est à l'abri de la boîte.” Le robot est une machinerie en partie terminée ; seule la cellule évaluée est sûre.
- ️️“PFL signifie aucune évaluation des risques.” Force limitant les adresses impact direct seulement, il ne dit rien sur votre outil, et l'évaluation est toujours obligatoire.
- ️️“Lent signifie toujours sûr.” Un bras lent avec une lame, une pointe chaude ou un dispositif de serrage blesse toujours.
- ️️“Toute pince et toute charge utile vont bien.” La masse efficace fixe le plafond de vitesse ; une charge utile puissante ou lourde peut annuler complètement la sécurité du PFL.
- ️️“Un robot marqué CE signifie une cellule conforme.” La marque du robot couvre ISO 10218-1; la cellule intégrée a besoin de sa propre conformité sous 10218-2.
Pourquoi la sécurité des cobots n'est-elle pas aussi simple qu'il y paraît au départ ?
Parce que le marketing répond à une question différente de celle de la norme. “Le robot est-il sûr ?” obtient un oui confiant ; “is cette application robot sûr ?” obtient “ dépend de l'outil, de la vitesse et des personnes.” Applied Manufacturing Technologies émet clairement l'erreur la plus courante : l'idée fausse selon laquelle les opérateurs peuvent partager le même espace qu'un robot PFL sans garder “ n'est pas toujours boul” correct.
Une revue sociotechnique évaluée par des pairs arrive à la même conclusion, les machines ne se comportent pas toujours comme supposé, donc la croyance inhérente à la sécurité doit être testée, pas fiable.
Sécurité des cobots par application : le test d'ajustement à quatre modes
Différents travaux atterrissent sur différents modes et différents appareils. Utiliser Le test d'ajustement à quatre modesfaire correspondre l'application à son mode probable et à la sauvegarde dont elle a habituellement besoin :
| Application | Mode probable | Sauvegarde habituelle |
|---|---|---|
| Assemblage léger/inspection | PFL | Aucun au-delà du robot, si l'évaluation passe |
| Machine tendant à la vitesse | SSM ou arrêt surveillé | Scanner de zone + relais de sécurité ; rideau lumineux à la porte de chargement |
| Palettisation | SSM | Zonage par scanner laser (boîtes à hauteur de tête = risque élevé) |
| Soudage/ébavurage | Arrêt surveillé | Garde de périmètre complet (l'outil chaud/aigu remplace le PFL) |
| Enseignement continu | Guidage manuel | Activation de l'interrupteur + E-stop sur le dispositif de guidage |
Quelle que soit l'application, la fonction de sécurité en arrière-plan est généralement un module relais de sécurité attacher les capteurs aux entrées sûres du robot Pour une disposition robot-cellule traditionnelle complète, le cousin en cage de la cellule collaborative, voir notre sécurité pour les cellules de robots solution.
“La question que nous posons aux intégrateurs n'est jamais ‘est le cobot sûr ?’ ‘il est ’que fait l'effecteur terminal, et à quelle vitesse ?” Sur une station de charge de protection des doigts nous spécifions toujours un rideau lumineux de type 4 PL e même sur un bras à force limitée, car PFL ne fait rien à propos d'un pincement de 200 N/cm² à partir d'une pince tranchante.”
Équipe d'ingénierie des applications de détection CCH
Perspectives de l'industrie : quelles modifications ISO 10218 :2025 pour votre prochain cobot
Le changement récent le plus important est réglementaire et non technologique. En janvier 2025, le troisièmes éditions de l'ISO 10218-1 et de l'ISO 10218-2 ont été publiés conjointement, et ils rendent les exigences de sécurité fonctionnelle explicites plutôt qu'implicites, et plient le contenu collaboratif qui vivait dans ISO/TS 15066 dans la série 10218 elle-même Peu de temps après, des, ANSI et A3 ont publié un R15.06 révisé adapté directement des éditions ISO 2025.
Pour un acheteur ou un intégrateur, l'élément d'action est concret : arrêtez de traiter ISO/TS 15066 comme une spécification autonome, et confirmez à quelle édition votre robot OEM et votre intégrateur certifient lors de votre prochaine installation Une cellule conçue et documentée par rapport à la norme de 2011 n'est pas automatiquement erronée, mais lors d'une fenêtre de transition, les auditeurs et les clients s'attendront de plus en plus à la référence de 2025. Pour le contexte à l'échelle, la raison pour laquelle les organismes de normalisation ont déménagé, le rapport World Robotics 2025 d'IFR a dénombré 542 0000000 robots industriels installés en (la quatrième année consécutive au-arrière-arrière-marché seulement).
À l'horizon, les capteurs tactiles de type peau et le suivi humain AI-vision promettent une détection plus rapide et plus fine et de meilleures performances de sécurité, mais aucun des deux n'est encore certifié pour une utilisation avancée en matière de sécurité, donc dans les cas d'utilisation réels, la cellule conforme sans clôture repose toujours sur le quatre modes, les plafonds de force et une évaluation documentée des risques. La sécurité robotique des robots industriels et des systèmes robotisés, collaboratifs ou non, est toujours méritée application par application.
Foire aux questions
Q : Les robots collaboratifs sont-ils vraiment sûrs ?
Voir la réponse
Ils peuvent l'être, mais la sécurité est une propriété de l'application, pas le robot Un cobot a intégré la force, la vitesse et le couple limitant, pourtant le même bras est sûr avec un outil en mousse et dangereux avec une lame Une évaluation documentée des risques qui couvre votre effecteur final, charge utile, vitesse et la disposition est ce qui rend une installation spécifique de cobot sûr et OSHA le régule toujours en vertu des règles générales de la machine-guarding.
Q : Les cobots ont-ils besoin d'une évaluation des risques ?
Voir la réponse
Oui 10218-2 et ISO 12100, sans exception, la limitation de puissance et de force ne supprime pas l'exigence ; elle ne traite que du contact contondant Cette évaluation définit les limites, identifie les dangers, estime et réduit le risque, puis valide en mesurant la force de contact réelle et la distance d'arrêt Elle doit être réexaminée chaque fois que l'outil, le programme, la charge utile ou la disposition change.
Q : Quelle est la différence entre un cobot et un robot industriel ?
Voir la réponse
Un robot industriel traditionnel donne la priorité aux performances et suppose un espace de travail gardé et sans humain. Il vous frappera à pleine force sans vous détecter. Un robot collaboratif est conçu pour que le contact reste en dessous des seuils de blessure (limitation de puissance et de force) ou ralentit et s'arrête à l'approche (surveillance de la vitesse et de la séparation), permettant un espace de travail partagé une fois qu'une évaluation des risques confirme que l'application est sûre.
Q : Un cobot peut-il fonctionner sans aucune garde ?
Voir la réponse
Uniquement en mode limiteur de puissance et de force, à basse vitesse, avec un outil contondant et léger, et seulement si l'évaluation des risques le prouve. Ajouter un outil pointu, plus de vitesse ou un piège à danger et une protection externe devient obligatoire.
Q : Quelle norme couvre les robots collaboratifs, ISO 10218 ou ISO/TS 15066 ?
Voir la réponse
Les deux, en couches ISO 10218-1 et -2 sont les normes de sécurité de base pour le robot et la cellule intégrée ; ISO/TS 15066 est une spécification technique qui ajoute des détails collaboratifs, y compris les limites biomécaniques de l'annexe A. Chaque installation collaborative a besoin d'une conformité ISO 10218 complète, avec TS 15066 utilisé pour les spécificités collaboratives et dans l'édition 2025 que le contenu collaboratif est consolidé dans ISO 10218 lui-même.
Q : L'ISO 10218 :2025 remplace-t-elle l'ISO/TS 15066 ?
Voir la réponse
En grande partie, oui, cela va de l'avant Les troisièmes éditions de la norme ISO 10218-1 et ISO 10218-2, publiées en janvier 2025, absorbent les exigences d'opération collaborative qui vivaient auparavant dans la norme ISO/TS 15066, et rendent explicites plutôt qu'implicites les exigences de sécurité fonctionnelle. La norme ISO/TS 15066 :2016 reste une référence utile pour les limites de force et de pression biomécaniques de l'annexe A, que les ingénieurs citent toujours directement, mais le foyer normatif pour les exigences collaboratives est maintenant la série 10218. L'ANSI/RIA R15.06 a déjà été révisé pour correspondre, donc les intégrateurs américains devraient confirmer leurs nouvelles cellules et confirmer les cellules OEM2.
Pourquoi nous écrivons ceci
CCH Sensing construit les scanners laser de sécurité, les rideaux lumineux de type 4 et les modules de relais de sécurité PL e /SIL 3 que les intégrateurs boulonnent sur des cellules de robots collaboratifs lorsque la limitation de puissance et de force ne suffit pas Ce guide reflète les questions que nos ingénieurs d'application répondent chaque semaine, presque toujours à propos de la limite entre ce que doit couvrir la poignée du cobot et ce que doit couvrir une couche de détection externe Examiné par l'équipe technique de CCH Sensing.
Concevoir une cellule robotisée collaborative ou sans clôture et ne pas savoir où le PFL s'arrête et où un capteur doit démarrer ?
Références et sources
- ISO/TS 15066 :2016, Robots et dispositifs robotiques : Robots collaboratifsOrganisation internationale de normalisation
- ISO 10218-1 :2025, Robotique, Exigences de sécurité, Partie 1ISO
- Robotique, AperçuAdministration américaine de la sécurité et de la santé au travail
- 29 CFR 1910.212, Exigences générales pour toutes les machinesOSHA
- Implémentation de la surveillance de la vitesse et de la séparation dans les cellules de travail collaboratives des robotsNIH/PMC
- NIST IR 7851, banc d'essai pour la surveillance de la vitesse et de la séparationInstitut national des normes et de la technologie
- Mise à jour de la norme ISO 10218, FAQAssociation pour l'avancement de l'automatisation (A3)
- World Robotics 2025, Robots industrielsFédération internationale de robotique