Entrez en contact avec la société QJKH
📐 Spécifications rapides : scanner laser de sécurité
| Classification des appareils | ESPE de type 3 selon CEI 61496-3 (AOPDDR) |
| Cote de Sécurité | SIL 2 (IEC 61508) /PLD Catégorie 3 (ISO 13849-1) |
| Classe Laser | Classe 1 sans danger pour les yeux (IEC 60825-1) |
| Angle de numérisation | 180°25° typique ; unités compactes souvent à 270° |
| Gamme Protection | 3 m (zone d'avertissement jusqu'à 26 m) |
| Réflectance cible minimale | 1,8% (selon CEI 61496-3) |
| Temps de réponse | 60 ms180 |
| Sorties | 2× OSSD redondant |
Scanners laser de sécurité sont l'épine dorsale de la garde moderne de machine dans l'automatisation d'usine remplaçant la garde fi×ed, les tapis de sécurité, et dans de nombreux cas les rideaux de lumière Ils scannent un plan 2 D avec un laser rotatif et arrêtent les machines à proximité quand une personne ou un objet entre dans la zone de protection Contrairement aux capteurs industriels typiques, ils se surveillent en continu selon la CEI 61496-3 et déclenchent un état sûr sur tout défaut interne.
Cet aperçu explique leur principe d'ingénierie sous-jacent (comment fonctionnent-ils), les normes de certification (IEC 61496-3, CEI 61508 SIL 2, ISO 13849 PLd), les principales spécifications qui différencient les modèles, le calcul de distance de montage ISO 13855, l'utilisation avec des automates de sécurité, et comment choisir votre scanner.
Qu'est-ce qu'un scanner laser de sécurité et comment fonctionne-t-il ?

Un scanner laser de sécurité est un dispositif de protection optoélectronique actif sensible à la réflexion diffuse (AOPDDR), précédemment classé comme ESPE de type 3 par la CEI 61496-3. L'identifiant de“ à réflexion diffuse indique qu'il ne nécessite pas de paire émetteur/récepteur dédiée, et à la place ” reçoit la réflexion de tout objet diffusant suffisamment de sa propre énergie émise vers le détecteur.“ Un scanner détecte toute diffusion de surface réfléchissante suffisamment de sa lumière vers le détecteur.
Principe de travail
Il le fait en éclairant le champ avec une diode laser pulsée 905 nanomètres habituellement en proche infrarouge, dans une sortie œil Classe 1 selon CEI 625-1 8 mesurant le temps de vol des photons réfléchis au retour au détecteur Pour chaque ensemble d'impulsions émises, le scanner mesure un point de distance par rapport à la vitesse connue de la lumière Sa sortie est un nuage de points un ensemble de distances mesurées à peu près autour de l'arc du scanner de couverture (« coverage scan ») généré très rapidement.
Une fois les points de distance établis, le logiciel définit un champ de protection : un polygone dans l'environnement, entourant le danger ; « » qui déclenchera les sorties de sécurité dans le scanner si des points mesurés y tombent avec un signal de retour adéquat.
Remarque technique : Un scanner de type 3 mesure des milliers de points de distance par tour Les champs de protection sont définis dans le logiciel comme des polygones : toute intrusion dans ce polygone déclenche les OSSD dans le temps de réponse publié Sa forme peut être irrégulière : en forme de L, entaillée ou courbée pour correspondre à la limite de danger réelle de votre cellule machine.
Redondance d'auto-surveillance
En vertu de la norme CEI 61496-3, l'appareil lui-même doit incorporer une fonction d'autocontrôle suffisante aux exigences de la catégorie 3 En réalité, deux microprocesseurs fonctionnent indépendamment les uns des autres, chacun traitant chaque balayage et comparant les chiffres résultants. Si des incohérences sont identifiées, qu'il s'agisse d'un défaut optique, d'une erreur du micrologiciel ou d'une alimentation électronique, ou d'une alimentation du scanner laisse tomber itOCOss sorties OSSD dans son état de sécurité, arrêtant votre équipement La norme CEI 61496-3 impose un seuil de réflectance cible minimum de 1,8%, ce qui signifie que même les vêtements noirs ou mattes réfléchiront suffisamment de lumière pour que le scanner puisse détecter.
Conseil professionnel : La conception à double processeur signifie qu'un scanner soumis à un autotest intégré échouera en réalité en toute sécurité ; plutôt que de manquer la détection et de supposer un état de machine dégradé, il arrêtera la machine dans le cadre de l'échec de l'autotest. Cette différence fondamentale entre les capteurs OM standard et ceux classés en sécurité.
4 spécifications de l'appareil sont publiées dans la CEI 61496-3 :2018.
Normes de sécurité : CEI 61496, CEI 61508 SIL et ISO 13849 PLd
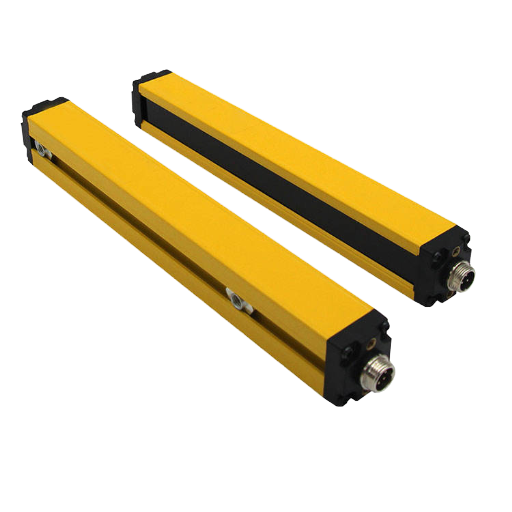
Les scanners laser de sécurité sont liés à un certain nombre de normes internationales, et chaque norme régit une partie différente du système de sécurité SCS. Savoir quelle norme réglemente quelle fonction empêche les spécifications défaillantes.
| Standard | Portée | Exigence pour les scanners laser de sécurité |
|---|---|---|
| CEI 61496-1 | Exigences générales du ESPE | Base de référence pour tous les équipements de protection électro-sensibles |
| CEI 61496-3:2018 | AOPDDR (réflexion diffuse) | Type 3 : norme applicable aux scanners laser |
| CEI 61496-2 | AOPD (interruption du faisceau) | Le type 2/4 s'applique aux rideaux lumineux, pas aux scanners |
| CEI 61496-4 | VBPD (basé sur la vision) | Le type 4 s'applique aux systèmes de caméras et non aux scanners |
| CEI 61508 | Sécurité fonctionnelle | SIL 2 : taux de défaillance dangereux 10 - 7 à 10 - 6 par heure |
| ISO 13849-1 | Systèmes de contrôle liés à la sécurité | PLd, catégorie 3 tolérance aux pannes uniques |
| CEI 60825-1:2014 | Sécurité des produits laser | Limites de longueur d’onde et de puissance sans danger pour les yeux de classe 1 |
SIL 2 vs SIL 3 Scanners Why Type 3 Max chez SIL 2
SIL 2 représente un taux de défaillance dangereux compris entre 10-10/heure Les scanners de type 3 peuvent être certifiés SIL 2 car dans l'architecture OSSD, les deux OSSD émanent du même élément de détection optique Pour atteindre SIL 3 (10-10/heure) une fonction de sécurité doit être sauvegardée par un deuxième canal de détection réellement indépendant, l'architecture utilisée pour les unités de type 4.
Catégorie 3 Architecture
ISO 13849-1 catégorie 3 signifie qu'il conserve la fonction de sécurité en cas de défaut unique Les défauts cumulatifs pourraient causer une défaillance de la fonction de sécurité, mais tout défaut doit être détecté avant la prochaine demande sur la fonction de sécurité (ou au plus tard lors de la prochaine demande).IEC 61496-3 L'autosurveillance interne de type 3 répond à cette exigence pour le matériel du scanner lui-même, mais la fonction de sécurité totale, scanner à arrêt machine, doit être validée à la catégorie 3 comprenant tous les composants intermédiaires.
Attention : un scanner de type 3 ne doit jamais remplacer un appareil de type 4 lorsque l'évaluation des risques détermine que la sauvegarde SIL 3 /catégorie 4 est nécessaire. Vérifiez le PLr dont vous avez besoin par rapport au PL évalué de votre scanner avant de choisir l'économie de coûts en choisissant un appareil moins bien noté comporte le risque de responsabilité en cas de non-conformité.
Dans la majorité des situations générales de sauvegarde de la machine (périmètre d'une cellule de travail robotisée), l'assemblage automatisé (« automated assembly ») (« automated ») (« automated aspectoring ») (« automate ») 3 a classé PLd (« PLd /SIL 2 a évalué le scanner laser de sécurité ») est la solution correcte et efficace lorsque l'évaluation des risques dicte un PLr d.
Spécifications clés : plage de détection, résolution et temps de réponse
Les spécifications du scanner définissent à la fois ce que l'appareil détectera de manière fiable comme étant sûr et à quelle distance du danger il doit être placé Le tableau ci-dessous résume les principales spécifications liées à la sécurité, avec des plages typiques distillées à partir des fiches techniques du marché pour la catégorie générique des scanners de type 3.
| Spécification | Gamme Typique | Signification Pratique |
|---|---|---|
| Rayon de champ de protection | 38 m | Zone où l'intrusion déclenche un arrêt sûr |
| Rayon de champ d'avertissement | jusqu'à 26 m | Zone de conseil pour le ralentissement ou le signal d'alarme |
| Angle de numérisation | 180°–275° | Arc de couverture ; maximum 275 °FOV autour de l'unité de scanner |
| Résolution Angulaire | 0.1°–0.5° | Précision angulaire point à point |
| Résolution de détection | 300 mm | Taille minimale de l'objet détectée de manière fiable à la plage nominale |
| Temps de réponse | 60 ms180 | Entrée critique dans le calcul de la distance de sécurité ISO 13855 |
| Ensembles de champs configurables | jusqu'à 32 | Banques pour la commutation de direction ou la sélection de mode |
| Sorties OSSD | 2× redondant | Norme pour la sécurité bi-canal de catégorie 3 |
| Température de fonctionnement | -10 °C à +50 °C | Gamme ambiante industrielle |
| Immunité de la lumière ambiante | 10 000 40 000 lux | Aptitude à l'installation intérieure ou extérieure |
Résolution de détection : pourquoi cela compte plus que la portée
La résolution de détection est la taille minimale de l'objet que le scanner est conçu pour détecter de manière fiable à son rayon de champ de protection nominal Un scanner de résolution de 30 mm peut détecter de manière cohérente et fiable une main humaine ou un poignet dans sa zone de détection, ce qui le rend approprié pour une protection d'approche rapprochée dans les zones dangereuses. Un scanner de résolution de 70 mm est suffisamment sensible pour détecter de manière fiable le personnel traversant (jambes, torse) mais peut ne pas détecter une main qui atteint la limite du champ de protection. (Remarque : l'interaction de la résolution angulaire et de la résolution de détection est un calcul géométrique, basé sur le fait qu'à une plage de 4 m, une résolution est égale à une résolution de la fiche technique d'environ 233 est calculée sur la plage de la plage de la plage de la plage de 2333).
Bon à savoir : une résolution plus élevée (30 mm) permet la détection du niveau de la main à la limite du champ de protection ; spécifiez 70 mm uniquement là où vous avez l'intention de détecter les travailleurs qui traversent, plutôt que d'atteindre les membres, dans votre application Contrôlez par spécification de résolution de détection la distance de protection D (C) requise pour vos essais d'intrusion ISO 13855 et par la suite la distance de montage.
Besoin de comparer les spécifications spécifiques du modèle côte à côte ? Téléchargez la comparaison complète des spécifications pour les modèles de scanner laser de sécurité CCH.
Applications principales : protection de zone, protection d'accès et prévention des collisions
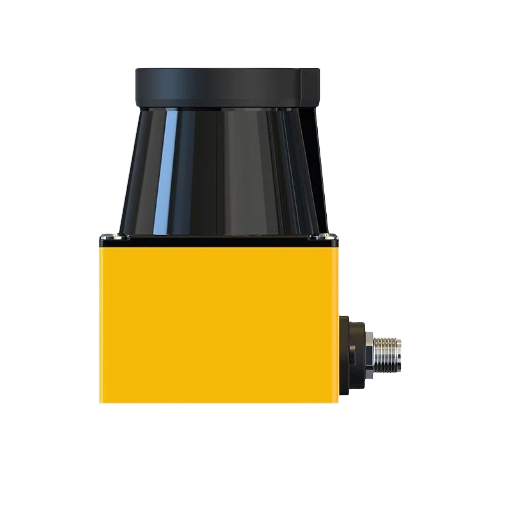
À quoi servent les scanners laser de sécurité ? ils couvrent trois modes d'application différents, capitalisant sur différentes propriétés du champ de protection 2 D configurable.
1. Protection de zone : cellules de machines stationnaires
Le scanner est monté horizontalement au niveau du sol ou à une hauteur telle que le champ de protection intercepte l'objet qui s'approche Il vérifie la présence de personnel dans la zone de danger autour d'équipements fixes et protégés tels que cellules robotiques, presses, matériel d'emballage, palettiseurs automatisés En présence d'une personne ou d'un objet, les OSSD passent à l'état sûr et la machine s'arrête Sa fonction d'empêchement de redémarrage retient la machine en état sûr pour protéger le personnel jusqu'à ce que la zone soit dégagée et que l'opérateur redémarre hors de la zone.
Exemple d'application : Cellule robot à six axes sans clôture de sécurité physique Conformément à la norme ISO 10218-2, le scanner définit une zone d'avertissement de ralentissement (la machine tombe à vitesse réduite) et une zone d'arrêt intérieure (arrêt de la machine).Le mode maintenance permet l'entrée de l'opérateur avec la fonction de sécurité temporairement annulée via une procédure de verrouillage/décalage appropriée et un interrupteur à clé noté sécurité.
2. Protection d'accès : grandes ouvertures
Monté verticalement à l'entrée d'une zone de danger, le scanner remplace ce qui nécessiterait autrement plusieurs paires de rideaux lumineux pour protéger les ouvertures de forme large ou irrégulière Un scanner avec un angle de balayage de 270 peut protéger une ouverture qui pourrait nécessiter trois ou quatre paires émetteur/récepteur de rideaux lumineux-éliminant le matériel et la complexité et le coût de montage Le polygone de champ de protection est programmé pour correspondre à l'ouverture avec précision.
Exemple d'application : Dévideur avec grande ouverture d'alimentation Le scanner confirme qu'aucun opérateur n'est dans la zone dangereuse avant le redémarrage Combiné avec un interrupteur de verrouillage de sécurité classé GS sur toute porte d'accès secondaire, cela fournit un contrôle d'accès de catégorie 3 sur tous les points d'entrée.
3. Prévention des collisions : plateformes mobiles
Les scanners sont utilisés pour fournir sur les véhicules l'évitement de collision sur les AGV (Automated Guided Vehicles), les AMR (Autonomous Mobile Robots) et les chariots élévateurs Ses jeux de champ programmables (jusqu'à 32 d'entre eux) permettent la commutation de zone sensible à la direction avec le champ de protection vers l'avant activé lors d'un déplacement vers l'avant, le champ arrière lors de l'inversion, les champs latéraux étroits lors du déplacement normal et les champs omnidirectionnels larges pour les manœuvres de stationnement et de rotation Les signaux externes du contrôleur du véhicule commutent le champ actif défini de manière contrôlée par l'ordre.
Conseil Pro : Spécifiez un scanner avec une cote environnementale de IP65 ou plus pour une utilisation AGV et testez la résolution angulaire à votre vitesse maximale du véhicule À une vitesse de 1,5 m/sec du véhicule et une réponse du scanner de 80 ms, le véhicule se déplace de 120 mm avant que la réponse du scanner ne puisse commander un arrêt-incluez ceci dans votre calcul de distance de sécurité !
Calcul de distance de sécurité selon ISO 13855
en exécutant les calculs pour la distance de sécurité minimale de la limite de la zone de détection au point de danger, cette spécification de l'ISO 13855 :2024 peut être une étoile, ou plus souvent, une ancre de bateau : obtenir votre calcul mal (lecture de la valeur de“ de temps de réponse totale trop faible), entraîne une distance montée qui ne peut pas arrêter la machine de manière fiable avant que l'opérateur n'atteigne le danger Il s'agit du problème d'installation de scanner laser de sécurité le plus courant.
La Formule
📐 S = K × T + C
S = distance minimale entre la limite de la zone de détection et le point de danger le plus proche (mm)
K = vitesse d'approche de la partie du corps (mm/s)
T = temps de réponse total du système (secondes)
C = distance d'intrusion : jusqu'où pénètre une partie du corps avant la détection (mm)
Vitesse d'approche (K)
- Approche main/bras : K = 2 000 mm/sec (par défaut de la norme ISO 13855 :2024)
- Utiliser K = 1 600 mm/sec (correction ISO 13855 :2024 pour permettre une portée plus longue)
- Approche corps entier (marche) : K = 1 600 mm/s
Distance d'intrusion (C) par résolution de détection
- Détection manuelle (d 40 mm) : C = 8 (d 14) mm, 0 mm minimum
- Détection corporelle (d 40 mm) : C = 850 mm (moyenne de la norme ISO 13855)
Temps de réponse total (T)
Où : T représente la somme de l'ensemble des retards de la chaîne de sécurité, depuis le moment où une personne entre dans la zone de détection jusqu'au moment où le danger s'arrête :
- Temps de réponse du scanner (à partir de la fiche technique, par exemple, 80 ms)
- Temps de réponse du contrôleur de sécurité (par exemple, 10 ms)
- Actionneur/temps d'arrêt du frein de la machine (par exemple, 120 ms)
📐 Exemple travaillé :
Réponse du scanner : 80 ms | CPL de sécurité : 10 ms | Frein de machine : 120 ms
T = (80 + 10 + 120) ms = 210 ms = 0,210 s
Résolution de détection d = 70 mm (détection du corps)
C = 850 mm
K = 2 000 mm/s (approche manuelle, initiale)
S = 2 000×0,210 + 850 = 420 + 850 = 1 270 mm
Vérifier : S = 1 270 mm. 500 mm garder K = 2 000 mm/sec. La distance minimale finale de montage du point de danger serait de 1 270 mm.
Si d = 30 mm (détection manuelle) : C = 8× (30 - 14) = 128 mm → S = 420 + 128 = 548 mm
Notes sur les performances : Le temps de réponse publié d'un scanner est juste la contribution des composants Chaque maillon de la chaîne de sécurité : scanner, contrôleur, actionneur ajoute à T. Sous évaluer T produit une courte distance de montage & installation dangereuse Obtenez toujours un temps d'arrêt de votre test de freinage de la machine, pas une spécification générique.
Référence : ISO 13855 :2024- Positionnement des garanties par rapport aux vitesses d'approche de parties du corps humain.
Besoin d'aide pour vérifier votre distance de sécurité pour une installation spécifique ? notre équipe d'ingénierie peut examiner vos paramètres d'application.
Intégration avec les contrôleurs de sécurité : CIP Safety, PROFIsafe et OSSD Wiring
La manière dont un scanner laser de sécurité est intégré dans le système de sécurité global dépend de votre réseau de PLC de sécurité, de la quantité de données de zone que vous devez transmettre et de la nécessité de diagnostics à distance.
Approches d'intégration
OSSD câblé : Scanner deux canaux OSSD sont câblés directement à un relais de sécurité ou à un canal à double entrée PLC de sécurité. simple, très fiable, facilement configuré pour les petites cellules avec 1 scanner, aucune donnée de zone nécessaire Les deux OSSD doivent tous deux être actifs pour l'état sûr - une goutte de n'importe quel canal met le système en mode sans échec.
Bus de terrain de sécurité : l'utilisation d'un câble de réseau de sécurité dédié pour transporter à la fois le signal OSSD et les données de diagnostic/zone permet moins de câblage et permet un affichage simultané de l'état multizone dans l'IHM de l'automate de sécurité.
| Protocole | Écosystème | Applications typiques |
|---|---|---|
| Sécurité CIP | Rockwell /Allen-Bradley (EtherNet/IP) | Lignes automobiles et d'emballage nord-américaines |
| PROFIsafe | Siemens/PROFINET | Installations de fabrication européennes |
| FSoE (Sécurité sur EtherCAT) | Beckhoff /EtherCAT | Systèmes de contrôle de mouvement à grande vitesse |
| câblé OSSD | Tout PLC de sécurité | Intégration héritée, cellules plus petites |
Intégration Gotcha Compatibilité des fichiers EDS/GSD : Pour l'intégration de CIP Safety, les fabricants de scanners fournissent un fichier EDS (Electronic Data Sheet) qui enregistre l'appareil dans le catalogue matériel Rockwell Studio 5000. Depuis 2024, Rockwell restreint l'enregistrement de fichiers EDS tiers pour certaines catégories d'appareils, ce qui peut nécessiter de configurer le scanner en tant que module Ethernet générique plutôt que d'utiliser l'entrée EDS native. Confirmez la compatibilité EDS avec votre version Studio 5000 spécifique avant de commander - cela a été une source de retards de projet.
Fondamentaux du câblage OSSD
Les sorties OSSD (Output Signal Switching Device) sont deux canaux de transistors PNP indépendants Les deux doivent être HIGH (24 VDC) pour l'état sûr-actif Lorsque l'un ou l'autre tombe, l'entrée de sécurité connectée perçoit une condition défectueuse et arrête la fonction de machine connectée Les circuits d'entrée PLC OSSD de sécurité surveillent également les courts-circuits et courts-circuits trans-canaux à 24 VDC, qui sont tous deux des défauts de câblage qui doivent être corrigés avant que le redémarrage ne soit autorisé.
Cadre de sélection : faire correspondre le scanner de type 3 à votre application
Comme pour tout dispositif de sécurité, effectuez une évaluation des risques dans les normes ISO 12100 et ISO 13849-1 pour déterminer le PLr requis. Ce PLr est l'entrée requise pour la sélection de l'appareil - pas la marque et le modèle du scanner, ni les attributs marketing de l'appareil, ni ce qui était auparavant utilisé dans un projet similaire.
✔ Liste de contrôle de sélection
- 1. quel est votre PLr ? évaluation complète des risques dans la norme ISO 13849-1. PLr d Scanner de type 3 acceptable PLr = e nécessite une architecture de dispositif alternative.
- 2. quelle résolution de détection sera nécessaire ? Détection corporelle (>70 mm) pour la zone d'accès des travailleurs ; détection manuelle (30 mm) pour l'approche rapprochée ; détection des doigts (<14 mm) pour rideau lumineux de type 4.
- 3. installation fixe ou mobile ? commutation de banque mobile (AGV/AMR) par jeu de champ avec capteurs de direction Configuration fixe à zone unique ou double.
- 4. quel protocole utilise votre PLC de sécurité ? Faites correspondre CIP Safety/PROFIsafe /FSoE /OSSD câblé pour éviter les frictions d'intégration.
- 5. quel est l'environnement ambiant ? extérieur ou haute lumière du soleil exigent 40 000 lux immunité à la lumière ambiante et indice d'enceinte IP65+.
Lorsque le type 3 n'est PAS suffisant
- Presses plieuses nécessitant une détection de doigt SIL 3 Type 4 AOPD (rideau de feu de sécurité)
- Applications où l'évaluation des risques nécessite des systèmes de type 4 à double canal à architecture de catégorie 4
- Toute application où PLr = e est le résultat de l'évaluation des risques
Quand le type 3 est le bon choix
- Navigation AGV et détection d'obstacles à bord des véhicules
- Surveillance de l'accès à la zone où les opérateurs traversent la zone (sans atteindre un danger rapproché)
- Périmètre de cellule de robot stationnaire avec zones de ralentissement et d'arrêt configurables
- Ouvertures grandes ou irrégulières où les paires de rideaux légers seraient peu pratiques
- Toute installation où PLr d est confirmé par l'évaluation des risques
Rappel critique : Avant de spécifier tout dispositif de sauvegarde, remplissez une évaluation des risques conformément à la norme ISO 12100 /ISO 13849-1. le PLr entraîne la sélection des dispositifs sans les allégations marketing, sans les objectifs de coûts, ni la préférence du constructeur de machines. Il s’agit d’une exigence légale et de sécurité sur tous les principaux marchés.
Foire aux questions

À quoi sert un scanner laser de sécurité ?
Les scanners laser de sécurité remplissent trois fonctions principales en milieu industriel Premièrement, la protection de zone autour des machines fixes : surveillance d'une zone définie pour l'intrusion du personnel et arrêt de la machine lorsque la zone est percée. Deuxièmement, la protection d'accès aux ouvertures où les opérateurs pénètrent dans les zones à risque, en remplacement ou en complément des barrières physiques. Troisièmement, la prévention des collisions sur les plates-formes mobiles, notamment les AGV, les AMR et les chariots élévateurs, à l'aide de champs de protection 2 D configurables et d'une redondance d'autosurveillance selon la norme CEI 61496-3. Les trois applications partagent la même architecture sous-jacente de détection de temps de vol et d'autosurveillance.
Quelle est la différence entre les dispositifs de sécurité de type 3 et de type 4 ?
Les appareils de type 3 scanners laser de sécurité (« safety laser scanners ») détectent via une réflexion diffuse depuis la cible elle-même La cible renvoie l'impulsion laser propre du scanner vers son détecteur Ils certifient en SIL 2 / PLd selon la norme CEI 61496-3 Les appareils de type 4 utilisent l'interruption de faisceau (rideaux lumineux, selon la norme CEI 61496-2) ou la détection d'image Le type 4 certifie en SIL 3/P.L. Le type 4 est requis lorsque l'évaluation des risques indique PLr = e tels que les presses plieuses avec détection au niveau des doigts à courte portée La plupart des applications générales de protection de la machine spécifient le type 3 spécifient le calcul approprié de la distance 3 est adéquate lorsque le calcul de sécurité 3, car le calcul approprié SIL5.
Les scanners laser de sécurité nécessitent-ils des tests périodiques ?
Oui. ISO 13849 La catégorie 3 exige des tests de diagnostic dans un intervalle défini Les scanners s'autotestent en continu via une redondance interne, mais la fonction entièrement installée (de la sortie OSSD du scanner au contrôleur de sécurité à l'arrêt de l'actionneur de la machine) nécessite une vérification périodique documentée La plupart des installations exécutent des tests fonctionnels mensuels (déclencher le scanner, confirmer les arrêts de la machine dans les délais prévus) et une validation annuelle de sécurité complète avec des enregistrements documentés.
Les scanners laser de sécurité peuvent-ils fonctionner à l'extérieur ?
Seuls les modèles avec immunité prouvée à la lumière ambiante extérieure (généralement 40 000 lux ou plus) et protection de l'environnement IP65 + conviennent à une installation extérieure Les scanners intérieurs typiques spécifient une immunité de 10 000 à 20 000 lux qui est inadéquate en plein soleil (à 100 000 lux).La pluie, les particules dans le flux d'air peuvent également provoquer de faux arrêts dans un scanner inapproprié Confirmez les spécifications de la lumière ambiante du fabricant avant les spécifications extérieures contre les conditions maximales de soleil sur votre emplacement d'installation.
Comment les scanners laser de sécurité se comparent-ils aux rideaux lumineux ?
Les rideaux lumineux (Type 2 ou Type 4 AOPD selon la CEI 61496-2) sont constitués de paires d'appariement émetteur/récepteur projetant un certain nombre de faisceaux parallèles à travers un plan de détection fixe Les scanners laser de sécurité (Type 3 AOPDDR selon la CEI 61496-3) ont une seule enceinte avec un polygone de zone de protection configurable en 2 D. Les scanners permettent une sélection de zone personnalisée et une installation plus facile à travers de grandes ouvertures irrégulières Les rideaux lumineux fournissent des cotes de sécurité plus élevées jusqu'à SIL 3/PLA sécurité pour le type 4 et peuvent avoir des temps de réponse plus rapides les rendant adaptés pour faire une comparaison ferme également une approche assez rapide (la détection de doigt) une détection de rideau est pas de doigt. guide de comparaison.
Qu'est-ce que SIL 2 et pourquoi est-ce important pour les scanners laser de sécurité ?
SIL signifie Safety Integrity Level selon la norme CEI 61508. SIL 2 est défini comme des taux de défaillance dangereux possibles entre 10 et 10 par heure de fonctionnement Les scanners laser de sécurité certifient au SIL 2 ce qui est suffisant pour la plupart des applications de gardiennage de machines lorsque l'évaluation des risques confirme PLr d. Pour les applications nécessitant les performances de sécurité de base et la conformité du SIL 3 /PLe avec des taux de défaillance dangereux inférieurs à 10 par heure, il faut des architectures de dispositifs avec une deuxième zone de détection véritablement indépendante, comme le type 4 à double canal.
Vous recherchez des solutions de scanner laser de sécurité certifiées ?
CCH Shanghai Sensing Intelligence Technology construit des solutions de sécurité nos scanners laser de sécurité sont conformes aux exigences CEI 61496-3, SIL 2 et PLd. Plus de 20 ans d'expérience dans la fabrication de détection de sécurité, des services OEM qui personnalisent les unités selon les spécifications du fournisseur, des échantillons de test payants pour une évaluation en temps réel avant la précommande.
À propos de ce guide
CCH Shanghai Sensing Intelligence Technology Co., Ltd construit des capteurs de sécurité industrielle, notamment des scanners laser de sécurité dans notre site de fabrication de la zone de démonstration économique de l'aéroport de Hangzhou. Les références aux normes internationales publiées (IEC 61496-3, IEC 61508, ISO 13849-1, ISO 13855, CEI 60825-1) ou aux spécifications publiées par l'industrie sont utilisées pour étayer ce guide Les références numériques à des plages spécifiques font toujours référence aux performances générales de l'industrie sur le terrain de plusieurs fabricants et doivent être validées par rapport à la fiche technique et accompagnées d'une évaluation des risques selon la norme ISO 12100 pour qualifier l'appareil.
Références et normes
- CEI 61496-3:2018 Sécurité des machines : Équipements de protection électrosensibles 3 ème partie : Exigences particulières pour les équipements utilisant des mesures de protection basées sur la réflexion diffuse 3 ème Commission électrotechnique
- ISO 13855:2024 « Sécurité des machines » Positionnement des garanties par rapport à l'approche des parties du corps humain « Organisation internationale de normalisation »
- ISO 13849-1 « Pièces de sécurité des machines » Pièces de systèmes de contrôle liées à la sécurité 1 : Principes généraux pour la conception : Organisation internationale de normalisation
- CEI 61508 sécurité des systèmes électriques/électroniques/programmables liés à la sécurité Commission électrotechnique internationale
- CEI 60825-1:2014 1 : Classement des équipements et exigences de la Commission électrotechnique internationale
Articles connexes
- Rideaux lumineux de sécurité vs scanners laser de sécurité : type 2, type 4 et guide d'application
- Modules Relais de Sécurité : Guide de Sélection des Appareils de Sauvegarde Connectés à l'OSSD
- Capteurs de sécurité industriels Aperçu Technologie d'intelligence de détection CCH Shanghai
- Capteurs Lidar pour l'automatisation industrielle : navigation, cartographie et détection d'obstacles