Entre em contato com a QJKH Company
Atualizado em junho de 2026 · Revisado pela equipe técnica CCH Sensing.
A segurança colaborativa do robô é o conjunto de limites de projeto, modos de operação colaborativos e controles de risco que permitem que um robô compartilhe um espaço de trabalho com pessoas sem feri-las É também uma das ideias mais incompreendidas na automação de fábrica O marketing diz que um cobot é “inerentemente seguro,” para que você possa tirá-lo da caixa, ficar ao lado dele e pular as cercas Na realidade, a segurança não é uma propriedade que o robô carrega consigo, é uma propriedade do aplicação: o braço, a ferramenta na ponta dele, a parte que está se movendo, a velocidade que corre, e as pessoas que compartilham seu espaço Erre essa distinção e um cobot “safe” ainda enviará alguém para a sala de emergência.
Este guia foi escrito por um fabricante de sensores de segurança, por isso é deliberadamente direto sobre onde a limitação de potência e força para e onde uma cortina de luz externa, um scanner de área ou um relé de segurança devem assumir. Abordaremos os quatro modos de operação colaborativa da ISO/TS 15066, os limites de força corpo-região que decidem se o contato é aceitável, a pilha de padrões (incluindo a revisão principal da ISO 10218 em 2025), como executar uma avaliação de risco e as cinco suposições perigosas que fazem as pessoas se machucarem.
Especificações rápidas: Visão geral da segurança do robô colaborativo
| Normas governamentais | ISO 10218-1 e -2:2025 (robô + célula), ISO/TS 15066:2016 (orientação colaborativa), ANSI/RIA R15.06 (EUA) |
| Modos de operação colaborativa | 4 monitoração monitorada da segurança-avaliada, velocidade & separação que monitoram, poder & força que limitam |
| Limites de força/pressão | ISO/TS 5066 Anexo A 1 29 localizações do corpo; por exemplo, face 65 N, crânio 130 N quase estático |
| Velocidade típica do PFL | 2500 mm/TCP (queda à medida que a carga útil aumenta) |
| Classificação do dispositivo de segurança | PL d /Mínimo SIL 2; Cortinas de luz tipo 4 PL e (ISO 13849-1 /IEC 62061) |
| Passo obrigatório | Uma avaliação de risco documentada e baseada em tarefas (ISO 12100) em cada aplicação |
O que a segurança do robô colaborativo realmente significa
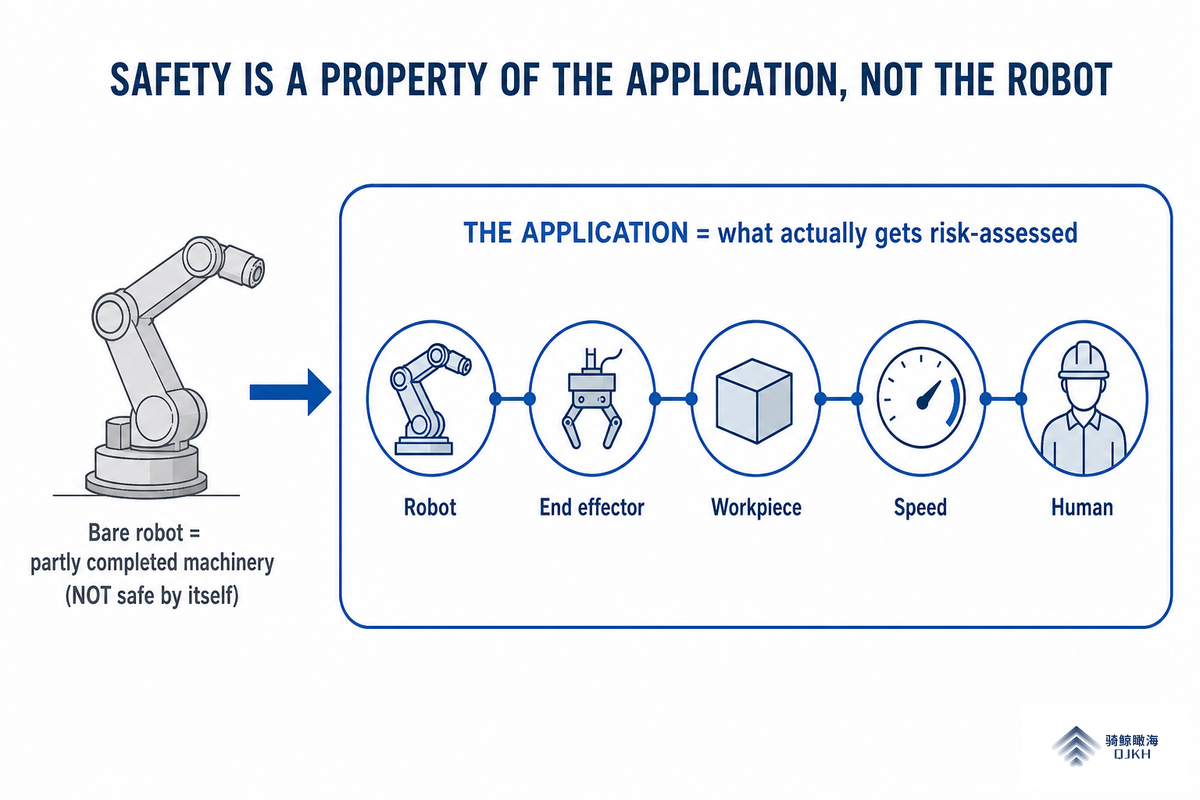
Um robô colaborativo, cobot para abreviar, é um robô projetado para trabalhar ao lado de humanos sem uma cerca de segurança tradicional Mas o “projetado para” não é o mesmo que o “is.” Aqui está o princípio de que tudo o mais neste guia se mantém, o que chamamos O Princípio de Segurança de Aplicação: um cobot nunca é seguro ou inseguro por si só; o aplicação é o que é avaliado pelo risco e assinado fora Esse mesmo braço é seguro carregando uma sonda de espuma e perigoso carregando um fuso de rebarbação.
Isso importa porque o robô é apenas uma peça De acordo com os padrões, o robô nu é “maquinaria parcialmente concluída”; a coisa que tem que ser feita segura é a célula completa, robô, efetor final, peça de trabalho, layout e as pessoas A Administração de Segurança e Saúde Ocupacional dos EUA é explícita de que há nenhum padrão OSHA específico para robôos robôs são regulamentados pelas regras gerais de proteção de máquinas (29 CFR 1910.212) e pela Cláusula de Dever Geral, e deve ser usada uma combinação de controles e proteção “a.” Para uma aplicação de soldagem, sistemas de soldagem robótica de Zhouxiang pode ser revisto como âmbito do equipamento de produção, enquanto a aplicação completa ainda necessita da sua própria avaliação de salvaguarda.
O que torna um cobot seguro?
Quatro coisas, em ordem: (1) as funções de segurança integradas do robô, monitoramento de potência, força, torque e velocidade que acionam uma parada de proteção; (2) o modo de operação colaborativa que você escolhe para a tarefa; (3) qualquer salvaguarda externa exigida pela avaliação de risco; e (4) a própria avaliação de risco, que vincula os três primeiros seu ferramenta, carga útil e layout.
Pular o quarto e os três primeiros são apenas recursos em uma folha de especificações As funções de segurança integradas e os recursos de proteção do sistema do robô vêm em primeiro lugar Um integrador adiciona uma medida de segurança extra, e os mecanismos de segurança disparam em uma colisão Esses recursos de segurança se combinam para que a máquina possa correr em torno das pessoas, ainda que nenhum deles remova o dever de avaliar como os trabalhadores humanos realmente entram em contato com o robô A experiência de campo apóia isso: cobots mais leves param em contato leve, mas os mais grandes com mais inércia“ atingem com mais força, então a massa e a carga útil mudam a resposta.
Os Quatro Tipos de Operação Colaborativa (ISO/TS 15066)
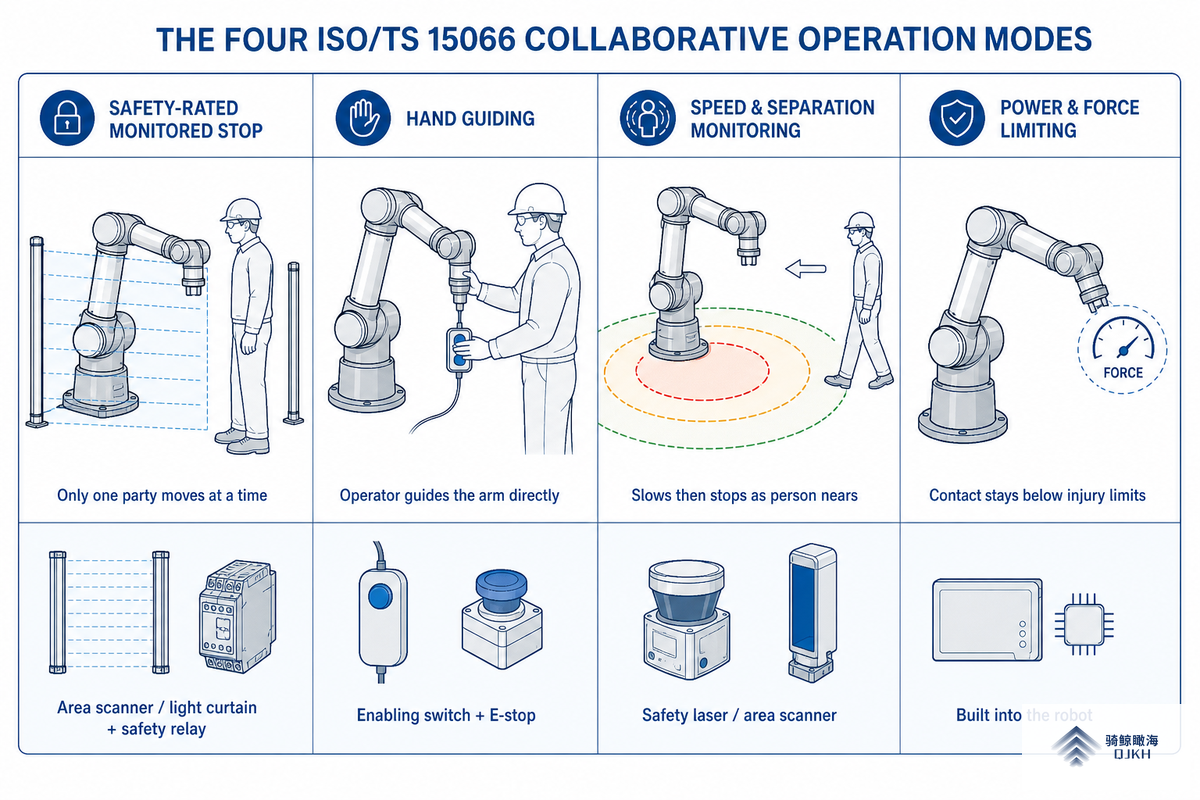
ISO/TS 15066a especificação técnica que complementa ISO 10218, define quatro modos de operação colaborativa Uma aplicação pode combiná-los, e cada um implica um gatilho de parada diferente e um dispositivo de segurança diferente Esta é a tabela que os principais resultados de pesquisa descrevem em prosa, mas nunca estabelecem:
| Modo | Como protege o humano | Dispositivo de segurança típico |
|---|---|---|
| Parada monitorada com classificação de segurança | Robô fica parado sempre que uma pessoa está no espaço de trabalho; apenas uma parte se move por vez | Scanner de área ou cortina de luz para detectar entrada; relé de segurança para parada monitorada |
| Guiamento manual | O operador move o braço diretamente através de um dispositivo manual com um interruptor de ativação | Habilitando (três posições) interruptor + E-stop no dispositivo de orientação |
| Monitoramento de velocidade e separação (SSM) | Robô desacelera conforme a pessoa se aproxima e para se a separação cair abaixo de uma distância calculada | Laser de segurança/scanner de área alimentando um controlador que modula a velocidade |
| Limitação de potência e força (PFL) | O robô limita a força/pressão de contato abaixo dos limites de lesão, portanto o contato é tolerável | Incorporado ao robô (detecção de torque/força); nenhum dispositivo externo para contato contundente |
A Universal Robots, que ajudou a escrever o padrão, observa que, na prática, apenas o SSM e o PFL oferecem aplicações colaborativas genuinamente livres de cercas; a parada monitorada é na verdade uma célula vigiada de reinício mais rápido, e guiar manualmente, conduzir o braço através de controles guiados manualmente, é um auxílio didático. Em aplicações colaborativas de robôs, o contato humano-robô é a variável que decide o modo, portanto, escolha o modo da tarefa, e não o contrário.
Limitação de potência e força: o teto da força da região corporal
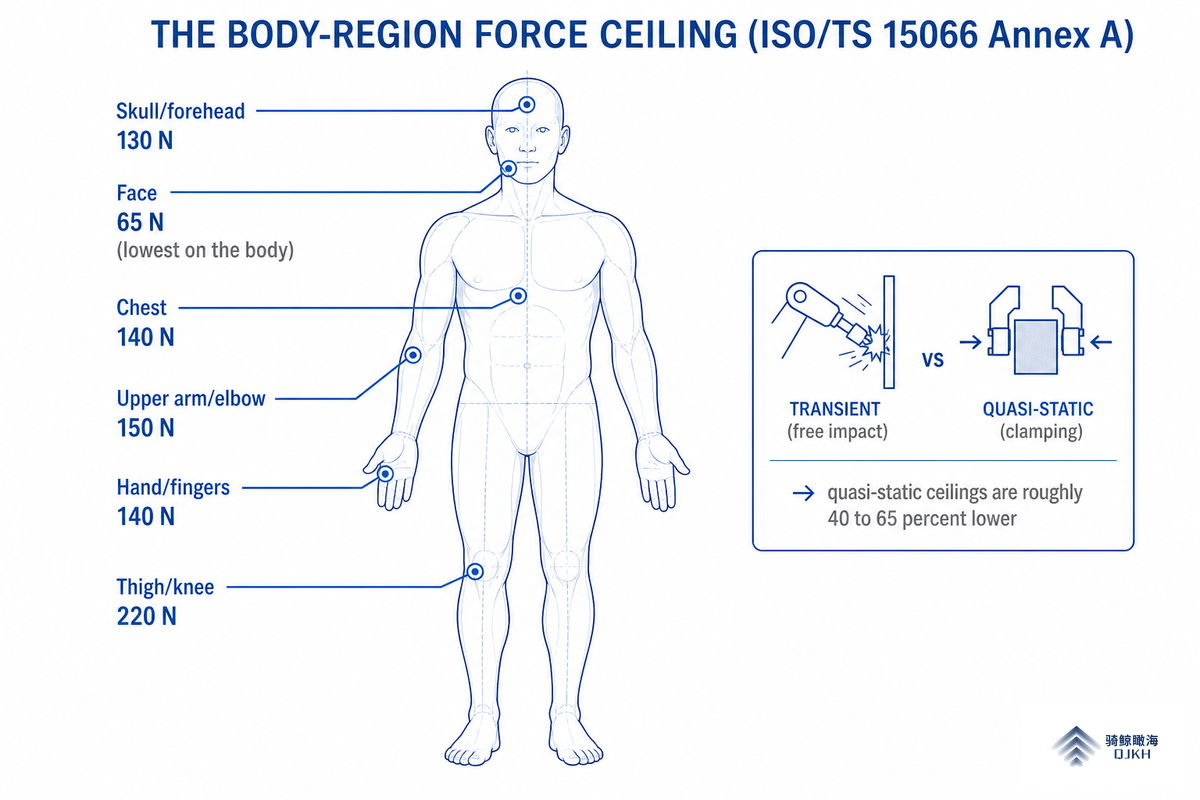
Limitação de poder e força é o modo que as pessoas querem dizer quando dizem “cobot.” Funciona garantindo que qualquer contato fique abaixo do ponto onde um ser humano sente dor ou lesão Esses limites não são um número de marketing, eles vêm de ISO/TS 15066 Anexo A, que estabelece força e pressão máximas permitidas para 29 localizações específicas do corpo (agrupados em 12 áreas corporais), com base em pesquisas de início da dor Chamamos essa referência O teto da força da região corporale quase nenhum guia concorrente imprime:
| Região corporal | Força quase estática máxima (N) | Pressão quase estática mais estrita (N/cm²) |
|---|---|---|
| Crânio /testa | 130 | 110 |
| Rosto | 65 | 110 |
| Peito | 140 | 120 |
| Braço/cotovelo | 150 | 190 |
| Mão/dedos | 140 | 190 |
| Coxa/joelho | 220 | 220 |
Dois números nessa tabela fazem o maior trabalho Primeiro, o rosto em 65 N é o teto de força mais baixo do corpo, e é por isso que um cobot trabalhando perto da altura da cabeça precisa de um escrutínio extra Segundo, o padrão divide todos os limites em transitório (um impacto livre, onde o corpo pode se afastar) e quase estático (fixação ou aprisionamento, onde não pode).A tabela lista os tetos quase estáticos, usando o ponto de pressão mais estrito em cada região A maioria dos limites transitórios são o dobro desses valores, porque a compressão sustentada danifica o tecido com força mais baixa; o crânio e a face não têm multiplicador transitório.
Nota de Engenharia: uma verificação da força de trabalho
Suponha que seu cobot PFL possa prender uma mão contra um acessório (quase estático, região da mão).Pegue o limite quase estático da mão de 140 N como teto de fixação. Se um medidor de teste de força durante a validação ler acima de 140 N naquele ponto de aperto, o aplicativo falhavocê deve diminuir a carga útil/velocidade, redesenhar o dispositivo para remover a armadilha ou adicionar um dispositivo de presença para que o braço não possa alcançar essa pose enquanto uma mão estiver lá É por isso que a ISO 10218-2 requer força medida durante o comissionamento, não apenas as configurações padrão do fabricante.
Praticamente, os cobots PFL correm entre 250 e 1.000 mm/s, e a velocidade permitida cai à medida que a massa efetiva (robô + carga útil + pinça) aumenta Engenheiros patenteando esse campo, por exemplo US 11.453.122 B2, um sistema colaborativo torque-sensor-por-eixo, estão todos perseguindo a mesma coisa: detectar o contato rápido o suficiente para parar sob o limite Na prática a quantidade de força e o torque aplicado em cada junta deve ficar sob o teto permitido, e o ferramental de fim de braço, uma pinça elétrica ou pneumática, conta em direção a ele, porque uma ferramenta afiada aumenta o risco de ferimentos mesmo quando o próprio braço está em conformidade.
Monitoramento de velocidade e separação: deixando um Cobot funcionar mais rápido
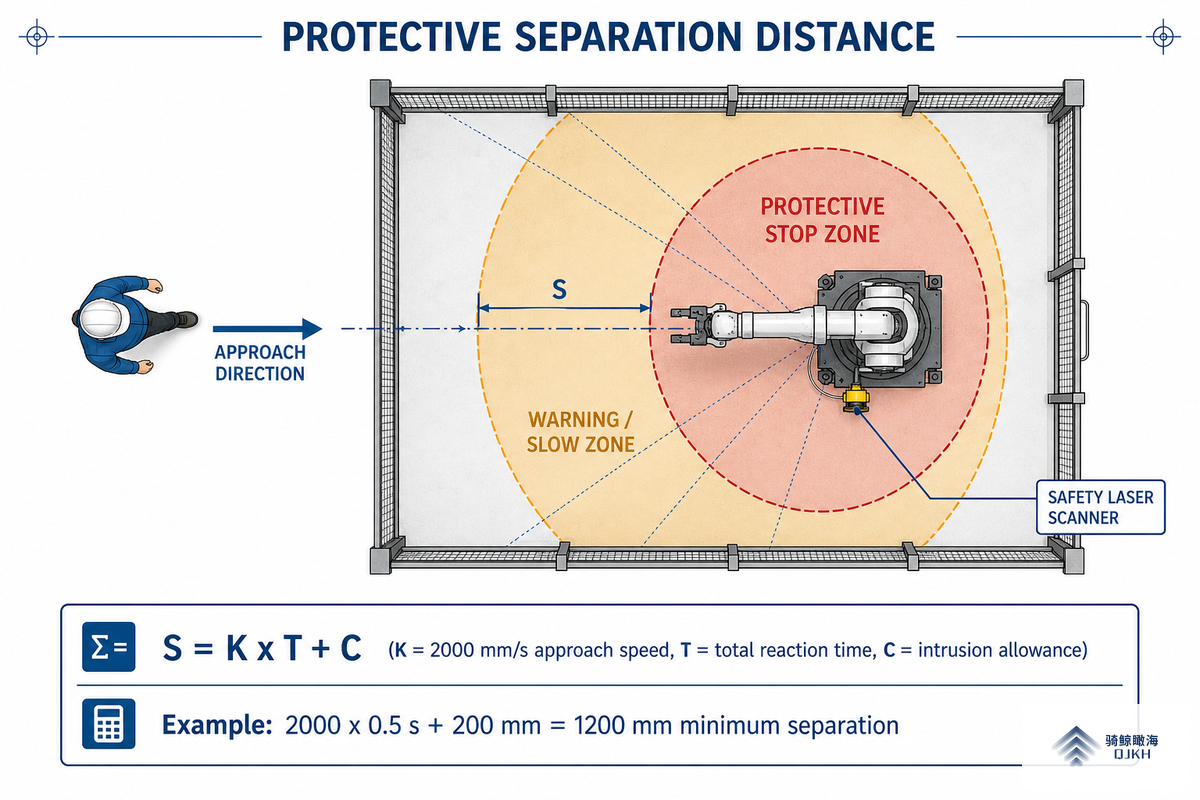
O problema com o PFL é que ficar sob os limites de força força o robô a rastejar, a Universal Robots admite que a velocidade “provavelmente será muito baixa para ser útil para aplicações de alto risco.” O monitoramento de velocidade e separação corrige isso mantendo uma lacuna medida entre humano e robô Quando o operador está longe o robô corre na velocidade de produção; à medida que se aproximam ele desacelera; se a lacuna cair abaixo da distância mínima de separação protetora, ela para.
Essa distância é calculada, não adivinhada. A ISO 13855 fornece a forma S = K·T + C, onde K é a velocidade de aproximação humana (o valor padrão é 2.000 mm/s), T é o tempo total de reação do sistema (resposta do sensor + parada do robô) e C é uma permissão de intrusão/incerteza.
the Nota de Engenharia: dimensionamento da distância de separação
Digamos que um scanner a laser de segurança mais controlador mais robô dê um tempo total de reação T = 0,5 s, e você permite C = 200 mm para intrusão manual Então S = 2.000 mm/s × 0,5 s + 200 mm = 1.200mm. A zona “stop” do scanner deve começar a pelo menos 1,2 m do perigo acessível mais próximo Reduzir para metade o tempo de reação (scanner mais rápido, paragem mais curta) e a pegada diminuir para 700 mm, razão pela qual o tempo de resposta, e não o preço de tabela, é a especificação que importa quando você escolhe um scanner laser segurança para uma célula SSM.
SSM é onde uma camada de detecção externa ganha seu sustento O trabalho de teste do NIST e a literatura SSM revisada por pares enfatizam que a detecção deve ser avaliada e validada com segurança, não um scanner de automação padrão reaproveitado para segurança Nosso guia de scanner a laser de segurança percorre detalhadamente a configuração da zona.
A pilha de padrões: ISO 10218, ISO/TS 15066 e ANSI/RIA R15.06
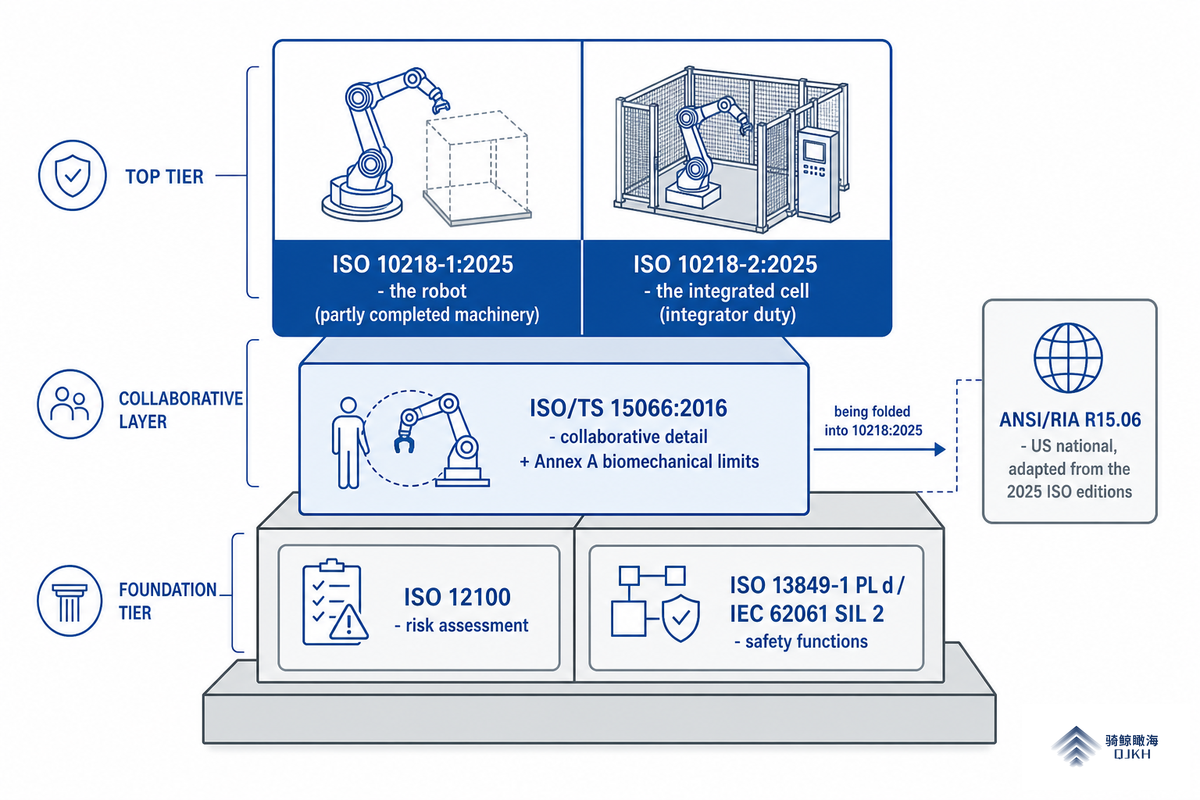
Três documentos regem a segurança dos cobots e são em camadas, não intercambiáveis:
| Padrão | Capas | Região/status |
|---|---|---|
| ISO 10218-1:2025 | O robô como maquinaria parcialmente concluída (funções de segurança integradas) | Internacional · 3a edição, janeiro de 2025 |
| ISO 10218-2:2025 | A célula/aplicação robótica integrada (sua responsabilidade como integrador) | Internacional · 3a edição, janeiro de 2025 |
| ISO/TS 15066:2016 | Detalhe da operação colaborativa + limites biomecânicos (Anexo A) | Internacional · sendo dobrado em 10218:2025 |
| ANSI/RIA R15.06 | Segurança nacional de robôs dos EUA, adaptada da ISO 10218 | Estados Unidos · revisado das edições ISO de 2025 |
A hierarquia abaixo deles também é importante: segue-se a avaliação de riscos ISO 12100, e as funções de segurança devem atingir um nível de desempenho (PL d pela ISO 13849-1) ou nível de integridade de segurança (SIL 2 pela IEC 62061) adequado ao risco Roberta Nelson Shea, Diretora de Conformidade Técnica Global da Universal Robots, organizadora de longa data do comitê de segurança de robôs da ISO, e a principal autoridade nesses documentos, passou décadas enfatizando que o padrão é um piso, não um teto.
Quando um “Fenceless” Cobot ainda precisa de guarda
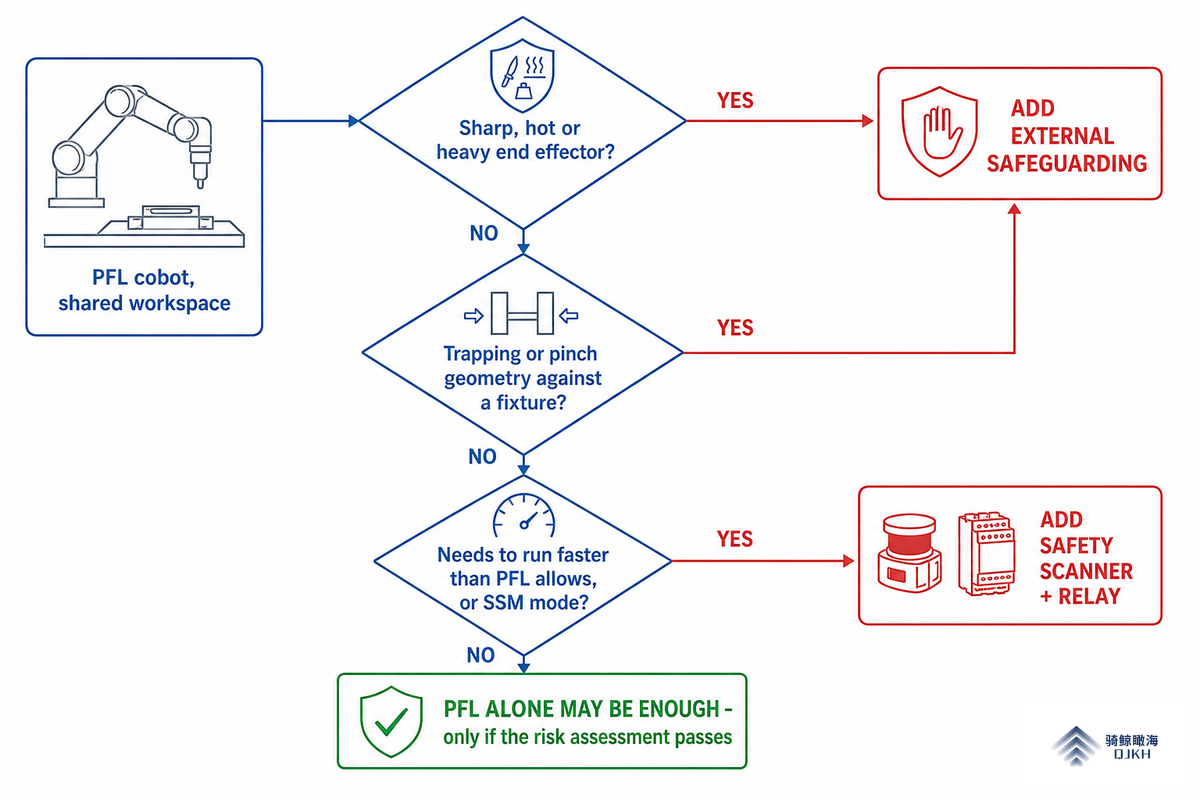
Aqui está a parte que os folhetos do cobot pulam Um robô com poder e força limitados gerencia contundente contato, ele não faz nada sobre um efetor final afiado, quente ou pesado O próprio exemplo de paletização de Robotiq faz o ponto: mover caixas de vários quilos na altura da cabeça é “intrinsecamente inseguro,” tão acima de um rastreamento que a célula requer um dispositivo de segurança, independentemente do PFL.
Quando o PFL por si só costuma ser suficiente
- Garra e carga útil rombas e leves (<~3 kg)
- Baixa velocidade, sem geometria de aprisionamento/pitada perto do corpo
- Montagem leve, inspeção, manuseio de laboratório
Ção Quando você deve adicionar salvaguarda externa
- Ferramenta afiada/quente, ponta de soldagem, lâmina ou fuso desprotegido
- Carga pesada ou ciclo rápido (paletização, máquina tendendo em velocidade)
- modo SSM (precisa de um scanner) ou um perigo de fixação/armadilha
Os cobots são seguros para trabalhar sem cerca?
Às vezes, e somente quando a avaliação de risco prova isso para aquela ferramenta exata, carga útil, velocidade e layout. Perguntas de gatilho: o efetor final pode cortar, queimar ou esmagar? uma parte do corpo pode ser presa contra um acessório? O ciclo precisa correr mais rápido do que o PFL permite?
Se alguma resposta for sim, adicione uma camada sensível à presença, a cortina luz segurança numa estação de carga, um scanner área para zonas de piso e a relé segurança para executar a parada monitorada Cada dispositivo deve levar uma classificação correspondente ao risco (PL d/SIL 2, ou Tipo 4 PL e para proteção dos dedos).Para um lado a lado dos dispositivos de presença, consulte o nosso scanner vs. cortina de luz comparação e o mais amplo cortina de luz de proteção de máquina visão geral.
A Caminhada de Avaliação de Risco Cobot em 6 Passos
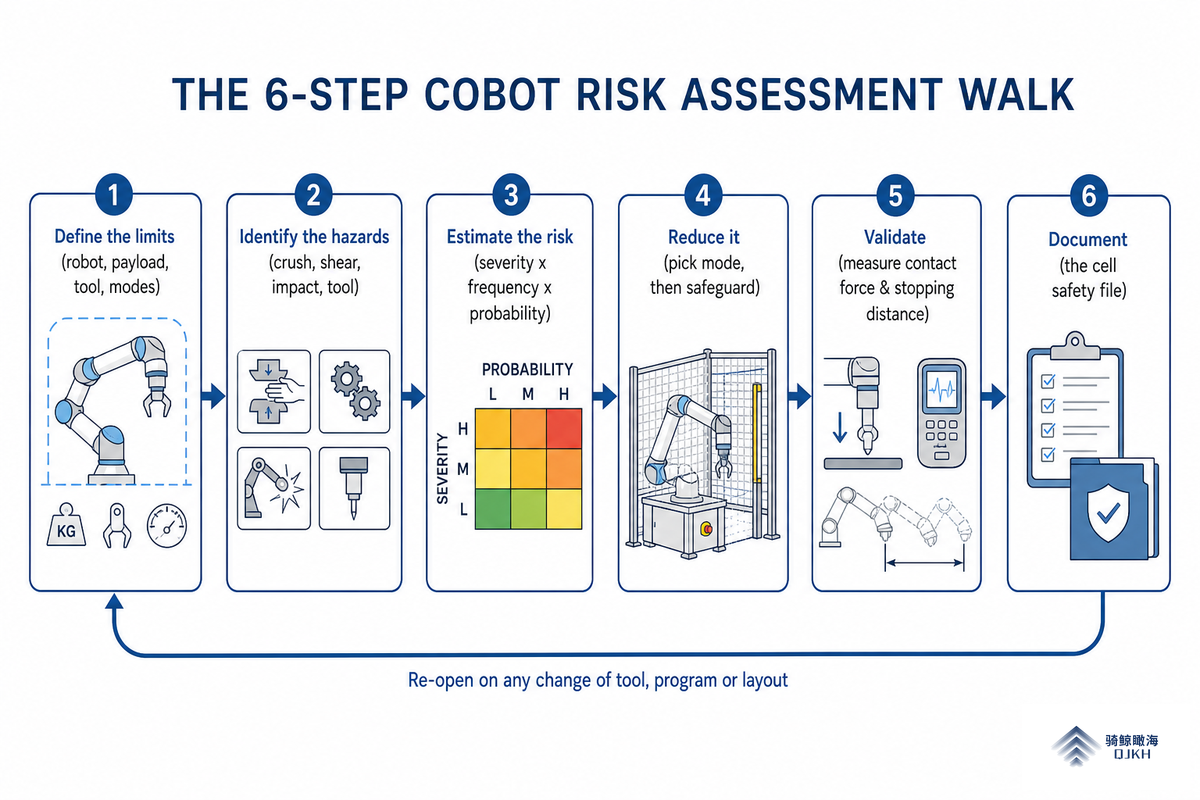
Cada padrão aponta para o mesmo processo baseado em tarefas ISO 12100. Aqui está A Caminhada de Avaliação de Risco Cobot em 6 Passos usamos, condensado:
Da aplicação à célula assinada
- Definir os limitesmodelo do robô, carga útil, efetor final, peça de trabalho, tempo de ciclo e todos os modos, incluindo configuração, recuperação de atolamento, manutenção e uso indevido previsível.
- Identifique os perigosesmagamento, cisalhamento, impacto, a ferramenta, a peça de trabalho, além de elétrico/térmico Caminhe cada fase de operação.
- Estime o riscogravidade × frequência × probabilidade × evitabilidade, através de um gráfico de risco (ISO 12100 Anexo A).
- Reduzi-loescolha o modo colaborativo e adicione salvaguarda apenas onde o modo não pode acarretar o risco (a hierarquia: projetar → salvaguardar → informar).
- Validarmedir a força de contacto real (PFL) e a distância de paragem real (SSM); comparar com os limites e o S calculado.
- Documentoa avaliação, o projeto do circuito de segurança e os registros de teste tornam-se o arquivo de segurança da célula. Reabra-o em qualquer alteração de ferramenta, programa ou layout.
Feito bem, o processo é realmente redução de risco em etapas Você reduz o risco escolhendo o modo primeiro Então você camada controles de segurança e um sistema de segurança, dimensionado para os requisitos de segurança específicos e necessidades de segurança desse sistema robótico Os operadores ainda precisam de um programa de treinamento de segurança robô cobrindo protocolos de segurança da célula antes da linha executar Uma disciplina a maioria das equipes perder: a avaliação de risco é um documento vivo, então uma nova pinça ou um novo programa de peças muda o perfil de risco e força uma revisão, um ponto treinadores da indústria e grupos como SACA continuar repetindo.
5 suposições de cobot sem cerca que fazem as pessoas serem feridas
Pela experiência de campo e pelos padrões, essas são as suposições que vale a pena auditar antes que alguém fique ao lado do braço:
- ️“Um cobot está seguro fora da caixa.” O robô é um maquinário parcialmente concluído; apenas a célula avaliada é segura.
- ️“PFL significa nenhuma avaliação de risco.” Forçar a limitação de endereços apenas impacto contundente, não diz nada sobre sua ferramenta, e a avaliação ainda é obrigatória.
- ️“Slow sempre significa seguro.” Um braço lento com lâmina, ponta quente ou fixação ainda fere.
- ️“Qualquer pinça e carga útil estão bem.” A massa efetiva define o teto de velocidade; uma carga útil afiada ou pesada pode anular totalmente a segurança do PFL.
- ️“Um robô marcado com CE significa uma célula compatível.” A marca do robô cobre ISO 10218-1; a célula integrada precisa de conformidade própria sob 10218-2.
Por que a segurança do cobot não é tão simples quanto parece à primeira vista?
Porque o marketing responde a uma pergunta diferente da padrão. “O robô está seguro?” obtém um sim confiante; “is esta aplicação robô seguro?” obtém “depende da ferramenta, da velocidade e das pessoas.” Applied Manufacturing Technologies coloca claramente o erro mais comum: o equívoco de que os operadores podem compartilhar o mesmo espaço que um robô PFL sem proteger nem sempre“ correto.
Uma revisão sociotécnica revisada por pares chega à mesma conclusão: as máquinas nem sempre se comportam como assumido, então a crença inerente à segurança deve ser testada, não confiável.
Segurança Cobot por Aplicação: O Teste de Ajuste de Quatro Modos
Trabalhos diferentes pousam em diferentes modos e dispositivos diferentes Use O teste de ajuste de quatro modoscombine o aplicativo com seu modo provável e com a proteção de que normalmente precisa:
| Aplicação | Modo provável | Salvaguarda habitual |
|---|---|---|
| Montagem de luz/inspeção | PFL | Nenhuma além do robô, se a avaliação passar |
| Máquina tendendo em velocidade | SSM ou parada monitorada | Scanner de área + relé de segurança; cortina de luz na porta de carga |
| Paletização | SSM | Zoneamento do scanner a laser (caixas na altura da cabeça = alto risco) |
| Soldagem/deburring | Paragem monitorizada | Guarda total do perímetro (a ferramenta quente/afiada substitui o PFL) |
| Ensino líder | Guiamento manual | Habilitando switch + E-stop no dispositivo guia |
Seja qual for a aplicação, a função de parada segura em segundo plano geralmente é a módulo relé segurança amarrando os sensores às entradas seguras do robô Para um layout completo de célula-robô tradicional, o primo enjaulado da célula colaborativa, consulte nosso segurança para células robóticas solução.
“A pergunta que fazemos aos integradores nunca é ‘o cobot é seguro?’ ele é ‘o que o efetor final faz, e quão rápido?’ Em uma estação de carga de proteção de dedo ainda especificamos uma cortina de luz Tipo 4 PL e mesmo em um braço com força limitada, porque PFL não faz nada sobre uma pinça de 200 N/cm² de uma pinça afiada.”
Equipe de engenharia de aplicativos de detecção CCH
Perspectivas da indústria: o que a ISO 10218:2025 muda para seu próximo Cobot
A mudança recente mais importante é regulatória, não tecnológica. Em janeiro de 2025 o terceiras edições da ISO 10218-1 e ISO 10218-2 foram publicados em conjunto, e eles tornam os requisitos de segurança funcional explícitos em vez de implícitos, e dobram o conteúdo colaborativo que viveu na ISO/TS 15066 na própria série 10218 Pouco depois, ANSI e A3 publicaram um R15.06 revisado adaptado diretamente das edições ISO 2025.
Para um comprador ou integrador, o item de ação é concreto: pare de tratar a ISO/TS 15066 como uma especificação autônoma e confirme em qual edição seu OEM robô e seu integrador estão certificando em sua próxima instalação Uma célula projetada e documentada em relação ao padrão de 2011 não está automaticamente errada, mas durante uma janela de transição auditores e clientes esperarão cada vez mais a linha de base de 2025 Para o contexto em escala, a razão pela qual os órgãos de padrões se moveram, o relatório World Robotics 2025 da IFR contou 542.000 robôs industriais instalados em 2024, o quarto ano consecutivo acima de 500.000; esse volume de automação adjacente ao ser humano foi o que impulsionou a reescrita (os números de mercado aqui são apenas o fundo).
No horizonte, sensores táteis semelhantes a pele e rastreamento humano de visão de IA prometem detecção mais rápida e fina e melhor desempenho de segurança, mas nenhum deles ainda é certificado para uso avançado de segurança, portanto, em casos de uso reais, a célula livre de cercas compatível ainda repousa sobre os quatro modos, os tetos de força e uma avaliação de risco documentada. A segurança robótica de robôs industriais e sistemas robóticos, colaborativos ou não, ainda é obtida aplicação por aplicação.
Perguntas frequentes
P: Os robôs colaborativos são realmente seguros?
Ver Resposta
Eles podem ser, mas a segurança é uma propriedade da aplicação, não do robô Um cobot tem força incorporada, velocidade e torque limitando, ainda o mesmo braço é seguro com uma ferramenta de espuma e perigoso com uma lâmina Uma avaliação de risco documentada que cobre o seu efetor final, carga útil, velocidade e layout é o que torna uma instalação específica de cobot segura (safe) e a OSHA ainda regula sob regras gerais de proteção de máquinas.
P: Os cobots precisam de uma avaliação de risco?
Ver Resposta
Sim, sem exceção, sob ISO 10218-2 e ISO 12100. potência e limitação de força não remove o requisito; ele só aborda o contato contundente Essa avaliação define limites, identifica perigos, estima e reduz o risco, em seguida, valida medindo a força de contato real e distância de parada Deve ser re-revisado sempre que a ferramenta, programa, carga útil ou layout muda.
P: Qual é a diferença entre um cobot e um robô industrial?
Ver Resposta
Um robô industrial tradicional prioriza o desempenho e assume um espaço de trabalho livre de proteção, o robô livre de humanos atingirá você com força total sem detectá-lo Um robô colaborativo é projetado para que o contato permaneça abaixo dos limites de lesão (limitação de potência e força) ou assim ele desacelere e pare à medida que você se aproxima (monitoramento de velocidade e separação), permitindo espaço de trabalho compartilhado uma vez que uma avaliação de risco o aplicativo esteja seguro.
P: Um cobot pode funcionar sem qualquer proteção?
Ver Resposta
Apenas no modo limitador de potência e força, a baixa velocidade, com uma ferramenta romba e leve, e apenas se a avaliação de risco o provar Adicione uma ferramenta afiada, mais velocidade, ou um perigo de armadilha e a salvaguarda externa torna-se obrigatória.
P: Qual padrão abrange robôs colaborativos, ISO 10218 ou ISO/TS 15066?
Ver Resposta
Ambos, em camadas ISO 10218-1 e -2 são os principais padrões de segurança para o robô e a célula integrada; ISO/TS 15066 é uma especificação técnica que adiciona detalhes colaborativos, incluindo os limites biomecânicos do Anexo A. Toda instalação colaborativa precisa de conformidade total com a ISO 10218, com a TS 15066 usada para as especificidades colaborativas e na edição 2025 que o conteúdo colaborativo está sendo consolidado na própria ISO 10218.
P: A ISO 10218:2025 substitui a ISO/TS 15066?
Ver Resposta
Em grande parte, sim daqui para frente. As terceiras edições da ISO 10218-1 e ISO 10218-publicadas em janeiro de 2025, absorvem os requisitos de operação colaborativa que anteriormente viviam na ISO/TS 15066 e tornam explícitos os requisitos de segurança funcional em vez de implícitos. A ISO/TS 15066:2016 continua a ser uma referência útil para os limites de força e pressão biomecânica do Anexo A, que os engenheiros ainda citam diretamente, mas a base normativa para requisitos colaborativos é agora a série 10218. ANSI/RIA R15.06 já foi revisado para corresponder, portanto os integradores dos EUA devem projetar novas células para a linha de base de 2025 e confirmar a qual edição seu OEM certifica.
Por que escrevemos isso
A CCH Sensing constrói os scanners a laser de segurança, cortinas de luz Tipo 4 e módulos de relé de segurança PL e / SIL 3 que os integradores aparafusam em células robóticas colaborativas quando a limitação de potência e força não é suficiente Este guia reflete as questões que nossos engenheiros de aplicação colocam em campo todas as semanas, quase sempre sobre o limite entre o que o cobot lida e o que uma camada de detecção externa deve cobrir Revisado pela equipe técnica da CCH Sensing.
Projetar uma célula robótica colaborativa ou sem cerca e não ter certeza de onde o PFL para e um sensor deve começar?
Referências e fontes
- ISO/TS 15066:2016, Robôs e dispositivos robóticos: Robôs colaborativosOrganização Internacional de Normalização
- ISO 10218-1:2025, Robótica, Requisitos de segurança, Parte 1ISO
- Robótica, Visão geralAdministração de Segurança e Saúde Ocupacional dos EUA
- 29 CFR 1910.212, Requisitos gerais para todas as máquinasOSHA
- Implementando monitoramento de velocidade e separação em células de trabalho de robôs colaborativosNIH/PMC
- NIST IR 7851, Testbed para Monitoramento de Velocidade e SeparaçãoInstituto Nacional de Padrões e Tecnologia
- ISO 10218 atualizado, perguntas frequentesAssociação para o Avanço da Automação (A3)
- Robótica Mundial 2025, Robôs IndustriaisFederação Internacional de Robótica