Póngase en contacto con la empresa QJKH
Un AGV en un almacén de 5.000 paletas nunca se cansará, nunca emitirá una señal y nunca cortará una esquina. Tampoco olerá una fuga de refrigerante ni escuchará llamar a un compañero de trabajo. Los vehículos guiados automáticamente son más seguros que los montacargas manuales en todos los aspectos importantes, pero sólo funcionan cuando las especificaciones, zonas, sensores y conjuntos de zonas están explícitamente especificados y las instalaciones están diseñadas para adaptarse al tráfico mixto de trabajadores. Si se equivoca alguno de los tres, un AGV solo cambia el modo de falla de error del operador a la categoría de error de integración.
Esta guía presenta cómo se ve la seguridad AGV en la práctica: los tres estándares internacionales que la especifican, el modelo central de sensores de tres zonas que sustenta cada sistema de seguridad AGV, los tipos de sensores utilizados para implementar esas zonas, cómo se compara la seguridad AGV con la seguridad AMR, y los diez principios operativos que distinguen una línea AGV integrada de forma segura de un pasivo.
Especificaciones rápidas: Seguridad AGV
- Estándar internacional primario — ISO 3691-4:2020 (motoane industriale fără conducere)
- Equivalente estadounidense — ANSI/ITSDF B56.5-2024 (actualizando la edición 2019)
- Estándar de plataforma móvil «UL 3100 (que cubre tanto AGV como AMR)
- Arquitectura de detección central Modelo de tres zonas: campo de advertencia (desaceleración) campo protector (parada) contacto (emergencia)
- Configuración típica del escáner láser -campo protector de 2 m + campo de advertencia de 8 m; Detección máxima de 30 m
- Funciones de seguridad necesarias 1000 prevención de colisiones, parada de emergencia, avisos sonoros/visuales, limitación de velocidad, frenado redundante
Por qué es importante la seguridad de AGV: los números detrás de los estándares
Un caso de seguridad de AGV para AGV considera lo que desplazan. El trabajo manual con montacargas sigue siendo uno de los trabajos más peligrosos de Estados Unidos. Oficina de Estadísticas Laborales de EE. UU los datos de 2011 a 2017 indican que 614 trabajadores murieron a causa de sus lesiones en accidentes relacionados con montacargas, y más de 7000 sufrieron lesiones no fatales durante días fuera del trabajo. Los datos sobre lesiones del Consejo Nacional de Seguridad registraron 84 muertes laborales debido a incidentes con montacargas en 2024 y 25,110 casos de DART en el período del informe 2023-2024.
614
Muertes de trabajadores relacionados con montacargas, 2011-2017 (BLS)
84
Muertes de montacargas relacionadas con el trabajo, 2024 (Datos sobre lesiones del NSC)
~80%
De los incidentes con montacargas involucra a un peatón (OSHA)
Los AGV eliminan dos de cada tres lados del triángulo, la fatiga del operador y la falta de atención, que representa la mayoría de esas estadísticas. Sin embargo, la automatización no elimina todas las fuentes de riesgo - Informes de accidentes de OSHA casos destacados de un AGV que posteriormente “se volvió loco, no pudo detectar un montacargas operado manualmente y chocó” dentro de la operación compartida. La seguridad de los AGV depende de la integración de la calidad: elección del sensor, configuración del conjunto de zonas, distribución del piso para tráfico mixto y capacitación de los trabajadores. Un sistema AGV bien diseñado será mucho más seguro que uno manual; un sistema mal integrado simplemente cambia los puntos de falla.
Los tres estándares que rigen la seguridad de los AGV
Tres estándares internacionales rigen prácticamente todo lo que debe hacer un AGV compatible: ISO 3691-4 en el escenario internacional, ANSI/ITSDF B56.5 en los EE. UU. y UL 3100 para la categoría de plataforma móvil automatizada más nueva que cubre tanto AGV como AMR.
| Estándar | Alcance | Región |
|---|---|---|
| ISO 3691-4:2020 | Carretillas industriales « Requisitos de seguridad y verificación « Parte 4: Carretillas industriales sin conductor y sus sistemas. Máquina tipo C estándar con requisitos de nivel de rendimiento para funciones de seguridad de detección de personas. | Internacional |
| ANSI/ITSDF B56.5-2024 | Norma de seguridad para vehículos industriales guiados automáticamente y sin conductor y funciones automatizadas de vehículos industriales tripulados. Actualizado desde B56.5-2019. | Estados Unidos |
| UL 3100 | Estándar para plataformas móviles automatizadas (AMP). Cubre tanto AGV como AMR bajo un marco de seguridad unificado; utilizado para la certificación UL de sistemas de robots móviles. | EE.UU./certificación |
ISO 3691-4:2020 es la más citada de las tres a nivel de adquisiciones globales. Define los requisitos de seguridad y cómo verificar el cumplimiento; Los niveles de desempeño de seguridad y los criterios de validación, para la aplicación de camiones industriales sin conductor, describen modos de control, requisitos de seguridad y criterios de validación, a un nivel muy granular, lo que ilustra claramente el marco que se extiende a un backplane de seguridad funcional ISO 13849 desconectado. Al considerar la compra en EE. UU., ANSI/ITSDF B56.5-2024 actualiza la línea de base de 2019 proporcionando detalles ampliados sobre las funciones automatizadas de los vehículos industriales tripulados, convirtiéndose en una categoría separada que surge de los kits de modernización que transforman una carretilla elevadora manual en un vehículo guiado semiautomático.
UL 3100 es el más nuevo de los tres. Impulsada por la convergencia de los mundos AGV y AMR, se esperaría que una plataforma móvil moderna cumpliera con ISO 3691-4 junto con ANSI B56.5 o UL 3100 de acuerdo con la metodología de evaluación de riesgos del cliente usuario final.
Cómo funcionan los sistemas de seguridad AGV: el modelo de tres zonas
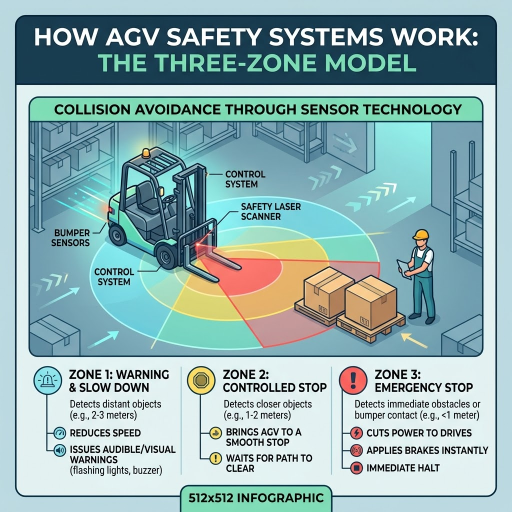
El sistema de seguridad de tres niveles que utiliza el AGV moderno se basa en un modelo espacial tripartito alrededor del AGV que se aplica mediante un escáner láser montado en la parte delantera (y opcionalmente trasera) del vehículo. Estas zonas determinan la velocidad a la que responde el AGV cuando se acerca un objeto: desacelerar, detenerse, detenerse de emergencia.
- ✔
Zona 1 « Campo de advertencia: Zona exterior configurada por software (normalmente 4-8 m más adelante a máxima velocidad). Cuando aquí se detecta un obstáculo, el AGV reduce la velocidad y, a menudo, emite una advertencia sonora. Sin parar, sólo precaución. - ✔
Zona 2 « Campo protector: Una zona interior (normalmente 1-3 m por delante, escalada a la distancia de frenado actual). Cuando se detecta un obstáculo aquí, el AGV se detiene por completo antes de que se realice el contacto. Esta es la zona crítica para la seguridad según las reglas de nivel de rendimiento ISO 13849. - ✔
Zona 3 « Contact: Si por algún motivo el escáner láser falla y se produce contacto físico, un borde de parachoques con clasificación de seguridad en el AGV activa una parada de emergencia directamente a través del relé de seguridad. Esta es la defensa de última línea.
📐 Nota de ingeniería: Dimensionamiento del campo protector
Los mínimos del campo de protección no son un solo número, son función de la velocidad del vehículo, la carga útil y la fuerza de frenado. La fórmula básica según ISO 13855 (estrechamente relacionada con ISO 3691-4) es:
S = (K × T) + C
donde S es la distancia mínima de detección, K es la velocidad de aproximación del intruso (generalmente 1,6 m/s para la velocidad de marcha), T es el tiempo total de respuesta del sistema (sensor + unidad de control + freno) y C es un margen de seguridad. Un AGV de 1,5 m/s con un tiempo de respuesta total de 300 ms necesita un campo protector de no menos de 0,8 m solo para el componente intruso, en la parte superior de la distancia de frenado del vehículo. La mayoría de los AGV programan múltiples designaciones de campos de protección y cambian entre ellas en consecuencia según la velocidad reciente del vehículo.
Las zonas se configuran en software en el momento de la puesta en servicio. Por ejemplo, un escáner láser de seguridad SICK S300 Mini o similar proporciona 8 conjuntos utilizables de zonas de trampa programables, lo que permite a AGV establecer diferentes zonas en diferentes segmentos de una atracción (cuanto más estrecho sea el pasillo, más estrechas serán las zonas provisionales y viceversa). Al implementarlo, un AGV debe recuperar la operación en más de tres segundos después de que el objeto abandone el campo protector (H se considera estacionario) para evitar paradas molestas y al mismo tiempo garantizar el cuidado adecuado.
Sensores de seguridad AGV esenciales
Esta aplicación de tres zonas se basa en cinco clases de sensores. Cada uno tiene un subprincipio digno de mención; la mayoría de los diseños de AGV utilizan los cinco en conjunto en lugar de seleccionar solo uno.
| Sensor | Rol | Especificaciones típicas |
|---|---|---|
| Escáner láser de seguridad | Hace cumplir campos de advertencia + protección; dispositivo primario de detección de personas | Campo de visión de 270°; 2 m de protección / 8 m de advertencia típica; IEC 61496-1/-3 Tipo 3 o 4 |
| Sensor LiDAR (3D) | Detección de obstáculos suplementaria fuera del plano del escáner 2D (cargas que cuelgan a baja altura, púas de montacargas a baja altura) | Rango de 100-200 m; Surgen candidatos a seguridad funcional SIL 2 / PL d |
| Parachoques de seguridad/borde de presión | Detección de contacto de última línea; detiene el vehículo al contacto físico | Cableado al relé de seguridad; SIL 3 / PL e alcanzable |
| Botón de parada de emergencia | Activador manual, múltiples ubicaciones accesibles en AGV | Pestillo, cabeza de hongo, clasificación de seguridad según IEC 60947-5-5 |
| Aviso visual + sonoro | Alerta a los peatones sobre la presencia de AGV y el sentido de la marcha | Mínimo 80 db audible a 1 m; Balizas direccionales ámbar/azul |
A nivel de procesamiento de sistemas, controladores de seguridad específicos ensamblan entradas de sensores y conducen a la entrada en su lugar cuando un comando operativo detecta una intrusión en el campo protector. Para obtener más detalles sobre el sensor principal de esta jerarquía, consulte nuestro tren de productos de escáner láser de seguridad y, para la emergente percepción 3D posterior, la guía complementaria de tecnología de sensores LiDAR.
AGV vs AMR: cómo difieren las arquitecturas de seguridad
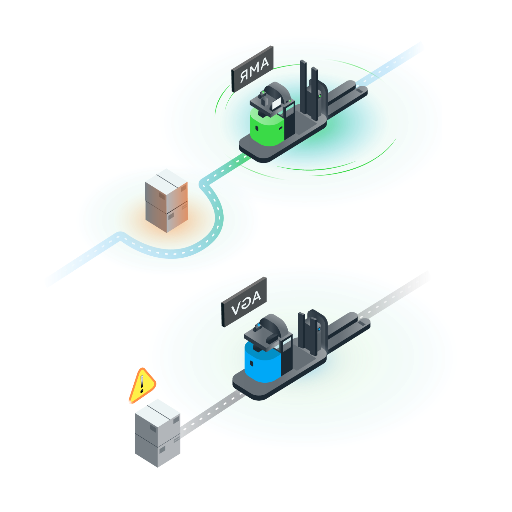
Los AGV y los AGV comparten tecnología de sensores, pero difieren fundamentalmente en cómo perciben los obstáculos, lo que tiene consecuencias directas para la seguridad.
| Aspecto | AGV | AMR |
|---|---|---|
| Navegación | Rutas predefinidas (tiras magnéticas, guía de cables, reflectores láser) | Navegación dinámica basada en SLAM; sin camino fijo |
| Respuesta al obstáculo | Se detiene y espera a que se despeje el camino | Replanifica el camino para sortear obstáculos y continúa |
| Estándar primario | ISO 3691-4:2020 + ANSI B56.5 | ISO 3691-4 (aplicable) + UL 3100 + R15.08 (robótica estadounidense) |
| Compensación de seguridad | Comportamiento predecible; cuellos de botella en el flujo de trabajo si la ruta está bloqueada | Mejor rendimiento; Las rutas impredecibles complican las expectativas de los peatones |
Una implicación del diseño de seguridad es que los AMR necesitan una configuración de zona ligeramente más conservadora; en la navegación mixta entre humanos y robots, los peatones no pueden pronosticar hacia dónde podría desviarse un AMR, por lo que el campo de advertencia generalmente se extiende aún más en relación con el mismo trabajo con un fijo. -camino AGV.
Diez reglas para la operación segura de AGV
Los estándares y sensores establecen la base para la seguridad de los AGV. La disciplina operativa diaria hace de esa línea de base una realidad cotidiana.
- Defina caminos y áreas restringidas en el piso mediante el uso de contornos de líneas de pintura o cinta adhesiva aplicada. Los peatones siempre deben estar atentos a dónde generalmente se permite ir a AGV.
- Designar vías AGV como pasos de peatones (señalización+líneas), en lugar de cruces de estilo libre.
- Restringir la velocidad de viaje de AGV en entornos inferiores a 1,2 metros/segundo en entornos de tráfico mixto, sólo más altos en sus propios caminos dedicados y físicamente aislados.
- Nunca entre en la ruta de desplazamiento AGV suponiendo que el sensor se detenga a tiempo, las zonas de campo protectoras se dimensionan suponiendo un cepillado accidental, no un cruce intencional.
- Asegúrese de que la lente del escáner láser permanezca libre de polvo y residuos de crepé. Durante la rutina de ensamblaje/inspección convencional, cubrir la niebla/ruido-niebla disminuye la detección del sensor.
- Realice una verificación semanal de todos los botones de parada de emergencia; Se sabe que las paradas electrónicas de bloqueo fallan de maneras que no se detectan de manera confiable a menos que se revisen con frecuencia.
- Haga visible el estado del AGV en todas las instalaciones; las fallas del AGV también son obvias para los supervisores.
- Configurar campos protectores dependientes de la velocidad, una zona dinámica y lineal que crezca con una velocidad operativa superior a un cierto umbral, es ideal, las zonas estáticas 2D son un retorno a la viabilidad.
- Documente de forma segura la evaluación de amenazas siguiendo el Anexo A de la norma ISO 3691-4. Cada AGV de KDC tiene algunos peligros locales (susurros, entregas, entrepisos) que las normas generales no pueden abordar.
- Incluir a todo el personal que comparte el entorno con AGV en la capacitación. Varios operadores no son conscientes de que las siguientes luces en AGV tienen sensores activos; un número sorprendente asume erróneamente que las luces de un AGV inerte están apagadas.
Cómo especificar sensores de seguridad para su AGV
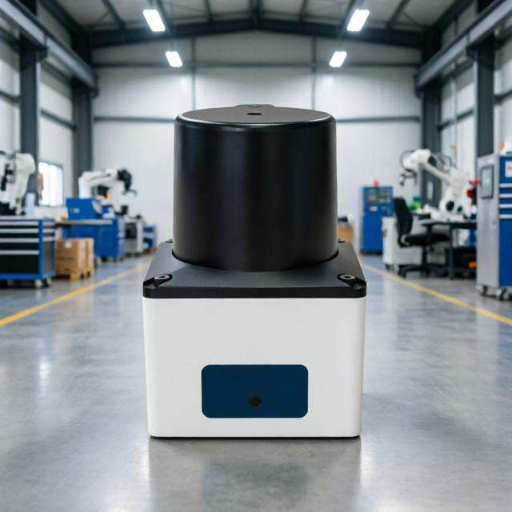
La elección de los sensores sólo se puede realizar después de seleccionar el enfoque de arriba hacia abajo de la aplicación y equilibrar el riesgo. Estos cinco criterios generales
- Nivel de rendimiento requerido: Nakizz Bazzisz Iooper nivel d es el estándar para la cobertura de sensores personales en un AGV. nivel e para actividad de mayor riesgo (horas de barrera, alta velocidad). Asigne esto a la hoja de datos.
- Campo de visión y distancia máxima de detección: 270 horizontales es típico de los escáneres de área frontal; Los sensores montados hacia atrás brindan cobertura trasera. Establezca la distancia de detección en relación con la velocidad operativa máxima + la distancia de inflexión del movimiento. Mantenga la coherencia entre la distancia de detección deseada y la máxima.
- El IP65 interior está especificado por la norma ISO 23536-2-4 para almacenes normales, IP67 si es probable que se rocíe agua. Utilice componentes IP50 o IP55 expuestos en frío y compensados térmicamente en exteriores. Utilice un recinto filtrado cuando la distancia de integración con la humedad.
- Configuración de conjunto de campos conmutable. La transición de cuatro conjuntos de campos debería ser común, más de 8 conjuntos de campos deberían ser comunes. Depende del software durante la configuración.
- Integración rápida: asegúrese de que las salidas estándar del escáner logren estabilidad dentro de su controlador de seguridad; la necesidad de un ajuste exacto se logra mediante la guía de la aplicación. Verifique el soporte de EtherCAT FSoE o PROFIsafe si su sistema central ejecuta un bus de campo de seguridad.
Para conocer las especificaciones de sensores para AGV específicos con soporte de ingeniería, consulte nuestras soluciones de seguridad AGV de QJKH, selección de sensores + personalización OEM. Nuestro equipo de CCH shanghai Sensing ofrece más de 20 años de experiencia en fabricación de sensores industriales OEM (consulte los sensores OEM directos de fábrica de China).
Preguntas frecuentes
¿cuáles son las normas de seguridad de AGV?
Ver respuesta
Existen 3 estándares principales para la compra de seguridad de AGV: ISO 3691-4:2020 (camionetas industriales internacionales sin conductor), ANSI/ITSDF B56.5-2024 (Estados Unidos, revisado desde 2019) y UL 3100 (Estados Unidos, plataformas móviles automatizadas). incluidas AGV+AMR). La mayoría de las especificaciones AGV actuales requieren niveles de rendimiento de detección de personas ISO 3691-4 más cualquier estándar regional que se aplique al cliente final. A partir de entonces, la conformidad generalmente se demuestra mediante la evaluación de riesgos a través del Anexo A de ISO 3691-4 y la validación de seguridad funcional de acuerdo con ISO 13849.
¿cuáles son los principales sensores de seguridad AGV?
Ver respuesta
La mayoría de las configuraciones de seguridad AGV involucran 5 tipos de sensores: un escáner láser de seguridad (para la detección humana prevista y crea zonas de advertencia+protección), LiDAR 3D (detección de obstáculos adicional por encima del plano del escáner 2D), parachoques de seguridad o borde de presión (detección de contacto como parada final), pulsadores de parada de emergencia y dispositivos de advertencia visuales/audibles (bocinas + balizas de advertencia). Cada sensor ingresa al controlador de seguridad, que emite comandos de parada/mantenimiento a través de un relé de seguridad.
¿cómo funcionan los sistemas de seguridad AGV?
Ver respuesta
El modelo de tres zonas que sustenta un sistema de seguridad AGV es el modelo de tres zonas alrededor del vehículo: zona de advertencia (anillo exterior, ralentiza el AGV), zona protectora (anillo interior, detiene el AGV) y parachoques de contacto (parada final de emergencia tras contacto físico). Un escáner láser con clasificación de seguridad está orientado a monitorear constantemente las zonas de advertencia y protección. Cuando un objeto invade la zona de advertencia, el AGV desacelera y emite una advertencia. Cuando un objeto invade la zona protectora, el AGV se detiene. Las zonas se implementan en software y pueden habilitarse o deshabilitarse selectivamente según la velocidad y ubicación actuales del vehículo.
¿cuál es la velocidad segura para un AGV?
Ver respuesta
No existe una velocidad segura (está limitada por la distancia de frenado y el diseño de la zona). Los AGV de práctica industrial viajan solo a 1,2 m/s (~4,3 km/h, aproximadamente a paso de caminata) en áreas de tráfico mixto, porque un escáner láser de seguridad de alto rendimiento con una zona protectora de 2 m puede detener de manera confiable un AGV cargado antes del contacto a esa velocidad. Con velocidades AGV más altas (hasta 2 m/s en ciertos casos, más altas dentro de pasillos y carriles segregados), los tamaños de las zonas deben aumentarse proporcionalmente, los sistemas de propulsión deben tener mayor potencia de frenado y normalmente se incluyen amortiguadores físicos entre AGV y áreas peatonales.
¿son los AGV más seguros que las carretillas elevadoras manuales?
Ver respuesta
En promedio, sí, los AGV eliminan los modos de falla de fatiga del operador, distracción y toma de atajos que impulsan la mayoría de las 84 muertes laborales anuales relacionadas con montacargas registradas por el Consejo Nacional de Seguridad para 2024. Sin embargo, la comparación solo es válida si el El sistema AGV se implementa bien. Los informes de accidentes de OSHA incluyen colisiones de AGV debido a configuraciones inadecuadas de la zona, problemas de distribución del piso o amortiguadores de peatones inadecuados. Un sistema AGV bien diseñado es mucho más seguro que el manejo manual; un sistema deficiente reemplaza el “error del operador” por el “error de diseño”. Existen estándares para convertir a los primeros en la norma.
¿cuál es la diferencia entre seguridad AGV y AMR?
Ver respuesta
Los AGV han establecido caminos a seguir y se detendrán si hay un obstáculo en ese camino. Los AMR son dinámicos y cambian de rumbo con SLAM, evitando los obstáculos que encuentran. Esta diferencia de comportamiento da como resultado la diferencia en el diseño de seguridad: los AMR requieren campos de advertencia más grandes en entornos de tráfico mixto, ya que los peatones no pueden adivinar el camino del AMR.
Los estándares han convergido (la norma ISO 3691-4 se aplica a ambos y UL 3100 los aborda como un grupo de “Plataformas móviles automatizadas”), pero el diseño de la zona y las reglas operativas están separados.
¿qué requiere la norma ISO 3691-4?
Ver respuesta
ISO 3691-4:2020 estipula requisitos de seguridad y verificación para camiones industriales sin conductor y sus sistemas de control. En particular, en la evaluación de riesgos (Anexo A) deben documentarse lo siguiente: las personas detectaron funciones de seguridad según IEC 61496-4 en los niveles de rendimiento requeridos (sin embargo, en general ISO 13849 pl d), los operadores: especificaciones de modo de funcionamiento (incluida la conmutación de modo), requisitos mínimos para señales de advertencia y audibles, métodos de parada de emergencia y requisitos de verificación para cada función de seguridad. Es una norma Tipo C bajo la jerarquía ISO de normas de seguridad de máquinas y será absorbida por normas más altas cuando existan.
Resumen y próximos pasos
La seguridad AGV es una pila de tres capas que juntas garantizan un funcionamiento seguro: estándares (ISO 3691-4, ANSI B56.5, UL 3100) en la parte inferior, sensores (escáner láser, LiDAR, parachoques, parada electrónica, luces de advertencia) en el medio y disciplina operativa (zonas, límites de velocidad, marcas de piso, entrenamiento) en la parte superior. Retire cualquier capa y la caja de seguridad colapsará; haga los tres bien y el sistema resultante será dramáticamente más seguro que la operación manual del montacargas al que reemplaza.
¿especificación de sensores para un proyecto de seguridad AGV?
Obtenga una recomendación de grado de especificación que incluya nivel de rendimiento, configuración de zona y diagramas de integración. Muestras de prueba pagas disponibles.
Nota editorial: Este artículo es una descripción educativa de los principios, estándares y arquitectura de sensores de seguridad de AGV. No sustituye una evaluación de riesgos específica del sitio según el Anexo A de ISO 3691-4. Las instalaciones específicas de AGV deben ser evaluadas por un ingeniero de seguridad calificado y familiarizado con el entorno regulatorio local y las condiciones exactas del vehículo, la carga y el piso.
Referencias y fuentes
- ISO 3691-4:2020 « Carretillas industriales: Requisitos de seguridad y verificación « Parte 4: Carretillas industriales sin conductor y sus sistemas « Organizare internațională pentru standardizare
- ANSI/ITSDF B56.5-2024: Vehículos Industriales Guiados « Instituto Nacional Americano de Estándares
- Portal de normas ITSDF B56 «Fundación para el Desarrollo de Estándares de Camiones Industriales
- Lesiones, enfermedades y muertes ocupacionales relacionadas con montacargas (2011-2017) « Oficina de Estadísticas Laborales de EE. UU
- Resúmenes de muertes seleccionadas de montacargas investigadas por OSHA « Administración de Salud y Seguridad Ocupacional de EE. UU
- Seguridad en el trabajo: Carretillas elevadoras « Datos sobre lesiones «Consejo Nacional de Seguridad, datos de 2024
- ISO 13849-1 « Seguridad de las máquinas: Partes de los sistemas de control relacionadas con la seguridad. Organización Internacional de Normalización.
- ISO 13855 « Seguridad de las máquinas: Posicionamiento de salvaguardias respecto de las velocidades de aproximación de partes del cuerpo humano. Organización Internacional de Normalización.
- UL 3100 « Estándar para plataformas móviles automatizadas. Laboratorios de aseguradores.
Artículos relacionados
- Seguridad para Soluciones AGV (Pilar) « Familias de productos QJKH para la integración de seguridad AGV
- Sensores LiDAR: guía completa « Tecnología de percepción 3D utilizada junto con escáneres de seguridad 2D en AGV
- Escáneres láser de seguridad « categoría de sensor primario para detección de personas AGV
- Soluciones de seguridad industrial « categoría principal con línea completa de productos
- Acerca de CCH Shanghai Sensing « Más de 20 años de fabricación de sensores de seguridad industriales