
Entrez en contact avec la société QJKH

Chaque voiture autonome moderne, chaque carte d'inondation USGS, chaque estimation de stock de carbone forestier et chaque entrepôt AGV esquivant les palettes partage une classe de capteurs commune Les capteurs LiDAR transforment les impulsions de lumière laser en images géométriques exactes du monde (distance géométrique) par distance, point par point Cette technologie existe depuis les années 1960, a été rebondie sur les rétroréflecteurs sur la Lune par Apollo 11 en 1969 et a passé la dernière décennie à passer de prix industriels à cinq chiffres à des unités de produits à trois chiffres Ce qui était autrefois un instrument réservé à la NASA et aux enquêtes nationales se trouve désormais à l'intérieur des iPhones et des robots d'usine.
Voici une introduction à ce qu'est réellement le capteur, comment fonctionne physiquement un capteur LiDAR, les quatre familles de scanners que vous verrez sur les fiches techniques, les organisations qui fonctionnent sur LiDAR aujourd'hui et ce qu'il faut regarder sur une fiche technique avant de faire l'achat.
Spécifications rapides : capteurs LiDAR
- Nom complet Détection et télémétrie de la lumière
- Noyau de principe : mesurez le temps d'aller-retour de l'impulsion laser vers la cible et déterminez la distance à l'aide de la relation : (c t)/2
- De viktigste scannersystemene, dvs. mekanisk spinnende, MEMS-speil, OPA (optisk fasedekker), flash og nyeste FMCW
- Format de sortie-nuage de points 3 D (×, y, z + intensité + temps)
- Habituellement : 3 D automobile 10-50 m (sécurité 2 D) 100-200 m (automobile 3 D) 100-200 (automobile 3 D) jusqu'à ~3 km AG (aéroporté)
- Précision typique ± 2-5 cm pour les livrables aériens de qualité 3DEP
Qu'est-ce qu'un capteur LiDAR ? Et d'où vient le nom
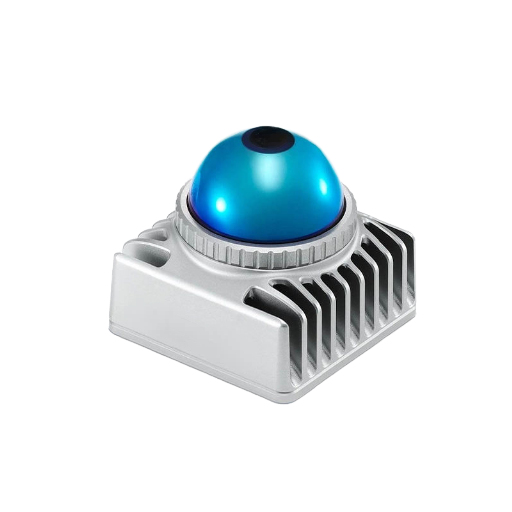
Un capteur LiDAR est un instrument de télédétection actif qui émet des impulsions de lumière laser, écoute la réflexion d'une cible et calcule la distance par aller-retour. Il signifie “Light Detection and Ranging” (défini dans ces mots exacts par Service océanique de la NOAA, (en), qui décrit le lidar comme une méthode de télédétection “a qui utilise la lumière sous la forme d'un laser pulsé pour mesurer les portées (distances variables) jusqu'à la Terre.”
Le concept est antérieur de plusieurs décennies au capteur moderne. Le 21 juillet 1969, les équipages d'Apollo 11 ont déployé le premier réseau sur la Lune, un é.périment de télémétrie laser, utilisé encore aujourd'hui par les chercheurs. Apollo 14 et 15 ont déployé des réseaux supplémentaires.
Apollo 14 et 15 ont ajouté d'autres réseaux ; le rétroréflecteur Apollo 15, déployé en 1971, contient 300 prismes à cube d'angle en verre quartz, le plus grand des réflecteurs Apollo Les stations au sol sur Terre font rebondir les impulsions laser sur ces réflecteurs et le temps de retour, mesurant la distance Terre-Moon à quelques millimètres près L'expérience dure plus de 55 ans et est documentée par Laboratoire de propulsion à réaction de la NASA.
La même physique exacte du temps de vol mesurant les 215 000 milles de la Terre à la Lune entraîne les minuscules capteurs LiDAR de chaque robot d'usine.
💡 Note terminologique
Différences de capitalisation pour les autorités dirigeantes. NOAA : lidar“ (minuscules).USGS, littérature académique de télédétection : ”Lidar“.
Marketing de l'industrie pour la plupart :“LiDAR”Tous les trois sont en fait les MÊMES Pour simplifier, le guide utilise“LiDAR”.
Comment fonctionne LiDAR : le mécanisme de temps de vol
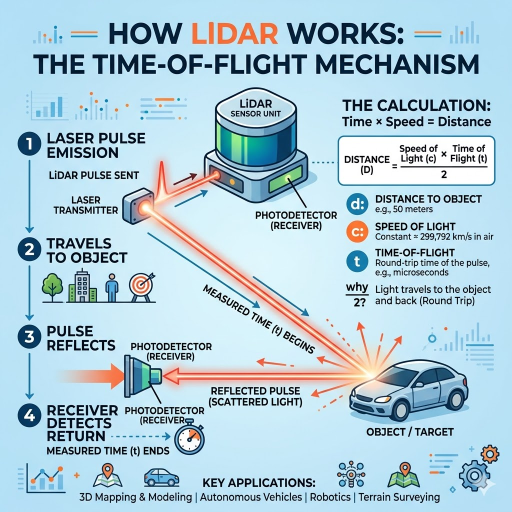
Du côté physique, tout ce que fait LiDAR pulsé est la même chose encore et encore : tirer une courte impulsion laser, attendre la réflexion, mesurer le temps et diviser. La formule est aussi simple que la physique :
Formule de distance du temps de vol
d = (c × Δt) /2
- d (mètres)
- c-vitesse de la lumière dans l'air 299 792 458 m/s
- Δt temps de trajet aller-retour du pouls (secondes)
- ÷ 2 parce que le pouls va et vient
Les nombres sont petits La lumière se propage à environ 30 cm/ns donc la mesure de 100 m a un aller-retour d'environ 667 ns. Les impulsions LiDAR sont généralement de 1-10 ns et l'électronique de synchronisation qui compte l'impulsion renvoyée psec-échelle précision pour arriver au centimètre Un système DAR défi n'est pas la physique même les longueurs d'onde les plus courtes utilisées ont des nanosondes de temps de focalisation mais enfermant cette précision de synchronisation, plus une source laser, détecteur, faisceau-steering système dans une forme matérielle qui survit un capot arrière plafond à la voiture est réfléchie lumière transportant un message de temps-amp.
Chaque impulsion se déclenche et revient et ajoute un point à la sortie Aujourd'hui, des centaines de milliers de « » pas rare, des millions d'impulsions par seconde sont dirigées pour scanner à travers le champ de vision afin de générer une sortie de signature de ce système : un nuage de points 3 D, ou pour la surveillance automatisée des plaques d'immatriculation, une carte lidar 2 D. Le Tutoriel NSF NEON LiDAR parcourt cette géométrie en détail pour les applications de télédétection.
Les quatre composants d'un capteur LiDAR
Si vous ouvrez n'importe quelle fiche technique LiDAR, quatre blocs de construction apparaîtront dans diverses combinaisons Les noms NOAA trois laser, scanner et récepteur GPS (récepteur GPS) introduisent un supplémentaire : unité de mesure inertielle qui suit l'orientation du capteur entre les correctifs GPS.
| Composant | Fonction | Spécification typique |
|---|---|---|
| Source laser | Émet l'impulsion sortante | Longueur d'onde de 905 nm ou 1 550 nm ; proche IR pour topographique, vert (532 nm) pour bathymétrique |
| Scanner/direction de faisceau | Dirige le faisceau sortant à travers le champ de vision | Rotation mécanique, miroir MEMS, réseau optique à commande de phase ou éclairage flash |
| Photodétecteur | Enregistre la réflexion retournée et l'horodatage | APD (photodiode à avalanche) ou SPAD (diode à avalanche monophotonique) |
| Récepteur GPS/GNSS | Correction de position absolue | Corrections RTK ou PPK pour la précision de l'enquête |
| Unité de mesure inertielle (IMU) | Orientation des pistes (pas/roulis/lacet) entre les mises à jour GNSS | Qualité tactique pour l'enquête ; MEMS de qualité grand public pour l'intérieur |
Les unités industrielles intérieures ou à courte portée ne font souvent aucune mention du GNSS. Un AGV dans un entrepôt s'appuiera sur l'odométrie et la localisation basée sur des repères plutôt que sur des correctifs satellite. Les packages d'unités automobiles combinent le capteur avec une unité de traitement dédiée qui gère le taux de données élevé de millions d'impulsions par seconde et produit des listes d'objets classés plutôt que des nuages de points bruts.
Types de capteurs LiDAR : 2 D vs 3 D, mécanique vs solide-état
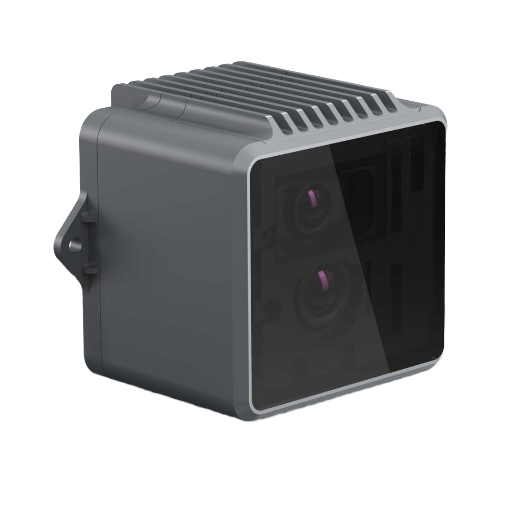
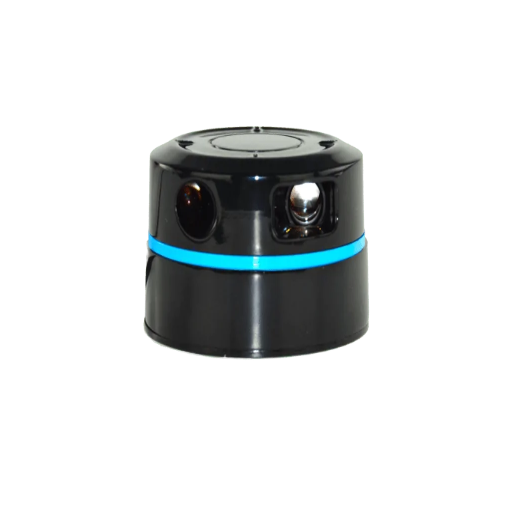
Fiches technique catégorisent les capteurs lidar selon deux axes : dimensionnalité 2 D ou 3 D catégorisent architecture scanner 2 mécanique, MEMS, OPA, flash, FMCW. Le lidar 2 D émet le long d'un seul plan adapté à la surveillance de zone et la navigation AGV. Le lidar 3 D émet également à travers un plan vertical, produisant le nuage de points volumétrique nécessaire à l'autonomie automobile ou à l'analyse de la canopée forestière.
Au sein du sous-groupe 3 D, l'architecture du scanner est le facteur de coût, de robustesse et de configuration Un aperçu 2025 dans Nature Light Science & Applications (en)s44310-025-00059-4) compare les différentes architectures et leurs avantages relatifs.
| Type | Direction de faisceau | Forces | Échanges |
|---|---|---|---|
| Filage mécanique | Miroir à rotation motorisée/tête de capteur | Champ complet à 360° ; technologie mature ; densité de points élevée | Usure des pièces mobiles ; facteur de forme plus grand ; coût plus élevé au volume |
| Miroir MEMS | Miroir de balayage micro-électromécanique | Compact ; durabilité de qualité automobile ; coût en baisse rapide | Champ de vision limité par module ; souvent 2-3 modules par véhicule |
| Réseau optique à phases (OPA) | IC photonique à semi-conducteurs sans aucune pièce mobile | Entièrement à semi-conducteurs ; direction milliseconde ; fabrication à l'échelle du silicium | Encore en pleine maturité ; intégration photonique complexe ; gestion des lobes secondaires |
| Flash LiDAR | Aucune impulsion de direction n’éclaire toute la scène | Optique la plus simple ; capture des scènes dynamiques en un seul plan | Plage efficace inférieure ; exigences exigeantes en matière de réseau de détecteurs |
| FMCW (émergeant) | Varie : il utilise un laser à ondes continues modulé en fréquence au lieu d'impulsions | Mesure directement la vitesse ; immunisé contre les interférences d’autres LiDAR | Détection optique cohérente complexe ; coût de nomenclature plus élevé aujourd’hui |
Dans l'espace des coûts, le paysage a changé de façon spectaculaire Les prévisions de l'industrie automobile-LiDAR 2024 du groupe Yole indiquent que le prix de vente moyen du lidar automobile chinois était de $450-500 US en 2024, sensiblement inférieur à 2022 Les praticiens de l'industrie suivant les prix unitaires des documents de marché chinois aussi bas que le $138 US - une réduction de 70 en deux ans pour ce segment L'industrie mondiale du LiDAR à semi-conducteurs a déclaré un chiffre d'affaires d'environ $1,88 milliards US en 2024 US Research, et devrait s'étendre à 20000000000000000000000 dans la région.
Applications LiDAR dans tous les secteurs
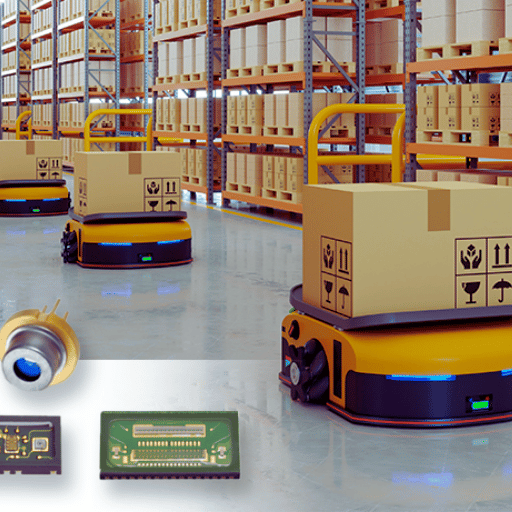
La perspective “LiDAR pour véhicules autonomes” ignore la majeure partie de ce champ Aujourd'hui, le capteur fait partie d'un complexe d'au moins sept groupes d'applications :
| Secteur | Utilisation typique du LiDAR | Produit de sortie |
|---|---|---|
| Relevé topographique | Le LiDAR aéroporté a volé pour produire des données d'altitude nationales | Modèles numériques d'élévation pour le risque d'inondation, infrastructure, géologie |
| Bathymétrie | Le LiDAR de longueur d’onde verte pénètre dans les eaux peu profondes pour cartographier le fond marin | Cartes marines, modèles d'inondations côtières, levés récifaux |
| Véhicules autonomes | Perception 3 D pour la détection d'obstacles et le SLAM | Listes d'objets en temps réel alimentant la pile de pilotage |
| Sécurité industrielle & automatisation | Surveillance de zone de scanner de sécurité 2D ; Évitement des obstacles AGV ; anti-collision de grue | Signaux d'arrêt de sécurité répondant à la CEI 61496 |
| Foresterie & agriculture | Modèles de hauteur de canopée, estimation de la biomasse, surveillance des cultures | Inventaire forestier, cartes de précision-agriculture |
| Archéologie & patrimoine culturel | Des auvents forestiers pénétrants pour révéler les structures au niveau du sol | Découverte de sites (célibataires, villes mayas cachées en Amérique centrale) |
| Electronique grand public | Cartographie de profondeur dans les smartphones et tablettes haut de gamme | Photo autofocus, applications AR, capture de salle 3D |
Le plus grand ensemble de données LiDAR cohérent existant est probablement le Programme d'élévation 3 D de l'USGS (3DEP), [traduction], qui acquiert systématiquement une couverture LiDAR aéroportée de l'ensemble des États-Unis au niveau de qualité QL1 ou QL2 ~ ± 10 cm de précision verticale à des densités ponctuelles de 8 points par mètre carré ou mieux Les nuages de points bruts sont hébergés publiquement sur le registre AWS des données ouvertes Tout planificateur d'infrastructure, hydrologue ou forestier travaillant aux États-Unis peut puiser directement dans cet ensemble de données sans effectuer son propre relevé.
LiDAR vs Radar vs Caméra vs Photogrammétrie
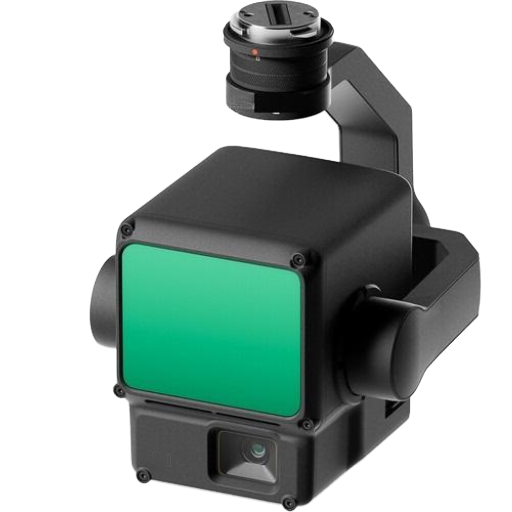
Le LiDAR existe rarement isolément ; sur les voitures autonomes, il calibre avec des caméras et des radars ; sur les drones, il remplace la photogrammétrie pour les sites de végétation dense ; dans les zones de sécurité industrielle, il remplace les tapis presseurs et les rideaux lumineux. L'optimisation dépend de ce que le capteur perçoit et de la précision.
| Technologie | Longueur d'onde | Meilleur pour | Faiblesse |
|---|---|---|---|
| LiDAR | Proche IR 905 nm ou 1550 nm | Précision géométrique 3D à l'échelle centimétrique ; pénétration de la végétation | Dégradé par le brouillard, les fortes pluies, la poussière ; coût unitaire plus élevé que celui de la caméra |
| Radar | Onde mm radio (24 /77 GHz) | Plage tous temps ; mesure directe de la vitesse via Doppler | Résolution spatiale inférieure ; mauvaise discrimination de la forme de l'objet |
| Caméra (RVB/RVB-D) | Lumière visible | Couleur riche + texture ; capteur le moins cher ; convivial pour la classification ML | Aucune profondeur native d'une seule caméra ; échoue en cas de faible luminosité |
| Photogrammétrie | Visible (dérivé du chevauchement des images RVB) | Faible coût d'équipement ; produit des maillages 3 D texturés ; logiciels matures | Nécessite des surfaces texturées ; échoue dans un terrain uniforme et une forêt profonde |
Dans le monde réel, la plupart des piles de capteurs en combinent deux ou trois à l'intérieur. Par exemple, une voiture autonome peut utiliser LiDAR pour la géométrie 3D, un radar pour la vitesse sous la pluie et des caméras pour la classification des panneaux de signalisation ; un drone forestier peut utiliser LiDAR pour accéder sous la canopée et la caméra multispectrale pour l'identification des espèces d'arbres.
Spécifications clés : plage, précision, densité ponctuelle
Lorsque l'on considère un capteur LiDAR, quatre métriques sur la feuille de spécifications ont un impact significatif sur le coût.
- ✔
Gamme 101TP3 T.Distance maximale à laquelle le capteur renvoie des données utiles sur une réflectivité cible spécifiée (généralement 101TP3 T Lambertian).Les fiches techniques automobiles répertorient à la fois les plages de“ de portée maximale (réflectivité élevée) et de reflux de réflectivité @ 101TP3 T ; le nombre inférieur est ce qui compte pour la détection des voitures sombres. - ✔
Précision Erreur systématique d'une mesure de portée individuelle USGS 3DEP QL1 spécifie ±10 cm RMSE vertical pour les livrables aéroportés ; sécurité 2 D industrielle LiDAR atteint ±3 cm à courte portée. - ✔
Densité ponctuelle 8+ points/m². La cartographie mobile LiDAR atteint 500 à 1 000 points/m². Les scanners statiques terrestres atteignent plus de 10 000 points/m². - ✔
Champ de vision & fréquence du pouls 905 nm automobile LiDAR tire généralement 600 000 à 2 millions d'impulsions par seconde sur un FOV de 120°. × 25°.
📐 Note d'ingénierie : lecture d'une fiche technique 905 vs 1550 nm
Le choix de la longueur d'onde détermine à la fois les seuils de sécurité oculaire et les performances de brouillard Les LiDARS de 905 nm sont moins chers (détecteurs compatibles avec le silicium), mais ont des restrictions de puissance de sécurité oculaire de classe 1 CEI 60825. Les LiDARS de 1550 nm peuvent fonctionner à une puissance accrue d'environ 40 fois au sein de la même catégorie de sécurité oculaire de classe 1 en raison de l'œil humain incapable de focaliser ces longueurs d'onde sur la rétine, offrant une portée plus longue, à un coût de nomenclature plus élevé en raison des détecteurs basés sur InGaAs. À condition de demander au fabricant la classification de sécurité oculaire et la distance de test avant de comparer les chiffres de gamme.
Comment sélectionner un capteur LiDAR
La sélection des critères consiste à choisir les caractéristiques opérationnelles qui correspondent à la fiche technique Plusieurs modèles d'approvisionnement industriel et commercial peuvent être décrits à l'intérieur.
- Portée 101TP3 T Distance de fonctionnement constante (dans la même réflectivité que les objets que vous prévoyez d'observer par ex, piétons sombres 101TP3 T Lambertien ; palettes métalliques plus élevées).Indiquer la portée à la réflectivité cible réelle, et non une ‘ portée maximale ’ générique.
- Précision et précision Erreur systématique et répétabilité. La note d'enquête nécessite cm ; besoins de surveillance de la zone de sécurité du périmètre dm. Sélectionner si nécessaire.
- Densité de points et fréquence d'images : fonctions de détection d'objets statiques à plus faible densité ; l'évitement d'obstacles nécessite des PP élevés, une fréquence d'impulsion élevée et une faible latence.
- Environnement de fonctionnement en intérieur/extérieur, humidité, vibrations/chocs. Les indices IP, les spécifications MTBF sont pertinents ici. Le LiDAR automobile fonctionne selon des cycles thermiques différents de ceux de l'aéroport-agv climatisé.
- Budget et chaîne d'approvisionnement La tarification unitaire a baissé, mais les coûts d'intégration demeurent (installation, câblage, traitement des données).Les sources OEM/usine-direct en Chine offrent le meilleur prix unitaire, tandis que les entreprises européennes et japonaises ont tendance à être les fournisseurs les plus matures qualifiés dans le domaine automobile, en termes de certifi
Pour l'approvisionnement industriel de LiDAR spécifiquement les scanners de zone 2 D, les unités mécaniques 3 D, les modules à semi-conducteurs, et les variantes OEM personnalisées de capteur voir notre Ligne de produits de capteurs LiDAR, qui parcourt les spécifications de la famille de produits et les exemples d'intégration. CCH Shanghai Sensing apporte plus de 20 ans d'expérience dans la fabrication de capteurs de sécurité industrielle et fournit OEM/capteurs industriels directs d'usine de Chine avec des échantillons de test payants sur demande.
Foire aux questions
Quels sont les trois types de LiDAR ?
Voir la réponse
La plupart des réponses courtes regroupent les capteurs LiDAR en trois familles par déploiement : aéroportés (montés sur des avions ou des drones, cartographiant de vastes zones), terrestres (montés sur des trépieds ou des véhicules, scannant des bâtiments et des infrastructures) et mobiles (portés ou montés sur des robots en mouvement).Une division à trois voies plus technique utilisée sur les fiches techniques est l'architecture scanner : rotation mécanique, semi-conducteurs (y compris MEMS, réseau optique à commande de phase et variantes flash) et FMCW. Ce guide utilise la taxonomie à quatre architectures car les“ à semi-solide-state” couvrent en fait plusieurs approches physiques distinctes.
Quels appareils disposent d'un capteur LiDAR ?
Voir la réponse
Les capteurs LiDAR se trouvent désormais à l'intérieur de voitures autonomes et semi-autonomes (Waymo, Cruise, Mercedes EQS, XPeng, NIO), de robots de livraison et de service, d'AGV d'entrepôt, de scanners de sécurité industrielle, de drones d'arpentage, de smartphones haut de gamme (modèles iPhone Pro du 12 Pro onward et iPad Pro), d'outils d'art et de patrimoine culturel à balayage 3 D et d'instruments de profilage du vent en météorologie. Les plus petites unités grand public dans les téléphones coûtent quelques dollars à fabriquer ; les unités aéroportées de niveau enquête peuvent encore coûter des centaines de milliers.
Pourquoi les capteurs LiDAR sont-ils si chers ?
Voir la réponse
Ils ne sont plus aussi chers qu'avant. Les unités LiDAR à 64 faisceaux à rotation mécanique pour les premiers prototypes de véhicules autonomes coûtent environ $75 000 US au cours de la fenêtre 2017-2019. Les données de marché 2024 du groupe Yole montrent que les prix de vente moyens du LiDAR chinois de qualité automobile autour du $450-500 US par unité, et certaines unités de volume atteignent ~ $138 US. Les facteurs de coût qui maintiennent certaines unités de qualité d'enquête sur un territoire à cinq chiffres sont : une électronique de synchronisation de précision (échelle picoseconde), une intégration optique de qualité IMU de qualité tactique, des sources de volume de consommation et des sources spécialisées.
Un capteur LiDAR est-il une caméra ?
Voir la réponse
N° Une caméra est un capteur passif il enregistre la lumière ambiante réfléchie sur une scène et délivre une image 2 D. Un LiDAR est actif (e) ?il émet ses propres impulsions de lumière laser et mesure la réflexion pour produire un nuage de points 3 D. Ces deux capteurs répondent à des questions différentes : une caméra répond à des“à quoi ressemble-t-il ?” et un LiDAR répond à des“où est-il exactement ?” La plupart des piles de perception modernes fusionnent les deux.
Tesla utilise-t-il des capteurs LiDAR ?
Voir la réponse
Production Teslas exécutant la pile Autopilot/Full Driving s'appuie sur des caméras et, dans certaines variantes, le radar avant (liDAR).C'est le choix stratégique déclaré de Tesla, pas un consensus de l'industrie. Les programmes concurrents de véhicules autonomes, notamment Waymo, Cruise, Mobileye et Mercedes-Benz DRIVE PILOT, conservent LiDAR dans leurs piles de capteurs, souvent fusionnées avec des caméras et des radars. Alors que les coûts unitaires LiDAR à semi-conducteurs chutent dans la fourchette des centaines de dollars, le scénario de coût initialement créé par Tesla s'adoucit.
Combien coûte un capteur LiDAR ?
Voir la réponse
Les prix s'étendent sur quatre ordres de grandeur Les modules LiDAR de qualité grand public dans les smartphones coûtent quelques dollars Les scanners de sécurité 2 D industriels fonctionnent de $500 US à $3 000 US Les LiDAR 3 D à semi-conducteurs automobiles sont en moyenne de $450-500 US par unité en 2024 pour les scanners de qualité de fabrication chinoise (par groupe Yole).Les systèmes aéroportés de qualité sondage intégrant LiDAR, GNSS et IMU sont toujours répertoriés de $50 000 US à $250 00000+. Les pilotes de volume et de classe de précision sont les deux.
LiDAR est-il sans danger pour les yeux humains ?
Voir la réponse
Les capteurs LiDAR commerciaux doivent être certifiés comme étant sans danger pour les yeux de classe 1 en vertu de la norme CEI 60825, ce qui signifie qu'aucun dommage oculaire n'est causé dans aucune condition de visualisation, y compris les lentilles ou les jumelles les plus défavorables. Les LiDAR de 905 nm atteignent la classe 1 en limitant l'énergie pulsée ; Les LiDAR de 1 550 nm peuvent fonctionner à une puissance plus élevée car la cornée humaine absorbe cette longueur d'onde avant qu'elle n'atteigne la rétine. Ne regardez jamais directement l'émetteur d'un capteur LiDAR. La classe 1 est une marge de sécurité statistique, et non une sécurité “ enrayonne ” sur les personnes sous licence de sécurité industrielle. Les déploiements de sécurité doivent également vérifier que les émissions LiDAR n'interfèrent les autres équipements optiques sur la même ligne optique.
Résumé et prochaines étapes
LiDAR est passé de la physique expérimentale du rebond de la lune en 1969 au matériel automobile de base en 2025. La technologie Sensor est un concept simple : mesure de la lumière laser, mesure précise du temps, vitesse de la lumière et ingénierie derrière une unité moderne. source laser, scanner, photodétecteur, GNSS et IMU dans des formes qui s'adaptent partout, des téléphones aux avions. Choisir un concerne moins la technologie elle-même que l'adaptation de la portée, de la précision, de la densité des points, de l'environnement et du budget au problème spécifique.
Pour les lecteurs de sécurité industrielle et d'automatisation évaluant des options d'approvisionnement spécifiques, notre équipe d'ingénierie peut vous aider à définir la correspondance entre la qualité de l'application et celle du capteur.
Besoin d'un capteur LiDAR adapté à votre application ?
Obtenez une recommandation de qualité spécifique avec des tableaux de plage, des dessins d'intégration et des échantillons de test payants pour évaluation.
Note éditoriale: Cet article est un aperçu pédagogique de la technologie des capteurs LiDAR dans plusieurs secteurs. Les numéros de performance spécifiques, les ASP du marché et les allégations de maturité de l'architecture sont tirés de sources publiques citées au moment de la rédaction et évolueront à mesure que le marché LiDAR continue d'évoluer. Pour une évaluation de qualité spécifique sur une application spécifique, demandez la fiche technique du capteur exact que vous avez l'intention de déployer.
Références et sources
- Qu'est-ce que le lidar ? U. Administration nationale des océans et de l'atmosphère, Service des océans
- L'expérience Apollo qui continue de donner Laboratoire de propulsion à réaction de la NASA
- Programme d'élévation 3 D (3DEP) 'U. Enquête géologique'
- Les bases de LiDAR Réseau d'observatoires écologiques nationaux NSF
- Progrès et perspectives des réseaux optiques phasés orientés LiDAR 2025 La science et les applications de la lumière
- miroirs MEMS pour LiDAR : un avis 281653 NCBI
- Le déploiement du LiDAR automobile s’accélère en 2024 Groupe Yole
- CEI 60825 3 sécurité des produits laser. Commission électrotechnique internationale.
Articles connexes
- Ligne de produits de capteurs LiDAR industriels Familles de produits 2 D, 3 D et à semi-conducteurs avec outils d'intégration
- Scanners laser de sécurité 61496 alternatives de surveillance de zone au LiDAR
- Rideaux lumineux de sécurité 'pointe-of-operation guarding' pour les lignes de presse et d'emballage'
- À propos de CCH Shanghai Sensing plus de 20 ans de fabrication de capteurs de sécurité industrielle
- Contact /Demande d'échantillon payant prise en charge de la sélection de capteurs et des variantes OEM personnalisées