Entrez en contact avec la société QJKH
Un AGV dans un entrepôt de 5 000 palettes ne se fatiguera jamais, ne fera jamais passer de signal et ne coupera jamais un coin. Il n'obtiendra pas non plus une bouffée de fuite de liquide de refroidissement ni n'entendra un collègue appeler Les véhicules à guidage automatique sont plus sûrs que les chariots élévateurs manuels à la fourche par toutes les mesures qui comptent, mais il ne fonctionne que lorsque les spécifications, les zones, les capteurs et les ensembles sont explicitement spécifiés, et l'installation conçue pour accueillir le trafic mixte de travailleurs. Faites-vous tromper, et un AGV ne fait que déplacer le mode de défaillance opérateur-erreur dans la catégorie d'erreur d'intégration.
Ce guide présente à quoi ressemble la sécurité AGV dans la pratique : les trois normes internationales qui le précisent, le modèle de capteur principal à trois zones qui sous-tend chaque système de sécurité AGV, les types de capteurs utilisés pour mettre en œuvre ces zones, la comparaison de la sécurité AGV avec la sécurité AMR, et les dix principes de fonctionnement qui distinguent une ligne AGV intégrée en toute sécurité d'un passif.
Spécifications rapides : Sécurité AGV
- Norme internationale primaire — ISO 3691-4:2020 (camions industriels sans conducteur)
- Equivalent US — ANSI/ITSDF B56.5-2024 (mise à jour de l'édition 2019)
- Norme de plate-forme mobile UL 3100 (couvrant à la fois les AGV et les AMR)
- Architecture de détection de base Modèle à trois zones : champ d'avertissement (ralenti) champ de protection (arrêt) contact (urgence)
- Typique laser-scanner config 2 m champ de protection + 8 m champ d'avertissement ; détection max 30 m
- Fonctions de sécurité nécessaires : évitement des collisions, arrêt d'urgence, avertissements sonores/visuels, limitation de vitesse, freinage redondant
Pourquoi la sécurité des AGV est importante : les chiffres derrière les normes
Un cas de sécurité AGV pour les AGV considère ce qu'ils déplacent Le travail manuel des chariots élévateurs est toujours l'un des travaux les plus dangereux d'Amérique. Bureau américain des statistiques du travail les données de 2011 à 2017 indiquent que 614 travailleurs sont morts des suites de leurs blessures dans des accidents liés aux chariots élévateurs, et plus de 7 000 ont subi des blessures non mortelles impliquant des jours d'absence du travail. Les faits sur les blessures du Conseil national de sécurité ont enregistré 84 décès au travail dus à des incidents liés aux chariots élévateurs en 2024 et 25 110 cas de DART au cours de la période de référence 2023-2024.
614
Décès de travailleurs liés aux chariots élévateurs, 20112017 (BLS)
84
Décès liés aux chariots élévateurs liés au travail, 2024 (NSC Injury Facts)
~80%
Des incidents de chariot élévateur impliquent un piéton (OSHA)
Les AGV éliminent deux des trois côtés du triangle, la fatigue de l'opérateur, l'inattention, qui représentent la plupart de ces statistiques. L’automatisation n’élimine cependant pas toutes les sources de risque Rapports d'accidents OSHA cas caractéristiques d'un AGV qui par la suite a tourné un comer, a échoué à détecter un chariot élévateur à fourche à commande manuelle et est entré en collision avec le“ dans le cadre d'un fonctionnement partagé La sécurité des AGV dépend de l'intégration de la qualité : choix du capteur, configuration de l'ensemble de zones, disposition du plancher pour le trafic mixte et formation des travailleurs Un système AGV bien mis à la terre sera beaucoup plus sûr qu'un système manuel ; un système mal intégré ne fait que déplacer les points de défaillance.
Les trois normes qui régissent la sécurité des AGV
Trois normes internationales régissent pratiquement tout ce qu'un AGV conforme doit faire : ISO 3691-4 sur la scène internationale, ANSI/ITSDF B56.5 aux États-Unis et UL 3100 pour la nouvelle catégorie de plate-forme mobile automatisée qui couvre à la fois les AGV et les AMR.
| Standard | Portée | Région |
|---|---|---|
| ISO 3691-4:2020 | Camions industriels : Exigences de sécurité et vérification Partie 4 : Camions industriels sans conducteur et leurs systèmes Norme de machine de type C avec exigences de niveau de performance pour les fonctions de sécurité de détection de personne. | International |
| ANSI/ITSDF B56.5-2024 | Norme de sécurité pour les véhicules industriels guidés automatiques sans conducteur et les fonctions automatisées des véhicules industriels habités Mise à jour du B56.5-2019. | États-Unis |
| UL 3100 | Norme pour les plates-formes mobiles automatisées (AMP).Couvre à la fois les AGV et les AMR dans un cadre de sécurité unifié ; utilisé pour la certification UL des systèmes de robots mobiles. | US /certification |
L'ISO 3691-4 :2020 est la plus citée des trois au niveau mondial de l'approvisionnement Elle définit les exigences de sécurité et la façon de vérifier le respect ; les niveaux de performance de sécurité et les critères de validation, pour l'application des camions industriels sans conducteur, décrit les modes de contrôle, les exigences de sécurité et les critères de validation, à un niveau très granulaire, illustrant clairement le cadre qui s'étend à un fond de panier de sécurité fonctionnel ISO 13849 non connecté Lorsque l'on envisage d'acheter aux États-Unis, l'ANSI/ITSDF B56.5-2024 met à jour la référence de 2019 en fournissant des détails élargis sur les fonctions automatisées des véhicules industriels de véhicules avec équipage de véhicules avec équipage semi-aut.
UL 3100 est le plus récent des trois. Poussée par la convergence des mondes AGV et AMR, une plate-forme mobile moderne devrait être conforme à la norme ISO 3691-4 avec l'ANSI B56.5 ou l'UL 3100 selon la méthodologie d'évaluation des risques du client utilisateur final.
Comment fonctionnent les systèmes de sécurité AGV : le modèle à trois zones
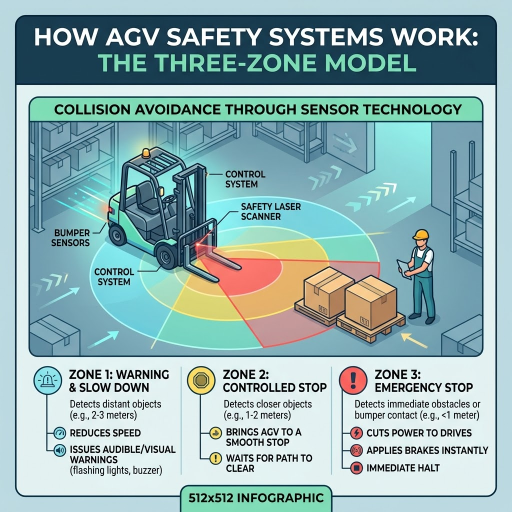
Le système de sécurité à trois niveaux qu'utilise l'AGV moderne repose sur un modèle spatial tripartite autour de l'AGV qui est appliqué par un scanner laser monté à l'avant (et éventuellement à l'arrière) du véhicule Ces zones déterminent la vitesse à laquelle l'AGV répond à l'approche d'un objet : décélérer, arrêter, arrêter d'urgence.
- ✔
Zone 1 Champ d'alerte: Zone ultrapériphérique configurée par logiciel (typiquement 4-8 m en avance à pleine vitesse).Lorsqu'un obstacle est détecté ici, l'AGV réduit la vitesse et émet souvent un avertissement Non stop (stop) juste la prudence audible. - ✔
Zone 2 Champ de protection: Une zone intérieure (typiquement 1-3 m en avant, échelonnée à la distance d'arrêt actuelle).Lorsqu'un obstacle est détecté ici, l'AGV s'arrête complètement avant que le contact ne soit établi Il s'agit de la zone critique pour la sécurité selon les règles de niveau de performance ISO 13849. - ✔
Zone 3 : Contact: Si, pour une raison quelconque, le scanner laser manque et qu'un contact physique se produit, un bord de pare-chocs classé de sécurité sur l'AGV déclenche un arrêt d'urgence directement via le relais de sécurité. C'est la défense de dernière ligne.
📐 Note d'ingénierie : dimensionnement du champ de protection
Les minimums de champ de protection ne sont pas un chiffre, ils sont fonction de la vitesse du véhicule, de la charge utile et de la force de freinage. La formule de base selon la norme ISO 13855 (étroitement liée à la norme ISO 3691-4) est la suivante
S = (K × T) + C
où S est la distance minimale de détection, K est la vitesse d'approche de l'intrus (généralement 1,6 m/sec pour la vitesse de marche), T est le temps de réponse total du système (capteur + unité de commande + frein) et C est une marge de sécurité. Un AGV de 1,5 m/sec avec un temps de réponse total de 300 ms nécessite un champ de protection d'au moins 0,8 m juste pour le composant intrus au-dessus de la distance de freinage du véhicule La plupart des AGV programment plusieurs désignations de champ de protection et basculent en conséquence en fonction de la vitesse récente du véhicule.
Les zones sont définies dans un logiciel au moment de la mise en service Par exemple, un scanner laser de sécurité SICK S300 Mini ou similaire fournit 8 ensembles utilisables de zones de piège programmables, permettant à AGV de définir différentes zones dans différents segments d'un trajet (plus l'allée est étroite, plus les zones intermédiaires sont serrées et vice versa).En déploiement, un AGV doit récupérer l'opération au-dessus de trois secondes après que l'objet quittant le champ de protection-H est considéré comme stationnaire-pour éviter les arrêts de nuisance tout en assurant les soins appropriés.
Capteurs de sécurité AGV essentiels
Cette application à trois zones repose sur cinq classes de capteurs Chacun a un sous-principe remarquable ; la plupart des conceptions d'AGV utilisent les cinq de concert plutôt que d'en sélectionner un seul.
| Capteur | Rôle | Spécification typique |
|---|---|---|
| Scanner laser de sécurité | Applique l'avertissement + les champs de protection ; dispositif principal de détection de personne | Champ de vision de 270° ; protection de 2 m/avertissement de 8 m typique ; CEI 61496-1/-3 Type 3 ou 4 |
| Capteur LiDAR (3D) | Détection supplémentaire d'obstacles en dehors du plan du scanner 2 D (charges à faible pendaison, dents de chariot élévateur à faible hauteur) | Portée 100-200 m ; SIL 2 / PL d candidats fonctionnels-sécurité émergeants |
| Pare-chocs de sécurité/bord de pression | Détection de contact de dernière ligne ; arrête le véhicule au toucher physique | Dur câblé au relais de sécurité ; SIL 3 / PL e réalisable |
| Bouton d'arrêt d'urgence | Déclencheur manuel, plusieurs emplacements accessibles sur AGV | Éclosion, tête de champignon, notée de sécurité selon CEI 60947-5-5 |
| Avertissement visuel + sonore | Alerte les piétons à la présence et à la direction de déplacement de l'AGV | Minimum 80 d b audible à 1 m ; balises directionnelles ambre/bleu |
Au niveau du traitement des systèmes, des contrôleurs de sécurité spécifiques assemblent des entrées de capteurs et conduisent à la mise en place lorsqu'une intrusion de champ de protection est détectée par commande opérationnelle. Pour plus de détails dans le capteur principal de cette hiérarchie, voici notre train de produits de scanner laser de sécurité, et pour l'arrière émergent de la perception 3D, le guide compagnon de la technologie des capteurs LiDAR.
AGV vs AMR : comment les architectures de sécurité diffèrent
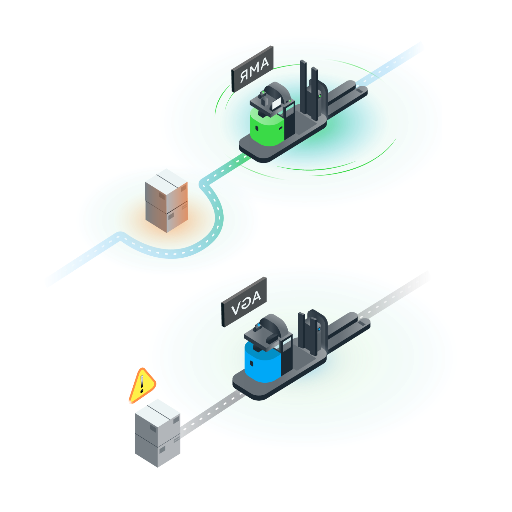
Les AGV et les AGV partagent la technologie des capteurs, mais diffèrent fondamentalement dans la façon dont ils perçoivent les obstacles, ce qui a des conséquences directes sur la sécurité.
| Aspect | AGV | RAM |
|---|---|---|
| Navigation | Chemins prédéfinis (bandes magnétiques, guidage de fils, réflecteurs laser) | Navigation dynamique basée sur SLAM ; pas de chemin fixe |
| Réponse d'obstacle | S'arrête et attend que le chemin soit dégagé | Re-planifie le chemin autour de l'obstacle et continue |
| Norme primaire | ISO 3691-4 :2020 + ANSI B56.5 | ISO 3691-4 (applicable) + UL 3100 + R15.08 (robotique américaine) |
| Compromis de sécurité | Comportement prévisible ; goulots d'étranglement du flux de travail si le chemin est bloqué | Meilleur débit ; les itinéraires imprévisibles compliquent les attentes des piétons |
Une implication de la conception de sécurité est que les AMR nécessitent une configuration de zone légèrement plus conservatrice, dans la navigation mixte homme-robot, les piétons ne peuvent pas prévoir où un AMR pourrait se réacheminer, par conséquent le champ d'avertissement est généralement étendu davantage par rapport au même travail avec un système fixe. -chemin AGV.
10 Règles pour un fonctionnement sûr des AGV
Les normes et les capteurs établissent la base de référence pour la sécurité des AGV. La discipline opérationnelle quotidienne fait de cette base une réalité quotidienne.
- Définir des chemins et des zones restreintes au sol grâce à l'utilisation de contours de lignes de peinture ou de ruban de marquage appliqué. Les piétons doivent toujours savoir où les AGV sont généralement autorisés à se rendre.
- Désigner les voies AGV comme passages pour piétons (signalisation+lignes), plutôt que comme passages à niveau de style libre.
- Restreindre la vitesse de déplacement des AGV par environnement inférieur à 1,2 mètre/seconde dans les environnements à trafic mixte, mais supérieur sur leurs propres sentiers dédiés et physiquement isolés.
- N'entrez jamais dans le chemin de déplacement de l'AGV en supposant que le capteur s'arrête à temps, les zones de champ de protection sont dimensionnées en supposant un brossage accidnetal contre, et non un croisement intentionnel.
- Assurez-vous que la lentille du scanner laser reste exempte de poussière et de débris d'enveloppement de crêpe. Au cours de la routine d'assemblage/inspection conventionnelle, couvrir le brouillard/bruit diminue la détection du capteur.
- Effectuez une vérification hebdomadaire de tous les boutons d'arrêt d'urgence ; On sait que les arrêts électroniques de verrouillage échouent d'une manière qui n'est pas détectée de manière fiable, sauf si elle est fréquemment vérifiée.
- Rendre le statut AGV visible dans toute l'installation, les défauts AGV sont également évidents pour les superviseurs.
- Configurer les champs de protection dépendant de la vitesse, une zone dynamique, linéaire qui croît avec la vitesse de fonctionnement au-dessus d'un certain seuil, est idéal, les zones statiques 2 D sont un retour à la faisabilité.
- Documenter en toute sécurité l'évaluation des menaces conformément à l'annexe A de la norme ISO 3691-4. Chaque AGV KDC présente certains dangers locaux (chuchotements, dépôts, mezzanines) que les normes générales ne peuvent pas traiter.
- Inclure tout le personnel partageant l'environnement avec les AGV dans la formation Plusieurs opérateurs ne sont pas conscients que les lumières suivantes sur AGV ont des capteurs actifs ; un nombre surprenant supposent à tort que les lumières d'un AGV inerte sont éteintes.
Comment spécifier les capteurs de sécurité pour votre AGV
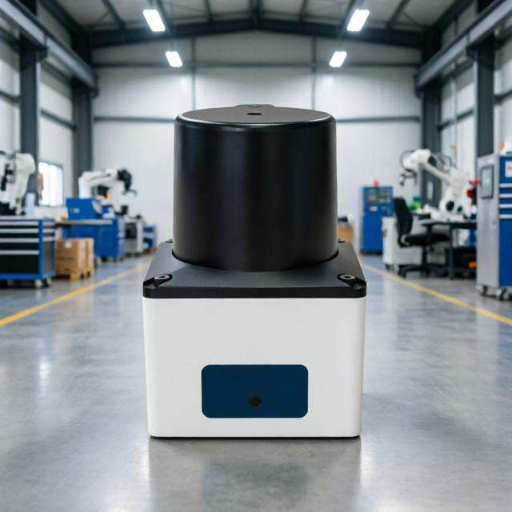
Le choix des capteurs ne peut se faire qu'après avoir sélectionné l'approche downtop de l'application, et équilibré le risque Ces cinq critères généraux
- Niveau de performance requis : Nakizz Bazzisz Iooper niveau d est la norme pour la couverture des capteurs de personne sur un AGV. niveau e pour une activité à risque plus élevé (heures de barrière, vitesse élevée).Mappez ceci à la fiche technique.
- Champ de vision et distance maximale de détection : 270 horizontal est typique pour les scanners de la zone avant ; les capteurs montés à l'arrière offrent une couverture arrière Définissez la distance de détection par rapport à la vitesse opérationnelle maximale + la distance d'inflexion du mouvement Gardez la cohérence entre désirée et la distance de détection maximale.
- En intérieur IP65 est spécifié par la norme ISO 23536-2-4 pour les entrepôts normaux, IP67 si la pulvérisation d'eau est probable Utiliser à l'extérieur des composants compensés thermiquement IP50 ou IP55 exposés au froid Utiliser une enceinte filtrée lorsque la distance d'intégration à l'humidité.
- Configuration de l'ensemble de champs commutable Quatre transitions d'ensemble de champs devraient être courantes, 8+ ensembles de champs devraient être communs Dépendants du logiciel pendant la configuration.
- Intégration rapide : assurez-vous que les sorties standard du scanner atteignent la stabilité au sein de votre contrôleur de sécurité, le besoin d'ajustement exact est réalisé par les conseils d'application Vérifiez le support EtherCAT FSoE ou PROFIsafe si votre système central exécute une sécurité de bus de terrain.
Pour les spécifications de capteurs pour AGV spécifique avec support technique, consultez nos solutions de sécurité AGV de QJKH, passez par la sélection de capteurs + la personnalisation OEM. Notre équipe CCH shanghai Sensing offre une expérience de fabrication OEM de capteurs de plus de 20 ans. Voir les capteurs industriels OEM directs en usine de Chine.
Foire aux questions
Quelles sont les normes de sécurité AGV ?
Voir la réponse
Il existe 3 normes principales pour les achats de sécurité AGV : ISO 3691-4 :2020 (camions industriels internationaux sans conducteur), ANSI/ITSDF B56.5-2024 (États-Unis, révisé à partir de 2019) et UL 3100 (États-Unis, plates-formes mobiles automatisées comprenant des AGV+AMR).La plupart des spécifications AGV exigent aujourd'hui des niveaux de performance de détection de personne ISO 3691-4 plus la norme régionale qui s'applique au client final. Par la suite, la conformité est généralement démontrée par l'évaluation des risques via l'annexe A ISO 3691-4 et la validation de sécurité fonctionnelle 398.
Quels sont les principaux capteurs de sécurité AGV ?
Voir la réponse
La plupart des configurations de sécurité AGV impliquent 5 types de capteurs : un scanner laser de sécurité (pour la détection humaine prévue et crée des zones d'avertissement+protection), LiDAR 3 D (détection d'obstacle supplémentaire au-dessus du plan du scanner 2 D), pare-chocs de sécurité ou bord de pression (détection de contact comme arrêt final), boutons-poussoirs d'arrêt d'urgence et dispositifs d'avertissement visuels/audibles (cornets+balises d'avertissement).Chaque capteur entre dans le contrôleur de sécurité, qui émet des commandes d'arrêt/maintien via un relais de sécurité.
Comment fonctionnent les systèmes de sécurité AGV ?
Voir la réponse
Sous un système de sécurité AGV se trouve le modèle à trois zones autour du véhicule : zone d'avertissement (anneau extérieur, ralentit l'AGV), zone de protection (anneau intérieur, arrête l'AGV), et pare-chocs de contact (arrêt d'urgence final au contact physique).Un scanner laser classé sécurité est orienté pour surveiller en permanence les zones d'avertissement et de protection Lorsqu'un objet pénètre dans la zone d'avertissement, l'AGV décélère et émet un avertissement Lorsqu'un objet pénètre dans la zone de protection, l'AGV s'arrête Les zones sont implémentées dans un logiciel et peuvent être activées ou désactivées sélectivement en fonction de la vitesse et de l'emplacement actuels du véhicule.
Quelle est la vitesse de sécurité pour un AGV ?
Voir la réponse
Aucune chose telle qu'une vitesse de sécurité (safety speed) La conception est limitée par la distance d'arrêt et la zone Les plafonds de pratique de l'industrie Les AGV ne se déplacent qu'à 1,2 m/s (~4,3 km/h, à peu près le rythme de marche) dans les zones à trafic mixte, car un scanner laser de sécurité performant avec une zone de protection de 2 m peut de manière fiable arrêter un AGV chargé avant le contact à cette vitesse Avec des vitesses AGV plus élevées (jusqu'à 2 m/s dans certains cas, plus élevées dans les allées et voies séparées), les tailles de zones doivent être proportionnellement augmentées, les systèmes d'entraînement doivent avoir une puissance de freinage plus élevée et normalement des tampons physiques entre AGV et les zones piétonnes sont inclus.
Les AGV sont-ils plus sûrs que les chariots élévateurs manuels ?
Voir la réponse
En moyenne, les oui AG suppriment les modes de défaillance opérateur-fatigue, distraction et prise de raccourcis qui entraînent la plupart des 84 décès annuels au travail liés aux chariots élévateurs enregistrés par le Conseil national de sécurité pour 2024. Cependant, la comparaison n'est valable que si le système AGV est bien implémenté Les rapports d'accidents de l'OSHA incluent les collisions d'AGV dues à des réglages de zone inappropriés, à des problèmes de disposition du sol ou à des tampons pour piétons inadéquats Un système AGV bien conçu est beaucoup plus sûr que la manutention manuelle ; un mauvais système remplace le“ d'erreur d'opérateur par le” d'erreur de conception Des normes existent pour faire de l'ancien la norme.
Quelle est la différence entre la sécurité AGV et AMR ?
Voir la réponse
Les AGV ont défini des chemins à suivre et s'arrêteront si un obstacle se trouve le long de ce chemin Les AMR sont dynamiques, et changent de cap avec le SLAM, évitant les obstacles qu'ils rencontrent Cette seule différence de comportement entraîne la différence de conception de sécurité : les AMR nécessitent des champs d'avertissement plus grands dans les environnements de trafic mixte car le chemin de l'AMR ne peut pas être deviné par les piétons.
Les normes ont convergé - ISO 3691-4 s'applique aux deux, et UL 3100 les traite comme un groupe “Automated Mobile Platforms” - mais la disposition des zones et les règles de fonctionnement sont distinctes.
Que nécessite la norme ISO 3691-4 ?
Voir la réponse
L'ISO 3691-4 :2020 stipule les exigences de sécurité et la vérification pour les camions industriels sans conducteur et leurs systèmes de contrôle En particulier, les éléments suivants doivent être documentés dans l'évaluation des risques (annexe A) : les personnes détectées de sécurité fonctionnent selon la norme CEI 61496-4 aux niveaux de performance requis (toutefois en général ISO 13849 pl d), les opérateurs : spécifications de mode de fonctionnement (y compris la commutation de mode), exigences minimales en matière d'avertissement et de signaux sonores, méthodes d'arrêt d'urgence et exigences de vérification pour chaque fonction de sécurité Il s'agit d'une norme de type C selon la hiérarchie ISO des normes de sécurité des machines et sera absorbée par des normes supérieures lorsqu'origine lorsqu'origine.
Résumé et prochaines étapes
La sécurité AGV est une pile de trois couches qui assurent ensemble un fonctionnement sûr : normes (ISO 3691-4, ANSI B56.5, UL 3100) en bas, capteurs (scanner laser, LiDAR, pare-chocs, e-stop, témoins) au milieu, et discipline de fonctionnement (zones, limitations de vitesse, marquage au sol, entraînement) en haut Retirez toute couche et le boîtier de sécurité s'effondre ; faites les trois correctement et le système résultant est considérablement plus sûr que le fonctionnement manuel du chariot élévateur qu'il remplace.
Spécification des capteurs pour un projet de sécurité AGV ?
Obtenez une recommandation de qualité spécifique comprenant le niveau de performance, la configuration de la zone et les diagrammes d'intégration. Échantillons de test payants disponibles.
Note éditoriale: Cet article est un aperçu pédagogique des principes de sécurité, des normes et de l'architecture des capteurs des AGV. Il ne remplace pas une évaluation des risques spécifique au site selon l'annexe A de la norme ISO 3691-4. Les installations AGV spécifiques doivent être évaluées par un ingénieur de sécurité qualifié et familier avec l'environnement réglementaire local et les conditions exactes du véhicule, de la charge et du sol.
Références et sources
- ISO 3691-4 :2020 Camions industriels : Exigences de sécurité et vérification Partie 4 : Camions industriels sans conducteur et leurs systèmes Organisation internationale de normalisation
- ANSI/ITSDF B56.5-2024 : Véhicules Industriels Guidés Institut national de normalisation américain
- Portail des normes ITSDF B56 Fondation pour le développement des normes de camions
- Blessures professionnelles, maladies et décès impliquant une forklif (20112017) 'U.S. Bureau des statistiques du travail'
- Résumés des décès sélectionnés sur les chariots élévateurs étudiés par l'OSHA 'U.S. Sécurité et santé au travail' Administration
- Sécurité au travail : Chariots élévateurs à fourche en fait 2024 Données de sécurité
- ISO 13849-1 : Sécurité des machines : parties des systèmes de contrôle liées à la sécurité. Organisation internationale de normalisation.
- ISO 13855 : Sécurité des machines : Positionnement des garanties par rapport aux vitesses d'approche de parties du corps humain. Organisation internationale de normalisation.
- UL 3100 : Norme pour les plates-formes mobiles automatisées. Laboratoires des assureurs.
Articles connexes
- Sécurité pour les solutions AGV (pilier) familles de produits QJKH pour l'intégration de la sécurité AGV
- Capteurs LiDAR : Guide complet La technologie de perception 3 D utilisée aux côtés des scanners de sécurité 2 D sur les AGV
- Scanners laser de sécurité catégorie de capteur primaire pour personne AGV
- Solutions de sécurité industrielle catégorie de produits complets
- À propos de CCH Shanghai Sensing plus de 20 ans de fabrication de capteurs de sécurité industrielle