
Entre em contato com a QJKH Company

Segurança de Células Robóticas · Acesso + Salvaguarda de Área
Segurança de células robóticas com cortinas de luz e scanners a laser
Proteja as células robóticas industriais combinando o método de proteção com o perigo real e o caminho de acesso. Cortinas de luz de segurança tipo 4 ENT pode proteger aberturas de acesso definidas, enquanto Scanners a laser de segurança SH27 fornecer monitoramento configurável de campo de proteção 2 D para áreas adequadas de células-robôs A proteção fixa e interligada pode continuar sendo uma parte essencial da estratégia completa de salvaguarda.
Tipo 4
Cortina de luz de segurança ENT
14/25/45mm
Opções de detecção de ENT
3m/5m
Faixa Protetora SH27
276°
Ângulo de varredura SH27
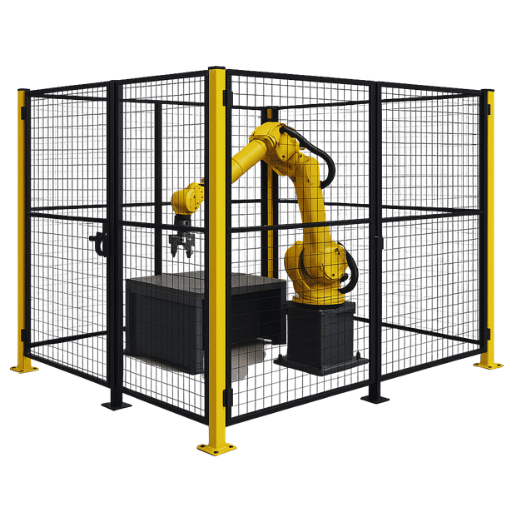
Diferentes salvaguardas desempenham diferentes funções dentro do conceito completo de segurança robô-célula.
Princípio Seleção
Comece do perigo do robô, caminho de acesso do pessoal, desempenho de parada, função de segurança necessária e geometria da célula antes de decidir se a aplicação necessita de cortina de luz de segurança, scanner a laser de segurança, proteção física, acesso interligado ou uma combinação de medidas de salvaguarda.
02 · Perigos e acesso de células robóticas
Identifique o perigo do robô e cada caminho de acesso de pessoal
A proteção da célula do robô deve começar com a área de trabalho completa, em vez de com um único sensor Considere movimento do robô, ferramentas, peças de trabalho, equipamentos periféricos e todas as maneiras previsíveis pelas quais o pessoal pode entrar ou entrar na área perigosa.
Princípio Fundamental
Proteja o caminho de acesso do pessoal ao perigo, não simplesmente o perímetro visível do robô Uma célula robótica pode exigir guardas físicos, aberturas monitoradas e proteção de área para abordar diferentes rotas de acesso.
01
Envelope de trabalho de robô
O braço do robô, o efetor final e a peça de trabalho transportada podem criar riscos de impacto, esmagamento, captura e cisalhamento em toda a área operacional acessível.
A avaliação de perigo deve incluir movimento do robô junto com o processo que está sendo executado, não só o próprio corpo do robô.
02
Carregamento de operador e aberturas de acesso
O carregamento, descarregamento, inspeção e outras tarefas repetitivas de peças podem exigir que o pessoal se aproxime de uma seção aberta da célula do robô.
Uma abertura definida pode ser uma aplicação potencial para a cortina luz segurança onde a função de segurança completa e a geometria de acesso tornam a proteção eletro-sensível adequada.
03
Perímetro lateral e traseiro
As áreas que não exigem acesso rotineiro do operador muitas vezes podem ser fisicamente restritas com guarda fixa ou outras salvaguardas perimetrais adequadas.
Um ponto de acesso frontal aberto não elimina a necessidade de considerar rotas laterais, traseiras e de desvio.
04
Manutenção e acesso ao ensino
As tarefas de configuração, ensino, manutenção, solução de problemas e recuperação podem expor o pessoal a perigos diferentes da produção automática normal.
Estas condições de funcionamento devem ser consideradas separadamente na definição da estratégia de segurança das células robóticas.
05
Equipamentos periféricos e riscos de processo
Pistolas de solda, pinças, acessórios, transportadores, posicionadores, prensas e outros equipamentos celulares podem criar perigos independentes do movimento do robô.
A salvaguarda deve, portanto, abordar o problema aplicação completa do robô, não só o braço do robô.
Veja como uma pessoa pode entrar, entrar ou permanecer dentro da célula
Diferentes padrões de acesso podem exigir diferentes medidas de salvaguarda Antes de selecionar ENT ou SH27, defina como o pessoal interage com a célula durante a produção, configuração, intervenção e manutenção.
01
Acesso de acesso
Mãos ou braços podem entrar em uma abertura enquanto o corpo da pessoa permanece fora da célula.
02
Acesso Walk-In
Uma pessoa pode passar completamente por uma abertura e entrar na área protegida do robô.
03
Acesso ao serviço
O pessoal de manutenção ou configuração pode entrar em locais que os operadores normalmente não utilizam na produção automática.
04
Acesso Bypass
Considere se uma pessoa pode alcançar, abaixo, ao redor ou através da salvaguarda pretendida.
Entrada Corpo Inteiro
Se uma pessoa puder atravessar um dispositivo de proteção e permanecer dentro da célula do robô, restaurar o campo de detecção não prova que a área protegida está vazia O projeto de segurança completo deve abordar presença de pessoal, reinicialização/reinicialização do comportamento e prevenção de movimentos perigosos inesperados.
Limite Físico
Corrigido/Guarda Intertravada
Útil para restringir o acesso do pessoal em torno de partes da célula do robô onde o acesso aberto de rotina não é necessário.
Abertura Definida
Cortina de luz de segurança
Pode monitorar um plano de acesso definido onde o pessoal deve se aproximar de um ponto de entrada aberto de células robóticas e a proteção eletrosensível é adequada.
Área Monitorada
Scanner a laser de segurança
Pode criar campos de proteção bidimensionais configuráveis para aplicações adequadas de monitoramento de nível de piso ou área ao redor da célula do robô.
O tipo de robô não determina a salvaguarda por si só.
Robôs de soldagem, robôs de manuseio, robôs de paletização e aplicações colaborativas de robôs podem ter diferentes padrões de acesso e riscos de processo. A solução apropriada depende do aplicação real, interação pessoal, desempenho de parada, geometria da célula e função de segurança necessária.
03 · Métodos de Salvaguarda
Protetores fixos, cortinas de luz de segurança e scanners a laser desempenham diferentes funções
A proteção de células robóticas raramente é uma questão de escolher um dispositivo de proteção para toda a aplicação. Protetores físicos, cortinas de luz de segurança e scanners a laser de segurança abordam diferentes condições de acesso e podem ser usados juntos como parte da estratégia completa de salvaguarda robô-célula.
Princípio Seleção
Escolha o método de salvaguarda de como o pessoal pode atingir o perigo e qual função de proteção é necessária 0 máquina simplesmente pelo facto de a máquina conter um robô industrial.
Perímetro Físico
Guarda Fixa & Intertravada
Cria um limite físico em torno de áreas onde não é necessário acesso irrestrito de pessoal.
A proteção física de células robóticas pode impedir ou restringir o acesso ao redor da área de trabalho do robô e do equipamento de processo. Muitas vezes é uma parte importante do perímetro, mesmo quando dispositivos de proteção eletro-sensíveis são usados em aberturas selecionadas.
Papel Típico
Perímetro lateral e traseiro da célula-robô
Áreas que não requerem acesso frequente do operador
Restrição de rotas de desvio em torno de aberturas monitoradas
Acesso controlado através de portas ou portões interligados adequadamente projetados
Plano de Acesso Definido
Cortinas de luz de segurança ENT tipo 4
Monitora uma abertura de acesso definida sem criar uma barreira física através do plano protegido.
Uma cortina de luz de segurança pode ser adequada quando o pessoal necessita de acesso regular através de uma abertura definida da célula robótica e a interrupção do campo de proteção é integrada na função de segurança necessária.
Modelos ENT fornecem Opções de capacidade de detecção de 14 mm, 25 mm e 45 mm para diferentes requisitos de salvaguarda.
Papel Típico
Abertura de carga e descarga do operador
Acesso frontal definido a uma estação de trabalho robótica
Acesso de entrada ou pessoal onde a configuração selecionada for adequada
Aplicações onde portas físicas interromperiam desnecessariamente o acesso normal frequente
Área 2 D Configurável
Scanners a laser de segurança SH27
Monitora campos de proteção bidimensionais configuráveis em torno de acesso adequado de células-robôs e áreas de piso.
Um scanner a laser de segurança pode ser útil onde uma área de proteção flexível é mais adequada do que um único plano de detecção vertical Os modelos SH27 fornecem 3 m ou 5 m faixa de proteção relacionada à segurança e um ângulo de varredura de 276°.
Papel Típico
Monitoramento de área ao nível do piso
Áreas de acesso amplas ou irregulares
Geometria configurável do campo de proteção
Aplicações onde um plano de detecção vertical fixo não se ajusta à área monitorada necessária
Comparação Rápida
Combine a salvaguarda com a geometria de acesso
A tabela abaixo é um ponto de partida prático A adequação final depende da aplicação completa do robô e da função de segurança necessária.
| Salvaguarda | Papel Primário | Geometria Monitorada | Uso típico de células robóticas |
|---|---|---|---|
| Fixo/Guarda Intertravada | Restringir fisicamente o acesso | Perímetro físico ou portão controlado | Limite lateral/célula traseira e entrada controlada |
| Cortina de luz de segurança ENT | Detectar cruzamento de uma abertura definida | Plano de detecção vertical ou de outra forma projetado | Acesso do operador, abertura de carga e descarga |
| Scanner a laser de segurança SH27 | Detecte a entrada em uma área de proteção configurável | Campo digitalizado bidimensional | Acesso ao nível do chão ou áreas mais amplas configuráveis monitoradas |
Salvaguarda Combinada
Uma célula robótica pode usar mais de um método de proteção
Um conceito prático de segurança robô-célula pode usar diferentes medidas de proteção para diferentes partes da mesma área da máquina.
01
Perímetro Físico
A proteção fixa ou interligada restringe o acesso em torno de partes da célula do robô.
+
02
Abertura Monitorada
O ENT pode monitorar uma abertura de acesso definida do operador onde a proteção da cortina de luz é adequada.
+
03
Área Monitorada
SH27 pode monitorar uma área bidimensional configurada onde a proteção do scanner se ajusta à geometria de acesso.
Limite de campo SH27
Para aplicações SH27, distinga entre o campo de proteção relacionado à segurança e qualquer campo de alerta utilizado para sinalização ou pré-aviso de não segurança. Um campo de alerta não deve ser apresentado como substituto do campo de proteção de segurança.
Não substitua uma salvaguarda por outra apenas por conveniência.
Uma cerca, cortina de luz e scanner a laser não desempenham funções idênticas A seleção deve ser baseada em acesso de perigo, função de proteção necessária, desempenho de parada, geometria de instalação e design completo de controle relacionado à segurança.
04 · Cortinas de Luz de Segurança
Cortinas de luz de segurança ENT para proteção de acesso de células robóticas
As cortinas de luz de segurança podem proteger uma abertura de acesso definida da robô-célula onde os operadores precisam de interação regular sem uma barreira física permanente através dessa abertura. A configuração correta do ENT deve ser selecionada entre a capacidade de detecção necessária, altura de proteção, geometria de acesso e função de segurança completa.
Função de aplicação ENT
ENT cria um plano de detecção eletro-sensível definido através de uma abertura Quando esse campo é interrompido, suas saídas relacionadas à segurança devem ser integradas ao controle de segurança da célula-robô para que a resposta segura necessária da máquina seja alcançada.
Tipo 4
Cortina de luz de segurança
Classificação do dispositivo protetor para a série ENT.
14/25/45mm
Opções de capacidade de detecção
Selecione de acordo com a função de detecção necessária e a geometria de acesso.
Até 1.960 mm
Altura de proteção
Suporta uma ampla gama de alturas de abertura de células robóticas.
6.030,8 ms
Resposta dependente do modelo
Use a configuração real selecionada ao avaliar a função de segurança.
Onde uma cortina de luz de segurança pode caber em uma célula robótica
Estes são padrões de aplicação comuns, em vez de seleções automáticas de produtos A adequação final depende da aplicação do robô e do design de salvaguarda completo.
01
Abertura de carregamento e descarregamento do operador
Quando um operador se aproxima repetidamente de uma abertura definida para carregar, descarregar ou inspecionar peças, uma cortina de luz de segurança otorrinolaringológica pode monitorar o cruzamento do plano de acesso quando o conceito de segurança permitir este tipo de dispositivo de proteção.
02
Acesso frontal à estação de trabalho robótica
Uma cortina de luz vertical pode fornecer proteção de acesso de células robóticas em uma estação de trabalho aberta onde a altura protegida necessária e a separação do perigo podem ser alcançadas.
03
Acesso de acesso a uma área de processo definida
Quando apenas parte do corpo puder atingir o perigo através de uma abertura controlada, a capacidade de detecção e a posição de salvaguarda devem ser selecionadas a partir da condição real de alcance.
04
Acesso combinado com proteção física do perímetro
O ENT pode ser usado em um ponto de acesso aberto selecionado, enquanto a proteção fixa ou interligada restringe as rotas laterais, traseiras e outras ao redor da célula do robô.
Seleção ENT
Não escolha 14, 25 ou 45 mm do tipo de robô sozinho
Um robô de soldagem, robô de manuseio ou robô de montagem não determina automaticamente a resolução da cortina de luz. A capacidade de detecção deve seguir a parte do corpo ou a condição de acesso que a função de proteção deve detectar.
14mm
Capacidade de Detecção Fina
Pode ser considerado onde a função de segurança requer a detecção de menor intrusão da mão ou do dedo A adequação final ainda depende da geometria de acesso e do posicionamento de salvaguarda.
25mm
Capacidade de Detecção Média
Pode ser usado para condições de acesso à mão ou ao braço aplicáveis, onde a capacidade de detecção selecionada e a posição de salvaguarda necessária se ajustam ao projeto.
45mm
Maior capacidade de detecção
Adequado apenas onde a função de proteção necessária permite uma maior capacidade de detecção Ele não deve substituir automaticamente a detecção mais fina simplesmente porque a abertura robô-célula é maior.
Quatro perguntas antes de posicionar a cortina de luz
A seleção da cortina de luz de segurança da célula do robô não está completa quando o número do modelo é escolhido O instalador também deve verificar como o perigo pode ser alcançado e se a resposta segura necessária da máquina ocorre antes que o pessoal possa alcançá-lo.
01
O que deve ser detectado?
Definir a condição de acesso da mão, braço ou pessoal que a função de proteção deve detectar.
02
Onde está o perigo?
Considere o movimento do robô, ferramentas, peças de trabalho e equipamentos de processo dentro da célula.
03
Quão rápida é a resposta segura?
Use a função de segurança completa e o desempenho de parada da máquina, não apenas o tempo de resposta do ENT.
04
O campo pode ser contornado?
Avalie o alcance previsível sobre, sob, ao redor ou através da abertura protegida.
Células Robô Walk-In
Se uma pessoa consegue atravessar completamente o campo de proteção otorrinolaringológica e permanecer dentro da célula do robô, a cortina de luz por si só não confirma se alguém permanece na área protegida depois que o campo fica claro. O conceito completo de segurança deve abordar a entrada de corpo inteiro, o comportamento de reinicialização e a prevenção de movimentos perigosos inesperados.
A posição da cortina de luz deve ser avaliada a partir da função de segurança completa.
Para aplicações aplicáveis baseadas em ISO, o posicionamento de salvaguarda deve considerar a geometria de acesso real,
Resposta ENT, resposta de controle de segurança downstream e desempenho de parada da máquina de acordo com os requisitos aplicáveis.
Explore cortinas de luz de segurança ENT tipo 4
Compare a capacidade de detecção disponível, a altura de proteção e as configurações de tempo de resposta para proteção de acesso de células robóticas e outras aplicações de segurança de máquinas industriais.
05 · Scanners a laser de segurança
Scanners a laser de segurança SH27 para monitoramento de área de célula de robô
Um scanner a laser de segurança pode proteger uma área bidimensional configurável onde um único plano de cortina de luz não corresponde à geometria de acesso necessária. Os scanners a laser de segurança SH27 são projetados para monitoramento de campo de proteção relacionado à segurança em torno de acesso adequado de células robóticas e áreas de piso.
Função de aplicação SH27
SH27 cria um campo protetor 2 D configurável. A interrupção do campo de proteção relacionado à segurança deve ser integrada ao controle de segurança da célula robótica para que a resposta segura necessária da máquina ocorra antes que o pessoal possa atingir o perigo.
3m/5m
Gama Protetora
A distância de proteção relacionada à segurança depende do modelo SH27 selecionado.
276°
Ângulo de digitalização
Campo de varredura bidimensional largo para a geometria configurável da monitoração.
Até 64
Conjuntos de zonas configuráveis
Suporta vários conjuntos de campos configurados para aplicações de máquinas adequadas.
1000567 ms
Resposta Configurável
Use o tempo de resposta configurado real ao avaliar a função de segurança completa.
Onde um scanner a laser de segurança pode caber em uma célula robótica
SH27 é mais útil onde a função de segurança robô-célula requer uma área monitorada configurável, em vez de apenas um plano de acesso fixo.
01
Monitoramento de acesso no nível do piso
Um scanner a laser de segurança pode monitorar uma área de proteção horizontal na frente ou ao redor de uma abertura acessível de célula-robô, onde a geometria da instalação suporta esse tipo de proteção.
02
Áreas de acesso amplo a células de robô
Quando a área de acesso for mais larga do que uma simples porta ou abertura do operador, um campo de scanner configurável pode fornecer monitoramento da área da célula robótica combinado com a geometria necessária do piso.
03
Geometria Irregular do Campo de Proteção
Os campos configuráveis podem ser moldados em torno de limites de máquina adequados e geometria de acesso onde um plano retangular vertical de cortina de luz não caberia na área monitorada necessária.
04
Acesso combinado com proteção perimetral
SH27 pode monitorar uma área de acesso aberta no nível do chão enquanto a guarda fixa ou interligada restringe outras rotas ao redor da célula do robô As medidas executam funções complementares.
Cortina de luz vs scanner a laser
A diferença é principalmente a geometria de monitoramento necessária
Ambos os dispositivos podem fazer parte da proteção do pessoal da célula-robô, mas monitoram diferentes tipos de geometria de acesso.
ENT
Plano de Detecção Definido
Uma cortina de luz de segurança é útil quando a função de segurança precisa detectar o cruzamento de um plano de abertura ou acesso definido.
Exemplos típicos incluem aberturas de carregamento do operador e acesso frontal definido a uma estação de trabalho robótica.
SH27
Área Bidimensional Configurável
Um scanner a laser de segurança é útil quando a função de segurança precisa monitorar um área horizontal ou ao nível do chão configurada.
Exemplos típicos incluem amplas áreas de acesso ou locais onde a forma monitorada deve seguir a geometria da célula.
Design de campo protetor
O campo do scanner deve ser projetado a partir da célula robótica real
Uma grande faixa de varredura não significa que toda a faixa disponível deva ser usada automaticamente como uma zona de segurança. O design do campo protetor deve refletir o perigo real, o caminho de aproximação e o desempenho de parada.
01
Localização Perigo
Identifique o robô, as ferramentas, o processo e os perigos periféricos que o pessoal pode abordar.
02
Direção de aproximação
Determine como o pessoal pode entrar na área monitorada e progredir em direção ao perigo.
03
Tempo de resposta completo
Inclua a resposta configurada do scanner juntamente com o controle de segurança downstream e o desempenho de parada da máquina, conforme aplicável.
04
Geometria Campo
Configure a área de proteção para que as rotas de acesso previsíveis sejam abordadas pelo projeto completo de salvaguarda.
Campo de proteção vs aviso
O Campo de proteção relacionado à segurança SH27 e seu campo de alerta não desempenha a mesma função. Um campo de alerta pode ser usado para sinalização ou pré-aviso sem segurança, mas não deve ser representado como um substituto do campo de proteção relacionado à segurança.
Quatro perguntas de instalação antes de usar um scanner em torno de uma célula robótica
A seleção do scanner é apenas parte do projeto O campo de proteção instalado deve caber no geometria real do piso, abordagem do pessoal e comportamento completo de parada da célula robótica.
01
Plano de varredura
Confirme a posição do scanner e o plano de varredura detecte a condição de acesso de pessoal pretendida.
02
Distância Protetora
Determine o limite de campo necessário usando os requisitos de salvaguarda aplicáveis e o desempenho real de parada.
03
Rotas Bypass
Verifique se o pessoal pode dar a volta, ir além ou contornar a área de proteção pretendida.
04
Obstáculos celulares
Considere estruturas de máquinas, acessórios e outros objetos que podem afetar o campo de digitalização utilizável.
Visibilidade do Scanner
Estruturas fixas, acessórios ou outros objetos dentro do plano de varredura podem criar áreas que o scanner não pode monitorar diretamente. O layout completo deve ser revisto para que o acesso não monitorizado atrás de obstáculos não prejudique a função de protecção pretendida.
Explore os scanners a laser de segurança SH27
Compare o alcance de proteção, conjuntos de campo configuráveis, opções de resposta e interfaces para monitoramento da área da célula do robô e outras aplicações de segurança industrial.
06 · Integração de Controle de Segurança
Integre sensores de segurança ao controle completo de segurança da célula robótica
Uma cortina de luz de segurança ou scanner a laser de segurança detecta acesso a uma área perigosa, mas a detecção por si só não completa a função de segurança da célula-robô. As saídas do dispositivo de proteção devem ser integradas através de lógica de segurança apropriada no robô e no controle da célula para que a resposta segura necessária seja alcançada.
Princípio do Sistema
ENT e SH27 são dispositivos de entrada protetores. Eles não devem ser descritos como parar independentemente o robô ou determinar quando o robô pode reiniciar Essas funções pertencem à arquitetura completa de segurança validada da célula-robô.
Caminho típico de sinal de segurança de células robóticas
Detecção → Lógica de Segurança → Robô /Controle de Célula → Resposta Segura
A arquitetura exata varia com o sistema do robô, o equipamento periférico e as funções de segurança exigidas, mas o dispositivo de proteção deve ser integrado como parte de toda a cadeia de controle relacionada à segurança.
01
ENT ou SH27
Detecta a interrupção do plano de proteção definido ou do campo de proteção relacionado à segurança configurado.
→
02
Lógica de Segurança
Um relé de segurança adequado, PLC de segurança, controlador de segurança ou outra lógica relacionada à segurança processa os sinais do dispositivo de proteção.
→
03
Controle de segurança de robô/célula
O controlador do robô e os elementos de controle da máquina relevantes executam a resposta de segurança definida para a aplicação.
→
04
Resposta Segura Necessária
O movimento perigoso do robô ou da célula atinge o estado exigido pela função de segurança validada.
Interface de segurança simples
Relé Segurança
Um relé de segurança pode fornecer uma interface apropriada em aplicações onde suas funções, configuração de entrada/saída e características elétricas correspondem à arquitetura de segurança necessária.
Não se deve presumir que cada célula robótica pode ou deve usar a mesma configuração de relé.
Controle de célula multifuncional
PLC de segurança/controlador de segurança
Células robóticas mais complexas podem envolver múltiplos dispositivos de proteção, portões, modos de operação, máquinas periféricas e funções de segurança Um controlador de segurança programável pode ser usado onde a aplicação requer esse nível de lógica de segurança.
Sistema Robô
Controlador de segurança do robô
Muitos sistemas robóticos industriais fornecem interfaces ou funções relacionadas à segurança dentro da plataforma de controle do robô. Os dispositivos de salvaguarda externos devem ser integrados de acordo com a interface de segurança do fabricante do robô e com o projeto completo da célula.
Entradas Protetoras
ENT e SH27 detectam diferentes condições de acesso
A lógica de segurança a jusante pode fazer parte da mesma arquitetura de controle robô-célula, mas os dois dispositivos de proteção monitoram condições físicas diferentes.
Cortina de luz de segurança ENT
Cruzando um Plano de Detecção Definido
ENT fornece o estado do protetor-dispositivo quando o campo de cortina claro configurado é interrompido O controle da segurança da robô-pilha usa então essa entrada segurança-relacionada de acordo com a lógica exigida da aplicação.
Scanner a laser de segurança SH27
Entrada em uma área de proteção configurada
SH27 fornece o status relacionado à segurança associado ao seu campo de proteção configurado. Qualquer o sinal do campo de alerta continua sendo uma função separada de não segurança e não deve substituir o campo de proteção na cadeia de segurança.
Questões de design do sistema
Defina a resposta segura necessária antes de finalizar a fiação
A resposta correta é específica da aplicação Depende do robô, ferramentas, equipamentos de processo, modo de operação e perigos presentes na célula completa.
01
Qual perigo deve responder?
O movimento do robô, as ferramentas, os acessórios e os equipamentos periféricos podem contribuir para o perigo.
02
Qual dispositivo de proteção acionado?
Defina como cada cortina de luz, scanner, portão ou outra entrada de segurança afeta a resposta necessária da célula.
03
O que deve alcançar um Estado seguro?
Considere todos os equipamentos perigosos afetados pela entrada de pessoal, não apenas o braço do robô.
04
Como a função é validada?
Verifique a fiação, a lógica, a resposta, o desempenho de parada e o comportamento da falha nas condições reais instaladas.
Redefinir e reiniciar
Uma cortina de luz transparente ou campo de scanner não deve ser interpretado como prova de que a célula do robô está vazia ou como um comando automático para que o movimento perigoso seja retomado. O projeto de segurança validado da célula-robô deve definir o comportamento de reinicialização e reinicialização necessário, especialmente quando a entrada de corpo inteiro for possível.
O tempo de resposta do sensor é apenas uma parte do tempo completo da função de segurança.
O posicionamento de salvaguarda e o design do campo de proteção devem considerar a resposta do ENT selecionado ou do SH27 configurado juntamente com resposta de controle de segurança a jusante e o desempenho real de parada do robô e do equipamento celular relevante conforme exigido pelo projeto de segurança aplicável.
Módulos de relé de segurança para interfaces de controle adequadas
Os módulos de relé de segurança CCH podem ser considerados onde suas funções e características elétricas se encaixam na arquitetura de segurança necessária da célula-robô células complexas podem, em vez disso, exigir um PLC de segurança, controlador de segurança dedicado ou interface de segurança específica do robô.
As classificações do dispositivo de proteção não definem o desempenho completo da segurança da célula robótica.
O desempenho de segurança exigido pertence ao função completa da segurança, incluindo dispositivos de proteção, lógica de segurança, interfaces de robôs e máquinas, elementos de saída, fiação, comportamento de parada e validação. As especificações dos componentes devem, portanto, ser tratadas como entradas para o projeto geral de segurança das células-robô.
07 · Aplicações de células robóticas
Protegendo células robóticas em diferentes aplicações industriais
As células robóticas podem realizar tarefas de soldagem, manutenção de máquinas, manuseio de materiais, paletização, montagem e colaboração, mas o nome do aplicativo por si só não determina a salvaguarda correta. Cada célula deve ser avaliada a partir de seu movimento perigoso real, equipamento de processo, acesso de pessoal e resposta segura necessária.
Princípio Aplicação
Duas células robóticas usando o mesmo modelo de robô podem exigir diferentes proteções, cortinas de luz de segurança, campos de scanner a laser e estratégias de controle de segurança porque seus processos e interações pessoais são diferentes.
01
Automotivo e Fabricação
Células Robô Soldagem Automotiva
As células robóticas de soldagem podem combinar o movimento rápido do robô com pistolas de solda, acessórios, posicionadores e peças de trabalho móveis Dependendo do processo de soldagem, perigos adicionais podem incluir calor, faíscas, respingos e radiação.
O conceito de salvaguarda deve, portanto, abordar tanto o acesso do pessoal à área de trabalho do robô como os perigos criados pelo próprio processo de soldadura.
Pergunta Acesso
Onde os operadores entram ou entram na célula?
Considere estações de carregamento, pontos de inspeção, portões e acesso ao serviço.
Questão Processo
Que perigos existem além do movimento do robô?
Equipamentos de soldagem, acessórios e riscos de processo podem exigir medidas de proteção adicionais.
Medidas de salvaguarda a avaliar
02
Produção Automatizada
Estações de Tendência de Máquinas & Carregamento de Operadores
Os robôs são frequentemente integrados com máquinas CNC, prensas, equipamentos de montagem e outros sistemas de produção automatizados para carga, descarga e transferência de peças.
O projeto de salvaguarda deve considerar tanto o robô quanto a máquina conectada correm perigo, juntamente com a abertura através da qual os operadores acedem à estação.
Abertura Definida
Acesso frequente do operador
ENT pode ser considerado quando um plano de acesso definido requer proteção eletro-sensível.
Acesso mais amplo
Área de piso configurável
SH27 pode ser considerado onde uma área monitorada bidimensional corresponde melhor à geometria de acesso.
Medidas de salvaguarda a avaliar
03
Fluxo Material
Manuseio de materiais e paletização de células robóticas
Robôs de manuseio e paletização de materiais podem operar em grandes envelopes de trabalho enquanto transportam caixas, componentes, contêineres ou outras cargas úteis entre transportadores, paletes e estações de processo.
O risco pode vir de movimento do robô, carga útil, pinça, transportador, área de palete e outros equipamentos automatizados dentro da mesma célula.
Rota Pessoal
Onde uma pessoa pode inserir o envelope de trabalho?
Avaliar o acesso normal de operação, intervenção, compensação e manutenção.
Geometria Celular
O acesso é um avião ou uma área?
Isto ajuda a determinar se a ENT, SH27 ou a guarda física são apropriadas para cada via de acesso.
Medidas de salvaguarda a avaliar
04
Interação Humano-Robô
Aplicações Robô Colaborativo
Um robô com capacidade colaborativa não torna automaticamente o aplicativo completo seguro para acesso humano irrestrito Ferramentas, cargas úteis, acessórios, máquinas circundantes e a tarefa programada do robô podem introduzir perigos que permanecem fora dos próprios recursos colaborativos do robô.
As salvaguardas necessárias devem, portanto, ser selecionadas do aplicação colaborativa completa do robô e interação pessoal, não simplesmente pelo uso de um cobot.
Interação
Como as pessoas compartilham o espaço de trabalho?
Avaliar o trabalho normal, a intervenção e o acesso previsível aos perigos.
Aplicação Completa
Que outros equipamentos criam risco?
Efetores finais, peças, acessórios e máquinas conectadas podem exigir proteção adicional.
Medidas de salvaguarda a avaliar
Nota do robô colaborativo
Não presuma que um robô colaborativo significa “não é necessária guarda.” Se o pessoal pode compartilhar ou se aproximar com segurança do espaço de trabalho depende da aplicação completa, modo de operação do robô, ferramentas, carga útil, perigos e funções de segurança, Guarda adicional ou proteção eletro-sensível ainda pode ser necessária.
Sequência Comum de Engenharia
Diferentes aplicações de robôs, lógica de seleção de nomes
Em vez de partir da marca ou indústria do robô, defina o requisito de salvaguarda nesta ordem.
01
Perigo
Identifique os perigos do robô, das ferramentas, da carga útil e do processo.
02
Acesso
Defina como o pessoal pode entrar ou chegar à área perigosa.
03
Geometria
Determine se o aplicativo precisa de um limite físico, plano de detecção ou área monitorada.
04
Resposta Segura
Defina quais equipamentos perigosos devem responder e com que rapidez.
05
Salvaguarda
Selecione ENT, SH27, guarda ou uma combinação apropriada.
Exemplos de aplicação não são recomendações automáticas de produtos.
Uma célula de soldagem automotiva não requer automaticamente ENT e SH27, e um robô colaborativo não requer automaticamente um scanner a laser A seleção final depende o perigo real, a geometria de acesso, o desempenho de parada e o design completo do controle de segurança.
Tem um layout de célula de robô ou foto de aplicativo?
Envie-nos a aplicação do robô, o layout da célula, os pontos de acesso do operador e as informações de controle de segurança disponíveis. Podemos ajudar a determinar se o projeto deve avaliar cortinas de luz de segurança Otorrinolaringológica, scanners a laser de segurança SH27 ou outra abordagem de proteção.
08 · Lista de verificação do projeto de célula robótica
O que precisamos revisar seu aplicativo de proteção contra células robóticas
Uma revisão útil da segurança do robô precisa de mais de “precisamos de uma cortina de luz” ou “precisamos de um scanner a laser.” Enviar informações sobre o aplicação de robô, layout de célula, acesso de pessoal e controle de segurança existente assim, as opções de dispositivos de proteção podem ser avaliadas no contexto correto.
Comece com o aplicativo
Você não precisa conhecer o modelo ENT ou SH27 antes de entrar em contato com a CCH. Comece com o que o robô faz, onde estão os perigos e como o pessoal interage com a célula.
01
Aplicação Robô
Diga-nos se o robô realiza soldagem, manutenção de máquinas, manuseio, paletização, montagem ou outro processo Inclua equipamentos conectados quando relevante.
02
Layout de célula ou fotos de aplicativos
Um layout de célula robótica, desenho ou várias fotografias claras ajudam a mostrar a posição do robô, o perímetro da máquina, as estações do operador e os equipamentos circundantes.
03
Pontos de Acesso Pessoal
Identifique onde os operadores carregam peças, entram na célula, realizam inspeção, limpam falhas ou acessam o equipamento para serviço e manutenção.
04
Tamanho da Área de Abertura ou Monitorada
Para uma cortina de luz, forneça a largura de abertura aproximada e a altura protegida necessária Para um scanner, forneça a área aproximada do piso e a geometria de acesso a serem monitoradas.
05
Localização Perigo
Identifique o envelope de trabalho do robô e quaisquer perigos adicionais decorrentes de ferramentas, cargas úteis, acessórios, transportadores, máquinas ou equipamentos de processo.
06
Informações de desempenho de parada
Forneça informações disponíveis sobre parada de robôs ou máquinas sempre que possível. Isso se torna importante ao determinar a posição final do dispositivo de proteção ou o limite do campo do scanner.
07
Interface de Controle de Segurança
Diga-nos se a célula utiliza um relé de segurança, PLC de segurança, controlador de segurança do robô ou outra arquitetura de controle relacionada à segurança, se esta informação já for conhecida.
08
Rotas restantes de guarda e desvio
Mostre cercas, portões e outras salvaguardas existentes e identifique se o pessoal pode estender a mão, por baixo, contornar ou passar além do dispositivo de proteção proposto.
Informação Mínima
Ainda não possui todos os dados de engenharia?
Isso é bom para uma discussão inicial Uma revisão preliminar de salvaguarda da célula do robô geralmente pode começar com quatro informações básicas.
Robô
Aplicação
Que tarefa o robô executa?
Layout
Foto ou Desenho
Mostrar o robô, o limite da célula e a área do operador.
Acesso
Rota Pessoal
Explique onde as pessoas entram ou entram na célula.
Tamanho
Abertura /Área
Forneça dimensões aproximadas sempre que possível.
Aplicação Revisão
Do layout da célula do robô à seleção do dispositivo de proteção
A revisão inicial deverá restringir primeiro o papel de salvaguarda e depois a configuração do produto.
01
Célula de revisão
Entenda o processo do robô, os perigos e a interação do pessoal.
→
02
Definir Geometria de Acesso
Determine se o requisito é um limite físico, abertura definida ou área monitorada.
→
03
Selecione Tipo de salvaguarda
Avalie ENT, SH27, guarda ou uma combinação apropriada.
→
04
Confirmar Configuração
Capacidade de detecção estreita, altura de proteção, alcance do scanner e requisitos de interface relevantes.
Parando Dados
Se os dados validados de desempenho de parada ainda não estiverem disponíveis, uma discussão inicial do produto ainda poderá começar. O posicionamento final da salvaguarda e o design do campo de proteção não devem ser baseados em tempos de parada adivinhados de robôs ou máquinas.
A seleção de produtos é uma parte da engenharia de segurança de células robóticas.
CCH pode ajudar com a cortina de luz de segurança ENT e a seleção do scanner a laser de segurança SH27 com base nas informações de aplicação fornecidas. A avaliação final de riscos, o projeto completo da função de segurança, a instalação, o comissionamento e a validação continuam fazendo parte do processo geral de engenharia da célula-robô.
Envie-nos seu aplicativo de célula robótica
Comece com uma foto ou layout de célula, aplicação de robô, pontos de acesso e dimensões aproximadas. Podemos ajudar a estreitar a direção apropriada do dispositivo de proteção antes da configuração detalhada.
09 · Perguntas frequentes sobre segurança de células robóticas
Perguntas frequentes sobre a proteção de células robóticas
Essas questões abrangem decisões comuns ao selecionar cortinas de luz de segurança, scanners a laser de segurança e outras medidas de salvaguarda para células robóticas industriais.
01 Devo usar uma cortina de luz de segurança ou um scanner a laser de segurança para uma célula robótica?
A escolha depende principalmente do geometria de monitoramento necessária e condição de acesso do pessoal. Uma cortina de luz de segurança ENT monitora o cruzamento de um plano de detecção definido, enquanto um scanner a laser de segurança SH27 monitora uma área de proteção bidimensional configurável.
Algumas células robóticas podem usar ambos os dispositivos em diferentes pontos de acesso, juntamente com proteção física ou interligada.
02 Uma cortina de luz de segurança pode substituir a cerca ao redor de uma célula robótica?
Não automaticamente Uma cortina de luz de segurança e um protetor físico executam funções diferentes. A proteção fixa ou interligada pode continuar a ser necessária em áreas onde o acesso do pessoal deve ser fisicamente restrito, enquanto uma cortina de luz pode ser usada em uma abertura de acesso definida adequada.
O projeto completo da célula-robô também deve abordar rotas laterais, traseiras, de alcance, de alcance inferior e outras rotas de desvio previsíveis.
03 Os robôs colaborativos sempre permitem a operação sem cercas ou outras salvaguardas?
Não. Um robô com capacidade colaborativa não torna automaticamente todo o aplicativo seguro para acesso humano irrestrito. Ferramentas, cargas úteis, acessórios, equipamentos circundantes e a tarefa programada podem introduzir perigos adicionais.
As medidas de salvaguarda necessárias devem ser determinadas a partir da aplicação completa do robô colaborativo e da sua avaliação de riscos.
04 E se uma pessoa puder atravessar o dispositivo de proteção e permanecer dentro da célula do robô?
Isto é um condição de entrada de corpo inteiro e requer atenção especial.
Depois que uma pessoa cruza a cortina de luz de segurança ou o limite do scanner, o campo pode mais tarde ficar claro, mesmo que essa pessoa permaneça dentro da área perigosa. O sistema de segurança completo deve, portanto, abordar a presença do pessoal, redefinir/reiniciar o comportamento e prevenir movimentos perigosos inesperados.
05 A que distância uma cortina de luz de segurança ou um scanner a laser devem ser instalados devido ao perigo de um robô?
Não existe uma distância fixa única para cada célula robótica A posição de salvaguarda depende do aproximação do pessoal, resposta do dispositivo de proteção, resposta do controle de segurança a jusante, desempenho real de parada do robô ou da máquina e requisitos de segurança aplicáveis.
Para aplicações adequadas de cortina de luz baseadas em ISO, nosso Calculadora de distância de segurança ISO 13855 pode apoiar cálculos preliminares de engenharia A instalação final deve ser verificada para a máquina e aplicação reais.
06 Qual é a diferença entre o campo de proteção SH27 e o campo de aviso?
O campo de proteção relacionado à segurança é utilizado como parte da função de salvaguarda do pessoal Um campo de aviso é separado sinalização de não segurança ou função de pré-aviso.
O campo de aviso não deve ser representado como um substituto do campo de proteção relacionado com a segurança Qualquer resposta da máquina relacionada com a segurança deve ser implementada através da função de segurança validada adequada.
Veja o Scanner a laser de segurança SH27 gama para configurações atuais de produtos.
07 O ENT ou SH27 podem conectar diretamente ao controlador de segurança do robô?
A interface correta depende do dispositivo de proteção selecionado, do controlador do robô e da arquitetura de segurança completa. Pode ser necessário um relé de segurança adequado, um CLP de segurança, um controlador de segurança ou uma interface de segurança específica do robô.
CCH módulos relé segurança pode ser considerado onde suas funções e características elétricas correspondem à aplicação necessária, mas não devem ser tratadas como a solução de controle universal para cada célula robótica.
08 Como escolho entre cortinas de luz de segurança ENT de 14 mm, 25 mm e 45 mm?
Não escolha a capacidade de detecção simplesmente do tipo de robô ou tamanho de abertura. A seleção deve seguir a condição de parte do corpo ou de acesso que a função de segurança deve detectar, juntamente com a geometria da instalação e a posição de salvaguarda exigida.
A ENT oferece opções de capacidade de detecção de 14 mm, 25 mm e 45 mm. Veja as Cortina de luz de segurança ENT gama para configurações disponíveis.
09 Quais padrões de segurança são comumente relevantes para células robóticas industriais?
Padrões comumente referenciados podem incluir o Série ISO 10218 para robôs industriais e aplicações robóticas, CEI 61496 para equipamentos de proteção eletro-sensíveis, ISO 13855 para posicionamento de salvaguarda, e ISO 13849-1 ou IEC 62061 para sistemas de controle relacionados à segurança.
As normas e requisitos regulamentares que realmente se aplicam dependem da aplicação do robô, da configuração da máquina, do mercado de destino e da avaliação completa dos riscos Uma classificação de componente por si só não estabelece a conformidade da célula do robô acabada.
10 Que informações devo enviar CCH para uma recomendação de sensor de segurança de célula robótica?
Comece com a aplicação robô, a foto ou layout de célula, pontos de acesso de pessoal e dimensões aproximadas de abertura ou área monitorada.
Se disponível, envie também informações de desempenho de parada, cercas ou portões existentes, detalhes do controlador de segurança do robô e a arquitetura atual de controle de segurança. Você não precisa saber o modelo ENT ou SH27 exato antes de entrar em contato conosco.
Entre em contato com a CCH sobre sua aplicação de célula robótica →
A segurança do robô é uma função em nível de sistema.
ENT e SH27 podem fornecer funções de dispositivo de proteção dentro da célula do robô, mas o resultado completo de salvaguarda também depende projeto de máquinas, proteção física, lógica de segurança, comportamento de parada, instalação e validação.
Ainda não tem certeza se sua célula robótica precisa de ENT ou SH27?
Envie-nos uma foto ou layout da célula do robô e mostre onde os operadores entram ou interagem com o equipamento Podemos ajudar a estreitar a direção do dispositivo de proteção.
10 · Discuta seu aplicativo de célula robótica
Comece com o Robot Cell, não o modelo do sensor
Envie-nos a sua aplicação robô, layout de célula e pontos de acesso pessoal Podemos ajudar a restringir se o projeto deve avaliar Cortinas de luz de segurança ENT Tipo 4, scanners a laser de segurança SH27 ou outra abordagem de salvaguarda antes da configuração detalhada do produto.
01
Foto ou layout da célula
Mostrar o robô, perímetro, máquinas e área do operador.
02
Acesso Pessoal
Mostrar onde as pessoas entram, entram ou trabalham ao redor da célula.
03
Abertura /Tamanho da Área
Dimensões aproximadas são suficientes para a discussão inicial.
04
Informações de controle de segurança
Inclua informações de parada ou controlador, se já estiverem disponíveis.
Limite de suporte de aplicativos
O CCH pode apoiar a seleção de dispositivos de proteção e a revisão de inscrições com base nas informações fornecidas. A avaliação final do risco da célula robótica, o projeto completo do sistema de segurança, a instalação, o comissionamento, a validação e a conformidade regulatória continuam fazendo parte do processo completo de engenharia de máquinas e sistemas.