Entre em contato com a QJKH Company
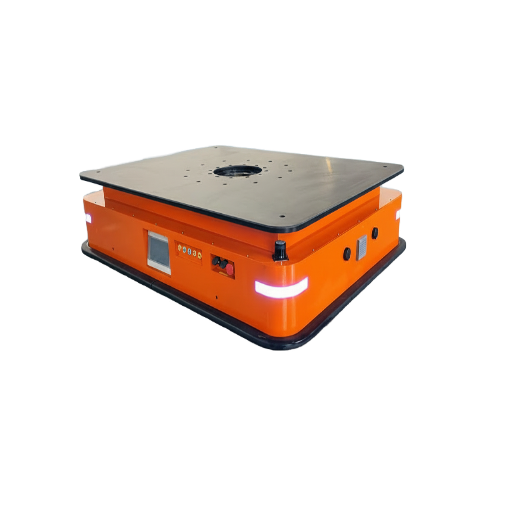
Um AGV em um armazém de paletes 5,000 nunca vai se cansar, nunca vai executar um sinal, e nunca vai cortar uma esquina Ele também não vai ter um cheiro de um vazamento de refrigerante ou ouvir um colega de trabalho chamando Veículos guiados automatizados são mais seguros do que empilhadeiras manuais por cada medida que importa mas só funciona quando as especificações, zonas, sensores e conjuntos são explicitamente especificados, e a instalação projetada para acomodar o tráfego de trabalhadores mistos Obter qualquer um dos três errado, e um AGV só desloca o modo de falha operador-erro para a categoria de erro de integração.
Este guia apresenta como é a segurança do AGV na prática: os três padrões internacionais que o especificam, o modelo central de sensor de três zonas que sustenta cada sistema de segurança AGV, os tipos de sensores usados para implementar essas zonas, como a segurança do AGV se compara à segurança do AMR, e os dez princípios operacionais que distinguem uma linha AGV integrada com segurança de um passivo.
Especificações rápidas: Segurança AGV
- Padrão internacional primário — ISO 3691-4:2020 (caminhões industriais sem motorista)
- Equivalente nos EUA — ANSI/ITSDF B56.5-2024 (atualização da edição de 2019)
- Padrão de plataforma móvel UL 3100 (cobrindo AGVs e AMRs)
- Arquitetura de detecção de núcleo (modelo de três zonas): campo de alerta (desaceleração) campo de proteção (parada) contato (emergência)
- Campo protetor típico do laser-scanner config 30 m + campo de advertência de 8 m; detecção máx de 30 m
- Funções de segurança necessárias para evitar colisões, paragem de emergência, avisos sonoros/visuais, limitação de velocidade, travagem redundante
Por que a segurança do AGV é importante: os números por trás dos padrões
Um caso de segurança AGV para AGVs considera o que eles deslocam O trabalho de empilhadeira manual ainda é um dos trabalhos mais perigosos da América. Bureau de Estatísticas Trabalhistas dos EUA dados de 2011 a 2017 indicam que 614 trabalhadores morreram devido a ferimentos em acidentes relacionados a empilhadeiras, e mais de 7.000 sofreram ferimentos não fatais envolvendo dias de afastamento do trabalho Os fatos sobre lesões do Conselho Nacional de Segurança registraram 84 mortes no trabalho devido a incidentes com empilhadeiras em 2024 e 25.110 casos de DART no período do relatório de 2023-2024.
614
Trabalhadores relacionados com empilhadores, 201 vítimas mortais 12017 (BLS)
84
Mortes em empilhadeiras relacionadas ao trabalho, 2024 (Fatos sobre lesões do NSC)
~80%
Dos incidentes com empilhadeiras envolve um pedestre (OSHA)
Os AGVs eliminam dois dos três lados do triângulo, a fadiga do operador, a desatenção, que é responsável pela maioria dessas estatísticas. A automação não elimina todas as fontes de risco, porém 20% do triângulo Relatórios de acidentes da OSHA casos de características de um AGV que posteriormente “virou um come, não conseguiu detectar uma empilhadeira operada manualmente e colidiu com o” dentro da operação compartilhada A segurança dos AGVs depende da integração da qualidade: escolha do sensor, configuração do conjunto de zonas, layout do piso para tráfego misto e treinamento de trabalhadores Um sistema AGV bem aterrado será muito mais seguro do que um manual; um sistema mal integrado apenas desloca os pontos de falha.
Os três padrões que regem a segurança do AGV
Três padrões internacionais regem praticamente tudo o que um AGV compatível deve fazer: ISO 3691-4 no cenário internacional, ANSI/ITSDF B56.5 nos EUA e UL 3100 para a categoria de plataforma móvel automatizada mais recente que cobre AGVs e AMRs.
| Padrão | Escopo | Região |
|---|---|---|
| ISO 3691-4:2020 | Requisitos de segurança industrial 4 e verificação 4: Caminhões industriais sem motorista e seus sistemas Padrão de máquina tipo C com nível de desempenho para funções de segurança de detecção de pessoas. | Internacional |
| ANSI/ITSDF B56.5-2024 | Padrão de segurança para veículos industriais guiados automáticos e sem motorista e funções automatizadas de veículos industriais tripulados. Atualizado de B56.5-2019. | Estados Unidos |
| UL 3100 | Padrão para Plataformas Móveis Automatizadas (AMPs).Cobre tanto AGVs quanto AMRs sob uma estrutura de segurança unificada; usado para certificação UL de sistemas de robôs móveis. | EUA /certificação |
A ISO 3691-4:2020 é a mais citada das três em nível global de compras Define requisitos de segurança e como verificar a aderência; níveis de desempenho de segurança e critérios de validação, para aplicação de caminhões industriais sem motorista, descreve modos de controle, requisitos de segurança e critérios de validação, em um nível muito granular, ilustrando claramente a estrutura que se estende a um backplane de segurança funcional ISO 13849 desconectado Ao considerar a compra nos EUA, a ANSI/ITSDF B56.5-2024 atualiza a linha de base de 2019 fornecendo detalhes expandidos sobre as funções automatizadas de veículos industriais tripulados, tornando-se aqui uma categoria separada que decorre de kits de retrofit transformando uma empilhadeira manual em um veículo guiado semiautomático.
UL 3100 é o mais novo dos três. impulsionado pela convergência dos mundos AGV e AMR, uma plataforma móvel moderna seria esperado para conformar-se com ISO 3691-4 juntamente com qualquer ANSI B56.5 ou UL 3100 de acordo com o usuário final do cliente-metodologia de avaliação de risco.
Como funcionam os sistemas de segurança AGV: o modelo de três zonas
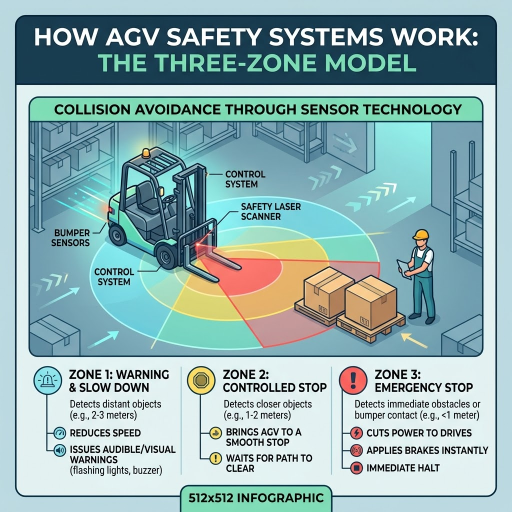
O sistema de segurança de três níveis que o AGV moderno usa depende de um modelo espacial tripartido em torno do AGV que é aplicado por um scanner a laser montado na frente (e opcionalmente na traseira) do veículo Essas zonas determinam a velocidade com que o AGV responde à medida que um objeto se aproxima: desacelerar, parar, parar de emergência.
- ✔
Zona 1 (campo de alerta): Zona mais externa configurada por software (normalmente 4-8 m à frente a toda velocidade Quando um obstáculo é detectado aqui, o AGV reduz a velocidade e muitas vezes emite um aviso sonoro Sem parar apenas cuidado. - ✔
Zona 2 Campo protetor: Uma zona interna (tipicamente 1-3 m à frente, dimensionada para a distância de parada atual).Quando um obstáculo é detectado aqui, o AGV para completamente antes que o contato seja feito Esta é a zona crítica de segurança sob as regras de nível de desempenho ISO 13849. - ✔
Zona 3 Contato: Se por qualquer motivo o scanner a laser falhar e ocorrer contato físico, uma borda do pára-choque com classificação de segurança no AGV aciona uma parada de emergência diretamente através do relé de segurança Esta é a defesa de última linha.
📐 Nota de Engenharia: Dimensionando o Campo Protetor
Os mínimos de campo protetor não são um número, são uma função da velocidade do veículo, carga útil e força de frenagem A fórmula básica sob a ISO 13855 (estreitamente relacionada à ISO 3691-4) é
S = (K×T) + C
onde S é a distância mínima de detecção, K é a velocidade de aproximação do intruso (geralmente 1,6 m/seg para velocidade de caminhada), T é o tempo total de resposta do sistema (sensor + unidade de controle + freio) e C é uma margem de segurança Um AGV de 1,5 m/seg com um tempo total de resposta de 300 ms precisa de um campo de proteção não inferior a 0,8 m apenas para o componente intruso-no topo da distância de frenagem do veículo A maioria dos AGVs programa múltiplas designações de campo de proteção e alterna entre de acordo com base na velocidade recente do veículo.
As zonas são definidas em software no momento do comissionamento Por exemplo, um SICK S300 Mini ou scanner a laser de segurança similar fornece 8 conjuntos utilizáveis de zonas de armadilha programáveis, permitindo que o AGV defina diferentes zonas em diferentes segmentos de um passeio (quanto mais estreito o corredor, mais apertadas as zonas provisórias e vice-versa).Implantando, um AGV deve recuperar a operação em mais de três segundos após o objeto sair do campo de proteção-H é considerado estacionário - para evitar paradas incômodas, garantindo o cuidado adequado.
Sensores de segurança AGV essenciais
Essa aplicação de três zonas depende de cinco classes de sensores Cada um tem um subprincípio digno de nota; a maioria dos projetos AGV usa todos os cinco em conjunto, em vez de selecionar apenas um.
| Sensor | Papel | Especificação típica |
|---|---|---|
| Scanner a laser de segurança | Aplica campos de alerta + proteção; dispositivo primário de detecção de pessoas | Campo de visão de 270°; 2 m de proteção /8 m de aviso típico; IEC 61496-1/-3 Tipo 3 ou 4 |
| Sensor LiDAR (3D) | Detecção de obstáculos suplementar fora do plano do scanner 2 D (cargas baixas, dentes de empilhadeira em baixa altura) | 100-200 m faixa; SIL 2 / PL d candidatos de segurança funcional emergentes |
| Pára-choques de segurança/borda de pressão | Detecção de contato de última linha; para o veículo com toque físico | Relé com fio rígido para segurança; SIL 3 / PL e alcançável |
| Botão de parada de emergência | Gatilho manual, vários locais acessíveis no AGV | Travamento, cabeça de cogumelo, com classificação de segurança de acordo com IEC 60947-5-5 |
| Aviso visual + sonoro | Alerta os pedestres sobre a presença do AGV e direção da viagem | Mínimo 80 d b audível a 1 m; balizas direcionais âmbar/azul |
Em um nível de processamento de sistemas, controladores de segurança específicos montam entradas de sensores e levam o para entrar no lugar quando uma intrusão de campo de proteção é detectada pelo comando operacional Para mais detalhes no sensor primário desta hierarquia, veja nosso trem de produtos de scanner a laser de segurança e, para a parte traseira emergente da percepção 3D, o guia complementar da tecnologia de sensores LiDAR.
AGV vs AMR: Como as arquiteturas de segurança diferem
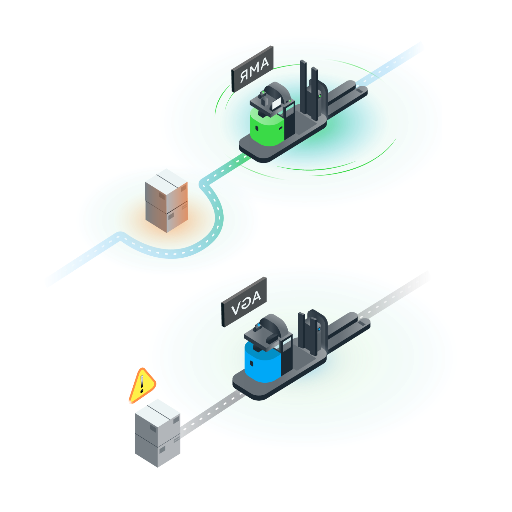
AGVs e AGVs compartilham a tecnologia de sensores, mas diferem fundamentalmente na forma como percebem os obstáculos - o que tem consequências diretas de segurança.
| Aspecto | AGV | AMR |
|---|---|---|
| Navegação | Caminhos predefinidos (tiras magnéticas, orientação de fios, refletores laser) | Navegação dinâmica baseada em SLAM; sem caminho fixo |
| Resposta de obstáculo | Para e espera que o caminho seja limpo | Replaciona o caminho em torno do obstáculo e continua |
| Padrão primário | ISO 3691-4:2020 + ANSI B56,5 | ISO 3691-4 (aplicável) + UL 3100 + R15.08 (robótica dos EUA) |
| Compensação de segurança | Comportamento previsível; gargalos de fluxo de trabalho se o caminho for bloqueado | Melhor rendimento; rotas imprevisíveis complicam as expectativas dos pedestres |
Uma implicação do projeto de segurança é que os AMRs precisam de uma configuração de zona ligeiramente mais conservadora, na navegação mista homem-robô, os pedestres não podem prever para onde um AMR pode redirecionar, conseqüentemente, o campo de alerta é geralmente estendido ainda mais em relação ao mesmo trabalho com um fixo -caminho AGV.
10 Regras para Operação Segura de AGV
Padrões e sensores definem a linha de base para a segurança do AGV. A disciplina operacional diária torna essa linha de base uma realidade cotidiana.
- Definir caminhos e áreas restritas no chão através do uso de contornos de linha de pintura ou fita de marcação aplicada Os pedestres devem sempre estar cientes de onde o AGV geralmente tem permissão para ir.
- Designar os caminhos AGV como passagens de pedestres (sinalização+linhas), em vez de travessias de estilo livre.
- Restrinja a velocidade de deslocamento do AGV por meio de ambientes inferiores a 1,2 metros/segundo em ambientes de tráfego misto, apenas mais elevados em seus próprios caminhos dedicados e fisicamente isolados.
- Nunca entre no caminho de viagem do AGV assumindo que o sensor irá parar a tempo, as zonas de campo de proteção são dimensionadas assumindo escovação acidnetal - contra, não cruzamento intencional.
- Certifique-se de que a lente do scanner a laser permaneça livre de poeira e detritos de crepe. Durante a rotina convencional de montagem/inspeção, cobrir a névoa/névoa de ruído diminui a detecção do sensor.
- Realizar verificação semanal de todos os botões de parada de emergência; sabe-se que os e-stops de travamento falham de maneiras que não são detectadas de forma confiável, a menos que sejam verificadas com frequência.
- Torne o status AGV visível em todas as instalações, as falhas AGV também são óbvias para os supervisores.
- Configurar campos de proteção dependentes da velocidade, uma zona dinâmica e linear que cresce com a velocidade de operação acima de um determinado limite, é ideal, as zonas estáticas 2 D são um retorno à viabilidade.
- Documentar com segurança a avaliação da ameaça seguindo o Anexo A da ISO 3691-4. Cada KDC AGV apresenta alguns perigos locais (sussurros, quedas, mezaninos) que as normas gerais não podem abordar.
- Inclua todo o pessoal que compartilha o ambiente com os AGVs no treinamento Vários operadores não estão cientes de que as luzes seguintes no AGV têm sensores ativos; um número surpreendente assume erroneamente que as luzes de um AGV inerte estão apagadas.
Como especificar sensores de segurança para seu AGV
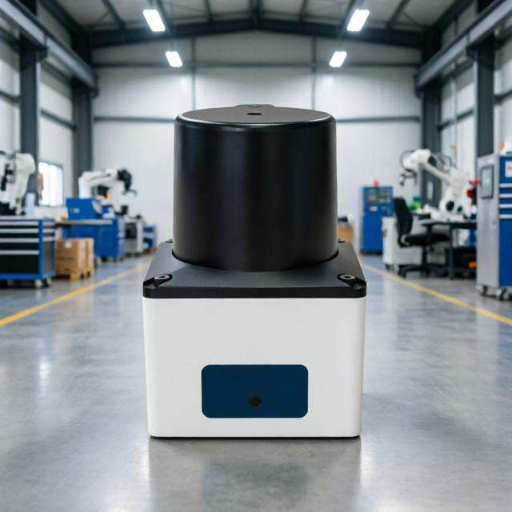
A escolha dos sensores pode ser feita após a seleção da abordagem downtop do aplicativo e o equilíbrio do risco. Esses cinco critérios gerais
- Nível de desempenho exigido: Nakizz Bazzisz Iooper nível d é o padrão para a cobertura de sensores de pessoa em um AGV. nível e para atividade de maior risco (horas de barreira, alta velocidade).Mapeie isso para a folha de dados.
- Campo de visão e distância máxima de detecção: 270 horizontal é típico para scanners de área frontal; sensores montados para trás fornecem cobertura traseira Defina a distância de detecção em relação à velocidade operacional máxima + distância de inflexão de movimento Mantenha a consistência entre o desejado junto com a distância máxima de detecção.
- O IP65 interno é especificado pelo padrão ISO 23536-2-4 para armazéns normais, IP67 se o pulverizador de água é provável Use componentes compensados termicamente IP50 ou IP55 expostos a frio ao ar livre Use o cerco filtrado quando a distância da integração à umidade.
- Configuração do conjunto de campos comutável Quatro transição do conjunto de campos deve ser comum, 8 + conjuntos de campos deve ser comum Dependente de software durante a configuração.
- Integração rápida: garanta que as saídas padrão do scanner alcancem estabilidade dentro do seu controlador de segurança, a necessidade de ajuste exato é realizada pela orientação do aplicativo Verifique o suporte EtherCAT FSoE ou PROFIsafe se o seu sistema central executar um fieldbus de segurança.
Para especificação de sensor para AGV específico com suporte de engenharia, consulte nossas soluções de segurança AGV da QJKH caminhada através da seleção de sensores + personalização OEM Nossa equipe CCH shanghai Sensing oferece 20 + yrs de sensor industrial experiência de fabricação OEM ver sensores OEM direto de fábrica da China.
Perguntas frequentes
Quais são as normas de segurança AGV?
Ver Resposta
Existem 3 padrões principais para a compra de segurança AGV: ISO 3691-4:2020 (caminhões industriais internacionais, sem motorista), ANSI/ITSDF B56.5-2024 (Estados Unidos, revisado a partir de 2019) e UL 3100 (Estados Unidos, Plataformas Móveis Automatizadas, incluindo AGVs + AMRs) A maioria das especificações AGV hoje exige níveis de desempenho de detecção de pessoas ISO 3691-4 mais qualquer padrão regional aplicável ao cliente final Depois disso, a conformidade é geralmente demonstrada pela avaliação de risco via ISO 3691-4 Anexo A e validação de segurança funcional de acordo com a ISO 13849.
Quais são os principais sensores de segurança AGV?
Ver Resposta
A maioria das configurações de segurança AGV envolve 5 tipos de sensores: um scanner a laser de segurança (para detecção humana pretendida e cria zonas de alerta + proteção), LiDAR 3 D (detecção adicional de obstáculos acima do plano do scanner 2 D), pára-choque de segurança ou borda de pressão (detecção de contato como parada final), botões de parada de emergência e dispositivos de aviso visual/audível (chifres + faróis de alerta) Cada sensor entra no controlador de Segurança, que emite comandos de parada/retenção através de um relé de segurança.
Como funcionam os sistemas de segurança AGV?
Ver Resposta
Subjacente a um sistema de segurança AGV está o modelo de três zonas ao redor do veículo: zona de aviso (anel externo, retarda o AGV), zona de proteção (anel interno, para o AGV) e pára-choque de contato (parada final de emergência após contato físico).Um scanner a laser com classificação de segurança é orientado para monitorar constantemente as zonas de alerta e proteção Quando um objeto invade a zona de aviso, o AGV desacelera e emite um aviso Quando um objeto invade a zona de proteção, o AGV para em software e pode ser seletivamente habilitado ou desativado dependendo da velocidade e localização atuais do veículo.
Qual é a velocidade segura para um AGV?
Ver Resposta
Nenhuma coisa como uma velocidade segura (seguro) é limitada pela distância de parada e pelo projeto da zona. Os AGVs dos limites de prática da indústria viajam apenas a 1,2 m/s (~4,3 km/h, aproximadamente ritmo de caminhada) em áreas de tráfego misto, porque um scanner a laser de segurança de alto desempenho com uma zona de proteção de 2 m pode fazer com que um AGV carregado pare de forma confiável antes do contato a essa velocidade. Com velocidades AGV mais altas (até 2 m/s em certos casos, mais altas dentro de corredores e faixas segregadas), os tamanhos das zonas devem ser aumentados proporcionalmente, os sistemas de acionamento devem ter maior potência de frenagem e normalmente são incluídos buffers físicos entre AGV e áreas de pedestres.
Os AGVs são mais seguros que as empilhadeiras manuais?
Ver Resposta
Em média, os modos sim AGVs removem os modos de falha do operador, distração e falha de tomada de atalho que impulsionam a maioria das 84 mortes anuais de trabalho relacionadas à empilhadeira registradas pelo Conselho Nacional de Segurança para 2024 No entanto, a comparação só é válida se o sistema AGV for bem implementado Os relatórios de acidentes da OSHA incluem colisões de AGV devido a configurações de zona inadequadas, problemas de layout do piso ou buffers de pedestres inadequados Um sistema AGV bem projetado é muito mais seguro do que o manuseio manual; um sistema ruim substitui o erro do operador “ por erro de design ”existem padrões para tornar o primeiro a norma.
Qual é a diferença entre a segurança do AGV e da RAM?
Ver Resposta
Os AGVs estabeleceram caminhos a seguir e irão parar se um obstáculo estiver ao longo desse caminho As AMRs são dinâmicas, e mudam de rumo com o SLAM, evitando obstáculos que encontram Esta diferença comportamental resulta na diferença de projeto de segurança: As AMRs exigem campos de alerta maiores em ambientes de tráfego misto, pois o caminho da AMR não pode ser adivinhado pelos pedestres.
Os padrões convergiram - a ISO 3691-4 se aplica a ambos, e a UL 3100 os aborda como um grupo “Plataformas Móveis Automatizadas” - mas o layout da zona e as regras operacionais são separados.
O que a ISO 3691-4 exige?
Ver Resposta
A ISO 3691-4:2020 estipula requisitos de segurança e verificação para camiões industriais sem condutor e seus sistemas de controlo Em particular, deve ser documentado o seguinte na avaliação de risco (Anexo A): pessoas detetadas funções de segurança à IEC 61496-4 nos níveis de desempenho exigidos (contudo na norma geral ISO 13849 pl d), operadores: especificações do modo de funcionamento (incluindo comutação de modo), requisitos mínimos para sinais de aviso e sonoros, métodos de paragem de emergência e requisitos de verificação para cada função de segurança É uma norma do Tipo C sob a hierarquia ISO das normas de segurança das máquinas e será absorvida por normas superiores, onde existirem.
Resumo e Próximos Passos
A segurança AGV é uma pilha de três camadas que juntas garantem uma operação segura: padrões (ISO 3691-4, ANSI B56.5, UL 3100) na parte inferior, sensores (scanner a laser, LiDAR, pára-choques, e-stop, luzes de advertência) no meio e disciplina operacional (zonas, limites de velocidade, marcação de piso, treinamento) no topo Remova qualquer camada e o estojo de segurança desmorone; acerte todos os três e o sistema resultante será dramaticamente mais seguro do que a operação manual da empilhadeira que substitui.
Especificando sensores para um projeto de segurança AGV?
Obtenha uma recomendação de grau de especificação, incluindo nível de desempenho, configuração de zona e diagramas de integração Amostras de teste pagas disponíveis.
Nota editorial: Este artigo é uma visão geral educacional dos princípios, padrões e arquitetura de sensores de segurança AGV. Não substitui uma avaliação de risco específica do local de acordo com a ISO 3691-4 Anexo A. Instalações específicas de AGV devem ser avaliadas por um engenheiro de segurança qualificado familiarizado com o ambiente regulatório local e as condições exatas do veículo, carga e piso.
Referências e fontes
- ISO 36-4:2020 (Caminhões industriais): Requisitos de segurança e verificação Parte 4: Caminhões industriais sem motorista e seus sistemas Ção Internacional para Normalização
- ANSI/ITSDF B56.5-2024: Veículos Industriais Guiados Instituto Nacional de Padrões Americano
- ITSDF B56 Portal de normas Fundação de Desenvolvimento de Padrões de Caminhões Industriais
- Lesões ocupacionais e mortes envolvendo empilhadeiras (2011 2017) Ônibus. Departamento de Estatísticas do Trabalho
- Resumos de fatalidades selecionadas em empilhadeiras investigadas pela OSHA Ônibus. Administração de Segurança e Saúde Ocupacional
- Segurança no Trabalho: Empilhadeiras (Injury Facts) 202 Dados de Segurança
- ISO 119-1 3849-1 Segurança de máquinas: Partes relacionadas à segurança dos sistemas de controle. Organização Internacional de Normalização.
- ISO 13855 (13855 ISO) Segurança de máquinas: Posicionamento de salvaguardas em relação às velocidades de aproximação de partes do corpo humano. Organização Internacional de Normalização.
- UL 3100 (UL 3100) Padrão para plataformas móveis automatizadas. Laboratórios de Subscritores.
Artigos Relacionados
- Segurança para Soluções AGV (Pilar) Famílias de produtos AGJKH para integração de segurança AGV
- Sensores LiDAR: Guia Completo Tecnologia de percepção 3 D usada juntamente com scanners de segurança 2 D em AGVs
- Scanners a laser de segurança categoria de sensor primário para detecção de pessoa AGV
- Soluções de Segurança Industrial categoria de pai com linha de produto completa
- Sobre CCH Shanghai Sensing 20+ anos de fabricação de sensores de segurança industrial