Entre em contato com a QJKH Company
Especificações rápidas: scanner a laser de segurança
| Classificação Dispositivo | ESPE tipo 3 de acordo com IEC 61496-3 (AOPDDR) |
| Classificação de segurança | SIL 2 (IEC 61508) /PLd Categoria 3 (ISO 13849-1) |
| Classe Laser | Seguro para os olhos Classe 1 (IEC 60825-1) |
| Ângulo de digitalização | 180°275° típico; unidades compactas geralmente 270° |
| Faixa de proteção | 3 m (zona de aviso até 26 m) |
| Refletância mínima do alvo | 1,8% (de acordo com IEC 61496-3) |
| Tempo Resposta | 60 ms |
| Saídas | 2× OSSD redundante |
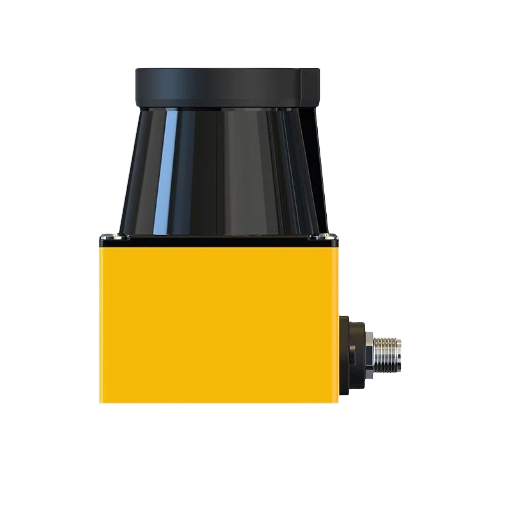
Scanners laser segurança são a espinha dorsal da proteção moderna da máquina na automatização da fábrica (fi×ed guardando esteiras de segurança, e em muitos casos cortinas de luz Eles escaneiam um plano 2 D com um laser giratório e param a maquinaria próxima quando uma pessoa ou objeto entra na zona de proteção Ao contrário dos sensores industriais típicos, eles se monitoram continuamente de acordo com a IEC 61496-3 e acionam um estado seguro em qualquer falha interna.
Esta visão geral explica o princípio de engenharia subjacente (como funcionam), os padrões de certificação (IEC 61496-3, IEC 61508 SIL 2, ISO 13849 PLd), as principais especificações que diferenciam os modelos, o cálculo da distância de montagem ISO 13855, o uso com PLCs de segurança e como escolher seu scanner.
O que é um scanner a laser de segurança e como funciona?

Um scanner a laser de segurança é um Dispositivo de Proteção Optoeletrônico Ativo responsivo à Reflexão Difusa (AOPDDR), anteriormente categorizado como ESPE Tipo 3 pela IEC 61496-3. O identificador de“ de reflexão ”difuso indica que não requer um par transmissor/receptor dedicado e, em vez disso, “recebe reflexão de qualquer objeto espalhando energia emitida o suficiente de volta ao detector.” Um scanner detecta qualquer dispersão de superfície reflexiva suficiente de sua luz de volta ao detector.
Princípio de Trabalho
Ele faz isso iluminando o campo com um diodo laser pulsado (pulsed laser diode), geralmente operando a 90 nanômetros no infravermelho próximo saída segura de olho Classe 1 de acordo com IEC 60825-1 (near infravermelho próximo) então medindo o tempo de voo dos fótons refletidos à medida que retornam ao detector Para cada conjunto de pulsos emitidos, o scanner mede um ponto de distância contra a velocidade conhecida da luz Sua saída é uma nuvem de pontos um conjunto de distâncias medidas aproximadamente orientadas em torno do arco de cobertura do scanner (gerado muito rapidamente).
Uma vez estabelecidos os pontos de distância, o software define um campo de proteção (o polígono que envolve o ambiente, o perigo (o perigo) que acionará as saídas de segurança no scanner se algum ponto medido dentro dele cair com um sinal de retorno adequado.
Nota de engenharia: Um scanner Tipo 3 mede milhares de pontos de distância por revolução Os campos de proteção são definidos em software como polígonos (polygons).Qualquer intrusão dentro desse polígono aciona os OSSDs tempo de resposta publicado Sua forma pode ser irregular: em forma de L, entalhado, ou curvado para corresponder ao limite de perigo real de sua célula de máquina.
Redundância Auto-Monitoramento
Sob a IEC 61496-3 o próprio dispositivo deve incorporar uma função de autoverificação suficiente para os requisitos da Categoria 3. na realidade dupla microprocessadores operam independentemente um do outro, cada um processando cada varredura e comparação cruzada dos números resultantes Se quaisquer inconsistências são identificadas se subprodutos ópticos, firmware ou erro eletrônico, ou falha de alimentação (power supply fault fault) o scanner deixa cair itOCOs saídas OSSD para o seu estado à prova de falhas, interrompendo com segurança o seu equipamento A IEC 61496-3 impõe um limite mínimo de refletância alvo de 1.81TP3 T, o que significa que até mesmo roupas pretas ou foscas refletirão luz suficiente para o scanner detectar Isso impede que os operadores usem roupas escuras para evitar a detecção.
Dica profissional: O design do processador duplo significa que um scanner que passa por um autoteste integrado falhará com segurança; em vez de perder a detecção e assumir um estado degradado da máquina, ele interromperá o maquinário como parte integrante da falha no autoteste. Esta diferença fundamental entre sensores OM padrão e com classificação de segurança.
4 a especificação do dispositivo é publicada na IEC 61496-3:2018.
Padrões de segurança: IEC 61496, IEC 61508 SIL e ISO 13849 PLd
Os scanners a laser de segurança estão ligados a uma série de padrões internacionais, e cada padrão rege uma parte diferente do sistema de segurança SCS Sabendo qual padrão regula qual função evita falhas nas especificações.
| Padrão | Escopo | Requisito para scanners a laser de segurança |
|---|---|---|
| CEI 61496-1 | Requisitos gerais do ESPE | Linha de base para todos os equipamentos de proteção eletro-sensíveis |
| CEI 61496-3:2018 | AOPDDR (reflexão difusa) | Tipo 3 o padrão de governo para scanners a laser |
| CEI 61496-2 | AOPD (interrupção do feixe) | Tipo 2/4 (Type 2/4) aplica-se a cortinas de luz, não a scanners |
| CEI 61496-4 | VBPD (baseado na visão) | Tipo 4 (Type 4) aplica-se a sistemas de câmeras, não a scanners |
| CEI 61508 | Segurança funcional | SIL 2 6 taxa de falha perigosa 10 a 10 - 6 por hora |
| ISO 13849-1 | Sistemas de controle relacionados à segurança | PLd, Categoria 3 tolerância a falhas únicas |
| CEI 60825-1:2014 | Segurança do produto a laser | Comprimento de onda seguro para os olhos e limites de potência de classe 1 |
SIL 2 vs SIL 3 Why Type 3 Scanners Max
SIL 2 representa uma taxa de falha perigosa entre 10-10/hora Os scanners do tipo 3 podem ser certificados para SIL 2 porque na arquitetura OSSD, ambos OSSDs emanam do mesmo elemento de detecção óptica Para atingir SIL 3 (10-10/hora) uma função de segurança precisa ser apoiada por um segundo canal de detecção verdadeiramente independente, a arquitetura usada para unidades do Tipo 4.
Arquitetura Categoria 3
ISO 13849-1 categoria 3 significa que ele mantém a função de segurança no caso de uma única falha Falhas cumulativas podem causar falha da função de segurança, mas qualquer falha deve ser detectada antes da próxima demanda na função de segurança (ou durante a próxima demanda, o mais tardar).A automonitoramento interno IEC 61496-3 Tipo 3 atende a esse requisito para o próprio hardware do scanner, mas a função de segurança total, scanner para parada da máquina, deve ser validada na Categoria 3, incluindo todos os componentes intermediários.
Cuidado: Um scanner Tipo 3 nunca deve substituir um dispositivo Tipo 4 onde a avaliação de risco determina SIL 3 / Categoria 4 salvaguarda é necessária Verifique o PLr que você precisa contra o PL avaliado do seu scanner antes de escolher o dispositivo de economia de custos, escolhendo um dispositivo de classificação inferior carrega o risco de responsabilidade por não conformidade.
Na maioria das situações de trabalho geral 3 perímetro de um trabalho robótico máquinas, máquina automatizada de salvaguarda de um tipo 3 PLd /SIL 2 scanner a laser de segurança avaliado como sil 2 é a solução correta e eficaz quando a avaliação de risco determina um PLr d.
Especificações principais: intervalo de detecção, resolução e tempo de resposta
As especificações do scanner definem tanto o que o dispositivo detectará de forma confiável como seguro quanto a que distância do perigo ele deve ser colocado A tabela abaixo resume as principais especificações relacionadas à segurança, com faixas típicas destiladas de fichas técnicas de mercado para a categoria genérica de scanner Tipo 3.
| Especificação | Faixa Típica | Significado Prático |
|---|---|---|
| Raio do Campo de Proteção | 3 m | Área onde a intrusão desencadeia uma parada segura |
| Raio do Campo de Aviso | até 26 m | Zona de aconselhamento para desaceleração ou sinal de alarme |
| Ângulo de digitalização | 180°–275° | Arco de cobertura; máximo de 275 °FOV em torno da unidade do scanner |
| Resolução Angular | 0.1°–0.5° | Precisão angular ponto a ponto |
| Resolução Detecção | 30 milímetros 70 | Tamanho mínimo do objeto detectado de forma confiável na faixa nominal |
| Tempo Resposta | 60 ms | Entrada crítica para o cálculo da distância de segurança ISO 13855 |
| Conjuntos de campos configuráveis | até 32 | Bancos para mudança de direção ou seleção de modo |
| Saídas OSSD | 2× redundante | Padrão para segurança de canal duplo Categoria 3 |
| Temperatura Operacional | -10°C a +50°C | Gama ambiente industrial |
| Imunidade à luz ambiente | 10.000 mil lux | Adequação de instalação interna vs externa |
Resolução de detecção: por que isso importa mais que o alcance
A resolução de detecção é o tamanho mínimo do objeto que o scanner foi projetado para detectar de forma confiável em seu campo de proteção nominal Um scanner de resolução de 30 mm pode detectar consistentemente de forma confiável um pulso de mão humana em sua zona de detecção. Tornando apropriado para aproximação de áreas perigosas. Um scanner de resolução de 70 mm é suficientemente sensível para detectar de forma confiável o pessoal que cruza (pernas do tronco), mas pode não ser detectado uma mão que alcança no limite do campo de proteção. (Nota: a interação da resolução angular e da resolução de detecção é um cálculo geométrico, com base no fato de que na faixa de 4 m uma resolução de 0,33 é igual a uma separação de cerca de 23 mm entre pontos de varredura adjacentes (o que significa que a especificação do campo de proteção de alcance total deve ser retirada da folha de dados, não calculada a partir da especificação angular de resolução)
Bom saber: uma resolução mais alta (30 mm) permite a detecção do nível da mão no limite do campo de proteção; especifique 70 mm somente onde você pretende detectar trabalhadores cruzando, em vez de alcançar membros, em sua aplicação A especificação de resolução de detecção controla a distância de proteção necessária D (C) para o seu teste de intrusão ISO 13855 e, posteriormente, a distância de montagem.
Precisa comparar especificações de modelos específicos lado a lado? baixe a comparação completa de especificações para modelos de scanner a laser de segurança CCH.
Aplicações primárias: proteção de área, proteção de acesso e prevenção de colisões
Para que são utilizados os scanners a laser de segurança? abrangem três modos diferentes de aplicação, capitalizando diferentes propriedades do campo de proteção 2 D configurável.
1. proteção de área (células de máquinas estacionárias)
O scanner é montado horizontalmente no nível do chão ou a uma altura tal que o campo de proteção intercepta o objeto que se aproxima Ele verifica a presença de pessoal na zona de perigo em torno de equipamentos estacionários e protegidos, como células robóticas, prensas, equipamentos de embalagem, paletizadores automatizados Na presença de uma pessoa ou objeto, os OSSDs vão para o estado seguro e a máquina para Seu recurso de prevenção de reinicialização mantém a máquina em estado seguro para proteger o pessoal até que a zona esteja limpa e o operador reinicie fora da zona.
Exemplo de aplicação: Célula robô de seis eixos sem cerca de segurança física De acordo com a ISO 10218-2, o scanner define uma zona de aviso de desaceleração (queda de máquina para velocidade reduzida) e uma zona de parada interna (paradas de máquina).O modo de manutenção permite a entrada do operador com a função de segurança temporariamente substituída através do procedimento de bloqueio/tagout apropriado e do interruptor de chave com classificação de segurança.
2. proteção de acesso (Grandes Aberturas)
Montado verticalmente na entrada de uma zona de perigo, o scanner substitui o que de outra forma exigiria vários pares de cortinas de luz para proteger aberturas de forma ampla ou irregular Um scanner com ângulo de varredura 270 pode proteger uma abertura que pode exigir três ou quatro pares transmissor/receptor de cortinas de luz-eliminando hardware e montagem complexidade e custo O polígono campo de proteção é programado para combinar com a abertura com precisão.
Exemplo de aplicação: Máquina de desenrolamento com grande abertura de alimentação O scanner confirma que nenhum operador está na zona de perigo antes do reinício Combinado com um interruptor de intertravamento de segurança com classificação GS em qualquer porta de acesso secundária, isso fornece controle de acesso de categoria 3 em todos os pontos de entrada.
3. Prevenção de colisões em plataformas móveis
Os scanners são usados para fornecer na prevenção de colisão de veículos em AGVs (Veículos Guiados Automatizados), AMRs (Robôs Móveis Autônomos) e empilhadeiras Seus conjuntos de campo programáveis (até 32 deles) permitem a comutação de zona sensível à direção com o campo de proteção para a frente habilitado ao viajar para a frente, o campo traseiro ao reverter, campos laterais estreitos ao mover-se normalmente e campos omnidirecionais largos para manobras de estacionamento e rotação Os sinais externos do controlador do veículo alternam o campo ativo definido de maneira monitorada por ordem.
Dica profissional: especifique um scanner com classificação ambiental IP65 ou superior para uso AGV e teste a resolução angular na velocidade máxima do veículo. A uma velocidade do veículo de 1,5 m/seg e resposta do scanner de 80 ms, o veículo se move 120 mm antes que a resposta do scanner possa comandar uma parada-inclua isso no cálculo da distância de segurança!
Cálculo de distância de segurança de acordo com ISO 13855
executando os cálculos para a distância mínima segura do limite da zona de detecção ao ponto de perigo, esta especificação da ISO 13855:2024 pode ser uma estrela, ou mais frequentemente, uma âncora de barco: errar o cálculo (lendo o valor do “total response time” muito baixo), resulta em uma distância montada que não pode parar a máquina de forma confiável antes que o operador atinja o perigo Este é o problema mais comum de instalação de scanner a laser de segurança.
A Fórmula
📐 S = K×T + C
S = distância mínima do limite da zona de detecção até o ponto de perigo mais próximo (mm)
K = velocidade de aproximação da parte do corpo (mm/s)
T = tempo total de resposta do sistema (segundos)
C = distância de intrusão (no sentido em que uma parte do corpo penetra antes da detecção (mm)
Velocidade de aproximação (K)
- Abordagem mão/braço: K = 2.000 mm/seg (padrão da ISO 13855:2024)
- Use K = 1.600 mm/seg (correção ISO 13855:2024 para permitir maior alcance)
- Abordagem de corpo inteiro (caminhada): K = 1.600 mm/s
Distância de intrusão (C) por resolução de detecção
- Detecção de mão (d 40 mm): C = 8 (d 14) mm, mínimo de 0 mm
- Detecção corporal (d 40 mm): C = 850 mm (média da ISO 13855)
Tempo Total de Resposta (T)
Onde: T representa a soma de todos os atrasos na cadeia de segurança, desde o momento em que uma pessoa entra na zona de detecção até o momento em que o perigo cessa:
- Tempo de resposta do scanner (a partir da folha de dados, por exemplo, 80 ms)
- Tempo de resposta do controlador de segurança (por exemplo, 10 ms)
- Atuador/tempo de paragem do travão da máquina (por exemplo, 120 ms)
📐 Exemplo trabalhado:
Resposta do scanner: 80 ms | PLC de segurança: 10 ms | Freio da máquina: 120 ms
T = (80 + 10 + 120) ms = 210 ms = 0,210 s
Resolução de detecção d = 70 mm (detecção corporal)
C = 850mm
K = 2.000 mm/s (abordagem manual, inicial)
S = 2.000 × 0,210 + 850 = 420 + 850 = 1.270 mm
Verificar: S = 1.270 mm. 500 mm manter K = 2.000 mm/seg. A distância mínima final de montagem do ponto de perigo seria de 1.270 mm.
Se d = 30 mm (detecção manual): C = 8 × (30 - 14) = 128 mm → S = 420 + 128 = 548 mm
Notas sobre o desempenho: O tempo de resposta publicado de um scanner é apenas a contribuição do componente Cada link na cadeia de segurança (scanner), controlador, atuador adiciona a T. Sob avaliar uma curta distância de montagem & instalação insegura Sempre obter tempo de parada de seu teste de freio de máquina, não uma especificação genérica.
Referência: ISO 13855:2024- Posicionamento das salvaguardas no que diz respeito às velocidades de aproximação de partes do corpo humano.
Precisa de ajuda para verificar sua distância de segurança para uma instalação específica? nossa equipe de engenharia pode revisar os parâmetros de sua aplicação.
Integração com Controladores de Segurança: Segurança CIP, PROFIsafe e Fiação OSSD
A forma como um scanner a laser de segurança é integrado ao sistema de segurança geral depende da sua rede de CLP de segurança, da quantidade de dados de zona que você precisa transmitir e da necessidade de diagnósticos remotos.
Abordagens Integração
Hardwired OSSD: Scanner dois canais OSSD são conectados diretamente a um relé de segurança ou canal de entrada dupla de segurança PLC. simples, muito confiável, facilmente configurado para células pequenas com 1 scanner, sem necessidade de dados de zona Ambos OSSDs devem estar ativos para o estado seguro - uma gota de qualquer canal coloca o sistema em modo de segurança.
Fieldbus de segurança: O uso de um cabo de rede de segurança dedicado para transportar o sinal OSSD e os dados de diagnóstico/zona proporciona menos fiação e permite a exibição simultânea do status multizona na IHM de segurança do PLC.
| Protocolo | Ecossistema | Aplicações Típicas |
|---|---|---|
| Segurança CIP | Rockwell / Allen-Bradley (EtherNet/IP) | Linhas automotivas e de embalagens norte-americanas |
| PROFIsafe | Siemens/PROFINET | Instalações fabris europeias |
| FSoE (Segurança sobre EtherCAT) | Beckhoff/EtherCAT | Sistemas de controle de movimento de alta velocidade |
| OSSD conectado | Qualquer segurança PLC | Integração legada, células menores |
Integração Gotcha (Confirmação de EDS/GSD) Os fabricantes de scanners fornecem um arquivo EDS (Folha de Dados Eletrônica) que registra o dispositivo no catálogo de hardware do Rockwell Studio 5000 A partir de 2024, a Rockwell vem restringindo o registro de arquivos EDS de terceiros para algumas categorias de dispositivos, o que pode exigir a configuração do scanner como um Módulo Ethernet Genérico em vez de usar a entrada EDS nativa Confirme a compatibilidade EDS com sua versão específica do Studio 5000 antes do pedido - isso tem sido uma fonte de atrasos no projeto.
Fundamentos de fiação OSSD
As saídas OSSD (Output Signal Switching Device) são dois canais independentes de transistor PNP. Ambos devem ser HIGH (24 VDC) para o estado ativo seguro Quando qualquer um deles cai, a entrada de segurança conectada percebe uma condição defeituosa & interrompe a função da máquina conectada Os circuitos de entrada PLC OSSD de segurança também monitoram shorts & shorts de canal cruzado para 24 VDC - ambos são falhas de fiação que devem ser corrigidas antes que a reinicialização seja permitida.
Estrutura de seleção: combinando o scanner tipo 3 com sua inscrição
Tal como acontece com qualquer dispositivo de segurança, conclua uma avaliação de risco na ISO 12100 e ISO 13849-1 para determinar o PLr necessário. Esse PLr é a entrada necessária para a seleção do dispositivo - não a marca e o modelo do scanner, nem os atributos de marketing do dispositivo, nem o que foi utilizado anteriormente em um projeto semelhante.
Lista de verificação de seleção
- 1. qual é o seu PLr? avaliação completa de risco na ISO 13849-1. scanner PLr d Tipo 3 aceitável. PLr = e requer arquitetura de dispositivo alternativa.
- 2. qual a resolução de detecção será necessária? detecção corporal (>70 mm) para zona de acesso do trabalhador; detecção de mão (30 mm) para aproximação; detecção de dedo (<14 mm) para cortina de luz Tipo 4.
- 3. instalação fixa ou móvel? comutação de banco de conjunto de campo móvel (AGV/AMR) com sensores de direção Configuração fixa de zona única ou dupla.
- 4. qual protocolo seu PLC de segurança usa? Combine CIP Safety / PROFIsafe /FSoE /OSSD conectado para evitar atrito de integração.
- 5. o que é o ambiente? exterior ou high-luz solar exigem a imunidade de luz ambiente de 40.000 lux e a avaliação do cerco IP65+.
Quando o Tipo 3 NÃO é suficiente
- Freios de pressão que requerem detecção de dedo SIL 3 Tipo 4 AOPD (cortina de luz de segurança)
- Aplicações em que a avaliação de riscos requer sistemas Tipo 4 de canal duplo de arquitetura de categoria 4
- Qualquer aplicação em que PLr = e seja o resultado da avaliação de risco
Quando o Tipo 3 é a escolha certa
- Navegação AGV e detecção de obstáculos no veículo
- Monitoramento de acesso à área onde os operadores passam pela zona (não atingindo um perigo próximo)
- Perímetro estacionário da célula do robô com zonas configuráveis de desaceleração e parada
- Aberturas grandes ou irregulares onde pares de cortinas leves seriam impraticáveis
- Qualquer instalação onde PLr d seja confirmada por avaliação de risco
Lembrete crítico: Antes de especificar qualquer dispositivo de salvaguarda, conclua uma avaliação de risco de acordo com a ISO 12100/ISO 138-1. O PLr aciona a seleção de dispositivos (não as reivindicações de marketing), não as metas de custo, e não a preferência do construtor de máquinas. Este é um requisito legal e de segurança em todos os principais mercados.
Perguntas frequentes

Para que é utilizado um scanner a laser de segurança?
Os scanners a laser de segurança servem três funções primárias em ambientes industriais Primeiro, proteção de área em torno de máquinas estacionárias (monitorando uma zona definida para intrusão de pessoal e parando a máquina quando a zona é violada Segundo, proteção de acesso em aberturas onde os operadores entram em zonas de perigo, substituindo ou complementando barreiras físicas Terceiro, prevenção de colisões em plataformas móveis, incluindo AGVs, AMRs e empilhadeiras, usando campos de proteção 2 D configuráveis e redundância de automonitoramento de acordo com a IEC 61496-3. Todos os três aplicativos compartilham a mesma arquitetura subjacente de detecção e automonitoramento de tempo de voo.
Qual é a diferença entre os dispositivos de segurança Tipo 3 e Tipo 4?
Dispositivos do tipo 3 scanners a laser de segurança do tipo 4 detectam via reflexão difusa do próprio alvo O alvo reflete o pulso do próprio laser do scanner de volta ao seu detector Eles certificam para SIL 2 /PLd de acordo com a IEC 61496-3. Os dispositivos do tipo 4 usam interrupção de feixe (cortinas de luz, de acordo com a IEC 61496-2) ou detecção de imagem O tipo 4 certifica para SIL 3 /PLe. O tipo 4 é necessário quando a avaliação de risco indica PLr = e (como freios de pressão com detecção de nível de dedo a curta distância A maioria das aplicações gerais de proteção de máquinas especifica o tipo 3 como adequado quando emparelhado com o cálculo de distância de segurança apropriado de acordo com a ISO 13855, porque o nível de risco não requer a arquitetura SIL 3 mais alta.
Os scanners a laser de segurança precisam de testes periódicos?
Sim. ISO 13849 Categoria 3 testes de diagnóstico dentro de um intervalo definido Os scanners auto-teste continuamente via redundância interna, mas a segurança instalada completa função de scanner OSSD saída através de segurança controlador de atuador de máquina parar (exige verificação periódica documentada) A maioria das instalações executar testes funcionais mensais (desencadear o scanner, confirmar paradas de máquina dentro do tempo esperado) e validação anual de segurança de escopo completo com registros documentados.
Os scanners a laser de segurança podem funcionar ao ar livre?
Apenas modelos com imunidade à luz ambiente exterior comprovada (geralmente 40.000lux ou superior) e proteção ambiental IP65 + são adequados para instalação exterior Os scanners interiores típicos especificam imunidade de 10.000-20.000lux que é inadequada à luz solar direta (a 100.000lux).A chuva, as partículas na corrente de ar também podem causar paradas falsas em um scanner inadequado Confirme a especificação da luz ambiente do fabricante antes da especificação externa contra as condições máximas de luz solar no local de instalação.
Como os scanners a laser de segurança se comparam às cortinas de luz?
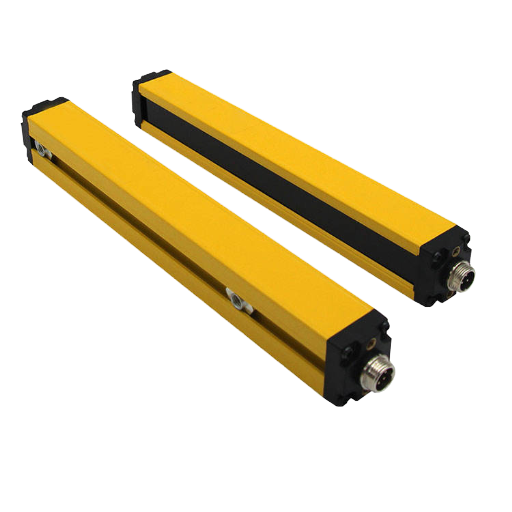
Cortinas de luz (Tipo 2 ou Tipo 4 AOPD de acordo com a IEC 61496-2) consistem em pares de correspondência transmissor/receptor projetando um número de feixes paralelos através de um plano de detecção fixo Os scanners a laser de segurança (Tipo 3 AOPDDR de acordo com a IEC 61496-3) têm um único gabinete com um polígono de zona de proteção configurável 2 D. Os scanners permitem a seleção personalizada da forma da zona e a instalação mais fácil através de aberturas grandes ou irregulares As cortinas de luz fornecem classificações de segurança mais altas até SIL 3 /PLe para Tipo 4 4 e podem ter tempos de resposta mais rápidos, tornando-os adequados para também fazer aplicações de detecção de dedos de aproximação próxima (onde o Tipo 3 não é rápido o suficiente). Para uma tabela de comparação de cortinas de luz de segurança completa, consulte a tabela de comparação guia comparação.
O que é SIL 2 e por que isso importa para scanners a laser de segurança?
SIL significa Nível de Integridade de Segurança de acordo com a IEC 61508. SIL 2 é definido como possíveis taxas de falha perigosa entre 10 e 10 por hora de operação Os scanners a laser de segurança certificam-se como SIL 2, o que é suficiente para a maioria das aplicações de proteção de máquinas quando a avaliação de risco confirma PLr d. Para aplicações que exigem o desempenho de segurança básico e a conformidade de SIL 3 /PLe com taxas de falha perigosas abaixo de 10 por hora, são necessárias arquiteturas de dispositivos com uma segunda zona de detecção verdadeiramente independente, como o Tipo 4 de canal duplo.
Procurando soluções certificadas de scanner a laser de segurança?
CCH Shanghai Sens Intelligence Technology constrói soluções de segurança (segurança) nossos scanners a laser de segurança estão em conformidade com os requisitos IEC 6146-3, SIL 2 e PLd. Mais de 20 anos de experiência em fabricação de detecção de segurança, serviços OEM que personalizam unidades de acordo com as especificações do fornecedor, amostras de teste pagas para avaliação em tempo real antes da pré-encomenda.
Sobre Este Guia
CCH Shanghai Sensing Intelligence Technology Co Ltd constrói sensores de segurança industrial, incluindo scanners a laser de segurança em nosso local de fabricação da Zona de Demonstração Econômica do Aeroporto de Hangzhou Referências a padrões internacionais publicados (IEC 61496-3, IEC 61508, ISO 13849-1, ISO 13855, IEC 60825-1) ou especificações publicadas pela indústria são usadas para apoiar este guia As referências numéricas a intervalos específicos referem-se sempre ao desempenho geral do campo da indústria de vários fabricantes e devem ser validadas em relação à folha de dados e acompanhadas por uma avaliação de risco de acordo com a ISO 12100 para qualificar o dispositivo.
Referências e padrões
- CEI 61496-3:2018 Segurança de máquinas Eletrosensíveis 3 Eletro-sensíveis para equipamentos de proteção difusa 3 Parte 3 Requisitos particulares utilizando medidas de proteção baseadas em reflexão Comissão Eletrotécnica Internacional
- ISO 13855:2024 Segurança das salvaguardas das máquinas Posicionamento em relação às velocidades de aproximação das partes do corpo humano (Organização Internacional de Normalização)
- ISO 13849-1 Segurança de máquinas (Segurança de máquinas) Sistemas relacionados com segurança (Segurança de máquinas) (Segurança de sistemas relacionados com a segurança) Parte (Empresa) (Empresa de normalização): Princípios gerais para a normalização 1: Organização Internacional de controlo
- CEI 61508 Função de segurança elétrica/eletrônica/sistemas eletrônicos programáveis relacionados à segurança da Comissão Eletrotécnica Internacional
- CEI 60825-1:2014 Segurança de 1 laser Part 1 Classificação de equipamentos e requisitos: Comissão Eletrotécnica Internacional de Equipamentos
Artigos Relacionados
- Cortinas de luz de segurança versus scanners a laser de segurança: tipo 2, tipo 4 e guia de aplicação
- Módulos de retransmissão de segurança: Guia de seleção para dispositivos de proteção conectados ao OSSD
- Visão geral dos sensores de segurança industrial CCH Shanghai Sensing Intelligence Technology
- Sensores Lidar para Automação Industrial: Navegação, Mapeamento e Detecção de Obstáculos